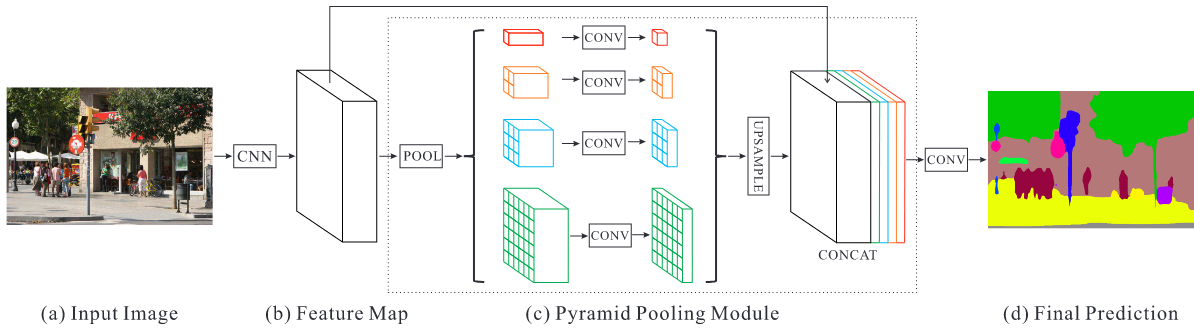
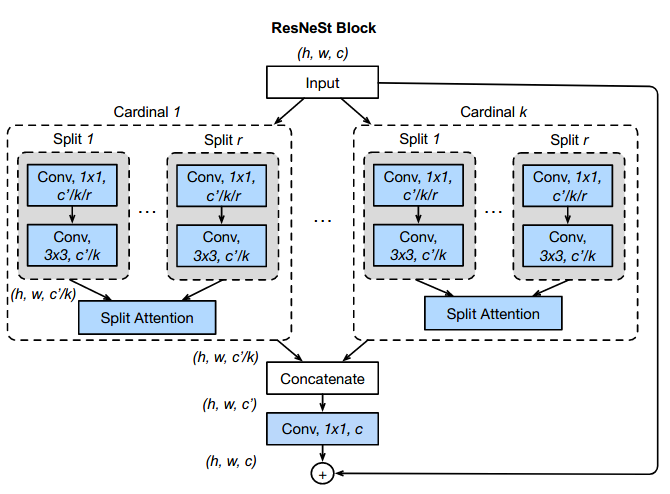
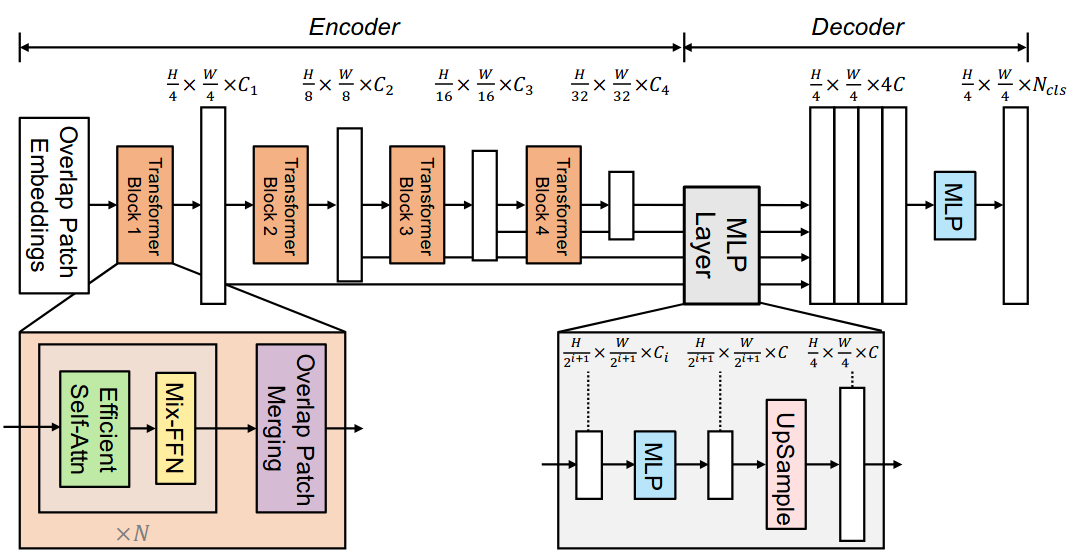
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..d0de5df75242e58ba572277d6fc5cf93675a097e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x512_20k_voc12aug.py
@@ -0,0 +1,9 @@
+_base_ = './fcn_hr18_512x512_20k_voc12aug.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w18_small',
+ backbone=dict(
+ extra=dict(
+ stage1=dict(num_blocks=(2, )),
+ stage2=dict(num_blocks=(2, 2)),
+ stage3=dict(num_modules=3, num_blocks=(2, 2, 2)),
+ stage4=dict(num_modules=2, num_blocks=(2, 2, 2, 2)))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..409db3c628edf63cd40e002f436884ce1fb75970
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x512_40k_voc12aug.py
@@ -0,0 +1,9 @@
+_base_ = './fcn_hr18_512x512_40k_voc12aug.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w18_small',
+ backbone=dict(
+ extra=dict(
+ stage1=dict(num_blocks=(2, )),
+ stage2=dict(num_blocks=(2, 2)),
+ stage3=dict(num_modules=3, num_blocks=(2, 2, 2)),
+ stage4=dict(num_modules=2, num_blocks=(2, 2, 2, 2)))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..a8400979b1e94dd42343de656ffbc5fbb7a07944
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x512_80k_ade20k.py
@@ -0,0 +1,9 @@
+_base_ = './fcn_hr18_512x512_80k_ade20k.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w18_small',
+ backbone=dict(
+ extra=dict(
+ stage1=dict(num_blocks=(2, )),
+ stage2=dict(num_blocks=(2, 2)),
+ stage3=dict(num_modules=3, num_blocks=(2, 2, 2)),
+ stage4=dict(num_modules=2, num_blocks=(2, 2, 2, 2)))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x512_80k_loveda.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x512_80k_loveda.py
new file mode 100644
index 0000000000000000000000000000000000000000..b39769ffc26ba69b87b69ea2108531ee47957fc5
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x512_80k_loveda.py
@@ -0,0 +1,11 @@
+_base_ = './fcn_hr18_512x512_80k_loveda.py'
+model = dict(
+ backbone=dict(
+ init_cfg=dict(
+ type='Pretrained',
+ checkpoint='open-mmlab://msra/hrnetv2_w18_small'),
+ extra=dict(
+ stage1=dict(num_blocks=(2, )),
+ stage2=dict(num_blocks=(2, 2)),
+ stage3=dict(num_modules=3, num_blocks=(2, 2, 2)),
+ stage4=dict(num_modules=2, num_blocks=(2, 2, 2, 2)))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x512_80k_potsdam.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x512_80k_potsdam.py
new file mode 100644
index 0000000000000000000000000000000000000000..05551271a3eb74cf3d6b07662758d32cebf016b1
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x512_80k_potsdam.py
@@ -0,0 +1,9 @@
+_base_ = './fcn_hr18_512x512_80k_potsdam.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w18_small',
+ backbone=dict(
+ extra=dict(
+ stage1=dict(num_blocks=(2, )),
+ stage2=dict(num_blocks=(2, 2)),
+ stage3=dict(num_modules=3, num_blocks=(2, 2, 2)),
+ stage4=dict(num_modules=2, num_blocks=(2, 2, 2, 2)))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_480x360_80k_egohos_handobj1.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_480x360_80k_egohos_handobj1.py
new file mode 100644
index 0000000000000000000000000000000000000000..e1926eff9fbb7fc3e8d0e26f9a2f8471d021a5c9
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_480x360_80k_egohos_handobj1.py
@@ -0,0 +1,20 @@
+_base_ = [
+ '../_base_/models/fcn_hr18.py', '../_base_/datasets/egohos_handobj1.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=dict(
+ num_classes=6, in_channels=[48, 96, 192, 384], channels=sum([48, 96, 192, 384])))
+
+checkpoint_config = dict(by_epoch=False, interval=5000)
+evaluation = dict(interval=2000, metric=['mIoU', 'mFscore'], pre_eval=True, save_best='mIoU')
+
+
+
+
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_480x360_80k_egohos_handobj2.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_480x360_80k_egohos_handobj2.py
new file mode 100644
index 0000000000000000000000000000000000000000..5201963a9f04f3a602839a7229e5790cc1182303
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_480x360_80k_egohos_handobj2.py
@@ -0,0 +1,20 @@
+_base_ = [
+ '../_base_/models/fcn_hr18.py', '../_base_/datasets/egohos_handobj2.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=dict(
+ num_classes=9, in_channels=[48, 96, 192, 384], channels=sum([48, 96, 192, 384])))
+
+checkpoint_config = dict(by_epoch=False, interval=5000)
+evaluation = dict(interval=2000, metric=['mIoU', 'mFscore'], pre_eval=True, save_best='mIoU')
+
+
+
+
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_480x480_40k_pascal_context.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_480x480_40k_pascal_context.py
new file mode 100644
index 0000000000000000000000000000000000000000..0e2d96cb6ce7249852cb1d9b36a2f24bdce00199
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_480x480_40k_pascal_context.py
@@ -0,0 +1,10 @@
+_base_ = './fcn_hr18_480x480_40k_pascal_context.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=dict(
+ in_channels=[48, 96, 192, 384], channels=sum([48, 96, 192, 384])))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_480x480_40k_pascal_context_59.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_480x480_40k_pascal_context_59.py
new file mode 100644
index 0000000000000000000000000000000000000000..655b4604677b3d4c5eb155e8b2f1cdacbd4194d5
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_480x480_40k_pascal_context_59.py
@@ -0,0 +1,10 @@
+_base_ = './fcn_hr18_480x480_40k_pascal_context_59.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=dict(
+ in_channels=[48, 96, 192, 384], channels=sum([48, 96, 192, 384])))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_480x480_80k_pascal_context.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_480x480_80k_pascal_context.py
new file mode 100644
index 0000000000000000000000000000000000000000..e28164e3dc9d321bf0a97b37f14f3184f95a27a5
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_480x480_80k_pascal_context.py
@@ -0,0 +1,10 @@
+_base_ = './fcn_hr18_480x480_80k_pascal_context.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=dict(
+ in_channels=[48, 96, 192, 384], channels=sum([48, 96, 192, 384])))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_480x480_80k_pascal_context_59.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_480x480_80k_pascal_context_59.py
new file mode 100644
index 0000000000000000000000000000000000000000..012ad0a7d6119554ec00400ad18a09249a72eca4
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_480x480_80k_pascal_context_59.py
@@ -0,0 +1,10 @@
+_base_ = './fcn_hr18_480x480_80k_pascal_context_59.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=dict(
+ in_channels=[48, 96, 192, 384], channels=sum([48, 96, 192, 384])))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_4x4_512x512_80k_vaihingen.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_4x4_512x512_80k_vaihingen.py
new file mode 100644
index 0000000000000000000000000000000000000000..7cb22d80f07a0f0a64778c1da1309c6e417afeb0
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_4x4_512x512_80k_vaihingen.py
@@ -0,0 +1,10 @@
+_base_ = './fcn_hr18_4x4_512x512_80k_vaihingen.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=dict(
+ in_channels=[48, 96, 192, 384], channels=sum([48, 96, 192, 384])))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_4x4_896x896_80k_isaid.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_4x4_896x896_80k_isaid.py
new file mode 100644
index 0000000000000000000000000000000000000000..55cf1b55bdeed33776a0bd2449fc10172452836f
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_4x4_896x896_80k_isaid.py
@@ -0,0 +1,10 @@
+_base_ = './fcn_hr18_4x4_896x896_80k_isaid.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=dict(
+ in_channels=[48, 96, 192, 384], channels=sum([48, 96, 192, 384])))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x1024_160k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x1024_160k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..394a61c99f038c94fce58ac9c422b7c3ee4b5f50
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x1024_160k_cityscapes.py
@@ -0,0 +1,10 @@
+_base_ = './fcn_hr18_512x1024_160k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=dict(
+ in_channels=[48, 96, 192, 384], channels=sum([48, 96, 192, 384])))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..d37ab1d09ef51b1321ed8b3634fd99445efee543
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x1024_40k_cityscapes.py
@@ -0,0 +1,10 @@
+_base_ = './fcn_hr18_512x1024_40k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=dict(
+ in_channels=[48, 96, 192, 384], channels=sum([48, 96, 192, 384])))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..a9bab32b52ca41155062c7655986ed84677a8280
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x1024_80k_cityscapes.py
@@ -0,0 +1,10 @@
+_base_ = './fcn_hr18_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=dict(
+ in_channels=[48, 96, 192, 384], channels=sum([48, 96, 192, 384])))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..dff4fea85ced568c38d39408d459697e88ca0faa
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x512_160k_ade20k.py
@@ -0,0 +1,10 @@
+_base_ = './fcn_hr18_512x512_160k_ade20k.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=dict(
+ in_channels=[48, 96, 192, 384], channels=sum([48, 96, 192, 384])))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..a8d1deb98659d05755c6316c2aff2295afb0bb9c
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x512_20k_voc12aug.py
@@ -0,0 +1,10 @@
+_base_ = './fcn_hr18_512x512_20k_voc12aug.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=dict(
+ in_channels=[48, 96, 192, 384], channels=sum([48, 96, 192, 384])))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..1084a57e978195df6d45a9a00415953ddbaeeb51
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x512_40k_voc12aug.py
@@ -0,0 +1,10 @@
+_base_ = './fcn_hr18_512x512_40k_voc12aug.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=dict(
+ in_channels=[48, 96, 192, 384], channels=sum([48, 96, 192, 384])))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..7eca7fa4b8102c6225af3b484ffff5bdc7c0f201
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x512_80k_ade20k.py
@@ -0,0 +1,10 @@
+_base_ = './fcn_hr18_512x512_80k_ade20k.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=dict(
+ in_channels=[48, 96, 192, 384], channels=sum([48, 96, 192, 384])))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x512_80k_loveda.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x512_80k_loveda.py
new file mode 100644
index 0000000000000000000000000000000000000000..269dbf662d85cf00c192f0b6c8ff7cc85c1a79f6
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x512_80k_loveda.py
@@ -0,0 +1,11 @@
+_base_ = './fcn_hr18_512x512_80k_loveda.py'
+model = dict(
+ backbone=dict(
+ init_cfg=dict(
+ type='Pretrained', checkpoint='open-mmlab://msra/hrnetv2_w48'),
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=dict(
+ in_channels=[48, 96, 192, 384], channels=sum([48, 96, 192, 384])))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x512_80k_potsdam.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x512_80k_potsdam.py
new file mode 100644
index 0000000000000000000000000000000000000000..608fee387bc5bfecbdabe6152923b4e74cecdb6a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr48_512x512_80k_potsdam.py
@@ -0,0 +1,10 @@
+_base_ = './fcn_hr18_512x512_80k_potsdam.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=dict(
+ in_channels=[48, 96, 192, 384], channels=sum([48, 96, 192, 384])))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/hrnet.yml b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/hrnet.yml
new file mode 100644
index 0000000000000000000000000000000000000000..960a93708ba87ebae169c5c8430e7913a867a2e9
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/hrnet.yml
@@ -0,0 +1,695 @@
+Models:
+- Name: fcn_hr18s_512x1024_40k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W18-Small
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 42.12
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 1.7
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 73.86
+ mIoU(ms+flip): 75.91
+ Config: configs/hrnet/fcn_hr18s_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x1024_40k_cityscapes/fcn_hr18s_512x1024_40k_cityscapes_20200601_014216-93db27d0.pth
+- Name: fcn_hr18_512x1024_40k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W18
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 77.1
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 2.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.19
+ mIoU(ms+flip): 78.92
+ Config: configs/hrnet/fcn_hr18_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x1024_40k_cityscapes/fcn_hr18_512x1024_40k_cityscapes_20200601_014216-f196fb4e.pth
+- Name: fcn_hr48_512x1024_40k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W48
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 155.76
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 6.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.48
+ mIoU(ms+flip): 79.69
+ Config: configs/hrnet/fcn_hr48_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x1024_40k_cityscapes/fcn_hr48_512x1024_40k_cityscapes_20200601_014240-a989b146.pth
+- Name: fcn_hr18s_512x1024_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W18-Small
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 75.31
+ mIoU(ms+flip): 77.48
+ Config: configs/hrnet/fcn_hr18s_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x1024_80k_cityscapes/fcn_hr18s_512x1024_80k_cityscapes_20200601_202700-1462b75d.pth
+- Name: fcn_hr18_512x1024_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W18
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.65
+ mIoU(ms+flip): 80.35
+ Config: configs/hrnet/fcn_hr18_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x1024_80k_cityscapes/fcn_hr18_512x1024_80k_cityscapes_20200601_223255-4e7b345e.pth
+- Name: fcn_hr48_512x1024_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W48
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.93
+ mIoU(ms+flip): 80.72
+ Config: configs/hrnet/fcn_hr48_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x1024_80k_cityscapes/fcn_hr48_512x1024_80k_cityscapes_20200601_202606-58ea95d6.pth
+- Name: fcn_hr18s_512x1024_160k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W18-Small
+ crop size: (512,1024)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 76.31
+ mIoU(ms+flip): 78.31
+ Config: configs/hrnet/fcn_hr18s_512x1024_160k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x1024_160k_cityscapes/fcn_hr18s_512x1024_160k_cityscapes_20200602_190901-4a0797ea.pth
+- Name: fcn_hr18_512x1024_160k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W18
+ crop size: (512,1024)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.8
+ mIoU(ms+flip): 80.74
+ Config: configs/hrnet/fcn_hr18_512x1024_160k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x1024_160k_cityscapes/fcn_hr18_512x1024_160k_cityscapes_20200602_190822-221e4a4f.pth
+- Name: fcn_hr48_512x1024_160k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W48
+ crop size: (512,1024)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 80.65
+ mIoU(ms+flip): 81.92
+ Config: configs/hrnet/fcn_hr48_512x1024_160k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x1024_160k_cityscapes/fcn_hr48_512x1024_160k_cityscapes_20200602_190946-59b7973e.pth
+- Name: fcn_hr18s_512x512_80k_ade20k
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W18-Small
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 25.87
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 3.8
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 31.38
+ mIoU(ms+flip): 32.45
+ Config: configs/hrnet/fcn_hr18s_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x512_80k_ade20k/fcn_hr18s_512x512_80k_ade20k_20200614_144345-77fc814a.pth
+- Name: fcn_hr18_512x512_80k_ade20k
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W18
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 44.31
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 4.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 36.27
+ mIoU(ms+flip): 37.28
+ Config: configs/hrnet/fcn_hr18_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x512_80k_ade20k/fcn_hr18_512x512_80k_ade20k_20210827_114910-6c9382c0.pth
+- Name: fcn_hr48_512x512_80k_ade20k
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W48
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 47.1
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 8.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 41.9
+ mIoU(ms+flip): 43.27
+ Config: configs/hrnet/fcn_hr48_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x512_80k_ade20k/fcn_hr48_512x512_80k_ade20k_20200614_193946-7ba5258d.pth
+- Name: fcn_hr18s_512x512_160k_ade20k
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W18-Small
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 33.07
+ mIoU(ms+flip): 34.56
+ Config: configs/hrnet/fcn_hr18s_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x512_160k_ade20k/fcn_hr18s_512x512_160k_ade20k_20210829_174739-f1e7c2e7.pth
+- Name: fcn_hr18_512x512_160k_ade20k
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W18
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 36.79
+ mIoU(ms+flip): 38.58
+ Config: configs/hrnet/fcn_hr18_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x512_160k_ade20k/fcn_hr18_512x512_160k_ade20k_20200614_214426-ca961836.pth
+- Name: fcn_hr48_512x512_160k_ade20k
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W48
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 42.02
+ mIoU(ms+flip): 43.86
+ Config: configs/hrnet/fcn_hr48_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x512_160k_ade20k/fcn_hr48_512x512_160k_ade20k_20200614_214407-a52fc02c.pth
+- Name: fcn_hr18s_512x512_20k_voc12aug
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W18-Small
+ crop size: (512,512)
+ lr schd: 20000
+ inference time (ms/im):
+ - value: 23.06
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 1.8
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 65.5
+ mIoU(ms+flip): 68.89
+ Config: configs/hrnet/fcn_hr18s_512x512_20k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x512_20k_voc12aug/fcn_hr18s_512x512_20k_voc12aug_20210829_174910-0aceadb4.pth
+- Name: fcn_hr18_512x512_20k_voc12aug
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W18
+ crop size: (512,512)
+ lr schd: 20000
+ inference time (ms/im):
+ - value: 42.59
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 2.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 72.3
+ mIoU(ms+flip): 74.71
+ Config: configs/hrnet/fcn_hr18_512x512_20k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x512_20k_voc12aug/fcn_hr18_512x512_20k_voc12aug_20200617_224503-488d45f7.pth
+- Name: fcn_hr48_512x512_20k_voc12aug
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W48
+ crop size: (512,512)
+ lr schd: 20000
+ inference time (ms/im):
+ - value: 45.35
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 6.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 75.87
+ mIoU(ms+flip): 78.58
+ Config: configs/hrnet/fcn_hr48_512x512_20k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x512_20k_voc12aug/fcn_hr48_512x512_20k_voc12aug_20200617_224419-89de05cd.pth
+- Name: fcn_hr18s_512x512_40k_voc12aug
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W18-Small
+ crop size: (512,512)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 66.61
+ mIoU(ms+flip): 70.0
+ Config: configs/hrnet/fcn_hr18s_512x512_40k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x512_40k_voc12aug/fcn_hr18s_512x512_40k_voc12aug_20200614_000648-4f8d6e7f.pth
+- Name: fcn_hr18_512x512_40k_voc12aug
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W18
+ crop size: (512,512)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 72.9
+ mIoU(ms+flip): 75.59
+ Config: configs/hrnet/fcn_hr18_512x512_40k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x512_40k_voc12aug/fcn_hr18_512x512_40k_voc12aug_20200613_224401-1b4b76cd.pth
+- Name: fcn_hr48_512x512_40k_voc12aug
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W48
+ crop size: (512,512)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 76.24
+ mIoU(ms+flip): 78.49
+ Config: configs/hrnet/fcn_hr48_512x512_40k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x512_40k_voc12aug/fcn_hr48_512x512_40k_voc12aug_20200613_222111-1b0f18bc.pth
+- Name: fcn_hr48_480x480_40k_pascal_context
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W48
+ crop size: (480,480)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 112.87
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (480,480)
+ Training Memory (GB): 6.1
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal Context
+ Metrics:
+ mIoU: 45.14
+ mIoU(ms+flip): 47.42
+ Config: configs/hrnet/fcn_hr48_480x480_40k_pascal_context.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_480x480_40k_pascal_context/fcn_hr48_480x480_40k_pascal_context_20200911_164852-667d00b0.pth
+- Name: fcn_hr48_480x480_80k_pascal_context
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W48
+ crop size: (480,480)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal Context
+ Metrics:
+ mIoU: 45.84
+ mIoU(ms+flip): 47.84
+ Config: configs/hrnet/fcn_hr48_480x480_80k_pascal_context.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_480x480_80k_pascal_context/fcn_hr48_480x480_80k_pascal_context_20200911_155322-847a6711.pth
+- Name: fcn_hr48_480x480_40k_pascal_context_59
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W48
+ crop size: (480,480)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal Context 59
+ Metrics:
+ mIoU: 50.33
+ mIoU(ms+flip): 52.83
+ Config: configs/hrnet/fcn_hr48_480x480_40k_pascal_context_59.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_480x480_40k_pascal_context_59/fcn_hr48_480x480_40k_pascal_context_59_20210410_122738-b808b8b2.pth
+- Name: fcn_hr48_480x480_80k_pascal_context_59
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W48
+ crop size: (480,480)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal Context 59
+ Metrics:
+ mIoU: 51.12
+ mIoU(ms+flip): 53.56
+ Config: configs/hrnet/fcn_hr48_480x480_80k_pascal_context_59.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_480x480_80k_pascal_context_59/fcn_hr48_480x480_80k_pascal_context_59_20210411_003240-3ae7081e.pth
+- Name: fcn_hr18s_512x512_80k_loveda
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W18-Small
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 40.21
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 1.59
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: LoveDA
+ Metrics:
+ mIoU: 49.28
+ mIoU(ms+flip): 49.42
+ Config: configs/hrnet/fcn_hr18s_512x512_80k_loveda.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x512_80k_loveda/fcn_hr18s_512x512_80k_loveda_20211210_203228-60a86a7a.pth
+- Name: fcn_hr18_512x512_80k_loveda
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W18
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 77.4
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 2.76
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: LoveDA
+ Metrics:
+ mIoU: 50.81
+ mIoU(ms+flip): 50.95
+ Config: configs/hrnet/fcn_hr18_512x512_80k_loveda.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x512_80k_loveda/fcn_hr18_512x512_80k_loveda_20211210_203952-93d9c3b3.pth
+- Name: fcn_hr48_512x512_80k_loveda
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W48
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 104.06
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 6.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: LoveDA
+ Metrics:
+ mIoU: 51.42
+ mIoU(ms+flip): 51.64
+ Config: configs/hrnet/fcn_hr48_512x512_80k_loveda.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x512_80k_loveda/fcn_hr48_512x512_80k_loveda_20211211_044756-67072f55.pth
+- Name: fcn_hr18s_512x512_80k_potsdam
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W18-Small
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 27.78
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 1.58
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Potsdam
+ Metrics:
+ mIoU: 77.64
+ mIoU(ms+flip): 78.8
+ Config: configs/hrnet/fcn_hr18s_512x512_80k_potsdam.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x512_80k_potsdam/fcn_hr18s_512x512_80k_potsdam_20211218_205517-ba32af63.pth
+- Name: fcn_hr18_512x512_80k_potsdam
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W18
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 51.95
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 2.76
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Potsdam
+ Metrics:
+ mIoU: 78.26
+ mIoU(ms+flip): 79.24
+ Config: configs/hrnet/fcn_hr18_512x512_80k_potsdam.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x512_80k_potsdam/fcn_hr18_512x512_80k_potsdam_20211218_205517-5d0387ad.pth
+- Name: fcn_hr48_512x512_80k_potsdam
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W48
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 60.9
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 6.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Potsdam
+ Metrics:
+ mIoU: 78.39
+ mIoU(ms+flip): 79.34
+ Config: configs/hrnet/fcn_hr48_512x512_80k_potsdam.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x512_80k_potsdam/fcn_hr48_512x512_80k_potsdam_20211219_020601-97434c78.pth
+- Name: fcn_hr18s_4x4_512x512_80k_vaihingen
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W18-Small
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 26.24
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 1.58
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Vaihingen
+ Metrics:
+ mIoU: 71.81
+ mIoU(ms+flip): 73.1
+ Config: configs/hrnet/fcn_hr18s_4x4_512x512_80k_vaihingen.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_4x4_512x512_80k_vaihingen/fcn_hr18s_4x4_512x512_80k_vaihingen_20211231_230909-b23aae02.pth
+- Name: fcn_hr18_4x4_512x512_80k_vaihingen
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W18
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 51.15
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 2.76
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Vaihingen
+ Metrics:
+ mIoU: 72.57
+ mIoU(ms+flip): 74.09
+ Config: configs/hrnet/fcn_hr18_4x4_512x512_80k_vaihingen.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_4x4_512x512_80k_vaihingen/fcn_hr18_4x4_512x512_80k_vaihingen_20211231_231216-2ec3ae8a.pth
+- Name: fcn_hr48_4x4_512x512_80k_vaihingen
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W48
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 57.97
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 6.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Vaihingen
+ Metrics:
+ mIoU: 72.5
+ mIoU(ms+flip): 73.52
+ Config: configs/hrnet/fcn_hr48_4x4_512x512_80k_vaihingen.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_4x4_512x512_80k_vaihingen/fcn_hr48_4x4_512x512_80k_vaihingen_20211231_231244-7133cb22.pth
+- Name: fcn_hr18s_4x4_896x896_80k_isaid
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W18-Small
+ crop size: (896,896)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 72.25
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (896,896)
+ Training Memory (GB): 4.95
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: iSAID
+ Metrics:
+ mIoU: 62.3
+ mIoU(ms+flip): 62.97
+ Config: configs/hrnet/fcn_hr18s_4x4_896x896_80k_isaid.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_4x4_896x896_80k_isaid/fcn_hr18s_4x4_896x896_80k_isaid_20220118_001603-3cc0769b.pth
+- Name: fcn_hr18_4x4_896x896_80k_isaid
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W18
+ crop size: (896,896)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 129.7
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (896,896)
+ Training Memory (GB): 8.3
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: iSAID
+ Metrics:
+ mIoU: 65.06
+ mIoU(ms+flip): 65.6
+ Config: configs/hrnet/fcn_hr18_4x4_896x896_80k_isaid.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_4x4_896x896_80k_isaid/fcn_hr18_4x4_896x896_80k_isaid_20220110_182230-49bf752e.pth
+- Name: fcn_hr48_4x4_896x896_80k_isaid
+ In Collection: FCN
+ Metadata:
+ backbone: HRNetV2p-W48
+ crop size: (896,896)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 136.24
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (896,896)
+ Training Memory (GB): 16.89
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: iSAID
+ Metrics:
+ mIoU: 67.8
+ mIoU(ms+flip): 68.53
+ Config: configs/hrnet/fcn_hr48_4x4_896x896_80k_isaid.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_4x4_896x896_80k_isaid/fcn_hr48_4x4_896x896_80k_isaid_20220114_174643-547fc420.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/icnet/README.md b/EgoHOS/raw/script/mmsegmentation/configs/icnet/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..48e8b46aa5c58c1ea1c82ae90abaf2df64f4208c
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/icnet/README.md
@@ -0,0 +1,55 @@
+# ICNet
+
+[ICNet for Real-time Semantic Segmentation on High-resolution Images](https://arxiv.org/abs/1704.08545)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
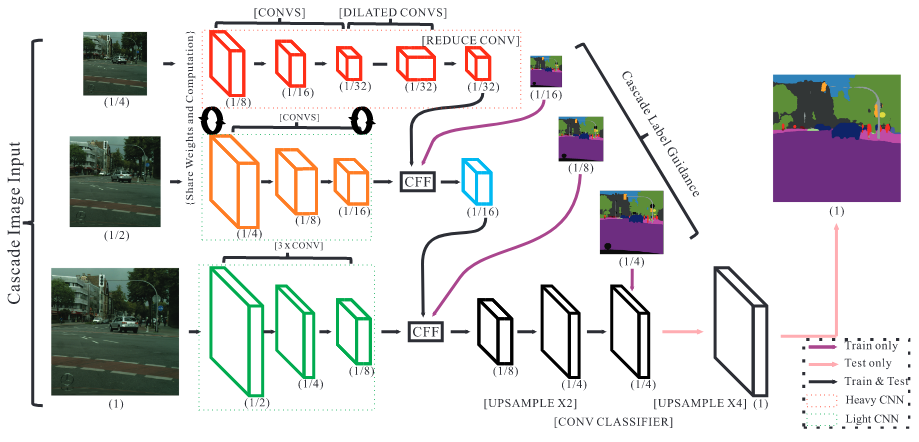
+We focus on the challenging task of real-time semantic segmentation in this paper. It finds many practical applications and yet is with fundamental difficulty of reducing a large portion of computation for pixel-wise label inference. We propose an image cascade network (ICNet) that incorporates multi-resolution branches under proper label guidance to address this challenge. We provide in-depth analysis of our framework and introduce the cascade feature fusion unit to quickly achieve high-quality segmentation. Our system yields real-time inference on a single GPU card with decent quality results evaluated on challenging datasets like Cityscapes, CamVid and COCO-Stuff.
+
+
+
+
+
+
+## Citation
+
+```bibtext
+@inproceedings{zhao2018icnet,
+ title={Icnet for real-time semantic segmentation on high-resolution images},
+ author={Zhao, Hengshuang and Qi, Xiaojuan and Shen, Xiaoyong and Shi, Jianping and Jia, Jiaya},
+ booktitle={Proceedings of the European conference on computer vision (ECCV)},
+ pages={405--420},
+ year={2018}
+}
+```
+
+## Results and models
+
+### Cityscapes
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | ---------- | --------- | ------: | -------- | -------------- | ----: | ------------: | -------------------------------------------------------------------------------------------------------------------------- | ---------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| ICNet | R-18-D8 | 832x832 | 80000 | 1.70 | 27.12 | 68.14 | 70.16 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/icnet/icnet_r18-d8_832x832_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r18-d8_832x832_80k_cityscapes/icnet_r18-d8_832x832_80k_cityscapes_20210925_225521-2e36638d.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r18-d8_832x832_80k_cityscapes/icnet_r18-d8_832x832_80k_cityscapes_20210925_225521.log.json) |
+| ICNet | R-18-D8 | 832x832 | 160000 | - | - | 71.64 | 74.18 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/icnet/icnet_r18-d8_832x832_160k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r18-d8_832x832_160k_cityscapes/icnet_r18-d8_832x832_160k_cityscapes_20210925_230153-2c6eb6e0.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r18-d8_832x832_160k_cityscapes/icnet_r18-d8_832x832_160k_cityscapes_20210925_230153.log.json) |
+| ICNet (in1k-pre) | R-18-D8 | 832x832 | 80000 | - | - | 72.51 | 74.78 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/icnet/icnet_r18-d8_in1k-pre_832x832_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r18-d8_in1k-pre_832x832_80k_cityscapes/icnet_r18-d8_in1k-pre_832x832_80k_cityscapes_20210925_230354-1cbe3022.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r18-d8_in1k-pre_832x832_80k_cityscapes/icnet_r18-d8_in1k-pre_832x832_80k_cityscapes_20210925_230354.log.json) |
+| ICNet (in1k-pre) | R-18-D8 | 832x832 | 160000 | - | - | 74.43 | 76.72 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/icnet/icnet_r18-d8_in1k-pre_832x832_160k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r18-d8_in1k-pre_832x832_160k_cityscapes/icnet_r18-d8_in1k-pre_832x832_160k_cityscapes_20210926_052702-619c8ae1.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r18-d8_in1k-pre_832x832_160k_cityscapes/icnet_r18-d8_in1k-pre_832x832_160k_cityscapes_20210926_052702.log.json) |
+| ICNet | R-50-D8 | 832x832 | 80000 | 2.53 | 20.08 | 68.91 | 69.72 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/icnet/icnet_r50-d8_832x832_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r50-d8_832x832_80k_cityscapes/icnet_r50-d8_832x832_80k_cityscapes_20210926_044625-c6407341.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r50-d8_832x832_80k_cityscapes/icnet_r50-d8_832x832_80k_cityscapes_20210926_044625.log.json) |
+| ICNet | R-50-D8 | 832x832 | 160000 | - | - | 73.82 | 75.67 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/icnet/icnet_r50-d8_832x832_160k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r50-d8_832x832_160k_cityscapes/icnet_r50-d8_832x832_160k_cityscapes_20210925_232612-a95f0d4e.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r50-d8_832x832_160k_cityscapes/icnet_r50-d8_832x832_160k_cityscapes_20210925_232612.log.json) |
+| ICNet (in1k-pre) | R-50-D8 | 832x832 | 80000 | - | - | 74.58 | 76.41 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/icnet/icnet_r50-d8_in1k-pre_832x832_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r50-d8_in1k-pre_832x832_80k_cityscapes/icnet_r50-d8_in1k-pre_832x832_80k_cityscapes_20210926_032943-1743dc7b.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r50-d8_in1k-pre_832x832_80k_cityscapes/icnet_r50-d8_in1k-pre_832x832_80k_cityscapes_20210926_032943.log.json) |
+| ICNet (in1k-pre) | R-50-D8 | 832x832 | 160000 | - | - | 76.29 | 78.09 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/icnet/icnet_r50-d8_in1k-pre_832x832_160k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r50-d8_in1k-pre_832x832_160k_cityscapes/icnet_r50-d8_in1k-pre_832x832_160k_cityscapes_20210926_042715-ce310aea.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r50-d8_in1k-pre_832x832_160k_cityscapes/icnet_r50-d8_in1k-pre_832x832_160k_cityscapes_20210926_042715.log.json) |
+| ICNet | R-101-D8 | 832x832 | 80000 | 3.08 | 16.95 | 70.28 | 71.95 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/icnet/icnet_r101-d8_832x832_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r101-d8_832x832_80k_cityscapes/icnet_r101-d8_832x832_80k_cityscapes_20210926_072447-b52f936e.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r101-d8_832x832_80k_cityscapes/icnet_r101-d8_832x832_80k_cityscapes_20210926_072447.log.json) |
+| ICNet | R-101-D8 | 832x832 | 160000 | - | - | 73.80 | 76.10 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/icnet/icnet_r101-d8_832x832_160k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r101-d8_832x832_160k_cityscapes/icnet_r101-d8_832x832_160k_cityscapes_20210926_092350-3a1ebf1a.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r101-d8_832x832_160k_cityscapes/icnet_r101-d8_832x832_160k_cityscapes_20210926_092350.log.json) |
+| ICNet (in1k-pre) | R-101-D8 | 832x832 | 80000 | - | - | 75.57 | 77.86 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/icnet/icnet_r101-d8_in1k-pre_832x832_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r101-d8_in1k-pre_832x832_80k_cityscapes/icnet_r101-d8_in1k-pre_832x832_80k_cityscapes_20210926_020414-7ceb12c5.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r101-d8_in1k-pre_832x832_80k_cityscapes/icnet_r101-d8_in1k-pre_832x832_80k_cityscapes_20210926_020414.log.json) |
+| ICNet (in1k-pre) | R-101-D8 | 832x832 | 160000 | - | - | 76.15 | 77.98 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/icnet/icnet_r101-d8_in1k-pre_832x832_160k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r101-d8_in1k-pre_832x832_160k_cityscapes/icnet_r101-d8_in1k-pre_832x832_160k_cityscapes_20210925_232612-9484ae8a.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r101-d8_in1k-pre_832x832_160k_cityscapes/icnet_r101-d8_in1k-pre_832x832_160k_cityscapes_20210925_232612.log.json) |
+
+Note: `in1k-pre` means pretrained model is used.
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet.yml b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet.yml
new file mode 100644
index 0000000000000000000000000000000000000000..ebaf9340b03ac7456b72f3b01cbde55a5840a7ae
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet.yml
@@ -0,0 +1,207 @@
+Collections:
+- Name: ICNet
+ Metadata:
+ Training Data:
+ - Cityscapes
+ Paper:
+ URL: https://arxiv.org/abs/1704.08545
+ Title: ICNet for Real-time Semantic Segmentation on High-resolution Images
+ README: configs/icnet/README.md
+ Code:
+ URL: https://github.com/open-mmlab/mmsegmentation/blob/v0.18.0/mmseg/models/necks/ic_neck.py#L77
+ Version: v0.18.0
+ Converted From:
+ Code: https://github.com/hszhao/ICNet
+Models:
+- Name: icnet_r18-d8_832x832_80k_cityscapes
+ In Collection: ICNet
+ Metadata:
+ backbone: R-18-D8
+ crop size: (832,832)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 36.87
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (832,832)
+ Training Memory (GB): 1.7
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 68.14
+ mIoU(ms+flip): 70.16
+ Config: configs/icnet/icnet_r18-d8_832x832_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r18-d8_832x832_80k_cityscapes/icnet_r18-d8_832x832_80k_cityscapes_20210925_225521-2e36638d.pth
+- Name: icnet_r18-d8_832x832_160k_cityscapes
+ In Collection: ICNet
+ Metadata:
+ backbone: R-18-D8
+ crop size: (832,832)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 71.64
+ mIoU(ms+flip): 74.18
+ Config: configs/icnet/icnet_r18-d8_832x832_160k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r18-d8_832x832_160k_cityscapes/icnet_r18-d8_832x832_160k_cityscapes_20210925_230153-2c6eb6e0.pth
+- Name: icnet_r18-d8_in1k-pre_832x832_80k_cityscapes
+ In Collection: ICNet
+ Metadata:
+ backbone: R-18-D8
+ crop size: (832,832)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 72.51
+ mIoU(ms+flip): 74.78
+ Config: configs/icnet/icnet_r18-d8_in1k-pre_832x832_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r18-d8_in1k-pre_832x832_80k_cityscapes/icnet_r18-d8_in1k-pre_832x832_80k_cityscapes_20210925_230354-1cbe3022.pth
+- Name: icnet_r18-d8_in1k-pre_832x832_160k_cityscapes
+ In Collection: ICNet
+ Metadata:
+ backbone: R-18-D8
+ crop size: (832,832)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 74.43
+ mIoU(ms+flip): 76.72
+ Config: configs/icnet/icnet_r18-d8_in1k-pre_832x832_160k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r18-d8_in1k-pre_832x832_160k_cityscapes/icnet_r18-d8_in1k-pre_832x832_160k_cityscapes_20210926_052702-619c8ae1.pth
+- Name: icnet_r50-d8_832x832_80k_cityscapes
+ In Collection: ICNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (832,832)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 49.8
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (832,832)
+ Training Memory (GB): 2.53
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 68.91
+ mIoU(ms+flip): 69.72
+ Config: configs/icnet/icnet_r50-d8_832x832_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r50-d8_832x832_80k_cityscapes/icnet_r50-d8_832x832_80k_cityscapes_20210926_044625-c6407341.pth
+- Name: icnet_r50-d8_832x832_160k_cityscapes
+ In Collection: ICNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (832,832)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 73.82
+ mIoU(ms+flip): 75.67
+ Config: configs/icnet/icnet_r50-d8_832x832_160k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r50-d8_832x832_160k_cityscapes/icnet_r50-d8_832x832_160k_cityscapes_20210925_232612-a95f0d4e.pth
+- Name: icnet_r50-d8_in1k-pre_832x832_80k_cityscapes
+ In Collection: ICNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (832,832)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 74.58
+ mIoU(ms+flip): 76.41
+ Config: configs/icnet/icnet_r50-d8_in1k-pre_832x832_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r50-d8_in1k-pre_832x832_80k_cityscapes/icnet_r50-d8_in1k-pre_832x832_80k_cityscapes_20210926_032943-1743dc7b.pth
+- Name: icnet_r50-d8_in1k-pre_832x832_160k_cityscapes
+ In Collection: ICNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (832,832)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 76.29
+ mIoU(ms+flip): 78.09
+ Config: configs/icnet/icnet_r50-d8_in1k-pre_832x832_160k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r50-d8_in1k-pre_832x832_160k_cityscapes/icnet_r50-d8_in1k-pre_832x832_160k_cityscapes_20210926_042715-ce310aea.pth
+- Name: icnet_r101-d8_832x832_80k_cityscapes
+ In Collection: ICNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (832,832)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 59.0
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (832,832)
+ Training Memory (GB): 3.08
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 70.28
+ mIoU(ms+flip): 71.95
+ Config: configs/icnet/icnet_r101-d8_832x832_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r101-d8_832x832_80k_cityscapes/icnet_r101-d8_832x832_80k_cityscapes_20210926_072447-b52f936e.pth
+- Name: icnet_r101-d8_832x832_160k_cityscapes
+ In Collection: ICNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (832,832)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 73.8
+ mIoU(ms+flip): 76.1
+ Config: configs/icnet/icnet_r101-d8_832x832_160k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r101-d8_832x832_160k_cityscapes/icnet_r101-d8_832x832_160k_cityscapes_20210926_092350-3a1ebf1a.pth
+- Name: icnet_r101-d8_in1k-pre_832x832_80k_cityscapes
+ In Collection: ICNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (832,832)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 75.57
+ mIoU(ms+flip): 77.86
+ Config: configs/icnet/icnet_r101-d8_in1k-pre_832x832_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r101-d8_in1k-pre_832x832_80k_cityscapes/icnet_r101-d8_in1k-pre_832x832_80k_cityscapes_20210926_020414-7ceb12c5.pth
+- Name: icnet_r101-d8_in1k-pre_832x832_160k_cityscapes
+ In Collection: ICNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (832,832)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 76.15
+ mIoU(ms+flip): 77.98
+ Config: configs/icnet/icnet_r101-d8_in1k-pre_832x832_160k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/icnet/icnet_r101-d8_in1k-pre_832x832_160k_cityscapes/icnet_r101-d8_in1k-pre_832x832_160k_cityscapes_20210925_232612-9484ae8a.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r101-d8_832x832_160k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r101-d8_832x832_160k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..24cbf537d46eb47c552bf5515e88857fd56bc1f2
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r101-d8_832x832_160k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './icnet_r50-d8_832x832_160k_cityscapes.py'
+model = dict(backbone=dict(backbone_cfg=dict(depth=101)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r101-d8_832x832_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r101-d8_832x832_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..f3338b5944268a66d49a2254aa539faaca2b3968
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r101-d8_832x832_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './icnet_r50-d8_832x832_80k_cityscapes.py'
+model = dict(backbone=dict(backbone_cfg=dict(depth=101)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r101-d8_in1k-pre_832x832_160k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r101-d8_in1k-pre_832x832_160k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..74ac3550883172d48b822eb1d7ca7932ff594dd0
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r101-d8_in1k-pre_832x832_160k_cityscapes.py
@@ -0,0 +1,7 @@
+_base_ = './icnet_r50-d8_832x832_160k_cityscapes.py'
+model = dict(
+ backbone=dict(
+ backbone_cfg=dict(
+ depth=101,
+ init_cfg=dict(
+ type='Pretrained', checkpoint='open-mmlab://resnet101_v1c'))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r101-d8_in1k-pre_832x832_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r101-d8_in1k-pre_832x832_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..b4ba6d640df12e8cd5cddad6e3ae8d5db1b972ba
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r101-d8_in1k-pre_832x832_80k_cityscapes.py
@@ -0,0 +1,7 @@
+_base_ = './icnet_r50-d8_832x832_80k_cityscapes.py'
+model = dict(
+ backbone=dict(
+ backbone_cfg=dict(
+ depth=101,
+ init_cfg=dict(
+ type='Pretrained', checkpoint='open-mmlab://resnet101_v1c'))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r18-d8_832x832_160k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r18-d8_832x832_160k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..877b775afc44574518f8bf81afa72d9101a51ef7
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r18-d8_832x832_160k_cityscapes.py
@@ -0,0 +1,3 @@
+_base_ = './icnet_r50-d8_832x832_160k_cityscapes.py'
+model = dict(
+ backbone=dict(layer_channels=(128, 512), backbone_cfg=dict(depth=18)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r18-d8_832x832_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r18-d8_832x832_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..786c7cc92afe34a06336277742a872239a511c21
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r18-d8_832x832_80k_cityscapes.py
@@ -0,0 +1,3 @@
+_base_ = './icnet_r50-d8_832x832_80k_cityscapes.py'
+model = dict(
+ backbone=dict(layer_channels=(128, 512), backbone_cfg=dict(depth=18)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r18-d8_in1k-pre_832x832_160k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r18-d8_in1k-pre_832x832_160k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..cc47951f3dc4544f3716047cd72b112f2e5fce04
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r18-d8_in1k-pre_832x832_160k_cityscapes.py
@@ -0,0 +1,8 @@
+_base_ = './icnet_r50-d8_832x832_160k_cityscapes.py'
+model = dict(
+ backbone=dict(
+ layer_channels=(128, 512),
+ backbone_cfg=dict(
+ depth=18,
+ init_cfg=dict(
+ type='Pretrained', checkpoint='open-mmlab://resnet18_v1c'))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r18-d8_in1k-pre_832x832_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r18-d8_in1k-pre_832x832_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..00b0fe0522136f0f42f9495e89f10e3190611bba
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r18-d8_in1k-pre_832x832_80k_cityscapes.py
@@ -0,0 +1,8 @@
+_base_ = './icnet_r50-d8_832x832_80k_cityscapes.py'
+model = dict(
+ backbone=dict(
+ layer_channels=(128, 512),
+ backbone_cfg=dict(
+ depth=18,
+ init_cfg=dict(
+ type='Pretrained', checkpoint='open-mmlab://resnet18_v1c'))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r50-d8_832x832_160k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r50-d8_832x832_160k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..5b9fd9b09ef8f88ae42ea645e07070307f9598ba
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r50-d8_832x832_160k_cityscapes.py
@@ -0,0 +1,5 @@
+_base_ = [
+ '../_base_/models/icnet_r50-d8.py',
+ '../_base_/datasets/cityscapes_832x832.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_160k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r50-d8_832x832_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r50-d8_832x832_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..e0336c99dbde3589a6934db4892b8f790dfe0ddd
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r50-d8_832x832_80k_cityscapes.py
@@ -0,0 +1,5 @@
+_base_ = [
+ '../_base_/models/icnet_r50-d8.py',
+ '../_base_/datasets/cityscapes_832x832.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r50-d8_in1k-pre_832x832_160k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r50-d8_in1k-pre_832x832_160k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..6f7a0a1a369a481598f53b6ac1157f897197548b
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r50-d8_in1k-pre_832x832_160k_cityscapes.py
@@ -0,0 +1,6 @@
+_base_ = './icnet_r50-d8_832x832_160k_cityscapes.py'
+model = dict(
+ backbone=dict(
+ backbone_cfg=dict(
+ init_cfg=dict(
+ type='Pretrained', checkpoint='open-mmlab://resnet50_v1c'))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r50-d8_in1k-pre_832x832_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r50-d8_in1k-pre_832x832_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..57546cd291d6fc75bcfd38ac6708785140a41144
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/icnet/icnet_r50-d8_in1k-pre_832x832_80k_cityscapes.py
@@ -0,0 +1,6 @@
+_base_ = './icnet_r50-d8_832x832_80k_cityscapes.py'
+model = dict(
+ backbone=dict(
+ backbone_cfg=dict(
+ init_cfg=dict(
+ type='Pretrained', checkpoint='open-mmlab://resnet50_v1c'))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/isanet/README.md b/EgoHOS/raw/script/mmsegmentation/configs/isanet/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..ef91226dfeb379653f775873fc54f3e715c35bfa
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/isanet/README.md
@@ -0,0 +1,79 @@
+# ISANet
+
+[Interlaced Sparse Self-Attention for Semantic Segmentation](https://arxiv.org/abs/1907.12273)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
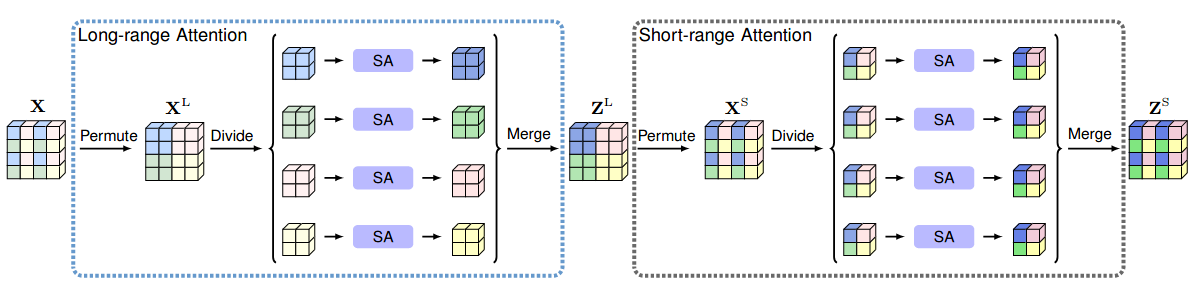
+In this paper, we present a so-called interlaced sparse self-attention approach to improve the efficiency of the \emph{self-attention} mechanism for semantic segmentation. The main idea is that we factorize the dense affinity matrix as the product of two sparse affinity matrices. There are two successive attention modules each estimating a sparse affinity matrix. The first attention module is used to estimate the affinities within a subset of positions that have long spatial interval distances and the second attention module is used to estimate the affinities within a subset of positions that have short spatial interval distances. These two attention modules are designed so that each position is able to receive the information from all the other positions. In contrast to the original self-attention module, our approach decreases the computation and memory complexity substantially especially when processing high-resolution feature maps. We empirically verify the effectiveness of our approach on six challenging semantic segmentation benchmarks.
+
+
+
+

+
+
+## Citation
+
+```bibetex
+@article{huang2019isa,
+ title={Interlaced Sparse Self-Attention for Semantic Segmentation},
+ author={Huang, Lang and Yuan, Yuhui and Guo, Jianyuan and Zhang, Chao and Chen, Xilin and Wang, Jingdong},
+ journal={arXiv preprint arXiv:1907.12273},
+ year={2019}
+}
+```
+
+The technical report above is also presented at:
+
+```bibetex
+@article{yuan2021ocnet,
+ title={OCNet: Object Context for Semantic Segmentation},
+ author={Yuan, Yuhui and Huang, Lang and Guo, Jianyuan and Zhang, Chao and Chen, Xilin and Wang, Jingdong},
+ journal={International Journal of Computer Vision},
+ pages={1--24},
+ year={2021},
+ publisher={Springer}
+}
+```
+
+## Results and models
+
+### Cityscapes
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config |download |
+| --------|----------|-----------|-----------|--------:|----------|----------------|------:|--------------:|----------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------|
+| ISANet | R-50-D8 | 512x1024 | 40000 | 5.869 | 2.91 | 78.49 | 79.44 |[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/isanet/isanet_r50-d8_512x1024_40k_cityscapes.py)|[model](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_512x1024_40k_cityscapes/isanet_r50-d8_512x1024_40k_cityscapes_20210901_054739-981bd763.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_512x1024_40k_cityscapes/isanet_r50-d8_512x1024_40k_cityscapes_20210901_054739.log.json) |
+| ISANet | R-50-D8 | 512x1024 | 80000 | 5.869 | 2.91 | 78.68 | 80.25 |[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/isanet/isanet_r50-d8_512x1024_80k_cityscapes.py)|[model](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_512x1024_80k_cityscapes/isanet_r50-d8_512x1024_80k_cityscapes_20210901_074202-89384497.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_512x1024_80k_cityscapes/isanet_r50-d8_512x1024_80k_cityscapes_20210901_074202.log.json) |
+| ISANet | R-50-D8 | 769x769 | 40000 | 6.759 | 1.54 | 78.70 | 80.28 |[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/isanet/isanet_r50-d8_769x769_40k_cityscapes.py)|[model](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_769x769_40k_cityscapes/isanet_r50-d8_769x769_40k_cityscapes_20210903_050200-4ae7e65b.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_769x769_40k_cityscapes/isanet_r50-d8_769x769_40k_cityscapes_20210903_050200.log.json) |
+| ISANet | R-50-D8 | 769x769 | 80000 | 6.759 | 1.54 | 79.29 | 80.53 |[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/isanet/isanet_r50-d8_769x769_80k_cityscapes.py)|[model](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_769x769_80k_cityscapes/isanet_r50-d8_769x769_80k_cityscapes_20210903_101126-99b54519.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_769x769_80k_cityscapes/isanet_r50-d8_769x769_80k_cityscapes_20210903_101126.log.json) |
+| ISANet | R-101-D8 | 512x1024 | 40000 | 9.425 | 2.35 | 79.58 | 81.05 |[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/isanet/isanet_r101-d8_512x1024_40k_cityscapes.py)|[model](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_512x1024_40k_cityscapes/isanet_r101-d8_512x1024_40k_cityscapes_20210901_145553-293e6bd6.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_512x1024_40k_cityscapes/isanet_r101-d8_512x1024_40k_cityscapes_20210901_145553.log.json) |
+| ISANet | R-101-D8 | 512x1024 | 80000 | 9.425 | 2.35 | 80.32 | 81.58 |[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/isanet/isanet_r101-d8_512x1024_80k_cityscapes.py)|[model](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_512x1024_80k_cityscapes/isanet_r101-d8_512x1024_80k_cityscapes_20210901_145243-5b99c9b2.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_512x1024_80k_cityscapes/isanet_r101-d8_512x1024_80k_cityscapes_20210901_145243.log.json) |
+| ISANet | R-101-D8 | 769x769 | 40000 | 10.815 | 0.92 | 79.68 | 80.95 |[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/isanet/isanet_r101-d8_769x769_40k_cityscapes.py)|[model](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_769x769_40k_cityscapes/isanet_r101-d8_769x769_40k_cityscapes_20210903_111320-509e7224.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_769x769_40k_cityscapes/isanet_r101-d8_769x769_40k_cityscapes_20210903_111320.log.json) |
+| ISANet | R-101-D8 | 769x769 | 80000 | 10.815 | 0.92 | 80.61 | 81.59 |[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/isanet/isanet_r101-d8_769x769_80k_cityscapes.py)|[model](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_769x769_80k_cityscapes/isanet_r101-d8_769x769_80k_cityscapes_20210903_111319-24f71dfa.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_769x769_80k_cityscapes/isanet_r101-d8_769x769_80k_cityscapes_20210903_111319.log.json) |
+
+### ADE20K
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config |download |
+| --------|----------|-----------|-----------|--------:|----------|----------------|------:|--------------:|----------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------|
+| ISANet | R-50-D8 | 512x512 | 80000 | 9.0 | 22.55 | 41.12 | 42.35 |[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/isanet/isanet_r50-d8_512x512_80k_ade20k.py)|[model](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_512x512_80k_ade20k/isanet_r50-d8_512x512_80k_ade20k_20210903_124557-6ed83a0c.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_512x512_80k_ade20k/isanet_r50-d8_512x512_80k_ade20k_20210903_124557.log.json)|
+| ISANet | R-50-D8 | 512x512 | 160000 | 9.0 | 22.55 | 42.59 | 43.07 |[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/isanet/isanet_r50-d8_512x512_160k_ade20k.py)|[model](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_512x512_160k_ade20k/isanet_r50-d8_512x512_160k_ade20k_20210903_104850-f752d0a3.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_512x512_160k_ade20k/isanet_r50-d8_512x512_160k_ade20k_20210903_104850.log.json)|
+| ISANet | R-101-D8 | 512x512 | 80000 | 12.562 | 10.56 | 43.51 | 44.38 |[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/isanet/isanet_r101-d8_512x512_80k_ade20k.py)|[model](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_512x512_80k_ade20k/isanet_r101-d8_512x512_80k_ade20k_20210903_162056-68b235c2.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_512x512_80k_ade20k/isanet_r101-d8_512x512_80k_ade20k_20210903_162056.log.json)|
+| ISANet | R-101-D8 | 512x512 | 160000 | 12.562 | 10.56 | 43.80 | 45.4 |[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/isanet/isanet_r101-d8_512x512_160k_ade20k.py)|[model](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_512x512_160k_ade20k/isanet_r101-d8_512x512_160k_ade20k_20210903_211431-a7879dcd.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_512x512_160k_ade20k/isanet_r101-d8_512x512_160k_ade20k_20210903_211431.log.json)|
+
+### Pascal VOC 2012 + Aug
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config |download |
+| --------|----------|-----------|-----------|--------:|----------|----------------|------:|--------------:|----------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------|
+| ISANet | R-50-D8 | 512x512 | 20000 | 5.9 | 23.08 | 76.78 | 77.79 |[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/isanet/isanet_r50-d8_512x512_20k_voc12aug.py)|[model](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_512x512_20k_voc12aug/isanet_r50-d8_512x512_20k_voc12aug_20210901_164838-79d59b80.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_512x512_20k_voc12aug/isanet_r50-d8_512x512_20k_voc12aug_20210901_164838.log.json)|
+| ISANet | R-50-D8 | 512x512 | 40000 | 5.9 | 23.08 | 76.20 | 77.22 |[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/isanet/isanet_r50-d8_512x512_40k_voc12aug.py)|[model](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_512x512_40k_voc12aug/isanet_r50-d8_512x512_40k_voc12aug_20210901_151349-7d08a54e.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_512x512_40k_voc12aug/isanet_r50-d8_512x512_40k_voc12aug_20210901_151349.log.json)|
+| ISANet | R-101-D8 | 512x512 | 20000 | 9.465 | 7.42 | 78.46 | 79.16 |[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/isanet/isanet_r101-d8_512x512_20k_voc12aug.py)|[model](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_512x512_20k_voc12aug/isanet_r101-d8_512x512_20k_voc12aug_20210901_115805-3ccbf355.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_512x512_20k_voc12aug/isanet_r101-d8_512x512_20k_voc12aug_20210901_115805.log.json)|
+| ISANet | R-101-D8 | 512x512 | 40000 | 9.465 | 7.42 | 78.12 | 79.04 |[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/isanet/isanet_r101-d8_512x512_40k_voc12aug.py)|[model](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_512x512_40k_voc12aug/isanet_r101-d8_512x512_40k_voc12aug_20210901_145814-bc71233b.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_512x512_40k_voc12aug/isanet_r101-d8_512x512_40k_voc12aug_20210901_145814.log.json)|
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet.yml b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet.yml
new file mode 100644
index 0000000000000000000000000000000000000000..8c65bcfb0508fb96ef594676267e43a0e9e8f73a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet.yml
@@ -0,0 +1,369 @@
+Collections:
+- Name: ISANet
+ Metadata:
+ Training Data:
+ - Cityscapes
+ - ADE20K
+ - Pascal VOC 2012 + Aug
+ Paper:
+ URL: https://arxiv.org/abs/1907.12273
+ Title: Interlaced Sparse Self-Attention for Semantic Segmentation
+ README: configs/isanet/README.md
+ Code:
+ URL: https://github.com/open-mmlab/mmsegmentation/blob/v0.18.0/mmseg/models/decode_heads/isa_head.py#L58
+ Version: v0.18.0
+ Converted From:
+ Code: https://github.com/openseg-group/openseg.pytorch
+Models:
+- Name: isanet_r50-d8_512x1024_40k_cityscapes
+ In Collection: ISANet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 343.64
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 5.869
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.49
+ mIoU(ms+flip): 79.44
+ Config: configs/isanet/isanet_r50-d8_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_512x1024_40k_cityscapes/isanet_r50-d8_512x1024_40k_cityscapes_20210901_054739-981bd763.pth
+- Name: isanet_r50-d8_512x1024_80k_cityscapes
+ In Collection: ISANet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 343.64
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 5.869
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.68
+ mIoU(ms+flip): 80.25
+ Config: configs/isanet/isanet_r50-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_512x1024_80k_cityscapes/isanet_r50-d8_512x1024_80k_cityscapes_20210901_074202-89384497.pth
+- Name: isanet_r50-d8_769x769_40k_cityscapes
+ In Collection: ISANet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (769,769)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 649.35
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 6.759
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.7
+ mIoU(ms+flip): 80.28
+ Config: configs/isanet/isanet_r50-d8_769x769_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_769x769_40k_cityscapes/isanet_r50-d8_769x769_40k_cityscapes_20210903_050200-4ae7e65b.pth
+- Name: isanet_r50-d8_769x769_80k_cityscapes
+ In Collection: ISANet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (769,769)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 649.35
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 6.759
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.29
+ mIoU(ms+flip): 80.53
+ Config: configs/isanet/isanet_r50-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_769x769_80k_cityscapes/isanet_r50-d8_769x769_80k_cityscapes_20210903_101126-99b54519.pth
+- Name: isanet_r101-d8_512x1024_40k_cityscapes
+ In Collection: ISANet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 425.53
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 9.425
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.58
+ mIoU(ms+flip): 81.05
+ Config: configs/isanet/isanet_r101-d8_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_512x1024_40k_cityscapes/isanet_r101-d8_512x1024_40k_cityscapes_20210901_145553-293e6bd6.pth
+- Name: isanet_r101-d8_512x1024_80k_cityscapes
+ In Collection: ISANet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 425.53
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 9.425
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 80.32
+ mIoU(ms+flip): 81.58
+ Config: configs/isanet/isanet_r101-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_512x1024_80k_cityscapes/isanet_r101-d8_512x1024_80k_cityscapes_20210901_145243-5b99c9b2.pth
+- Name: isanet_r101-d8_769x769_40k_cityscapes
+ In Collection: ISANet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (769,769)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 1086.96
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 10.815
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.68
+ mIoU(ms+flip): 80.95
+ Config: configs/isanet/isanet_r101-d8_769x769_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_769x769_40k_cityscapes/isanet_r101-d8_769x769_40k_cityscapes_20210903_111320-509e7224.pth
+- Name: isanet_r101-d8_769x769_80k_cityscapes
+ In Collection: ISANet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (769,769)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 1086.96
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 10.815
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 80.61
+ mIoU(ms+flip): 81.59
+ Config: configs/isanet/isanet_r101-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_769x769_80k_cityscapes/isanet_r101-d8_769x769_80k_cityscapes_20210903_111319-24f71dfa.pth
+- Name: isanet_r50-d8_512x512_80k_ade20k
+ In Collection: ISANet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 44.35
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 9.0
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 41.12
+ mIoU(ms+flip): 42.35
+ Config: configs/isanet/isanet_r50-d8_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_512x512_80k_ade20k/isanet_r50-d8_512x512_80k_ade20k_20210903_124557-6ed83a0c.pth
+- Name: isanet_r50-d8_512x512_160k_ade20k
+ In Collection: ISANet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 44.35
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 9.0
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 42.59
+ mIoU(ms+flip): 43.07
+ Config: configs/isanet/isanet_r50-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_512x512_160k_ade20k/isanet_r50-d8_512x512_160k_ade20k_20210903_104850-f752d0a3.pth
+- Name: isanet_r101-d8_512x512_80k_ade20k
+ In Collection: ISANet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 94.7
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 12.562
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 43.51
+ mIoU(ms+flip): 44.38
+ Config: configs/isanet/isanet_r101-d8_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_512x512_80k_ade20k/isanet_r101-d8_512x512_80k_ade20k_20210903_162056-68b235c2.pth
+- Name: isanet_r101-d8_512x512_160k_ade20k
+ In Collection: ISANet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 94.7
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 12.562
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 43.8
+ mIoU(ms+flip): 45.4
+ Config: configs/isanet/isanet_r101-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_512x512_160k_ade20k/isanet_r101-d8_512x512_160k_ade20k_20210903_211431-a7879dcd.pth
+- Name: isanet_r50-d8_512x512_20k_voc12aug
+ In Collection: ISANet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 20000
+ inference time (ms/im):
+ - value: 43.33
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 5.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 76.78
+ mIoU(ms+flip): 77.79
+ Config: configs/isanet/isanet_r50-d8_512x512_20k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_512x512_20k_voc12aug/isanet_r50-d8_512x512_20k_voc12aug_20210901_164838-79d59b80.pth
+- Name: isanet_r50-d8_512x512_40k_voc12aug
+ In Collection: ISANet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 43.33
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 5.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 76.2
+ mIoU(ms+flip): 77.22
+ Config: configs/isanet/isanet_r50-d8_512x512_40k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r50-d8_512x512_40k_voc12aug/isanet_r50-d8_512x512_40k_voc12aug_20210901_151349-7d08a54e.pth
+- Name: isanet_r101-d8_512x512_20k_voc12aug
+ In Collection: ISANet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 20000
+ inference time (ms/im):
+ - value: 134.77
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 9.465
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 78.46
+ mIoU(ms+flip): 79.16
+ Config: configs/isanet/isanet_r101-d8_512x512_20k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_512x512_20k_voc12aug/isanet_r101-d8_512x512_20k_voc12aug_20210901_115805-3ccbf355.pth
+- Name: isanet_r101-d8_512x512_40k_voc12aug
+ In Collection: ISANet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 134.77
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 9.465
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 78.12
+ mIoU(ms+flip): 79.04
+ Config: configs/isanet/isanet_r101-d8_512x512_40k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/isanet/isanet_r101-d8_512x512_40k_voc12aug/isanet_r101-d8_512x512_40k_voc12aug_20210901_145814-bc71233b.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..f5cd8cbb7ca19dc4ab69a95652a52ea9db833e03
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_512x1024_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './isanet_r50-d8_512x1024_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..ebc15cbfec03cee2fcf9048ff1f628d9a65899bf
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './isanet_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..33290100d5beaeab9a6c7f7ba7e0d3f1a739c314
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_512x512_160k_ade20k.py
@@ -0,0 +1,2 @@
+_base_ = './isanet_r50-d8_512x512_160k_ade20k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..46fee9155d49f94e40d6b4d4245c777ed4bd840e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_512x512_20k_voc12aug.py
@@ -0,0 +1,2 @@
+_base_ = './isanet_r50-d8_512x512_20k_voc12aug.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..64bd8c1044209395c06a596e1cbba9e8fb1f120b
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_512x512_40k_voc12aug.py
@@ -0,0 +1,2 @@
+_base_ = './isanet_r50-d8_512x512_40k_voc12aug.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..6e13e20ca5384748f8fb1664d1498a7227cf869b
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_512x512_80k_ade20k.py
@@ -0,0 +1,2 @@
+_base_ = './isanet_r50-d8_512x512_80k_ade20k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..cf362aaacbd4345e170de107c09370eee9583fed
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_769x769_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './isanet_r50-d8_769x769_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..3c2283bdba9ffc98001c60dd175fa4cb662f0ffe
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r101-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './isanet_r50-d8_769x769_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..f8675e9d6ae5010c9f84952db5f274b56b275908
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_512x1024_40k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/isanet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..46119fbee6bafdf07f0bce7f156124467daa0cbd
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/isanet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..7d5c235ae430d66d498f2e42da474151170f6d5e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_512x512_160k_ade20k.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/isanet_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=150), auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..d8b60ba8488b62860cbc8f94bfd0b3b61c478e11
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_512x512_20k_voc12aug.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/isanet_r50-d8.py',
+ '../_base_/datasets/pascal_voc12_aug.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_20k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=21), auxiliary_head=dict(num_classes=21))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..4729899408373a5a6fdfecbd127fe9ebb0e6fbbc
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_512x512_40k_voc12aug.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/isanet_r50-d8.py',
+ '../_base_/datasets/pascal_voc12_aug.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=21), auxiliary_head=dict(num_classes=21))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..e35480dad5a82c3c4b5555e30876e2b48f72c3cd
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_512x512_80k_ade20k.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/isanet_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=150), auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..201a358732075df68bdf745702e4a083cfdcca0e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_769x769_40k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/isanet_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..5604350457b60565909d2cc0c900da8932b692e9
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/isanet/isanet_r50-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/isanet_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/knet/README.md b/EgoHOS/raw/script/mmsegmentation/configs/knet/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..ef223360bdeb3c656ed08b6194b921e84d885fff
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/knet/README.md
@@ -0,0 +1,49 @@
+# K-Net
+
+[K-Net: Towards Unified Image Segmentation](https://arxiv.org/abs/2106.14855)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
+Semantic, instance, and panoptic segmentations have been addressed using different and specialized frameworks despite their underlying connections. This paper presents a unified, simple, and effective framework for these essentially similar tasks. The framework, named K-Net, segments both instances and semantic categories consistently by a group of learnable kernels, where each kernel is responsible for generating a mask for either a potential instance or a stuff class. To remedy the difficulties of distinguishing various instances, we propose a kernel update strategy that enables each kernel dynamic and conditional on its meaningful group in the input image. K-Net can be trained in an end-to-end manner with bipartite matching, and its training and inference are naturally NMS-free and box-free. Without bells and whistles, K-Net surpasses all previous published state-of-the-art single-model results of panoptic segmentation on MS COCO test-dev split and semantic segmentation on ADE20K val split with 55.2% PQ and 54.3% mIoU, respectively. Its instance segmentation performance is also on par with Cascade Mask R-CNN on MS COCO with 60%-90% faster inference speeds. Code and models will be released at [this https URL](https://github.com/ZwwWayne/K-Net/).
+
+
+
+

+
+
+```bibtex
+@inproceedings{zhang2021knet,
+ title={{K-Net: Towards} Unified Image Segmentation},
+ author={Wenwei Zhang and Jiangmiao Pang and Kai Chen and Chen Change Loy},
+ year={2021},
+ booktitle={NeurIPS},
+}
+```
+
+## Results and models
+
+### ADE20K
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| --------------- | -------- | --------- | ------- | -------- | -------------- | ----- | ------------- | ---------------------------------------------------------------------------------------------------------------------------------------- | ----- |
+| KNet + FCN | R-50-D8 | 512x512 | 80000 | 7.01 | 19.24 | 43.60 | 45.12 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/knet/knet_s3_fcn_r50-d8_8x2_512x512_adamw_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/knet/knet_s3_fcn_r50-d8_8x2_512x512_adamw_80k_ade20k/knet_s3_fcn_r50-d8_8x2_512x512_adamw_80k_ade20k_20220228_043751-abcab920.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/knet/knet_s3_fcn_r50-d8_8x2_512x512_adamw_80k_ade20k/knet_s3_fcn_r50-d8_8x2_512x512_adamw_80k_ade20k_20220228_043751.log.json) |
+| KNet + PSPNet | R-50-D8 | 512x512 | 80000 | 6.98 | 20.04 | 44.18 | 45.58 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/knet/knet_s3_pspnet_r50-d8_8x2_512x512_adamw_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/knet/knet_s3_pspnet_r50-d8_8x2_512x512_adamw_80k_ade20k/knet_s3_pspnet_r50-d8_8x2_512x512_adamw_80k_ade20k_20220228_054634-d2c72240.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/knet/knet_s3_pspnet_r50-d8_8x2_512x512_adamw_80k_ade20k/knet_s3_pspnet_r50-d8_8x2_512x512_adamw_80k_ade20k_20220228_054634.log.json) |
+| KNet + DeepLabV3| R-50-D8 | 512x512 | 80000 | 7.42 | 12.10 | 45.06 | 46.11 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/knet/knet_s3_deeplabv3_r50-d8_8x2_512x512_adamw_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/knet/knet_s3_deeplabv3_r50-d8_8x2_512x512_adamw_80k_ade20k/knet_s3_deeplabv3_r50-d8_8x2_512x512_adamw_80k_ade20k_20220228_041642-00c8fbeb.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/knet/knet_s3_deeplabv3_r50-d8_8x2_512x512_adamw_80k_ade20k/knet_s3_deeplabv3_r50-d8_8x2_512x512_adamw_80k_ade20k_20220228_041642.log.json) |
+| KNet + UperNet | R-50-D8 | 512x512 | 80000 | 7.34 | 17.11 | 43.45 | 44.07 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/knet/knet_s3_upernet_r50-d8_8x2_512x512_adamw_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/knet/knet_s3_upernet_r50-d8_8x2_512x512_adamw_80k_ade20k/knet_s3_upernet_r50-d8_8x2_512x512_adamw_80k_ade20k_20220304_125657-215753b0.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/knet/knet_s3_upernet_r50-d8_8x2_512x512_adamw_80k_ade20k/knet_s3_upernet_r50-d8_8x2_512x512_adamw_80k_ade20k_20220304_125657.log.json) |
+| KNet + UperNet | Swin-T | 512x512 | 80000 | 7.57 | 15.56 | 45.84 | 46.27 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/knet/knet_s3_upernet_swin-t_8x2_512x512_adamw_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/knet/knet_s3_upernet_swin-t_8x2_512x512_adamw_80k_ade20k/knet_s3_upernet_swin-t_8x2_512x512_adamw_80k_ade20k_20220303_133059-7545e1dc.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/knet/knet_s3_upernet_swin-t_8x2_512x512_adamw_80k_ade20k/knet_s3_upernet_swin-t_8x2_512x512_adamw_80k_ade20k_20220303_133059.log.json) |
+| KNet + UperNet | Swin-L | 512x512 | 80000 | 13.5 | 8.29 | 52.05 | 53.24 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/knet/knet_s3_upernet_swin-l_8x2_512x512_adamw_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/knet/knet_s3_upernet_swin-l_8x2_512x512_adamw_80k_ade20k/knet_s3_upernet_swin-l_8x2_512x512_adamw_80k_ade20k_20220303_154559-d8da9a90.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/knet/knet_s3_upernet_swin-l_8x2_512x512_adamw_80k_ade20k/knet_s3_upernet_swin-l_8x2_512x512_adamw_80k_ade20k_20220303_154559.log.json) |
+| KNet + UperNet | Swin-L | 640x640 | 80000 | 13.54 | 8.29 | 52.21 | 53.34 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/knet/knet_s3_upernet_swin-l_8x2_640x640_adamw_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/knet/knet_s3_upernet_swin-l_8x2_640x640_adamw_80k_ade20k/knet_s3_upernet_swin-l_8x2_640x640_adamw_80k_ade20k_20220301_220747-8787fc71.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/knet/knet_s3_upernet_swin-l_8x2_640x640_adamw_80k_ade20k/knet_s3_upernet_swin-l_8x2_640x640_adamw_80k_ade20k_20220301_220747.log.json) |
+
+Note:
+
+- All experiments of K-Net are implemented with 8 V100 (32G) GPUs with 2 samplers per GPU.
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/knet/knet.yml b/EgoHOS/raw/script/mmsegmentation/configs/knet/knet.yml
new file mode 100644
index 0000000000000000000000000000000000000000..5e2e52955778bac148daaa29c8976290cba56c90
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/knet/knet.yml
@@ -0,0 +1,169 @@
+Collections:
+- Name: KNet
+ Metadata:
+ Training Data:
+ - ADE20K
+ Paper:
+ URL: https://arxiv.org/abs/2106.14855
+ Title: 'K-Net: Towards Unified Image Segmentation'
+ README: configs/knet/README.md
+ Code:
+ URL: https://github.com/open-mmlab/mmsegmentation/blob/v0.23.0/mmseg/models/decode_heads/knet_head.py#L392
+ Version: v0.23.0
+ Converted From:
+ Code: https://github.com/ZwwWayne/K-Net/
+Models:
+- Name: knet_s3_fcn_r50-d8_8x2_512x512_adamw_80k_ade20k
+ In Collection: KNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 51.98
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 7.01
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 43.6
+ mIoU(ms+flip): 45.12
+ Config: configs/knet/knet_s3_fcn_r50-d8_8x2_512x512_adamw_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/knet/knet_s3_fcn_r50-d8_8x2_512x512_adamw_80k_ade20k/knet_s3_fcn_r50-d8_8x2_512x512_adamw_80k_ade20k_20220228_043751-abcab920.pth
+- Name: knet_s3_pspnet_r50-d8_8x2_512x512_adamw_80k_ade20k
+ In Collection: KNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 49.9
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 6.98
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 44.18
+ mIoU(ms+flip): 45.58
+ Config: configs/knet/knet_s3_pspnet_r50-d8_8x2_512x512_adamw_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/knet/knet_s3_pspnet_r50-d8_8x2_512x512_adamw_80k_ade20k/knet_s3_pspnet_r50-d8_8x2_512x512_adamw_80k_ade20k_20220228_054634-d2c72240.pth
+- Name: knet_s3_deeplabv3_r50-d8_8x2_512x512_adamw_80k_ade20k
+ In Collection: KNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 82.64
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 7.42
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 45.06
+ mIoU(ms+flip): 46.11
+ Config: configs/knet/knet_s3_deeplabv3_r50-d8_8x2_512x512_adamw_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/knet/knet_s3_deeplabv3_r50-d8_8x2_512x512_adamw_80k_ade20k/knet_s3_deeplabv3_r50-d8_8x2_512x512_adamw_80k_ade20k_20220228_041642-00c8fbeb.pth
+- Name: knet_s3_upernet_r50-d8_8x2_512x512_adamw_80k_ade20k
+ In Collection: KNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 58.45
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 7.34
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 43.45
+ mIoU(ms+flip): 44.07
+ Config: configs/knet/knet_s3_upernet_r50-d8_8x2_512x512_adamw_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/knet/knet_s3_upernet_r50-d8_8x2_512x512_adamw_80k_ade20k/knet_s3_upernet_r50-d8_8x2_512x512_adamw_80k_ade20k_20220304_125657-215753b0.pth
+- Name: knet_s3_upernet_swin-t_8x2_512x512_adamw_80k_ade20k
+ In Collection: KNet
+ Metadata:
+ backbone: Swin-T
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 64.27
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 7.57
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 45.84
+ mIoU(ms+flip): 46.27
+ Config: configs/knet/knet_s3_upernet_swin-t_8x2_512x512_adamw_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/knet/knet_s3_upernet_swin-t_8x2_512x512_adamw_80k_ade20k/knet_s3_upernet_swin-t_8x2_512x512_adamw_80k_ade20k_20220303_133059-7545e1dc.pth
+- Name: knet_s3_upernet_swin-l_8x2_512x512_adamw_80k_ade20k
+ In Collection: KNet
+ Metadata:
+ backbone: Swin-L
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 120.63
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 13.5
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 52.05
+ mIoU(ms+flip): 53.24
+ Config: configs/knet/knet_s3_upernet_swin-l_8x2_512x512_adamw_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/knet/knet_s3_upernet_swin-l_8x2_512x512_adamw_80k_ade20k/knet_s3_upernet_swin-l_8x2_512x512_adamw_80k_ade20k_20220303_154559-d8da9a90.pth
+- Name: knet_s3_upernet_swin-l_8x2_640x640_adamw_80k_ade20k
+ In Collection: KNet
+ Metadata:
+ backbone: Swin-L
+ crop size: (640,640)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 120.63
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (640,640)
+ Training Memory (GB): 13.54
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 52.21
+ mIoU(ms+flip): 53.34
+ Config: configs/knet/knet_s3_upernet_swin-l_8x2_640x640_adamw_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/knet/knet_s3_upernet_swin-l_8x2_640x640_adamw_80k_ade20k/knet_s3_upernet_swin-l_8x2_640x640_adamw_80k_ade20k_20220301_220747-8787fc71.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/knet/knet_s3_deeplabv3_r50-d8_8x2_512x512_adamw_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/knet/knet_s3_deeplabv3_r50-d8_8x2_512x512_adamw_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..3edb05c875842082e844c4fda65abfc30d02c6db
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/knet/knet_s3_deeplabv3_r50-d8_8x2_512x512_adamw_80k_ade20k.py
@@ -0,0 +1,93 @@
+_base_ = [
+ '../_base_/datasets/ade20k.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+
+# model settings
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+num_stages = 3
+conv_kernel_size = 1
+model = dict(
+ type='EncoderDecoder',
+ pretrained='open-mmlab://resnet50_v1c',
+ backbone=dict(
+ type='ResNetV1c',
+ depth=50,
+ num_stages=4,
+ out_indices=(0, 1, 2, 3),
+ dilations=(1, 1, 2, 4),
+ strides=(1, 2, 1, 1),
+ norm_cfg=norm_cfg,
+ norm_eval=False,
+ style='pytorch',
+ contract_dilation=True),
+ decode_head=dict(
+ type='IterativeDecodeHead',
+ num_stages=num_stages,
+ kernel_update_head=[
+ dict(
+ type='KernelUpdateHead',
+ num_classes=150,
+ num_ffn_fcs=2,
+ num_heads=8,
+ num_mask_fcs=1,
+ feedforward_channels=2048,
+ in_channels=512,
+ out_channels=512,
+ dropout=0.0,
+ conv_kernel_size=conv_kernel_size,
+ ffn_act_cfg=dict(type='ReLU', inplace=True),
+ with_ffn=True,
+ feat_transform_cfg=dict(
+ conv_cfg=dict(type='Conv2d'), act_cfg=None),
+ kernel_updator_cfg=dict(
+ type='KernelUpdator',
+ in_channels=256,
+ feat_channels=256,
+ out_channels=256,
+ act_cfg=dict(type='ReLU', inplace=True),
+ norm_cfg=dict(type='LN'))) for _ in range(num_stages)
+ ],
+ kernel_generate_head=dict(
+ type='ASPPHead',
+ in_channels=2048,
+ in_index=3,
+ channels=512,
+ dilations=(1, 12, 24, 36),
+ dropout_ratio=0.1,
+ num_classes=150,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0))),
+ auxiliary_head=dict(
+ type='FCNHead',
+ in_channels=1024,
+ in_index=2,
+ channels=256,
+ num_convs=1,
+ concat_input=False,
+ dropout_ratio=0.1,
+ num_classes=150,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=0.4)),
+ # model training and testing settings
+ train_cfg=dict(),
+ test_cfg=dict(mode='whole'))
+
+# optimizer
+optimizer = dict(_delete_=True, type='AdamW', lr=0.0001, weight_decay=0.0005)
+optimizer_config = dict(grad_clip=dict(max_norm=1, norm_type=2))
+# learning policy
+lr_config = dict(
+ _delete_=True,
+ policy='step',
+ warmup='linear',
+ warmup_iters=1000,
+ warmup_ratio=0.001,
+ step=[60000, 72000],
+ by_epoch=False)
+# In K-Net implementation we use batch size 2 per GPU as default
+data = dict(samples_per_gpu=2, workers_per_gpu=2)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/knet/knet_s3_fcn_r50-d8_8x2_512x512_adamw_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/knet/knet_s3_fcn_r50-d8_8x2_512x512_adamw_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..29a088f7214f610dc85d4915dbd4f3f65379da0c
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/knet/knet_s3_fcn_r50-d8_8x2_512x512_adamw_80k_ade20k.py
@@ -0,0 +1,93 @@
+_base_ = [
+ '../_base_/datasets/ade20k.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+
+# model settings
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+num_stages = 3
+conv_kernel_size = 1
+model = dict(
+ type='EncoderDecoder',
+ pretrained='open-mmlab://resnet50_v1c',
+ backbone=dict(
+ type='ResNetV1c',
+ depth=50,
+ num_stages=4,
+ out_indices=(0, 1, 2, 3),
+ dilations=(1, 1, 2, 4),
+ strides=(1, 2, 1, 1),
+ norm_cfg=norm_cfg,
+ norm_eval=False,
+ style='pytorch',
+ contract_dilation=True),
+ decode_head=dict(
+ type='IterativeDecodeHead',
+ num_stages=num_stages,
+ kernel_update_head=[
+ dict(
+ type='KernelUpdateHead',
+ num_classes=150,
+ num_ffn_fcs=2,
+ num_heads=8,
+ num_mask_fcs=1,
+ feedforward_channels=2048,
+ in_channels=512,
+ out_channels=512,
+ dropout=0.0,
+ conv_kernel_size=conv_kernel_size,
+ ffn_act_cfg=dict(type='ReLU', inplace=True),
+ with_ffn=True,
+ feat_transform_cfg=dict(
+ conv_cfg=dict(type='Conv2d'), act_cfg=None),
+ kernel_updator_cfg=dict(
+ type='KernelUpdator',
+ in_channels=256,
+ feat_channels=256,
+ out_channels=256,
+ act_cfg=dict(type='ReLU', inplace=True),
+ norm_cfg=dict(type='LN'))) for _ in range(num_stages)
+ ],
+ kernel_generate_head=dict(
+ type='FCNHead',
+ in_channels=2048,
+ in_index=3,
+ channels=512,
+ num_convs=2,
+ concat_input=True,
+ dropout_ratio=0.1,
+ num_classes=150,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0))),
+ auxiliary_head=dict(
+ type='FCNHead',
+ in_channels=1024,
+ in_index=2,
+ channels=256,
+ num_convs=1,
+ concat_input=False,
+ dropout_ratio=0.1,
+ num_classes=150,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=0.4)),
+ # model training and testing settings
+ train_cfg=dict(),
+ test_cfg=dict(mode='whole'))
+# optimizer
+optimizer = dict(_delete_=True, type='AdamW', lr=0.0001, weight_decay=0.0005)
+optimizer_config = dict(grad_clip=dict(max_norm=1, norm_type=2))
+# learning policy
+lr_config = dict(
+ _delete_=True,
+ policy='step',
+ warmup='linear',
+ warmup_iters=1000,
+ warmup_ratio=0.001,
+ step=[60000, 72000],
+ by_epoch=False)
+# In K-Net implementation we use batch size 2 per GPU as default
+data = dict(samples_per_gpu=2, workers_per_gpu=2)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/knet/knet_s3_pspnet_r50-d8_8x2_512x512_adamw_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/knet/knet_s3_pspnet_r50-d8_8x2_512x512_adamw_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..d77a3b442357f1373933217b169cba1032a912bd
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/knet/knet_s3_pspnet_r50-d8_8x2_512x512_adamw_80k_ade20k.py
@@ -0,0 +1,92 @@
+_base_ = [
+ '../_base_/datasets/ade20k.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+
+# model settings
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+num_stages = 3
+conv_kernel_size = 1
+model = dict(
+ type='EncoderDecoder',
+ pretrained='open-mmlab://resnet50_v1c',
+ backbone=dict(
+ type='ResNetV1c',
+ depth=50,
+ num_stages=4,
+ out_indices=(0, 1, 2, 3),
+ dilations=(1, 1, 2, 4),
+ strides=(1, 2, 1, 1),
+ norm_cfg=norm_cfg,
+ norm_eval=False,
+ style='pytorch',
+ contract_dilation=True),
+ decode_head=dict(
+ type='IterativeDecodeHead',
+ num_stages=num_stages,
+ kernel_update_head=[
+ dict(
+ type='KernelUpdateHead',
+ num_classes=150,
+ num_ffn_fcs=2,
+ num_heads=8,
+ num_mask_fcs=1,
+ feedforward_channels=2048,
+ in_channels=512,
+ out_channels=512,
+ dropout=0.0,
+ conv_kernel_size=conv_kernel_size,
+ ffn_act_cfg=dict(type='ReLU', inplace=True),
+ with_ffn=True,
+ feat_transform_cfg=dict(
+ conv_cfg=dict(type='Conv2d'), act_cfg=None),
+ kernel_updator_cfg=dict(
+ type='KernelUpdator',
+ in_channels=256,
+ feat_channels=256,
+ out_channels=256,
+ act_cfg=dict(type='ReLU', inplace=True),
+ norm_cfg=dict(type='LN'))) for _ in range(num_stages)
+ ],
+ kernel_generate_head=dict(
+ type='PSPHead',
+ in_channels=2048,
+ in_index=3,
+ channels=512,
+ pool_scales=(1, 2, 3, 6),
+ dropout_ratio=0.1,
+ num_classes=150,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0))),
+ auxiliary_head=dict(
+ type='FCNHead',
+ in_channels=1024,
+ in_index=2,
+ channels=256,
+ num_convs=1,
+ concat_input=False,
+ dropout_ratio=0.1,
+ num_classes=150,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=0.4)),
+ # model training and testing settings
+ train_cfg=dict(),
+ test_cfg=dict(mode='whole'))
+# optimizer
+optimizer = dict(_delete_=True, type='AdamW', lr=0.0001, weight_decay=0.0005)
+optimizer_config = dict(grad_clip=dict(max_norm=1, norm_type=2))
+# learning policy
+lr_config = dict(
+ _delete_=True,
+ policy='step',
+ warmup='linear',
+ warmup_iters=1000,
+ warmup_ratio=0.001,
+ step=[60000, 72000],
+ by_epoch=False)
+# In K-Net implementation we use batch size 2 per GPU as default
+data = dict(samples_per_gpu=2, workers_per_gpu=2)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/knet/knet_s3_upernet_r50-d8_8x2_512x512_adamw_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/knet/knet_s3_upernet_r50-d8_8x2_512x512_adamw_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..0071cea75076bae17b9d66f82fb326baabcc11f1
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/knet/knet_s3_upernet_r50-d8_8x2_512x512_adamw_80k_ade20k.py
@@ -0,0 +1,93 @@
+_base_ = [
+ '../_base_/datasets/ade20k.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+
+# model settings
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+num_stages = 3
+conv_kernel_size = 1
+
+model = dict(
+ type='EncoderDecoder',
+ pretrained='open-mmlab://resnet50_v1c',
+ backbone=dict(
+ type='ResNetV1c',
+ depth=50,
+ num_stages=4,
+ out_indices=(0, 1, 2, 3),
+ dilations=(1, 1, 1, 1),
+ strides=(1, 2, 2, 2),
+ norm_cfg=norm_cfg,
+ norm_eval=False,
+ style='pytorch',
+ contract_dilation=True),
+ decode_head=dict(
+ type='IterativeDecodeHead',
+ num_stages=num_stages,
+ kernel_update_head=[
+ dict(
+ type='KernelUpdateHead',
+ num_classes=150,
+ num_ffn_fcs=2,
+ num_heads=8,
+ num_mask_fcs=1,
+ feedforward_channels=2048,
+ in_channels=512,
+ out_channels=512,
+ dropout=0.0,
+ conv_kernel_size=conv_kernel_size,
+ ffn_act_cfg=dict(type='ReLU', inplace=True),
+ with_ffn=True,
+ feat_transform_cfg=dict(
+ conv_cfg=dict(type='Conv2d'), act_cfg=None),
+ kernel_updator_cfg=dict(
+ type='KernelUpdator',
+ in_channels=256,
+ feat_channels=256,
+ out_channels=256,
+ act_cfg=dict(type='ReLU', inplace=True),
+ norm_cfg=dict(type='LN'))) for _ in range(num_stages)
+ ],
+ kernel_generate_head=dict(
+ type='UPerHead',
+ in_channels=[256, 512, 1024, 2048],
+ in_index=[0, 1, 2, 3],
+ pool_scales=(1, 2, 3, 6),
+ channels=512,
+ dropout_ratio=0.1,
+ num_classes=150,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0))),
+ auxiliary_head=dict(
+ type='FCNHead',
+ in_channels=1024,
+ in_index=2,
+ channels=256,
+ num_convs=1,
+ concat_input=False,
+ dropout_ratio=0.1,
+ num_classes=150,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=0.4)),
+ # model training and testing settings
+ train_cfg=dict(),
+ test_cfg=dict(mode='whole'))
+# optimizer
+optimizer = dict(_delete_=True, type='AdamW', lr=0.0001, weight_decay=0.0005)
+optimizer_config = dict(grad_clip=dict(max_norm=1, norm_type=2))
+# learning policy
+lr_config = dict(
+ _delete_=True,
+ policy='step',
+ warmup='linear',
+ warmup_iters=1000,
+ warmup_ratio=0.001,
+ step=[60000, 72000],
+ by_epoch=False)
+# In K-Net implementation we use batch size 2 per GPU as default
+data = dict(samples_per_gpu=2, workers_per_gpu=2)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/knet/knet_s3_upernet_swin-l_8x2_512x512_adamw_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/knet/knet_s3_upernet_swin-l_8x2_512x512_adamw_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..b9d1a0952d772b7e04923b094e85a41bece867bb
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/knet/knet_s3_upernet_swin-l_8x2_512x512_adamw_80k_ade20k.py
@@ -0,0 +1,19 @@
+_base_ = 'knet_s3_upernet_swin-t_8x2_512x512_adamw_80k_ade20k.py'
+
+checkpoint_file = 'https://download.openmmlab.com/mmsegmentation/v0.5/pretrain/swin/swin_large_patch4_window7_224_22k_20220308-d5bdebaf.pth' # noqa
+# model settings
+model = dict(
+ pretrained=checkpoint_file,
+ backbone=dict(
+ embed_dims=192,
+ depths=[2, 2, 18, 2],
+ num_heads=[6, 12, 24, 48],
+ window_size=7,
+ use_abs_pos_embed=False,
+ drop_path_rate=0.3,
+ patch_norm=True),
+ decode_head=dict(
+ kernel_generate_head=dict(in_channels=[192, 384, 768, 1536])),
+ auxiliary_head=dict(in_channels=768))
+# In K-Net implementation we use batch size 2 per GPU as default
+data = dict(samples_per_gpu=2, workers_per_gpu=2)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/knet/knet_s3_upernet_swin-l_8x2_640x640_adamw_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/knet/knet_s3_upernet_swin-l_8x2_640x640_adamw_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..fc6e9fe39f5bfb8506be7916816cf080e2ef71dc
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/knet/knet_s3_upernet_swin-l_8x2_640x640_adamw_80k_ade20k.py
@@ -0,0 +1,54 @@
+_base_ = 'knet_s3_upernet_swin-t_8x2_512x512_adamw_80k_ade20k.py'
+
+checkpoint_file = 'https://download.openmmlab.com/mmsegmentation/v0.5/pretrain/swin/swin_large_patch4_window7_224_22k_20220308-d5bdebaf.pth' # noqa
+# model settings
+model = dict(
+ pretrained=checkpoint_file,
+ backbone=dict(
+ embed_dims=192,
+ depths=[2, 2, 18, 2],
+ num_heads=[6, 12, 24, 48],
+ window_size=7,
+ use_abs_pos_embed=False,
+ drop_path_rate=0.4,
+ patch_norm=True),
+ decode_head=dict(
+ kernel_generate_head=dict(in_channels=[192, 384, 768, 1536])),
+ auxiliary_head=dict(in_channels=768))
+
+img_norm_cfg = dict(
+ mean=[123.675, 116.28, 103.53], std=[58.395, 57.12, 57.375], to_rgb=True)
+crop_size = (640, 640)
+train_pipeline = [
+ dict(type='LoadImageFromFile'),
+ dict(type='LoadAnnotations', reduce_zero_label=True),
+ dict(type='Resize', img_scale=(2048, 640), ratio_range=(0.5, 2.0)),
+ dict(type='RandomCrop', crop_size=crop_size, cat_max_ratio=0.75),
+ dict(type='RandomFlip', prob=0.5),
+ dict(type='PhotoMetricDistortion'),
+ dict(type='Normalize', **img_norm_cfg),
+ dict(type='Pad', size=crop_size, pad_val=0, seg_pad_val=255),
+ dict(type='DefaultFormatBundle'),
+ dict(type='Collect', keys=['img', 'gt_semantic_seg']),
+]
+test_pipeline = [
+ dict(type='LoadImageFromFile'),
+ dict(
+ type='MultiScaleFlipAug',
+ img_scale=(2048, 640),
+ # img_ratios=[0.5, 0.75, 1.0, 1.25, 1.5, 1.75],
+ flip=False,
+ transforms=[
+ dict(type='Resize', keep_ratio=True),
+ dict(type='RandomFlip'),
+ dict(type='Normalize', **img_norm_cfg),
+ dict(type='ImageToTensor', keys=['img']),
+ dict(type='Collect', keys=['img']),
+ ])
+]
+data = dict(
+ train=dict(pipeline=train_pipeline),
+ val=dict(pipeline=test_pipeline),
+ test=dict(pipeline=test_pipeline))
+# In K-Net implementation we use batch size 2 per GPU as default
+data = dict(samples_per_gpu=2, workers_per_gpu=2)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/knet/knet_s3_upernet_swin-t_8x2_512x512_adamw_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/knet/knet_s3_upernet_swin-t_8x2_512x512_adamw_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..0b29b2b8c4ccd60178335dd72137e27290c5cb7b
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/knet/knet_s3_upernet_swin-t_8x2_512x512_adamw_80k_ade20k.py
@@ -0,0 +1,57 @@
+_base_ = 'knet_s3_upernet_r50-d8_8x2_512x512_adamw_80k_ade20k.py'
+
+checkpoint_file = 'https://download.openmmlab.com/mmsegmentation/v0.5/pretrain/swin/swin_tiny_patch4_window7_224_20220308-f41b89d3.pth' # noqa
+
+# model settings
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+num_stages = 3
+conv_kernel_size = 1
+
+model = dict(
+ type='EncoderDecoder',
+ pretrained=checkpoint_file,
+ backbone=dict(
+ _delete_=True,
+ type='SwinTransformer',
+ embed_dims=96,
+ depths=[2, 2, 6, 2],
+ num_heads=[3, 6, 12, 24],
+ window_size=7,
+ mlp_ratio=4,
+ qkv_bias=True,
+ qk_scale=None,
+ drop_rate=0.,
+ attn_drop_rate=0.,
+ drop_path_rate=0.3,
+ use_abs_pos_embed=False,
+ patch_norm=True,
+ out_indices=(0, 1, 2, 3)),
+ decode_head=dict(
+ kernel_generate_head=dict(in_channels=[96, 192, 384, 768])),
+ auxiliary_head=dict(in_channels=384))
+
+# modify learning rate following the official implementation of Swin Transformer # noqa
+optimizer = dict(
+ _delete_=True,
+ type='AdamW',
+ lr=0.00006,
+ betas=(0.9, 0.999),
+ weight_decay=0.0005,
+ paramwise_cfg=dict(
+ custom_keys={
+ 'absolute_pos_embed': dict(decay_mult=0.),
+ 'relative_position_bias_table': dict(decay_mult=0.),
+ 'norm': dict(decay_mult=0.)
+ }))
+optimizer_config = dict(grad_clip=dict(max_norm=1, norm_type=2))
+# learning policy
+lr_config = dict(
+ _delete_=True,
+ policy='step',
+ warmup='linear',
+ warmup_iters=1000,
+ warmup_ratio=0.001,
+ step=[60000, 72000],
+ by_epoch=False)
+# In K-Net implementation we use batch size 2 per GPU as default
+data = dict(samples_per_gpu=2, workers_per_gpu=2)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/mae/README.md b/EgoHOS/raw/script/mmsegmentation/configs/mae/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..a98ca5ec796cefa50b1ddc6495bb8708370bfd0d
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/mae/README.md
@@ -0,0 +1,81 @@
+# MAE
+
+[Masked Autoencoders Are Scalable Vision Learners](https://arxiv.org/abs/2111.06377)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
+This paper shows that masked autoencoders (MAE) are scalable self-supervised learners for computer vision. Our MAE approach is simple: we mask random patches of the input image and reconstruct the missing pixels. It is based on two core designs. First, we develop an asymmetric encoder-decoder architecture, with an encoder that operates only on the visible subset of patches (without mask tokens), along with a lightweight decoder that reconstructs the original image from the latent representation and mask tokens. Second, we find that masking a high proportion of the input image, e.g., 75%, yields a nontrivial and meaningful self-supervisory task. Coupling these two designs enables us to train large models efficiently and effectively: we accelerate training (by 3x or more) and improve accuracy. Our scalable approach allows for learning high-capacity models that generalize well: e.g., a vanilla ViT-Huge model achieves the best accuracy (87.8%) among methods that use only ImageNet-1K data. Transfer performance in downstream tasks outperforms supervised pre-training and shows promising scaling behavior.
+
+
+
+

+
+
+## Citation
+
+```bibtex
+@article{he2021masked,
+ title={Masked autoencoders are scalable vision learners},
+ author={He, Kaiming and Chen, Xinlei and Xie, Saining and Li, Yanghao and Doll{\'a}r, Piotr and Girshick, Ross},
+ journal={arXiv preprint arXiv:2111.06377},
+ year={2021}
+}
+```
+
+## Usage
+
+To use other repositories' pre-trained models, it is necessary to convert keys.
+
+We provide a script [`beit2mmseg.py`](../../tools/model_converters/beit2mmseg.py) in the tools directory to convert the key of MAE model from [the official repo](https://github.com/facebookresearch/mae) to MMSegmentation style.
+
+```shell
+python tools/model_converters/beit2mmseg.py ${PRETRAIN_PATH} ${STORE_PATH}
+```
+
+E.g.
+
+```shell
+python tools/model_converters/beit2mmseg.py https://dl.fbaipublicfiles.com/mae/pretrain/mae_pretrain_vit_base.pth pretrain/mae_pretrain_vit_base_mmcls.pth
+```
+
+This script convert model from `PRETRAIN_PATH` and store the converted model in `STORE_PATH`.
+
+In our default setting, pretrained models could be defined below:
+
+ | pretrained models | original models |
+ | ------ | -------- |
+ |mae_pretrain_vit_base_mmcls.pth | ['mae_pretrain_vit_base'](https://dl.fbaipublicfiles.com/mae/pretrain/mae_pretrain_vit_base.pth) |
+
+Verify the single-scale results of the model:
+
+```shell
+sh tools/dist_test.sh \
+configs/mae/upernet_mae-base_fp16_8x2_512x512_160k_ade20k.py \
+upernet_mae-base_fp16_8x2_512x512_160k_ade20k_20220426_174752-f92a2975.pth $GPUS --eval mIoU
+```
+
+Since relative position embedding requires the input length and width to be equal, the sliding window is adopted for multi-scale inference. So we set min_size=512, that is, the shortest edge is 512. So the multi-scale inference of config is performed separately, instead of '--aug-test'. For multi-scale inference:
+
+```shell
+sh tools/dist_test.sh \
+configs/mae/upernet_mae-base_fp16_512x512_160k_ade20k_ms.py \
+upernet_mae-base_fp16_8x2_512x512_160k_ade20k_20220426_174752-f92a2975.pth $GPUS --eval mIoU
+```
+
+## Results and models
+
+### ADE20K
+
+| Method | Backbone | Crop Size | pretrain | pretrain img size | Batch Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ---------- | ------- | -------- | --- | --- | -------------- | ----- | ------------: | -------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| UperNet | ViT-B | 512x512 | ImageNet-1K | 224x224 | 16 | 160000 | 9.96 | 7.14 | 48.13 | 48.70 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/mae/upernet_mae-base_fp16_8x2_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/mae/upernet_mae-base_fp16_8x2_512x512_160k_ade20k/upernet_mae-base_fp16_8x2_512x512_160k_ade20k_20220426_174752-f92a2975.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/mae/upernet_mae-base_fp16_8x2_512x512_160k_ade20k/upernet_mae-base_fp16_8x2_512x512_160k_ade20k_20220426_174752.log.json) |
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/mae/mae.yml b/EgoHOS/raw/script/mmsegmentation/configs/mae/mae.yml
new file mode 100644
index 0000000000000000000000000000000000000000..5a869344ec1c71077c4269c3dfc8e5051d039f8b
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/mae/mae.yml
@@ -0,0 +1,23 @@
+Models:
+- Name: upernet_mae-base_fp16_8x2_512x512_160k_ade20k
+ In Collection: UperNet
+ Metadata:
+ backbone: ViT-B
+ crop size: (512,512)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 140.06
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP16
+ resolution: (512,512)
+ Training Memory (GB): 9.96
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 48.13
+ mIoU(ms+flip): 48.7
+ Config: configs/mae/upernet_mae-base_fp16_8x2_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/mae/upernet_mae-base_fp16_8x2_512x512_160k_ade20k/upernet_mae-base_fp16_8x2_512x512_160k_ade20k_20220426_174752-f92a2975.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/mae/upernet_mae-base_fp16_512x512_160k_ade20k_ms.py b/EgoHOS/raw/script/mmsegmentation/configs/mae/upernet_mae-base_fp16_512x512_160k_ade20k_ms.py
new file mode 100644
index 0000000000000000000000000000000000000000..85b3be30334eef661b5b5f18cc54436638bcee29
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/mae/upernet_mae-base_fp16_512x512_160k_ade20k_ms.py
@@ -0,0 +1,24 @@
+_base_ = './upernet_mae-base_fp16_8x2_512x512_160k_ade20k.py'
+
+img_norm_cfg = dict(
+ mean=[123.675, 116.28, 103.53], std=[58.395, 57.12, 57.375], to_rgb=True)
+
+test_pipeline = [
+ dict(type='LoadImageFromFile'),
+ dict(
+ type='MultiScaleFlipAug',
+ img_scale=(2048, 512),
+ img_ratios=[0.5, 0.75, 1.0, 1.25, 1.5, 1.75],
+ flip=True,
+ transforms=[
+ dict(type='Resize', keep_ratio=True, min_size=512),
+ dict(type='RandomFlip'),
+ dict(type='Normalize', **img_norm_cfg),
+ dict(type='ImageToTensor', keys=['img']),
+ dict(type='Collect', keys=['img']),
+ ])
+]
+data = dict(
+ val=dict(pipeline=test_pipeline),
+ test=dict(pipeline=test_pipeline),
+ samples_per_gpu=2)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/mae/upernet_mae-base_fp16_8x2_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/mae/upernet_mae-base_fp16_8x2_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..cb236cc041c6cc723790ae253eeeefae8ede03bb
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/mae/upernet_mae-base_fp16_8x2_512x512_160k_ade20k.py
@@ -0,0 +1,48 @@
+_base_ = [
+ '../_base_/models/upernet_mae.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+
+model = dict(
+ pretrained='./pretrain/mae_pretrain_vit_base_mmcls.pth',
+ backbone=dict(
+ type='MAE',
+ img_size=(512, 512),
+ patch_size=16,
+ embed_dims=768,
+ num_layers=12,
+ num_heads=12,
+ mlp_ratio=4,
+ init_values=1.0,
+ drop_path_rate=0.1,
+ out_indices=[3, 5, 7, 11]),
+ neck=dict(embed_dim=768, rescales=[4, 2, 1, 0.5]),
+ decode_head=dict(
+ in_channels=[768, 768, 768, 768], num_classes=150, channels=768),
+ auxiliary_head=dict(in_channels=768, num_classes=150),
+ test_cfg=dict(mode='slide', crop_size=(512, 512), stride=(341, 341)))
+
+optimizer = dict(
+ _delete_=True,
+ type='AdamW',
+ lr=1e-4,
+ betas=(0.9, 0.999),
+ weight_decay=0.05,
+ constructor='LayerDecayOptimizerConstructor',
+ paramwise_cfg=dict(num_layers=12, layer_decay_rate=0.65))
+
+lr_config = dict(
+ _delete_=True,
+ policy='poly',
+ warmup='linear',
+ warmup_iters=1500,
+ warmup_ratio=1e-6,
+ power=1.0,
+ min_lr=0.0,
+ by_epoch=False)
+
+# mixed precision
+fp16 = dict(loss_scale='dynamic')
+
+# By default, models are trained on 8 GPUs with 2 images per GPU
+data = dict(samples_per_gpu=2)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/README.md b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..bef889870437cf979fb6333a025feac5d5033409
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/README.md
@@ -0,0 +1,55 @@
+# MobileNetV2
+
+[MobileNetV2: Inverted Residuals and Linear Bottlenecks](https://arxiv.org/abs/1801.04381)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
+In this paper we describe a new mobile architecture, MobileNetV2, that improves the state of the art performance of mobile models on multiple tasks and benchmarks as well as across a spectrum of different model sizes. We also describe efficient ways of applying these mobile models to object detection in a novel framework we call SSDLite. Additionally, we demonstrate how to build mobile semantic segmentation models through a reduced form of DeepLabv3 which we call Mobile DeepLabv3.
+The MobileNetV2 architecture is based on an inverted residual structure where the input and output of the residual block are thin bottleneck layers opposite to traditional residual models which use expanded representations in the input an MobileNetV2 uses lightweight depthwise convolutions to filter features in the intermediate expansion layer. Additionally, we find that it is important to remove non-linearities in the narrow layers in order to maintain representational power. We demonstrate that this improves performance and provide an intuition that led to this design. Finally, our approach allows decoupling of the input/output domains from the expressiveness of the transformation, which provides a convenient framework for further analysis. We measure our performance on Imagenet classification, COCO object detection, VOC image segmentation. We evaluate the trade-offs between accuracy, and number of operations measured by multiply-adds (MAdd), as well as the number of parameters.
+
+
+
+

+
+
+## Citation
+
+```bibtex
+@inproceedings{sandler2018mobilenetv2,
+ title={Mobilenetv2: Inverted residuals and linear bottlenecks},
+ author={Sandler, Mark and Howard, Andrew and Zhu, Menglong and Zhmoginov, Andrey and Chen, Liang-Chieh},
+ booktitle={Proceedings of the IEEE conference on computer vision and pattern recognition},
+ pages={4510--4520},
+ year={2018}
+}
+```
+
+## Results and models
+
+### Cityscapes
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ---------- | -------- | --------- | ------: | -------: | -------------- | ----: | ------------- | ---------------------------------------------------------------------------------------------------------------------------------------- | ---------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| FCN | M-V2-D8 | 512x1024 | 80000 | 3.4 | 14.2 | 61.54 | - | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/mobilenet_v2/fcn_m-v2-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/fcn_m-v2-d8_512x1024_80k_cityscapes/fcn_m-v2-d8_512x1024_80k_cityscapes_20200825_124817-d24c28c1.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/fcn_m-v2-d8_512x1024_80k_cityscapes/fcn_m-v2-d8_512x1024_80k_cityscapes-20200825_124817.log.json) |
+| PSPNet | M-V2-D8 | 512x1024 | 80000 | 3.6 | 11.2 | 70.23 | - | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/mobilenet_v2/pspnet_m-v2-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/pspnet_m-v2-d8_512x1024_80k_cityscapes/pspnet_m-v2-d8_512x1024_80k_cityscapes_20200825_124817-19e81d51.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/pspnet_m-v2-d8_512x1024_80k_cityscapes/pspnet_m-v2-d8_512x1024_80k_cityscapes-20200825_124817.log.json) |
+| DeepLabV3 | M-V2-D8 | 512x1024 | 80000 | 3.9 | 8.4 | 73.84 | - | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/mobilenet_v2/deeplabv3_m-v2-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/deeplabv3_m-v2-d8_512x1024_80k_cityscapes/deeplabv3_m-v2-d8_512x1024_80k_cityscapes_20200825_124836-bef03590.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/deeplabv3_m-v2-d8_512x1024_80k_cityscapes/deeplabv3_m-v2-d8_512x1024_80k_cityscapes-20200825_124836.log.json) |
+| DeepLabV3+ | M-V2-D8 | 512x1024 | 80000 | 5.1 | 8.4 | 75.20 | - | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/mobilenet_v2/deeplabv3plus_m-v2-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/deeplabv3plus_m-v2-d8_512x1024_80k_cityscapes/deeplabv3plus_m-v2-d8_512x1024_80k_cityscapes_20200825_124836-d256dd4b.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/deeplabv3plus_m-v2-d8_512x1024_80k_cityscapes/deeplabv3plus_m-v2-d8_512x1024_80k_cityscapes-20200825_124836.log.json) |
+
+### ADE20K
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ---------- | -------- | --------- | ------: | -------: | -------------- | ----: | ------------- | ------------------------------------------------------------------------------------------------------------------------------------ | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| FCN | M-V2-D8 | 512x512 | 160000 | 6.5 | 64.4 | 19.71 | - | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/mobilenet_v2/fcn_m-v2-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/fcn_m-v2-d8_512x512_160k_ade20k/fcn_m-v2-d8_512x512_160k_ade20k_20200825_214953-c40e1095.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/fcn_m-v2-d8_512x512_160k_ade20k/fcn_m-v2-d8_512x512_160k_ade20k-20200825_214953.log.json) |
+| PSPNet | M-V2-D8 | 512x512 | 160000 | 6.5 | 57.7 | 29.68 | - | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/mobilenet_v2/pspnet_m-v2-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/pspnet_m-v2-d8_512x512_160k_ade20k/pspnet_m-v2-d8_512x512_160k_ade20k_20200825_214953-f5942f7a.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/pspnet_m-v2-d8_512x512_160k_ade20k/pspnet_m-v2-d8_512x512_160k_ade20k-20200825_214953.log.json) |
+| DeepLabV3 | M-V2-D8 | 512x512 | 160000 | 6.8 | 39.9 | 34.08 | - | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/mobilenet_v2/deeplabv3_m-v2-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/deeplabv3_m-v2-d8_512x512_160k_ade20k/deeplabv3_m-v2-d8_512x512_160k_ade20k_20200825_223255-63986343.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/deeplabv3_m-v2-d8_512x512_160k_ade20k/deeplabv3_m-v2-d8_512x512_160k_ade20k-20200825_223255.log.json) |
+| DeepLabV3+ | M-V2-D8 | 512x512 | 160000 | 8.2 | 43.1 | 34.02 | - | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/mobilenet_v2/deeplabv3plus_m-v2-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/deeplabv3plus_m-v2-d8_512x512_160k_ade20k/deeplabv3plus_m-v2-d8_512x512_160k_ade20k_20200825_223255-465a01d4.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/deeplabv3plus_m-v2-d8_512x512_160k_ade20k/deeplabv3plus_m-v2-d8_512x512_160k_ade20k-20200825_223255.log.json) |
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/deeplabv3_m-v2-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/deeplabv3_m-v2-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..267483d88ff25d75dc18c5c2d37375cd77c9639c
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/deeplabv3_m-v2-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,12 @@
+_base_ = '../deeplabv3/deeplabv3_r101-d8_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='mmcls://mobilenet_v2',
+ backbone=dict(
+ _delete_=True,
+ type='MobileNetV2',
+ widen_factor=1.,
+ strides=(1, 2, 2, 1, 1, 1, 1),
+ dilations=(1, 1, 1, 2, 2, 4, 4),
+ out_indices=(1, 2, 4, 6)),
+ decode_head=dict(in_channels=320),
+ auxiliary_head=dict(in_channels=96))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/deeplabv3_m-v2-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/deeplabv3_m-v2-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..e15b8cc82b09ac3e64875936cdfd0f663aaba936
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/deeplabv3_m-v2-d8_512x512_160k_ade20k.py
@@ -0,0 +1,12 @@
+_base_ = '../deeplabv3/deeplabv3_r101-d8_512x512_160k_ade20k.py'
+model = dict(
+ pretrained='mmcls://mobilenet_v2',
+ backbone=dict(
+ _delete_=True,
+ type='MobileNetV2',
+ widen_factor=1.,
+ strides=(1, 2, 2, 1, 1, 1, 1),
+ dilations=(1, 1, 1, 2, 2, 4, 4),
+ out_indices=(1, 2, 4, 6)),
+ decode_head=dict(in_channels=320),
+ auxiliary_head=dict(in_channels=96))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/deeplabv3plus_m-v2-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/deeplabv3plus_m-v2-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..d4533d79a25771905d7f1900bf7b34037885a77a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/deeplabv3plus_m-v2-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,12 @@
+_base_ = '../deeplabv3plus/deeplabv3plus_r101-d8_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='mmcls://mobilenet_v2',
+ backbone=dict(
+ _delete_=True,
+ type='MobileNetV2',
+ widen_factor=1.,
+ strides=(1, 2, 2, 1, 1, 1, 1),
+ dilations=(1, 1, 1, 2, 2, 4, 4),
+ out_indices=(1, 2, 4, 6)),
+ decode_head=dict(in_channels=320, c1_in_channels=24),
+ auxiliary_head=dict(in_channels=96))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/deeplabv3plus_m-v2-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/deeplabv3plus_m-v2-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..7615a7c19a3f19635b71801a55e4544be4d215b5
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/deeplabv3plus_m-v2-d8_512x512_160k_ade20k.py
@@ -0,0 +1,12 @@
+_base_ = '../deeplabv3plus/deeplabv3plus_r101-d8_512x512_160k_ade20k.py'
+model = dict(
+ pretrained='mmcls://mobilenet_v2',
+ backbone=dict(
+ _delete_=True,
+ type='MobileNetV2',
+ widen_factor=1.,
+ strides=(1, 2, 2, 1, 1, 1, 1),
+ dilations=(1, 1, 1, 2, 2, 4, 4),
+ out_indices=(1, 2, 4, 6)),
+ decode_head=dict(in_channels=320, c1_in_channels=24),
+ auxiliary_head=dict(in_channels=96))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/fcn_m-v2-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/fcn_m-v2-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..a535bd0ed8a4883134acdc52cf3f77c8d897ce82
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/fcn_m-v2-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,12 @@
+_base_ = '../fcn/fcn_r101-d8_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='mmcls://mobilenet_v2',
+ backbone=dict(
+ _delete_=True,
+ type='MobileNetV2',
+ widen_factor=1.,
+ strides=(1, 2, 2, 1, 1, 1, 1),
+ dilations=(1, 1, 1, 2, 2, 4, 4),
+ out_indices=(1, 2, 4, 6)),
+ decode_head=dict(in_channels=320),
+ auxiliary_head=dict(in_channels=96))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/fcn_m-v2-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/fcn_m-v2-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..c5f6ab0d62e269e44dac016eb5ac58f49c1fa292
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/fcn_m-v2-d8_512x512_160k_ade20k.py
@@ -0,0 +1,12 @@
+_base_ = '../fcn/fcn_r101-d8_512x512_160k_ade20k.py'
+model = dict(
+ pretrained='mmcls://mobilenet_v2',
+ backbone=dict(
+ _delete_=True,
+ type='MobileNetV2',
+ widen_factor=1.,
+ strides=(1, 2, 2, 1, 1, 1, 1),
+ dilations=(1, 1, 1, 2, 2, 4, 4),
+ out_indices=(1, 2, 4, 6)),
+ decode_head=dict(in_channels=320),
+ auxiliary_head=dict(in_channels=96))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/mobilenet_v2.yml b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/mobilenet_v2.yml
new file mode 100644
index 0000000000000000000000000000000000000000..5527ba82bac23fdd9fd2b9a7aaa7141e4257d41b
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/mobilenet_v2.yml
@@ -0,0 +1,169 @@
+Models:
+- Name: fcn_m-v2-d8_512x1024_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: M-V2-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 70.42
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 3.4
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 61.54
+ Config: configs/mobilenet_v2/fcn_m-v2-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/fcn_m-v2-d8_512x1024_80k_cityscapes/fcn_m-v2-d8_512x1024_80k_cityscapes_20200825_124817-d24c28c1.pth
+- Name: pspnet_m-v2-d8_512x1024_80k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: M-V2-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 89.29
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 3.6
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 70.23
+ Config: configs/mobilenet_v2/pspnet_m-v2-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/pspnet_m-v2-d8_512x1024_80k_cityscapes/pspnet_m-v2-d8_512x1024_80k_cityscapes_20200825_124817-19e81d51.pth
+- Name: deeplabv3_m-v2-d8_512x1024_80k_cityscapes
+ In Collection: DeepLabV3
+ Metadata:
+ backbone: M-V2-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 119.05
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 3.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 73.84
+ Config: configs/mobilenet_v2/deeplabv3_m-v2-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/deeplabv3_m-v2-d8_512x1024_80k_cityscapes/deeplabv3_m-v2-d8_512x1024_80k_cityscapes_20200825_124836-bef03590.pth
+- Name: deeplabv3plus_m-v2-d8_512x1024_80k_cityscapes
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: M-V2-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 119.05
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 5.1
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 75.2
+ Config: configs/mobilenet_v2/deeplabv3plus_m-v2-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/deeplabv3plus_m-v2-d8_512x1024_80k_cityscapes/deeplabv3plus_m-v2-d8_512x1024_80k_cityscapes_20200825_124836-d256dd4b.pth
+- Name: fcn_m-v2-d8_512x512_160k_ade20k
+ In Collection: FCN
+ Metadata:
+ backbone: M-V2-D8
+ crop size: (512,512)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 15.53
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 6.5
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 19.71
+ Config: configs/mobilenet_v2/fcn_m-v2-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/fcn_m-v2-d8_512x512_160k_ade20k/fcn_m-v2-d8_512x512_160k_ade20k_20200825_214953-c40e1095.pth
+- Name: pspnet_m-v2-d8_512x512_160k_ade20k
+ In Collection: PSPNet
+ Metadata:
+ backbone: M-V2-D8
+ crop size: (512,512)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 17.33
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 6.5
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 29.68
+ Config: configs/mobilenet_v2/pspnet_m-v2-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/pspnet_m-v2-d8_512x512_160k_ade20k/pspnet_m-v2-d8_512x512_160k_ade20k_20200825_214953-f5942f7a.pth
+- Name: deeplabv3_m-v2-d8_512x512_160k_ade20k
+ In Collection: DeepLabV3
+ Metadata:
+ backbone: M-V2-D8
+ crop size: (512,512)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 25.06
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 6.8
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 34.08
+ Config: configs/mobilenet_v2/deeplabv3_m-v2-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/deeplabv3_m-v2-d8_512x512_160k_ade20k/deeplabv3_m-v2-d8_512x512_160k_ade20k_20200825_223255-63986343.pth
+- Name: deeplabv3plus_m-v2-d8_512x512_160k_ade20k
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: M-V2-D8
+ crop size: (512,512)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 23.2
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 8.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 34.02
+ Config: configs/mobilenet_v2/deeplabv3plus_m-v2-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v2/deeplabv3plus_m-v2-d8_512x512_160k_ade20k/deeplabv3plus_m-v2-d8_512x512_160k_ade20k_20200825_223255-465a01d4.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/pspnet_m-v2-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/pspnet_m-v2-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..7403bee864d833bcc31160665e4b54fdd738cc13
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/pspnet_m-v2-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,12 @@
+_base_ = '../pspnet/pspnet_r101-d8_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='mmcls://mobilenet_v2',
+ backbone=dict(
+ _delete_=True,
+ type='MobileNetV2',
+ widen_factor=1.,
+ strides=(1, 2, 2, 1, 1, 1, 1),
+ dilations=(1, 1, 1, 2, 2, 4, 4),
+ out_indices=(1, 2, 4, 6)),
+ decode_head=dict(in_channels=320),
+ auxiliary_head=dict(in_channels=96))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/pspnet_m-v2-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/pspnet_m-v2-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..5b72ac830be29b865ed52adaf41f2fe800f252cc
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v2/pspnet_m-v2-d8_512x512_160k_ade20k.py
@@ -0,0 +1,12 @@
+_base_ = '../pspnet/pspnet_r101-d8_512x512_160k_ade20k.py'
+model = dict(
+ pretrained='mmcls://mobilenet_v2',
+ backbone=dict(
+ _delete_=True,
+ type='MobileNetV2',
+ widen_factor=1.,
+ strides=(1, 2, 2, 1, 1, 1, 1),
+ dilations=(1, 1, 1, 2, 2, 4, 4),
+ out_indices=(1, 2, 4, 6)),
+ decode_head=dict(in_channels=320),
+ auxiliary_head=dict(in_channels=96))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v3/README.md b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v3/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..b08ac272886d1bbee49d70954157521779016365
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v3/README.md
@@ -0,0 +1,47 @@
+# MobileNetV3
+
+[Searching for MobileNetV3](https://arxiv.org/abs/1905.02244)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
+We present the next generation of MobileNets based on a combination of complementary search techniques as well as a novel architecture design. MobileNetV3 is tuned to mobile phone CPUs through a combination of hardware-aware network architecture search (NAS) complemented by the NetAdapt algorithm and then subsequently improved through novel architecture advances. This paper starts the exploration of how automated search algorithms and network design can work together to harness complementary approaches improving the overall state of the art. Through this process we create two new MobileNet models for release: MobileNetV3-Large and MobileNetV3-Small which are targeted for high and low resource use cases. These models are then adapted and applied to the tasks of object detection and semantic segmentation. For the task of semantic segmentation (or any dense pixel prediction), we propose a new efficient segmentation decoder Lite Reduced Atrous Spatial Pyramid Pooling (LR-ASPP). We achieve new state of the art results for mobile classification, detection and segmentation. MobileNetV3-Large is 3.2\% more accurate on ImageNet classification while reducing latency by 15\% compared to MobileNetV2. MobileNetV3-Small is 4.6\% more accurate while reducing latency by 5\% compared to MobileNetV2. MobileNetV3-Large detection is 25\% faster at roughly the same accuracy as MobileNetV2 on COCO detection. MobileNetV3-Large LR-ASPP is 30\% faster than MobileNetV2 R-ASPP at similar accuracy for Cityscapes segmentation.
+
+
+
+

+
+
+## Citation
+
+```bibtex
+@inproceedings{Howard_2019_ICCV,
+ title={Searching for MobileNetV3},
+ author={Howard, Andrew and Sandler, Mark and Chu, Grace and Chen, Liang-Chieh and Chen, Bo and Tan, Mingxing and Wang, Weijun and Zhu, Yukun and Pang, Ruoming and Vasudevan, Vijay and Le, Quoc V. and Adam, Hartwig},
+ booktitle={The IEEE International Conference on Computer Vision (ICCV)},
+ pages={1314-1324},
+ month={October},
+ year={2019},
+ doi={10.1109/ICCV.2019.00140}}
+}
+```
+
+## Results and models
+
+### Cityscapes
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | ------------------ | --------- | ------: | -------: | -------------- | ----: | ------------- | ------------------------------------------------------------------------------------------------------------------------------------------- | ---------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| LRASPP | M-V3-D8 | 512x1024 | 320000 | 8.9 | 15.22 | 69.54 | 70.89 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/mobilenet_v3/lraspp_m-v3-d8_512x1024_320k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v3/lraspp_m-v3-d8_512x1024_320k_cityscapes/lraspp_m-v3-d8_512x1024_320k_cityscapes_20201224_220337-cfe8fb07.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v3/lraspp_m-v3-d8_512x1024_320k_cityscapes/lraspp_m-v3-d8_512x1024_320k_cityscapes-20201224_220337.log.json) |
+| LRASPP | M-V3-D8 (scratch) | 512x1024 | 320000 | 8.9 | 14.77 | 67.87 | 69.78 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/mobilenet_v3/lraspp_m-v3-d8_scratch_512x1024_320k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v3/lraspp_m-v3-d8_scratch_512x1024_320k_cityscapes/lraspp_m-v3-d8_scratch_512x1024_320k_cityscapes_20201224_220337-9f29cd72.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v3/lraspp_m-v3-d8_scratch_512x1024_320k_cityscapes/lraspp_m-v3-d8_scratch_512x1024_320k_cityscapes-20201224_220337.log.json) |
+| LRASPP | M-V3s-D8 | 512x1024 | 320000 | 5.3 | 23.64 | 64.11 | 66.42 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/mobilenet_v3/lraspp_m-v3s-d8_512x1024_320k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v3/lraspp_m-v3s-d8_512x1024_320k_cityscapes/lraspp_m-v3s-d8_512x1024_320k_cityscapes_20201224_223935-61565b34.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v3/lraspp_m-v3s-d8_512x1024_320k_cityscapes/lraspp_m-v3s-d8_512x1024_320k_cityscapes-20201224_223935.log.json) |
+| LRASPP | M-V3s-D8 (scratch) | 512x1024 | 320000 | 5.3 | 24.50 | 62.74 | 65.01 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/mobilenet_v3/lraspp_m-v3s-d8_scratch_512x1024_320k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v3/lraspp_m-v3s-d8_scratch_512x1024_320k_cityscapes/lraspp_m-v3s-d8_scratch_512x1024_320k_cityscapes_20201224_223935-03daeabb.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v3/lraspp_m-v3s-d8_scratch_512x1024_320k_cityscapes/lraspp_m-v3s-d8_scratch_512x1024_320k_cityscapes-20201224_223935.log.json) |
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v3/lraspp_m-v3-d8_512x1024_320k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v3/lraspp_m-v3-d8_512x1024_320k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..e59a78b48be3a0997a31524fd78e7fad5636bc82
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v3/lraspp_m-v3-d8_512x1024_320k_cityscapes.py
@@ -0,0 +1,11 @@
+_base_ = [
+ '../_base_/models/lraspp_m-v3-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+
+model = dict(pretrained='open-mmlab://contrib/mobilenet_v3_large')
+
+# Re-config the data sampler.
+data = dict(samples_per_gpu=4, workers_per_gpu=4)
+
+runner = dict(type='IterBasedRunner', max_iters=320000)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v3/lraspp_m-v3-d8_scratch_512x1024_320k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v3/lraspp_m-v3-d8_scratch_512x1024_320k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..a3c5435142db6b1f81421f5fd96d07ece32b5f38
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v3/lraspp_m-v3-d8_scratch_512x1024_320k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/lraspp_m-v3-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+
+# Re-config the data sampler.
+data = dict(samples_per_gpu=4, workers_per_gpu=4)
+
+runner = dict(type='IterBasedRunner', max_iters=320000)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v3/lraspp_m-v3s-d8_512x1024_320k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v3/lraspp_m-v3s-d8_512x1024_320k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..d4e368b2a11ed6433d8f2594a2cc3184fe5ddfff
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v3/lraspp_m-v3s-d8_512x1024_320k_cityscapes.py
@@ -0,0 +1,23 @@
+_base_ = './lraspp_m-v3-d8_512x1024_320k_cityscapes.py'
+norm_cfg = dict(type='SyncBN', eps=0.001, requires_grad=True)
+model = dict(
+ type='EncoderDecoder',
+ pretrained='open-mmlab://contrib/mobilenet_v3_small',
+ backbone=dict(
+ type='MobileNetV3',
+ arch='small',
+ out_indices=(0, 1, 12),
+ norm_cfg=norm_cfg),
+ decode_head=dict(
+ type='LRASPPHead',
+ in_channels=(16, 16, 576),
+ in_index=(0, 1, 2),
+ channels=128,
+ input_transform='multiple_select',
+ dropout_ratio=0.1,
+ num_classes=19,
+ norm_cfg=norm_cfg,
+ act_cfg=dict(type='ReLU'),
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v3/lraspp_m-v3s-d8_scratch_512x1024_320k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v3/lraspp_m-v3s-d8_scratch_512x1024_320k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..0c5f707200c5d8b6d39493762baf59023dcaad11
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v3/lraspp_m-v3s-d8_scratch_512x1024_320k_cityscapes.py
@@ -0,0 +1,22 @@
+_base_ = './lraspp_m-v3-d8_scratch_512x1024_320k_cityscapes.py'
+norm_cfg = dict(type='SyncBN', eps=0.001, requires_grad=True)
+model = dict(
+ type='EncoderDecoder',
+ backbone=dict(
+ type='MobileNetV3',
+ arch='small',
+ out_indices=(0, 1, 12),
+ norm_cfg=norm_cfg),
+ decode_head=dict(
+ type='LRASPPHead',
+ in_channels=(16, 16, 576),
+ in_index=(0, 1, 2),
+ channels=128,
+ input_transform='multiple_select',
+ dropout_ratio=0.1,
+ num_classes=19,
+ norm_cfg=norm_cfg,
+ act_cfg=dict(type='ReLU'),
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v3/mobilenet_v3.yml b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v3/mobilenet_v3.yml
new file mode 100644
index 0000000000000000000000000000000000000000..81a179647c1d3fa960a51b9ac764ede1103051f3
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/mobilenet_v3/mobilenet_v3.yml
@@ -0,0 +1,89 @@
+Models:
+- Name: lraspp_m-v3-d8_512x1024_320k_cityscapes
+ In Collection: LRASPP
+ Metadata:
+ backbone: M-V3-D8
+ crop size: (512,1024)
+ lr schd: 320000
+ inference time (ms/im):
+ - value: 65.7
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 8.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 69.54
+ mIoU(ms+flip): 70.89
+ Config: configs/mobilenet_v3/lraspp_m-v3-d8_512x1024_320k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v3/lraspp_m-v3-d8_512x1024_320k_cityscapes/lraspp_m-v3-d8_512x1024_320k_cityscapes_20201224_220337-cfe8fb07.pth
+- Name: lraspp_m-v3-d8_scratch_512x1024_320k_cityscapes
+ In Collection: LRASPP
+ Metadata:
+ backbone: M-V3-D8 (scratch)
+ crop size: (512,1024)
+ lr schd: 320000
+ inference time (ms/im):
+ - value: 67.7
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 8.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 67.87
+ mIoU(ms+flip): 69.78
+ Config: configs/mobilenet_v3/lraspp_m-v3-d8_scratch_512x1024_320k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v3/lraspp_m-v3-d8_scratch_512x1024_320k_cityscapes/lraspp_m-v3-d8_scratch_512x1024_320k_cityscapes_20201224_220337-9f29cd72.pth
+- Name: lraspp_m-v3s-d8_512x1024_320k_cityscapes
+ In Collection: LRASPP
+ Metadata:
+ backbone: M-V3s-D8
+ crop size: (512,1024)
+ lr schd: 320000
+ inference time (ms/im):
+ - value: 42.3
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 5.3
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 64.11
+ mIoU(ms+flip): 66.42
+ Config: configs/mobilenet_v3/lraspp_m-v3s-d8_512x1024_320k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v3/lraspp_m-v3s-d8_512x1024_320k_cityscapes/lraspp_m-v3s-d8_512x1024_320k_cityscapes_20201224_223935-61565b34.pth
+- Name: lraspp_m-v3s-d8_scratch_512x1024_320k_cityscapes
+ In Collection: LRASPP
+ Metadata:
+ backbone: M-V3s-D8 (scratch)
+ crop size: (512,1024)
+ lr schd: 320000
+ inference time (ms/im):
+ - value: 40.82
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 5.3
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 62.74
+ mIoU(ms+flip): 65.01
+ Config: configs/mobilenet_v3/lraspp_m-v3s-d8_scratch_512x1024_320k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/mobilenet_v3/lraspp_m-v3s-d8_scratch_512x1024_320k_cityscapes/lraspp_m-v3s-d8_scratch_512x1024_320k_cityscapes_20201224_223935-03daeabb.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/README.md b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..e1bd9d440f2807809baf087e444deeec6eb24a8c
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/README.md
@@ -0,0 +1,67 @@
+# NonLocal Net
+
+[Non-local Neural Networks](https://arxiv.org/abs/1711.07971)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
+Both convolutional and recurrent operations are building blocks that process one local neighborhood at a time. In this paper, we present non-local operations as a generic family of building blocks for capturing long-range dependencies. Inspired by the classical non-local means method in computer vision, our non-local operation computes the response at a position as a weighted sum of the features at all positions. This building block can be plugged into many computer vision architectures. On the task of video classification, even without any bells and whistles, our non-local models can compete or outperform current competition winners on both Kinetics and Charades datasets. In static image recognition, our non-local models improve object detection/segmentation and pose estimation on the COCO suite of tasks. Code is available at [this https URL](https://github.com/facebookresearch/video-nonlocal-net).
+
+
+
+

+
+
+## Citation
+
+```bibtex
+@inproceedings{wang2018non,
+ title={Non-local neural networks},
+ author={Wang, Xiaolong and Girshick, Ross and Gupta, Abhinav and He, Kaiming},
+ booktitle={Proceedings of the IEEE conference on computer vision and pattern recognition},
+ pages={7794--7803},
+ year={2018}
+}
+```
+
+## Results and models
+
+### Cityscapes
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| -------- | -------- | --------- | ------: | -------- | -------------- | ----: | ------------- | ----------------------------------------------------------------------------------------------------------------------------------- | -------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| NonLocalNet | R-50-D8 | 512x1024 | 40000 | 7.4 | 2.72 | 78.24 | - | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/nonlocal_net/nonlocal_r50-d8_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_512x1024_40k_cityscapes/nonlocal_r50-d8_512x1024_40k_cityscapes_20200605_210748-c75e81e3.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_512x1024_40k_cityscapes/nonlocal_r50-d8_512x1024_40k_cityscapes_20200605_210748.log.json) |
+| NonLocalNet | R-101-D8 | 512x1024 | 40000 | 10.9 | 1.95 | 78.66 | - | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/nonlocal_net/nonlocal_r101-d8_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_512x1024_40k_cityscapes/nonlocal_r101-d8_512x1024_40k_cityscapes_20200605_210748-d63729fa.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_512x1024_40k_cityscapes/nonlocal_r101-d8_512x1024_40k_cityscapes_20200605_210748.log.json) |
+| NonLocalNet | R-50-D8 | 769x769 | 40000 | 8.9 | 1.52 | 78.33 | 79.92 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/nonlocal_net/nonlocal_r50-d8_769x769_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_769x769_40k_cityscapes/nonlocal_r50-d8_769x769_40k_cityscapes_20200530_045243-82ef6749.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_769x769_40k_cityscapes/nonlocal_r50-d8_769x769_40k_cityscapes_20200530_045243.log.json) |
+| NonLocalNet | R-101-D8 | 769x769 | 40000 | 12.8 | 1.05 | 78.57 | 80.29 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/nonlocal_net/nonlocal_r101-d8_769x769_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_769x769_40k_cityscapes/nonlocal_r101-d8_769x769_40k_cityscapes_20200530_045348-8fe9a9dc.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_769x769_40k_cityscapes/nonlocal_r101-d8_769x769_40k_cityscapes_20200530_045348.log.json) |
+| NonLocalNet | R-50-D8 | 512x1024 | 80000 | - | - | 78.01 | - | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/nonlocal_net/nonlocal_r50-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_512x1024_80k_cityscapes/nonlocal_r50-d8_512x1024_80k_cityscapes_20200607_193518-d6839fae.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_512x1024_80k_cityscapes/nonlocal_r50-d8_512x1024_80k_cityscapes_20200607_193518.log.json) |
+| NonLocalNet | R-101-D8 | 512x1024 | 80000 | - | - | 78.93 | - | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/nonlocal_net/nonlocal_r101-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_512x1024_80k_cityscapes/nonlocal_r101-d8_512x1024_80k_cityscapes_20200607_183411-32700183.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_512x1024_80k_cityscapes/nonlocal_r101-d8_512x1024_80k_cityscapes_20200607_183411.log.json) |
+| NonLocalNet | R-50-D8 | 769x769 | 80000 | - | - | 79.05 | 80.68 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/nonlocal_net/nonlocal_r50-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_769x769_80k_cityscapes/nonlocal_r50-d8_769x769_80k_cityscapes_20200607_193506-1f9792f6.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_769x769_80k_cityscapes/nonlocal_r50-d8_769x769_80k_cityscapes_20200607_193506.log.json) |
+| NonLocalNet | R-101-D8 | 769x769 | 80000 | - | - | 79.40 | 80.85 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/nonlocal_net/nonlocal_r101-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_769x769_80k_cityscapes/nonlocal_r101-d8_769x769_80k_cityscapes_20200607_183428-0e1fa4f9.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_769x769_80k_cityscapes/nonlocal_r101-d8_769x769_80k_cityscapes_20200607_183428.log.json) |
+
+### ADE20K
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| -------- | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | ------------------------------------------------------------------------------------------------------------------------------- | ---------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| NonLocalNet | R-50-D8 | 512x512 | 80000 | 9.1 | 21.37 | 40.75 | 42.05 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/nonlocal_net/nonlocal_r50-d8_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_512x512_80k_ade20k/nonlocal_r50-d8_512x512_80k_ade20k_20200615_015801-5ae0aa33.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_512x512_80k_ade20k/nonlocal_r50-d8_512x512_80k_ade20k_20200615_015801.log.json) |
+| NonLocalNet | R-101-D8 | 512x512 | 80000 | 12.6 | 13.97 | 42.90 | 44.27 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/nonlocal_net/nonlocal_r101-d8_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_512x512_80k_ade20k/nonlocal_r101-d8_512x512_80k_ade20k_20200615_015758-24105919.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_512x512_80k_ade20k/nonlocal_r101-d8_512x512_80k_ade20k_20200615_015758.log.json) |
+| NonLocalNet | R-50-D8 | 512x512 | 160000 | - | - | 42.03 | 43.04 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/nonlocal_net/nonlocal_r50-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_512x512_160k_ade20k/nonlocal_r50-d8_512x512_160k_ade20k_20200616_005410-baef45e3.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_512x512_160k_ade20k/nonlocal_r50-d8_512x512_160k_ade20k_20200616_005410.log.json) |
+| NonLocalNet | R-101-D8 | 512x512 | 160000 | - | - | 44.63 | 45.79 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/nonlocal_net/nonlocal_r101-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_512x512_160k_ade20k/nonlocal_r101-d8_512x512_160k_ade20k_20210827_221502-7881aa1a.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_512x512_160k_ade20k/nonlocal_r101-d8_512x512_160k_ade20k_20210827_221502.log.json) |
+
+### Pascal VOC 2012 + Aug
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| -------- | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | -------------------------------------------------------------------------------------------------------------------------------- | -------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| NonLocalNet | R-50-D8 | 512x512 | 20000 | 6.4 | 21.21 | 76.20 | 77.12 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/nonlocal_net/nonlocal_r50-d8_512x512_20k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_512x512_20k_voc12aug/nonlocal_r50-d8_512x512_20k_voc12aug_20200617_222613-07f2a57c.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_512x512_20k_voc12aug/nonlocal_r50-d8_512x512_20k_voc12aug_20200617_222613.log.json) |
+| NonLocalNet | R-101-D8 | 512x512 | 20000 | 9.8 | 14.01 | 78.15 | 78.86 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/nonlocal_net/nonlocal_r101-d8_512x512_20k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_512x512_20k_voc12aug/nonlocal_r101-d8_512x512_20k_voc12aug_20200617_222615-948c68ab.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_512x512_20k_voc12aug/nonlocal_r101-d8_512x512_20k_voc12aug_20200617_222615.log.json) |
+| NonLocalNet | R-50-D8 | 512x512 | 40000 | - | - | 76.65 | 77.47 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/nonlocal_net/nonlocal_r50-d8_512x512_40k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_512x512_40k_voc12aug/nonlocal_r50-d8_512x512_40k_voc12aug_20200614_000028-0139d4a9.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_512x512_40k_voc12aug/nonlocal_r50-d8_512x512_40k_voc12aug_20200614_000028.log.json) |
+| NonLocalNet | R-101-D8 | 512x512 | 40000 | - | - | 78.27 | 79.12 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/nonlocal_net/nonlocal_r101-d8_512x512_40k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_512x512_40k_voc12aug/nonlocal_r101-d8_512x512_40k_voc12aug_20200614_000028-7e5ff470.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_512x512_40k_voc12aug/nonlocal_r101-d8_512x512_40k_voc12aug_20200614_000028.log.json) |
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_net.yml b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_net.yml
new file mode 100644
index 0000000000000000000000000000000000000000..bab38ce9c2f548969c70f01007875ace48a5c42a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_net.yml
@@ -0,0 +1,301 @@
+Collections:
+- Name: NonLocalNet
+ Metadata:
+ Training Data:
+ - Cityscapes
+ - ADE20K
+ - Pascal VOC 2012 + Aug
+ Paper:
+ URL: https://arxiv.org/abs/1711.07971
+ Title: Non-local Neural Networks
+ README: configs/nonlocal_net/README.md
+ Code:
+ URL: https://github.com/open-mmlab/mmsegmentation/blob/v0.17.0/mmseg/models/decode_heads/nl_head.py#L10
+ Version: v0.17.0
+ Converted From:
+ Code: https://github.com/facebookresearch/video-nonlocal-net
+Models:
+- Name: nonlocal_r50-d8_512x1024_40k_cityscapes
+ In Collection: NonLocalNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 367.65
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 7.4
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.24
+ Config: configs/nonlocal_net/nonlocal_r50-d8_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_512x1024_40k_cityscapes/nonlocal_r50-d8_512x1024_40k_cityscapes_20200605_210748-c75e81e3.pth
+- Name: nonlocal_r101-d8_512x1024_40k_cityscapes
+ In Collection: NonLocalNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 512.82
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 10.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.66
+ Config: configs/nonlocal_net/nonlocal_r101-d8_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_512x1024_40k_cityscapes/nonlocal_r101-d8_512x1024_40k_cityscapes_20200605_210748-d63729fa.pth
+- Name: nonlocal_r50-d8_769x769_40k_cityscapes
+ In Collection: NonLocalNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (769,769)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 657.89
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 8.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.33
+ mIoU(ms+flip): 79.92
+ Config: configs/nonlocal_net/nonlocal_r50-d8_769x769_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_769x769_40k_cityscapes/nonlocal_r50-d8_769x769_40k_cityscapes_20200530_045243-82ef6749.pth
+- Name: nonlocal_r101-d8_769x769_40k_cityscapes
+ In Collection: NonLocalNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (769,769)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 952.38
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 12.8
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.57
+ mIoU(ms+flip): 80.29
+ Config: configs/nonlocal_net/nonlocal_r101-d8_769x769_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_769x769_40k_cityscapes/nonlocal_r101-d8_769x769_40k_cityscapes_20200530_045348-8fe9a9dc.pth
+- Name: nonlocal_r50-d8_512x1024_80k_cityscapes
+ In Collection: NonLocalNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.01
+ Config: configs/nonlocal_net/nonlocal_r50-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_512x1024_80k_cityscapes/nonlocal_r50-d8_512x1024_80k_cityscapes_20200607_193518-d6839fae.pth
+- Name: nonlocal_r101-d8_512x1024_80k_cityscapes
+ In Collection: NonLocalNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.93
+ Config: configs/nonlocal_net/nonlocal_r101-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_512x1024_80k_cityscapes/nonlocal_r101-d8_512x1024_80k_cityscapes_20200607_183411-32700183.pth
+- Name: nonlocal_r50-d8_769x769_80k_cityscapes
+ In Collection: NonLocalNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (769,769)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.05
+ mIoU(ms+flip): 80.68
+ Config: configs/nonlocal_net/nonlocal_r50-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_769x769_80k_cityscapes/nonlocal_r50-d8_769x769_80k_cityscapes_20200607_193506-1f9792f6.pth
+- Name: nonlocal_r101-d8_769x769_80k_cityscapes
+ In Collection: NonLocalNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (769,769)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.4
+ mIoU(ms+flip): 80.85
+ Config: configs/nonlocal_net/nonlocal_r101-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_769x769_80k_cityscapes/nonlocal_r101-d8_769x769_80k_cityscapes_20200607_183428-0e1fa4f9.pth
+- Name: nonlocal_r50-d8_512x512_80k_ade20k
+ In Collection: NonLocalNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 46.79
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 9.1
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 40.75
+ mIoU(ms+flip): 42.05
+ Config: configs/nonlocal_net/nonlocal_r50-d8_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_512x512_80k_ade20k/nonlocal_r50-d8_512x512_80k_ade20k_20200615_015801-5ae0aa33.pth
+- Name: nonlocal_r101-d8_512x512_80k_ade20k
+ In Collection: NonLocalNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 71.58
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 12.6
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 42.9
+ mIoU(ms+flip): 44.27
+ Config: configs/nonlocal_net/nonlocal_r101-d8_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_512x512_80k_ade20k/nonlocal_r101-d8_512x512_80k_ade20k_20200615_015758-24105919.pth
+- Name: nonlocal_r50-d8_512x512_160k_ade20k
+ In Collection: NonLocalNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 42.03
+ mIoU(ms+flip): 43.04
+ Config: configs/nonlocal_net/nonlocal_r50-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_512x512_160k_ade20k/nonlocal_r50-d8_512x512_160k_ade20k_20200616_005410-baef45e3.pth
+- Name: nonlocal_r101-d8_512x512_160k_ade20k
+ In Collection: NonLocalNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 44.63
+ mIoU(ms+flip): 45.79
+ Config: configs/nonlocal_net/nonlocal_r101-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_512x512_160k_ade20k/nonlocal_r101-d8_512x512_160k_ade20k_20210827_221502-7881aa1a.pth
+- Name: nonlocal_r50-d8_512x512_20k_voc12aug
+ In Collection: NonLocalNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 20000
+ inference time (ms/im):
+ - value: 47.15
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 6.4
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 76.2
+ mIoU(ms+flip): 77.12
+ Config: configs/nonlocal_net/nonlocal_r50-d8_512x512_20k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_512x512_20k_voc12aug/nonlocal_r50-d8_512x512_20k_voc12aug_20200617_222613-07f2a57c.pth
+- Name: nonlocal_r101-d8_512x512_20k_voc12aug
+ In Collection: NonLocalNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 20000
+ inference time (ms/im):
+ - value: 71.38
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 9.8
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 78.15
+ mIoU(ms+flip): 78.86
+ Config: configs/nonlocal_net/nonlocal_r101-d8_512x512_20k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_512x512_20k_voc12aug/nonlocal_r101-d8_512x512_20k_voc12aug_20200617_222615-948c68ab.pth
+- Name: nonlocal_r50-d8_512x512_40k_voc12aug
+ In Collection: NonLocalNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 76.65
+ mIoU(ms+flip): 77.47
+ Config: configs/nonlocal_net/nonlocal_r50-d8_512x512_40k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r50-d8_512x512_40k_voc12aug/nonlocal_r50-d8_512x512_40k_voc12aug_20200614_000028-0139d4a9.pth
+- Name: nonlocal_r101-d8_512x512_40k_voc12aug
+ In Collection: NonLocalNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 78.27
+ mIoU(ms+flip): 79.12
+ Config: configs/nonlocal_net/nonlocal_r101-d8_512x512_40k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/nonlocal_net/nonlocal_r101-d8_512x512_40k_voc12aug/nonlocal_r101-d8_512x512_40k_voc12aug_20200614_000028-7e5ff470.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..ef7b06dd3806c1d93be41943ab4d7d49f68ac830
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_512x1024_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './nonlocal_r50-d8_512x1024_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..7a1e66cf1c239eac3c6a4876a35d82e7b6ccec2e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './nonlocal_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..df9c2aca9c7c1999d74a08a58aca5d220f7df54a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_512x512_160k_ade20k.py
@@ -0,0 +1,2 @@
+_base_ = './nonlocal_r50-d8_512x512_160k_ade20k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..490f9873a29f2626ad764825eec97f16ee7f9f96
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_512x512_20k_voc12aug.py
@@ -0,0 +1,2 @@
+_base_ = './nonlocal_r50-d8_512x512_20k_voc12aug.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..40d9190fba223251b794c105b036e4794865f785
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_512x512_40k_voc12aug.py
@@ -0,0 +1,2 @@
+_base_ = './nonlocal_r50-d8_512x512_40k_voc12aug.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..0c6f60dac7b457d3b936a5f7f43eb84713c77e05
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_512x512_80k_ade20k.py
@@ -0,0 +1,2 @@
+_base_ = './nonlocal_r50-d8_512x512_80k_ade20k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..23e6da7f23180c2350253ea400f444c0c3064fd6
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_769x769_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './nonlocal_r50-d8_769x769_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..0627e2b5a76dead859212d4cab116c160df21404
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r101-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './nonlocal_r50-d8_769x769_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..9d4dc7390370d0ffe21e7dcb686eeff7261952c4
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_512x1024_40k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/nonlocal_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..b0672b687ade8d554b71fdf0bc54de9f024fa30c
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/nonlocal_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..b1adfbab882d9825a3f348ed99e401d1f164cd11
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_512x512_160k_ade20k.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/nonlocal_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=150), auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..2e808d8072f34d09a7b0859f90261dd66c8815dd
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_512x512_20k_voc12aug.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/nonlocal_r50-d8.py',
+ '../_base_/datasets/pascal_voc12_aug.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_20k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=21), auxiliary_head=dict(num_classes=21))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..66b443abec3282242c0f794a2f91e066596e7ee9
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_512x512_40k_voc12aug.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/nonlocal_r50-d8.py',
+ '../_base_/datasets/pascal_voc12_aug.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=21), auxiliary_head=dict(num_classes=21))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..8a7a2f509ba6627ad5ab972ac090362bbcd2ecb7
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_512x512_80k_ade20k.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/nonlocal_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=150), auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..75adef324877d56c157b457eecbf8446aa6b192f
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_769x769_40k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/nonlocal_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..a0726c293d6026898110f7fa55d5e7d2d55d7a02
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/nonlocal_net/nonlocal_r50-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/nonlocal_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/README.md b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..ef7312af00d0bd107f21cb2dc99e445a35f756b3
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/README.md
@@ -0,0 +1,88 @@
+# OCRNet
+
+[Object-Contextual Representations for Semantic Segmentation](https://arxiv.org/abs/1909.11065)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
+In this paper, we address the problem of semantic segmentation and focus on the context aggregation strategy for robust segmentation. Our motivation is that the label of a pixel is the category of the object that the pixel belongs to. We present a simple yet effective approach, object-contextual representations, characterizing a pixel by exploiting the representation of the corresponding object class. First, we construct object regions based on a feature map supervised by the ground-truth segmentation, and then compute the object region representations. Second, we compute the representation similarity between each pixel and each object region, and augment the representation of each pixel with an object contextual representation, which is a weighted aggregation of all the object region representations according to their similarities with the pixel. We empirically demonstrate that the proposed approach achieves competitive performance on six challenging semantic segmentation benchmarks: Cityscapes, ADE20K, LIP, PASCAL VOC 2012, PASCAL-Context and COCO-Stuff. Notably, we achieved the \nth{2} place on the Cityscapes leader-board with a single model.
+
+
+
+

+
+
+## Citation
+
+```bibtex
+@article{YuanW18,
+ title={Ocnet: Object context network for scene parsing},
+ author={Yuhui Yuan and Jingdong Wang},
+ booktitle={arXiv preprint arXiv:1809.00916},
+ year={2018}
+}
+
+@article{YuanCW20,
+ title={Object-Contextual Representations for Semantic Segmentation},
+ author={Yuhui Yuan and Xilin Chen and Jingdong Wang},
+ booktitle={ECCV},
+ year={2020}
+}
+```
+
+## Results and models
+
+### Cityscapes
+
+#### HRNet backbone
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | ------------------ | --------- | ------: | -------- | -------------- | ----: | ------------: | -------------------------------------------------------------------------------------------------------------------------- | -------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| OCRNet | HRNetV2p-W18-Small | 512x1024 | 40000 | 3.5 | 10.45 | 74.30 | 75.95 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_hr18s_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18s_512x1024_40k_cityscapes/ocrnet_hr18s_512x1024_40k_cityscapes_20200601_033304-fa2436c2.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18s_512x1024_40k_cityscapes/ocrnet_hr18s_512x1024_40k_cityscapes_20200601_033304.log.json) |
+| OCRNet | HRNetV2p-W18 | 512x1024 | 40000 | 4.7 | 7.50 | 77.72 | 79.49 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_hr18_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18_512x1024_40k_cityscapes/ocrnet_hr18_512x1024_40k_cityscapes_20200601_033320-401c5bdd.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18_512x1024_40k_cityscapes/ocrnet_hr18_512x1024_40k_cityscapes_20200601_033320.log.json) |
+| OCRNet | HRNetV2p-W48 | 512x1024 | 40000 | 8 | 4.22 | 80.58 | 81.79 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_hr48_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr48_512x1024_40k_cityscapes/ocrnet_hr48_512x1024_40k_cityscapes_20200601_033336-55b32491.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr48_512x1024_40k_cityscapes/ocrnet_hr48_512x1024_40k_cityscapes_20200601_033336.log.json) |
+| OCRNet | HRNetV2p-W18-Small | 512x1024 | 80000 | - | - | 77.16 | 78.66 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_hr18s_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18s_512x1024_80k_cityscapes/ocrnet_hr18s_512x1024_80k_cityscapes_20200601_222735-55979e63.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18s_512x1024_80k_cityscapes/ocrnet_hr18s_512x1024_80k_cityscapes_20200601_222735.log.json) |
+| OCRNet | HRNetV2p-W18 | 512x1024 | 80000 | - | - | 78.57 | 80.46 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_hr18_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18_512x1024_80k_cityscapes/ocrnet_hr18_512x1024_80k_cityscapes_20200614_230521-c2e1dd4a.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18_512x1024_80k_cityscapes/ocrnet_hr18_512x1024_80k_cityscapes_20200614_230521.log.json) |
+| OCRNet | HRNetV2p-W48 | 512x1024 | 80000 | - | - | 80.70 | 81.87 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_hr48_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr48_512x1024_80k_cityscapes/ocrnet_hr48_512x1024_80k_cityscapes_20200601_222752-9076bcdf.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr48_512x1024_80k_cityscapes/ocrnet_hr48_512x1024_80k_cityscapes_20200601_222752.log.json) |
+| OCRNet | HRNetV2p-W18-Small | 512x1024 | 160000 | - | - | 78.45 | 79.97 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_hr18s_512x1024_160k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18s_512x1024_160k_cityscapes/ocrnet_hr18s_512x1024_160k_cityscapes_20200602_191005-f4a7af28.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18s_512x1024_160k_cityscapes/ocrnet_hr18s_512x1024_160k_cityscapes_20200602_191005.log.json) |
+| OCRNet | HRNetV2p-W18 | 512x1024 | 160000 | - | - | 79.47 | 80.91 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_hr18_512x1024_160k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18_512x1024_160k_cityscapes/ocrnet_hr18_512x1024_160k_cityscapes_20200602_191001-b9172d0c.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18_512x1024_160k_cityscapes/ocrnet_hr18_512x1024_160k_cityscapes_20200602_191001.log.json) |
+| OCRNet | HRNetV2p-W48 | 512x1024 | 160000 | - | - | 81.35 | 82.70 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_hr48_512x1024_160k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr48_512x1024_160k_cityscapes/ocrnet_hr48_512x1024_160k_cityscapes_20200602_191037-dfbf1b0c.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr48_512x1024_160k_cityscapes/ocrnet_hr48_512x1024_160k_cityscapes_20200602_191037.log.json) |
+
+#### ResNet backbone
+
+| Method | Backbone | Crop Size | Batch Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ---------- | ------- | -------- | -------------- | ----- | ------------: | ------------------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| OCRNet | R-101-D8 | 512x1024 | 8 | 40000 | - | - | 80.09 | - | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_r101-d8_512x1024_40k_b8_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_r101-d8_512x1024_40k_b8_cityscapes/ocrnet_r101-d8_512x1024_40k_b8_cityscapes_20200717_110721-02ac0f13.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_r101-d8_512x1024_40k_b8_cityscapes/ocrnet_r101-d8_512x1024_40k_b8_cityscapes_20200717_110721.log.json) |
+| OCRNet | R-101-D8 | 512x1024 | 16 | 40000 | 8.8 | 3.02 | 80.30 | - | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_r101-d8_512x1024_40k_b16_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_r101-d8_512x1024_40k_b16_cityscapes/ocrnet_r101-d8_512x1024_40k_b16_cityscapes_20200723_193726-db500f80.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_r101-d8_512x1024_40k_b16_cityscapes/ocrnet_r101-d8_512x1024_40k_b16_cityscapes_20200723_193726.log.json) |
+| OCRNet | R-101-D8 | 512x1024 | 16 | 80000 | 8.8 | 3.02 | 80.81 | - | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_r101-d8_512x1024_80k_b16_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_r101-d8_512x1024_80k_b16_cityscapes/ocrnet_r101-d8_512x1024_80k_b16_cityscapes_20200723_192421-78688424.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_r101-d8_512x1024_80k_b16_cityscapes/ocrnet_r101-d8_512x1024_80k_b16_cityscapes_20200723_192421.log.json) |
+
+### ADE20K
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | ------------------ | --------- | ------: | -------- | -------------- | ----: | ------------: | --------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| OCRNet | HRNetV2p-W18-Small | 512x512 | 80000 | 6.7 | 28.98 | 35.06 | 35.80 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_hr18s_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18s_512x512_80k_ade20k/ocrnet_hr18s_512x512_80k_ade20k_20200615_055600-e80b62af.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18s_512x512_80k_ade20k/ocrnet_hr18s_512x512_80k_ade20k_20200615_055600.log.json) |
+| OCRNet | HRNetV2p-W18 | 512x512 | 80000 | 7.9 | 18.93 | 37.79 | 39.16 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_hr18_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18_512x512_80k_ade20k/ocrnet_hr18_512x512_80k_ade20k_20200615_053157-d173d83b.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18_512x512_80k_ade20k/ocrnet_hr18_512x512_80k_ade20k_20200615_053157.log.json) |
+| OCRNet | HRNetV2p-W48 | 512x512 | 80000 | 11.2 | 16.99 | 43.00 | 44.30 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_hr48_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr48_512x512_80k_ade20k/ocrnet_hr48_512x512_80k_ade20k_20200615_021518-d168c2d1.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr48_512x512_80k_ade20k/ocrnet_hr48_512x512_80k_ade20k_20200615_021518.log.json) |
+| OCRNet | HRNetV2p-W18-Small | 512x512 | 160000 | - | - | 37.19 | 38.40 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_hr18s_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18s_512x512_160k_ade20k/ocrnet_hr18s_512x512_160k_ade20k_20200615_184505-8e913058.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18s_512x512_160k_ade20k/ocrnet_hr18s_512x512_160k_ade20k_20200615_184505.log.json) |
+| OCRNet | HRNetV2p-W18 | 512x512 | 160000 | - | - | 39.32 | 40.80 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_hr18_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18_512x512_160k_ade20k/ocrnet_hr18_512x512_160k_ade20k_20200615_200940-d8fcd9d1.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18_512x512_160k_ade20k/ocrnet_hr18_512x512_160k_ade20k_20200615_200940.log.json) |
+| OCRNet | HRNetV2p-W48 | 512x512 | 160000 | - | - | 43.25 | 44.88 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_hr48_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr48_512x512_160k_ade20k/ocrnet_hr48_512x512_160k_ade20k_20200615_184705-a073726d.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr48_512x512_160k_ade20k/ocrnet_hr48_512x512_160k_ade20k_20200615_184705.log.json) |
+
+### Pascal VOC 2012 + Aug
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | ------------------ | --------- | ------: | -------- | -------------- | ----: | ------------: | ---------------------------------------------------------------------------------------------------------------------- | ---------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| OCRNet | HRNetV2p-W18-Small | 512x512 | 20000 | 3.5 | 31.55 | 71.70 | 73.84 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_hr18s_512x512_20k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18s_512x512_20k_voc12aug/ocrnet_hr18s_512x512_20k_voc12aug_20200617_233913-02b04fcb.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18s_512x512_20k_voc12aug/ocrnet_hr18s_512x512_20k_voc12aug_20200617_233913.log.json) |
+| OCRNet | HRNetV2p-W18 | 512x512 | 20000 | 4.7 | 19.91 | 74.75 | 77.11 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_hr18_512x512_20k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18_512x512_20k_voc12aug/ocrnet_hr18_512x512_20k_voc12aug_20200617_233932-8954cbb7.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18_512x512_20k_voc12aug/ocrnet_hr18_512x512_20k_voc12aug_20200617_233932.log.json) |
+| OCRNet | HRNetV2p-W48 | 512x512 | 20000 | 8.1 | 17.83 | 77.72 | 79.87 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_hr48_512x512_20k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr48_512x512_20k_voc12aug/ocrnet_hr48_512x512_20k_voc12aug_20200617_233932-9e82080a.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr48_512x512_20k_voc12aug/ocrnet_hr48_512x512_20k_voc12aug_20200617_233932.log.json) |
+| OCRNet | HRNetV2p-W18-Small | 512x512 | 40000 | - | - | 72.76 | 74.60 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_hr18s_512x512_40k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18s_512x512_40k_voc12aug/ocrnet_hr18s_512x512_40k_voc12aug_20200614_002025-42b587ac.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18s_512x512_40k_voc12aug/ocrnet_hr18s_512x512_40k_voc12aug_20200614_002025.log.json) |
+| OCRNet | HRNetV2p-W18 | 512x512 | 40000 | - | - | 74.98 | 77.40 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_hr18_512x512_40k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18_512x512_40k_voc12aug/ocrnet_hr18_512x512_40k_voc12aug_20200614_015958-714302be.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18_512x512_40k_voc12aug/ocrnet_hr18_512x512_40k_voc12aug_20200614_015958.log.json) |
+| OCRNet | HRNetV2p-W48 | 512x512 | 40000 | - | - | 77.14 | 79.71 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/ocrnet/ocrnet_hr48_512x512_40k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr48_512x512_40k_voc12aug/ocrnet_hr48_512x512_40k_voc12aug_20200614_015958-255bc5ce.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr48_512x512_40k_voc12aug/ocrnet_hr48_512x512_40k_voc12aug_20200614_015958.log.json) |
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet.yml b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet.yml
new file mode 100644
index 0000000000000000000000000000000000000000..d599f0a5338b6569f6ea695c3aca244692bfc9bd
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet.yml
@@ -0,0 +1,438 @@
+Collections:
+- Name: OCRNet
+ Metadata:
+ Training Data:
+ - Cityscapes
+ - ADE20K
+ - Pascal VOC 2012 + Aug
+ Paper:
+ URL: https://arxiv.org/abs/1909.11065
+ Title: Object-Contextual Representations for Semantic Segmentation
+ README: configs/ocrnet/README.md
+ Code:
+ URL: https://github.com/open-mmlab/mmsegmentation/blob/v0.17.0/mmseg/models/decode_heads/ocr_head.py#L86
+ Version: v0.17.0
+ Converted From:
+ Code: https://github.com/openseg-group/OCNet.pytorch
+Models:
+- Name: ocrnet_hr18s_512x1024_40k_cityscapes
+ In Collection: OCRNet
+ Metadata:
+ backbone: HRNetV2p-W18-Small
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 95.69
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 3.5
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 74.3
+ mIoU(ms+flip): 75.95
+ Config: configs/ocrnet/ocrnet_hr18s_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18s_512x1024_40k_cityscapes/ocrnet_hr18s_512x1024_40k_cityscapes_20200601_033304-fa2436c2.pth
+- Name: ocrnet_hr18_512x1024_40k_cityscapes
+ In Collection: OCRNet
+ Metadata:
+ backbone: HRNetV2p-W18
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 133.33
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 4.7
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.72
+ mIoU(ms+flip): 79.49
+ Config: configs/ocrnet/ocrnet_hr18_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18_512x1024_40k_cityscapes/ocrnet_hr18_512x1024_40k_cityscapes_20200601_033320-401c5bdd.pth
+- Name: ocrnet_hr48_512x1024_40k_cityscapes
+ In Collection: OCRNet
+ Metadata:
+ backbone: HRNetV2p-W48
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 236.97
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 8.0
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 80.58
+ mIoU(ms+flip): 81.79
+ Config: configs/ocrnet/ocrnet_hr48_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr48_512x1024_40k_cityscapes/ocrnet_hr48_512x1024_40k_cityscapes_20200601_033336-55b32491.pth
+- Name: ocrnet_hr18s_512x1024_80k_cityscapes
+ In Collection: OCRNet
+ Metadata:
+ backbone: HRNetV2p-W18-Small
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.16
+ mIoU(ms+flip): 78.66
+ Config: configs/ocrnet/ocrnet_hr18s_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18s_512x1024_80k_cityscapes/ocrnet_hr18s_512x1024_80k_cityscapes_20200601_222735-55979e63.pth
+- Name: ocrnet_hr18_512x1024_80k_cityscapes
+ In Collection: OCRNet
+ Metadata:
+ backbone: HRNetV2p-W18
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.57
+ mIoU(ms+flip): 80.46
+ Config: configs/ocrnet/ocrnet_hr18_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18_512x1024_80k_cityscapes/ocrnet_hr18_512x1024_80k_cityscapes_20200614_230521-c2e1dd4a.pth
+- Name: ocrnet_hr48_512x1024_80k_cityscapes
+ In Collection: OCRNet
+ Metadata:
+ backbone: HRNetV2p-W48
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 80.7
+ mIoU(ms+flip): 81.87
+ Config: configs/ocrnet/ocrnet_hr48_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr48_512x1024_80k_cityscapes/ocrnet_hr48_512x1024_80k_cityscapes_20200601_222752-9076bcdf.pth
+- Name: ocrnet_hr18s_512x1024_160k_cityscapes
+ In Collection: OCRNet
+ Metadata:
+ backbone: HRNetV2p-W18-Small
+ crop size: (512,1024)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.45
+ mIoU(ms+flip): 79.97
+ Config: configs/ocrnet/ocrnet_hr18s_512x1024_160k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18s_512x1024_160k_cityscapes/ocrnet_hr18s_512x1024_160k_cityscapes_20200602_191005-f4a7af28.pth
+- Name: ocrnet_hr18_512x1024_160k_cityscapes
+ In Collection: OCRNet
+ Metadata:
+ backbone: HRNetV2p-W18
+ crop size: (512,1024)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.47
+ mIoU(ms+flip): 80.91
+ Config: configs/ocrnet/ocrnet_hr18_512x1024_160k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18_512x1024_160k_cityscapes/ocrnet_hr18_512x1024_160k_cityscapes_20200602_191001-b9172d0c.pth
+- Name: ocrnet_hr48_512x1024_160k_cityscapes
+ In Collection: OCRNet
+ Metadata:
+ backbone: HRNetV2p-W48
+ crop size: (512,1024)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 81.35
+ mIoU(ms+flip): 82.7
+ Config: configs/ocrnet/ocrnet_hr48_512x1024_160k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr48_512x1024_160k_cityscapes/ocrnet_hr48_512x1024_160k_cityscapes_20200602_191037-dfbf1b0c.pth
+- Name: ocrnet_r101-d8_512x1024_40k_b8_cityscapes
+ In Collection: OCRNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 80.09
+ Config: configs/ocrnet/ocrnet_r101-d8_512x1024_40k_b8_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_r101-d8_512x1024_40k_b8_cityscapes/ocrnet_r101-d8_512x1024_40k_b8_cityscapes_20200717_110721-02ac0f13.pth
+- Name: ocrnet_r101-d8_512x1024_40k_b16_cityscapes
+ In Collection: OCRNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 331.13
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 8.8
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 80.3
+ Config: configs/ocrnet/ocrnet_r101-d8_512x1024_40k_b16_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_r101-d8_512x1024_40k_b16_cityscapes/ocrnet_r101-d8_512x1024_40k_b16_cityscapes_20200723_193726-db500f80.pth
+- Name: ocrnet_r101-d8_512x1024_80k_b16_cityscapes
+ In Collection: OCRNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 331.13
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 8.8
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 80.81
+ Config: configs/ocrnet/ocrnet_r101-d8_512x1024_80k_b16_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_r101-d8_512x1024_80k_b16_cityscapes/ocrnet_r101-d8_512x1024_80k_b16_cityscapes_20200723_192421-78688424.pth
+- Name: ocrnet_hr18s_512x512_80k_ade20k
+ In Collection: OCRNet
+ Metadata:
+ backbone: HRNetV2p-W18-Small
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 34.51
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 6.7
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 35.06
+ mIoU(ms+flip): 35.8
+ Config: configs/ocrnet/ocrnet_hr18s_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18s_512x512_80k_ade20k/ocrnet_hr18s_512x512_80k_ade20k_20200615_055600-e80b62af.pth
+- Name: ocrnet_hr18_512x512_80k_ade20k
+ In Collection: OCRNet
+ Metadata:
+ backbone: HRNetV2p-W18
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 52.83
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 7.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 37.79
+ mIoU(ms+flip): 39.16
+ Config: configs/ocrnet/ocrnet_hr18_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18_512x512_80k_ade20k/ocrnet_hr18_512x512_80k_ade20k_20200615_053157-d173d83b.pth
+- Name: ocrnet_hr48_512x512_80k_ade20k
+ In Collection: OCRNet
+ Metadata:
+ backbone: HRNetV2p-W48
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 58.86
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 11.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 43.0
+ mIoU(ms+flip): 44.3
+ Config: configs/ocrnet/ocrnet_hr48_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr48_512x512_80k_ade20k/ocrnet_hr48_512x512_80k_ade20k_20200615_021518-d168c2d1.pth
+- Name: ocrnet_hr18s_512x512_160k_ade20k
+ In Collection: OCRNet
+ Metadata:
+ backbone: HRNetV2p-W18-Small
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 37.19
+ mIoU(ms+flip): 38.4
+ Config: configs/ocrnet/ocrnet_hr18s_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18s_512x512_160k_ade20k/ocrnet_hr18s_512x512_160k_ade20k_20200615_184505-8e913058.pth
+- Name: ocrnet_hr18_512x512_160k_ade20k
+ In Collection: OCRNet
+ Metadata:
+ backbone: HRNetV2p-W18
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 39.32
+ mIoU(ms+flip): 40.8
+ Config: configs/ocrnet/ocrnet_hr18_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18_512x512_160k_ade20k/ocrnet_hr18_512x512_160k_ade20k_20200615_200940-d8fcd9d1.pth
+- Name: ocrnet_hr48_512x512_160k_ade20k
+ In Collection: OCRNet
+ Metadata:
+ backbone: HRNetV2p-W48
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 43.25
+ mIoU(ms+flip): 44.88
+ Config: configs/ocrnet/ocrnet_hr48_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr48_512x512_160k_ade20k/ocrnet_hr48_512x512_160k_ade20k_20200615_184705-a073726d.pth
+- Name: ocrnet_hr18s_512x512_20k_voc12aug
+ In Collection: OCRNet
+ Metadata:
+ backbone: HRNetV2p-W18-Small
+ crop size: (512,512)
+ lr schd: 20000
+ inference time (ms/im):
+ - value: 31.7
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 3.5
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 71.7
+ mIoU(ms+flip): 73.84
+ Config: configs/ocrnet/ocrnet_hr18s_512x512_20k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18s_512x512_20k_voc12aug/ocrnet_hr18s_512x512_20k_voc12aug_20200617_233913-02b04fcb.pth
+- Name: ocrnet_hr18_512x512_20k_voc12aug
+ In Collection: OCRNet
+ Metadata:
+ backbone: HRNetV2p-W18
+ crop size: (512,512)
+ lr schd: 20000
+ inference time (ms/im):
+ - value: 50.23
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 4.7
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 74.75
+ mIoU(ms+flip): 77.11
+ Config: configs/ocrnet/ocrnet_hr18_512x512_20k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18_512x512_20k_voc12aug/ocrnet_hr18_512x512_20k_voc12aug_20200617_233932-8954cbb7.pth
+- Name: ocrnet_hr48_512x512_20k_voc12aug
+ In Collection: OCRNet
+ Metadata:
+ backbone: HRNetV2p-W48
+ crop size: (512,512)
+ lr schd: 20000
+ inference time (ms/im):
+ - value: 56.09
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 8.1
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 77.72
+ mIoU(ms+flip): 79.87
+ Config: configs/ocrnet/ocrnet_hr48_512x512_20k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr48_512x512_20k_voc12aug/ocrnet_hr48_512x512_20k_voc12aug_20200617_233932-9e82080a.pth
+- Name: ocrnet_hr18s_512x512_40k_voc12aug
+ In Collection: OCRNet
+ Metadata:
+ backbone: HRNetV2p-W18-Small
+ crop size: (512,512)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 72.76
+ mIoU(ms+flip): 74.6
+ Config: configs/ocrnet/ocrnet_hr18s_512x512_40k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18s_512x512_40k_voc12aug/ocrnet_hr18s_512x512_40k_voc12aug_20200614_002025-42b587ac.pth
+- Name: ocrnet_hr18_512x512_40k_voc12aug
+ In Collection: OCRNet
+ Metadata:
+ backbone: HRNetV2p-W18
+ crop size: (512,512)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 74.98
+ mIoU(ms+flip): 77.4
+ Config: configs/ocrnet/ocrnet_hr18_512x512_40k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr18_512x512_40k_voc12aug/ocrnet_hr18_512x512_40k_voc12aug_20200614_015958-714302be.pth
+- Name: ocrnet_hr48_512x512_40k_voc12aug
+ In Collection: OCRNet
+ Metadata:
+ backbone: HRNetV2p-W48
+ crop size: (512,512)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 77.14
+ mIoU(ms+flip): 79.71
+ Config: configs/ocrnet/ocrnet_hr48_512x512_40k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/ocrnet/ocrnet_hr48_512x512_40k_voc12aug/ocrnet_hr48_512x512_40k_voc12aug_20200614_015958-255bc5ce.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18_512x1024_160k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18_512x1024_160k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..1c86eba17c46a863091d999b1a090e1237202ec5
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18_512x1024_160k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/ocrnet_hr18.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..2c73b3839c8c1bc859eb3b8864256a00cfd022fe
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18_512x1024_40k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/ocrnet_hr18.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..506ad9319a9418f50650c477698c9b5cb9bf6663
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18_512x1024_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/ocrnet_hr18.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..a3c86e18ea65c6aaa36a4fb6e2708f08c7ae1698
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18_512x512_160k_ade20k.py
@@ -0,0 +1,35 @@
+_base_ = [
+ '../_base_/models/ocrnet_hr18.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+model = dict(decode_head=[
+ dict(
+ type='FCNHead',
+ in_channels=[18, 36, 72, 144],
+ channels=sum([18, 36, 72, 144]),
+ in_index=(0, 1, 2, 3),
+ input_transform='resize_concat',
+ kernel_size=1,
+ num_convs=1,
+ concat_input=False,
+ dropout_ratio=-1,
+ num_classes=150,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=0.4)),
+ dict(
+ type='OCRHead',
+ in_channels=[18, 36, 72, 144],
+ in_index=(0, 1, 2, 3),
+ input_transform='resize_concat',
+ channels=512,
+ ocr_channels=256,
+ dropout_ratio=-1,
+ num_classes=150,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0)),
+])
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..ab9d6446c9089bfae533b9dcd66e1352d81f74d0
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18_512x512_20k_voc12aug.py
@@ -0,0 +1,36 @@
+_base_ = [
+ '../_base_/models/ocrnet_hr18.py',
+ '../_base_/datasets/pascal_voc12_aug.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_20k.py'
+]
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+model = dict(decode_head=[
+ dict(
+ type='FCNHead',
+ in_channels=[18, 36, 72, 144],
+ channels=sum([18, 36, 72, 144]),
+ in_index=(0, 1, 2, 3),
+ input_transform='resize_concat',
+ kernel_size=1,
+ num_convs=1,
+ concat_input=False,
+ dropout_ratio=-1,
+ num_classes=21,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=0.4)),
+ dict(
+ type='OCRHead',
+ in_channels=[18, 36, 72, 144],
+ in_index=(0, 1, 2, 3),
+ input_transform='resize_concat',
+ channels=512,
+ ocr_channels=256,
+ dropout_ratio=-1,
+ num_classes=21,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0)),
+])
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..df79a9cf13963d26384b00ced0cf5efa9f68a420
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18_512x512_40k_voc12aug.py
@@ -0,0 +1,36 @@
+_base_ = [
+ '../_base_/models/ocrnet_hr18.py',
+ '../_base_/datasets/pascal_voc12_aug.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+model = dict(decode_head=[
+ dict(
+ type='FCNHead',
+ in_channels=[18, 36, 72, 144],
+ channels=sum([18, 36, 72, 144]),
+ in_index=(0, 1, 2, 3),
+ input_transform='resize_concat',
+ kernel_size=1,
+ num_convs=1,
+ concat_input=False,
+ dropout_ratio=-1,
+ num_classes=21,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=0.4)),
+ dict(
+ type='OCRHead',
+ in_channels=[18, 36, 72, 144],
+ in_index=(0, 1, 2, 3),
+ input_transform='resize_concat',
+ channels=512,
+ ocr_channels=256,
+ dropout_ratio=-1,
+ num_classes=21,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0)),
+])
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..6ad67722a50c2b2ece5fcb7f0dd1819061ff6b3e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18_512x512_80k_ade20k.py
@@ -0,0 +1,35 @@
+_base_ = [
+ '../_base_/models/ocrnet_hr18.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+model = dict(decode_head=[
+ dict(
+ type='FCNHead',
+ in_channels=[18, 36, 72, 144],
+ channels=sum([18, 36, 72, 144]),
+ in_index=(0, 1, 2, 3),
+ input_transform='resize_concat',
+ kernel_size=1,
+ num_convs=1,
+ concat_input=False,
+ dropout_ratio=-1,
+ num_classes=150,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=0.4)),
+ dict(
+ type='OCRHead',
+ in_channels=[18, 36, 72, 144],
+ in_index=(0, 1, 2, 3),
+ input_transform='resize_concat',
+ channels=512,
+ ocr_channels=256,
+ dropout_ratio=-1,
+ num_classes=150,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0)),
+])
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18s_512x1024_160k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18s_512x1024_160k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..fc7909785f743071cad2cd1032000405435f81d4
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18s_512x1024_160k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = './ocrnet_hr18_512x1024_160k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w18_small',
+ backbone=dict(
+ extra=dict(
+ stage1=dict(num_blocks=(2, )),
+ stage2=dict(num_blocks=(2, 2)),
+ stage3=dict(num_modules=3, num_blocks=(2, 2, 2)),
+ stage4=dict(num_modules=2, num_blocks=(2, 2, 2, 2)))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18s_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18s_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..923731f74f80c11e196f6099b1c84875686cd441
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18s_512x1024_40k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = './ocrnet_hr18_512x1024_40k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w18_small',
+ backbone=dict(
+ extra=dict(
+ stage1=dict(num_blocks=(2, )),
+ stage2=dict(num_blocks=(2, 2)),
+ stage3=dict(num_modules=3, num_blocks=(2, 2, 2)),
+ stage4=dict(num_modules=2, num_blocks=(2, 2, 2, 2)))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18s_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18s_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..be6bf16a2fd234f3526bf8fb8c30179f1ef9df78
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18s_512x1024_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = './ocrnet_hr18_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w18_small',
+ backbone=dict(
+ extra=dict(
+ stage1=dict(num_blocks=(2, )),
+ stage2=dict(num_blocks=(2, 2)),
+ stage3=dict(num_modules=3, num_blocks=(2, 2, 2)),
+ stage4=dict(num_modules=2, num_blocks=(2, 2, 2, 2)))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18s_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18s_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..81f3d5cb91607134bb1d844d78df7a3c411c134d
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18s_512x512_160k_ade20k.py
@@ -0,0 +1,9 @@
+_base_ = './ocrnet_hr18_512x512_160k_ade20k.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w18_small',
+ backbone=dict(
+ extra=dict(
+ stage1=dict(num_blocks=(2, )),
+ stage2=dict(num_blocks=(2, 2)),
+ stage3=dict(num_modules=3, num_blocks=(2, 2, 2)),
+ stage4=dict(num_modules=2, num_blocks=(2, 2, 2, 2)))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18s_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18s_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..ceb944815b5a979ddb72015295375f6fe0c31a89
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18s_512x512_20k_voc12aug.py
@@ -0,0 +1,9 @@
+_base_ = './ocrnet_hr18_512x512_20k_voc12aug.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w18_small',
+ backbone=dict(
+ extra=dict(
+ stage1=dict(num_blocks=(2, )),
+ stage2=dict(num_blocks=(2, 2)),
+ stage3=dict(num_modules=3, num_blocks=(2, 2, 2)),
+ stage4=dict(num_modules=2, num_blocks=(2, 2, 2, 2)))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18s_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18s_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..70babc91c99eb99ee4f941b34ea886236531832e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18s_512x512_40k_voc12aug.py
@@ -0,0 +1,9 @@
+_base_ = './ocrnet_hr18_512x512_40k_voc12aug.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w18_small',
+ backbone=dict(
+ extra=dict(
+ stage1=dict(num_blocks=(2, )),
+ stage2=dict(num_blocks=(2, 2)),
+ stage3=dict(num_modules=3, num_blocks=(2, 2, 2)),
+ stage4=dict(num_modules=2, num_blocks=(2, 2, 2, 2)))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18s_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18s_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..36e77219ac2d7ee6795db7c40ad7341749a3b1c7
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr18s_512x512_80k_ade20k.py
@@ -0,0 +1,9 @@
+_base_ = './ocrnet_hr18_512x512_80k_ade20k.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w18_small',
+ backbone=dict(
+ extra=dict(
+ stage1=dict(num_blocks=(2, )),
+ stage2=dict(num_blocks=(2, 2)),
+ stage3=dict(num_modules=3, num_blocks=(2, 2, 2)),
+ stage4=dict(num_modules=2, num_blocks=(2, 2, 2, 2)))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr48_512x1024_160k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr48_512x1024_160k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..c094391b1dfcef2fa6278f0c181fb50c303f7a4c
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr48_512x1024_160k_cityscapes.py
@@ -0,0 +1,39 @@
+_base_ = './ocrnet_hr18_512x1024_160k_cityscapes.py'
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=[
+ dict(
+ type='FCNHead',
+ in_channels=[48, 96, 192, 384],
+ channels=sum([48, 96, 192, 384]),
+ input_transform='resize_concat',
+ in_index=(0, 1, 2, 3),
+ kernel_size=1,
+ num_convs=1,
+ norm_cfg=norm_cfg,
+ concat_input=False,
+ dropout_ratio=-1,
+ num_classes=19,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=0.4)),
+ dict(
+ type='OCRHead',
+ in_channels=[48, 96, 192, 384],
+ channels=512,
+ ocr_channels=256,
+ input_transform='resize_concat',
+ in_index=(0, 1, 2, 3),
+ norm_cfg=norm_cfg,
+ dropout_ratio=-1,
+ num_classes=19,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0))
+ ])
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr48_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr48_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..0aada9d8dcd792fd4fc7da8908cc11d44a9ff521
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr48_512x1024_40k_cityscapes.py
@@ -0,0 +1,39 @@
+_base_ = './ocrnet_hr18_512x1024_40k_cityscapes.py'
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=[
+ dict(
+ type='FCNHead',
+ in_channels=[48, 96, 192, 384],
+ channels=sum([48, 96, 192, 384]),
+ input_transform='resize_concat',
+ in_index=(0, 1, 2, 3),
+ kernel_size=1,
+ num_convs=1,
+ norm_cfg=norm_cfg,
+ concat_input=False,
+ dropout_ratio=-1,
+ num_classes=19,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=0.4)),
+ dict(
+ type='OCRHead',
+ in_channels=[48, 96, 192, 384],
+ channels=512,
+ ocr_channels=256,
+ input_transform='resize_concat',
+ in_index=(0, 1, 2, 3),
+ norm_cfg=norm_cfg,
+ dropout_ratio=-1,
+ num_classes=19,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0))
+ ])
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr48_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr48_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..1b2e0094393151fa8975a0d53c48b6048b7e1929
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr48_512x1024_80k_cityscapes.py
@@ -0,0 +1,39 @@
+_base_ = './ocrnet_hr18_512x1024_80k_cityscapes.py'
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=[
+ dict(
+ type='FCNHead',
+ in_channels=[48, 96, 192, 384],
+ channels=sum([48, 96, 192, 384]),
+ input_transform='resize_concat',
+ in_index=(0, 1, 2, 3),
+ kernel_size=1,
+ num_convs=1,
+ norm_cfg=norm_cfg,
+ concat_input=False,
+ dropout_ratio=-1,
+ num_classes=19,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=0.4)),
+ dict(
+ type='OCRHead',
+ in_channels=[48, 96, 192, 384],
+ channels=512,
+ ocr_channels=256,
+ input_transform='resize_concat',
+ in_index=(0, 1, 2, 3),
+ norm_cfg=norm_cfg,
+ dropout_ratio=-1,
+ num_classes=19,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0))
+ ])
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr48_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr48_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..3b3e8af9538e6ce3c929a902e3d1ee5be53469a5
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr48_512x512_160k_ade20k.py
@@ -0,0 +1,39 @@
+_base_ = './ocrnet_hr18_512x512_160k_ade20k.py'
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=[
+ dict(
+ type='FCNHead',
+ in_channels=[48, 96, 192, 384],
+ channels=sum([48, 96, 192, 384]),
+ input_transform='resize_concat',
+ in_index=(0, 1, 2, 3),
+ kernel_size=1,
+ num_convs=1,
+ norm_cfg=norm_cfg,
+ concat_input=False,
+ dropout_ratio=-1,
+ num_classes=150,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=0.4)),
+ dict(
+ type='OCRHead',
+ in_channels=[48, 96, 192, 384],
+ channels=512,
+ ocr_channels=256,
+ input_transform='resize_concat',
+ in_index=(0, 1, 2, 3),
+ norm_cfg=norm_cfg,
+ dropout_ratio=-1,
+ num_classes=150,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0))
+ ])
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr48_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr48_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..c2dd6d1158bd31ecdd7874827fd37bffb5d26db6
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr48_512x512_20k_voc12aug.py
@@ -0,0 +1,39 @@
+_base_ = './ocrnet_hr18_512x512_20k_voc12aug.py'
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=[
+ dict(
+ type='FCNHead',
+ in_channels=[48, 96, 192, 384],
+ channels=sum([48, 96, 192, 384]),
+ input_transform='resize_concat',
+ in_index=(0, 1, 2, 3),
+ kernel_size=1,
+ num_convs=1,
+ norm_cfg=norm_cfg,
+ concat_input=False,
+ dropout_ratio=-1,
+ num_classes=21,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=0.4)),
+ dict(
+ type='OCRHead',
+ in_channels=[48, 96, 192, 384],
+ channels=512,
+ ocr_channels=256,
+ input_transform='resize_concat',
+ in_index=(0, 1, 2, 3),
+ norm_cfg=norm_cfg,
+ dropout_ratio=-1,
+ num_classes=21,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0))
+ ])
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr48_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr48_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..89e6309f55f6b939f7d79271513da4934bbacbb6
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr48_512x512_40k_voc12aug.py
@@ -0,0 +1,39 @@
+_base_ = './ocrnet_hr18_512x512_40k_voc12aug.py'
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=[
+ dict(
+ type='FCNHead',
+ in_channels=[48, 96, 192, 384],
+ channels=sum([48, 96, 192, 384]),
+ input_transform='resize_concat',
+ in_index=(0, 1, 2, 3),
+ kernel_size=1,
+ num_convs=1,
+ norm_cfg=norm_cfg,
+ concat_input=False,
+ dropout_ratio=-1,
+ num_classes=21,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=0.4)),
+ dict(
+ type='OCRHead',
+ in_channels=[48, 96, 192, 384],
+ channels=512,
+ ocr_channels=256,
+ input_transform='resize_concat',
+ in_index=(0, 1, 2, 3),
+ norm_cfg=norm_cfg,
+ dropout_ratio=-1,
+ num_classes=21,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0))
+ ])
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr48_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr48_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..04971226eb0fd6461b715358ac955dfb78102992
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_hr48_512x512_80k_ade20k.py
@@ -0,0 +1,39 @@
+_base_ = './ocrnet_hr18_512x512_80k_ade20k.py'
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w48',
+ backbone=dict(
+ extra=dict(
+ stage2=dict(num_channels=(48, 96)),
+ stage3=dict(num_channels=(48, 96, 192)),
+ stage4=dict(num_channels=(48, 96, 192, 384)))),
+ decode_head=[
+ dict(
+ type='FCNHead',
+ in_channels=[48, 96, 192, 384],
+ channels=sum([48, 96, 192, 384]),
+ input_transform='resize_concat',
+ in_index=(0, 1, 2, 3),
+ kernel_size=1,
+ num_convs=1,
+ norm_cfg=norm_cfg,
+ concat_input=False,
+ dropout_ratio=-1,
+ num_classes=150,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=0.4)),
+ dict(
+ type='OCRHead',
+ in_channels=[48, 96, 192, 384],
+ channels=512,
+ ocr_channels=256,
+ input_transform='resize_concat',
+ in_index=(0, 1, 2, 3),
+ norm_cfg=norm_cfg,
+ dropout_ratio=-1,
+ num_classes=150,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0))
+ ])
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_r101-d8_512x1024_40k_b16_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_r101-d8_512x1024_40k_b16_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..3dd70b74a0bf912d8a6fd39f1f26be7f7571ccd6
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_r101-d8_512x1024_40k_b16_cityscapes.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/ocrnet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
+optimizer = dict(lr=0.02)
+lr_config = dict(min_lr=2e-4)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_r101-d8_512x1024_40k_b8_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_r101-d8_512x1024_40k_b8_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..e34f3432e581ff506c9d2951c98b5aad7b1be6a5
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_r101-d8_512x1024_40k_b8_cityscapes.py
@@ -0,0 +1,5 @@
+_base_ = [
+ '../_base_/models/ocrnet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_r101-d8_512x1024_80k_b16_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_r101-d8_512x1024_80k_b16_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..33d96c76f68b92217ed38afe9538144dfedc4fd2
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/ocrnet/ocrnet_r101-d8_512x1024_80k_b16_cityscapes.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/ocrnet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
+optimizer = dict(lr=0.02)
+lr_config = dict(min_lr=2e-4)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/point_rend/README.md b/EgoHOS/raw/script/mmsegmentation/configs/point_rend/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..34448e36b9037deb70678d3adab51236116cfd3b
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/point_rend/README.md
@@ -0,0 +1,50 @@
+# PointRend
+
+[PointRend: Image Segmentation as Rendering](https://arxiv.org/abs/1912.08193)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
+We present a new method for efficient high-quality image segmentation of objects and scenes. By analogizing classical computer graphics methods for efficient rendering with over- and undersampling challenges faced in pixel labeling tasks, we develop a unique perspective of image segmentation as a rendering problem. From this vantage, we present the PointRend (Point-based Rendering) neural network module: a module that performs point-based segmentation predictions at adaptively selected locations based on an iterative subdivision algorithm. PointRend can be flexibly applied to both instance and semantic segmentation tasks by building on top of existing state-of-the-art models. While many concrete implementations of the general idea are possible, we show that a simple design already achieves excellent results. Qualitatively, PointRend outputs crisp object boundaries in regions that are over-smoothed by previous methods. Quantitatively, PointRend yields significant gains on COCO and Cityscapes, for both instance and semantic segmentation. PointRend's efficiency enables output resolutions that are otherwise impractical in terms of memory or computation compared to existing approaches. Code has been made available at [this https URL](https://github.com/facebookresearch/detectron2/tree/main/projects/PointRend).
+
+
+
+

+
+
+## Citation
+
+```bibtex
+@inproceedings{kirillov2020pointrend,
+ title={Pointrend: Image segmentation as rendering},
+ author={Kirillov, Alexander and Wu, Yuxin and He, Kaiming and Girshick, Ross},
+ booktitle={Proceedings of the IEEE/CVF conference on computer vision and pattern recognition},
+ pages={9799--9808},
+ year={2020}
+}
+```
+
+## Results and models
+
+### Cityscapes
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| --------- | -------- | --------- | ------: | -------: | -------------- | ----: | ------------- | ------------------------------------------------------------------------------------------------------------------------------- | -------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| PointRend | R-50 | 512x1024 | 80000 | 3.1 | 8.48 | 76.47 | 78.13 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/point_rend/pointrend_r50_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/point_rend/pointrend_r50_512x1024_80k_cityscapes/pointrend_r50_512x1024_80k_cityscapes_20200711_015821-bb1ff523.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/point_rend/pointrend_r50_512x1024_80k_cityscapes/pointrend_r50_512x1024_80k_cityscapes-20200715_214714.log.json) |
+| PointRend | R-101 | 512x1024 | 80000 | 4.2 | 7.00 | 78.30 | 79.97 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/point_rend/pointrend_r101_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/point_rend/pointrend_r101_512x1024_80k_cityscapes/pointrend_r101_512x1024_80k_cityscapes_20200711_170850-d0ca84be.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/point_rend/pointrend_r101_512x1024_80k_cityscapes/pointrend_r101_512x1024_80k_cityscapes-20200715_214824.log.json) |
+
+### ADE20K
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| --------- | -------- | --------- | ------: | -------: | -------------- | ----: | ------------- | --------------------------------------------------------------------------------------------------------------------------- | ---------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| PointRend | R-50 | 512x512 | 160000 | 5.1 | 17.31 | 37.64 | 39.17 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/point_rend/pointrend_r50_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/point_rend/pointrend_r50_512x512_160k_ade20k/pointrend_r50_512x512_160k_ade20k_20200807_232644-ac3febf2.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/point_rend/pointrend_r50_512x512_160k_ade20k/pointrend_r50_512x512_160k_ade20k-20200807_232644.log.json) |
+| PointRend | R-101 | 512x512 | 160000 | 6.1 | 15.50 | 40.02 | 41.60 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/point_rend/pointrend_r101_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/point_rend/pointrend_r101_512x512_160k_ade20k/pointrend_r101_512x512_160k_ade20k_20200808_030852-8834902a.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/point_rend/pointrend_r101_512x512_160k_ade20k/pointrend_r101_512x512_160k_ade20k-20200808_030852.log.json) |
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/point_rend/point_rend.yml b/EgoHOS/raw/script/mmsegmentation/configs/point_rend/point_rend.yml
new file mode 100644
index 0000000000000000000000000000000000000000..3abe81d7d680c640f46de885a7e9eba29749c92c
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/point_rend/point_rend.yml
@@ -0,0 +1,104 @@
+Collections:
+- Name: PointRend
+ Metadata:
+ Training Data:
+ - Cityscapes
+ - ADE20K
+ Paper:
+ URL: https://arxiv.org/abs/1912.08193
+ Title: 'PointRend: Image Segmentation as Rendering'
+ README: configs/point_rend/README.md
+ Code:
+ URL: https://github.com/open-mmlab/mmsegmentation/blob/v0.17.0/mmseg/models/decode_heads/point_head.py#L36
+ Version: v0.17.0
+ Converted From:
+ Code: https://github.com/facebookresearch/detectron2/tree/master/projects/PointRend
+Models:
+- Name: pointrend_r50_512x1024_80k_cityscapes
+ In Collection: PointRend
+ Metadata:
+ backbone: R-50
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 117.92
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 3.1
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 76.47
+ mIoU(ms+flip): 78.13
+ Config: configs/point_rend/pointrend_r50_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/point_rend/pointrend_r50_512x1024_80k_cityscapes/pointrend_r50_512x1024_80k_cityscapes_20200711_015821-bb1ff523.pth
+- Name: pointrend_r101_512x1024_80k_cityscapes
+ In Collection: PointRend
+ Metadata:
+ backbone: R-101
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 142.86
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 4.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.3
+ mIoU(ms+flip): 79.97
+ Config: configs/point_rend/pointrend_r101_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/point_rend/pointrend_r101_512x1024_80k_cityscapes/pointrend_r101_512x1024_80k_cityscapes_20200711_170850-d0ca84be.pth
+- Name: pointrend_r50_512x512_160k_ade20k
+ In Collection: PointRend
+ Metadata:
+ backbone: R-50
+ crop size: (512,512)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 57.77
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 5.1
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 37.64
+ mIoU(ms+flip): 39.17
+ Config: configs/point_rend/pointrend_r50_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/point_rend/pointrend_r50_512x512_160k_ade20k/pointrend_r50_512x512_160k_ade20k_20200807_232644-ac3febf2.pth
+- Name: pointrend_r101_512x512_160k_ade20k
+ In Collection: PointRend
+ Metadata:
+ backbone: R-101
+ crop size: (512,512)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 64.52
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 6.1
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 40.02
+ mIoU(ms+flip): 41.6
+ Config: configs/point_rend/pointrend_r101_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/point_rend/pointrend_r101_512x512_160k_ade20k/pointrend_r101_512x512_160k_ade20k_20200808_030852-8834902a.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/point_rend/pointrend_r101_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/point_rend/pointrend_r101_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..a8c14c8cf91d7cbcc05065a6dc387101dff8cdf6
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/point_rend/pointrend_r101_512x1024_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './pointrend_r50_512x1024_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/point_rend/pointrend_r101_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/point_rend/pointrend_r101_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..4d1f8c8154431b056fb8371772f03dfa49ac1ad3
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/point_rend/pointrend_r101_512x512_160k_ade20k.py
@@ -0,0 +1,2 @@
+_base_ = './pointrend_r50_512x512_160k_ade20k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/point_rend/pointrend_r50_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/point_rend/pointrend_r50_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..96cbaa48d61ee208117d074e9f06bf4218407d78
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/point_rend/pointrend_r50_512x1024_80k_cityscapes.py
@@ -0,0 +1,5 @@
+_base_ = [
+ '../_base_/models/pointrend_r50.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+lr_config = dict(warmup='linear', warmup_iters=200)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/point_rend/pointrend_r50_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/point_rend/pointrend_r50_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..db8c634c0f889c69ce80f86c445c493dcfdbd3c8
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/point_rend/pointrend_r50_512x512_160k_ade20k.py
@@ -0,0 +1,32 @@
+_base_ = [
+ '../_base_/models/pointrend_r50.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+model = dict(decode_head=[
+ dict(
+ type='FPNHead',
+ in_channels=[256, 256, 256, 256],
+ in_index=[0, 1, 2, 3],
+ feature_strides=[4, 8, 16, 32],
+ channels=128,
+ dropout_ratio=-1,
+ num_classes=150,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0)),
+ dict(
+ type='PointHead',
+ in_channels=[256],
+ in_index=[0],
+ channels=256,
+ num_fcs=3,
+ coarse_pred_each_layer=True,
+ dropout_ratio=-1,
+ num_classes=150,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0))
+])
+lr_config = dict(warmup='linear', warmup_iters=200)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/psanet/README.md b/EgoHOS/raw/script/mmsegmentation/configs/psanet/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..fede7d439e727a0d4e9836f5727a4dfc4db627a3
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/psanet/README.md
@@ -0,0 +1,67 @@
+# PSANet
+
+[PSANet: Point-wise Spatial Attention Network for Scene Parsing](https://openaccess.thecvf.com/content_ECCV_2018/papers/Hengshuang_Zhao_PSANet_Point-wise_Spatial_ECCV_2018_paper.pdf)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
+We notice information flow in convolutional neural networksis restricted inside local neighborhood regions due to the physical de-sign of convolutional filters, which limits the overall understanding ofcomplex scenes. In this paper, we propose thepoint-wise spatial atten-tion network(PSANet) to relax the local neighborhood constraint. Eachposition on the feature map is connected to all the other ones througha self-adaptively learned attention mask. Moreover, information propa-gation in bi-direction for scene parsing is enabled. Information at otherpositions can be collected to help the prediction of the current positionand vice versa, information at the current position can be distributedto assist the prediction of other ones. Our proposed approach achievestop performance on various competitive scene parsing datasets, includ-ing ADE20K, PASCAL VOC 2012 and Cityscapes, demonstrating itseffectiveness and generality.
+
+
+
+

+
+
+## Citation
+
+```bibtex
+@inproceedings{zhao2018psanet,
+ title={Psanet: Point-wise spatial attention network for scene parsing},
+ author={Zhao, Hengshuang and Zhang, Yi and Liu, Shu and Shi, Jianping and Change Loy, Chen and Lin, Dahua and Jia, Jiaya},
+ booktitle={Proceedings of the European Conference on Computer Vision (ECCV)},
+ pages={267--283},
+ year={2018}
+}
+```
+
+## Results and models
+
+### Cityscapes
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | --------------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| PSANet | R-50-D8 | 512x1024 | 40000 | 7 | 3.17 | 77.63 | 79.04 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/psanet/psanet_r50-d8_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_512x1024_40k_cityscapes/psanet_r50-d8_512x1024_40k_cityscapes_20200606_103117-99fac37c.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_512x1024_40k_cityscapes/psanet_r50-d8_512x1024_40k_cityscapes_20200606_103117.log.json) |
+| PSANet | R-101-D8 | 512x1024 | 40000 | 10.5 | 2.20 | 79.14 | 80.19 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/psanet/psanet_r101-d8_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_512x1024_40k_cityscapes/psanet_r101-d8_512x1024_40k_cityscapes_20200606_001418-27b9cfa7.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_512x1024_40k_cityscapes/psanet_r101-d8_512x1024_40k_cityscapes_20200606_001418.log.json) |
+| PSANet | R-50-D8 | 769x769 | 40000 | 7.9 | 1.40 | 77.99 | 79.64 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/psanet/psanet_r50-d8_769x769_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_769x769_40k_cityscapes/psanet_r50-d8_769x769_40k_cityscapes_20200530_033717-d5365506.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_769x769_40k_cityscapes/psanet_r50-d8_769x769_40k_cityscapes_20200530_033717.log.json) |
+| PSANet | R-101-D8 | 769x769 | 40000 | 11.9 | 0.98 | 78.43 | 80.26 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/psanet/psanet_r101-d8_769x769_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_769x769_40k_cityscapes/psanet_r101-d8_769x769_40k_cityscapes_20200530_035107-997da1e6.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_769x769_40k_cityscapes/psanet_r101-d8_769x769_40k_cityscapes_20200530_035107.log.json) |
+| PSANet | R-50-D8 | 512x1024 | 80000 | - | - | 77.24 | 78.69 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/psanet/psanet_r50-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_512x1024_80k_cityscapes/psanet_r50-d8_512x1024_80k_cityscapes_20200606_161842-ab60a24f.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_512x1024_80k_cityscapes/psanet_r50-d8_512x1024_80k_cityscapes_20200606_161842.log.json) |
+| PSANet | R-101-D8 | 512x1024 | 80000 | - | - | 79.31 | 80.53 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/psanet/psanet_r101-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_512x1024_80k_cityscapes/psanet_r101-d8_512x1024_80k_cityscapes_20200606_161823-0f73a169.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_512x1024_80k_cityscapes/psanet_r101-d8_512x1024_80k_cityscapes_20200606_161823.log.json) |
+| PSANet | R-50-D8 | 769x769 | 80000 | - | - | 79.31 | 80.91 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/psanet/psanet_r50-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_769x769_80k_cityscapes/psanet_r50-d8_769x769_80k_cityscapes_20200606_225134-fe42f49e.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_769x769_80k_cityscapes/psanet_r50-d8_769x769_80k_cityscapes_20200606_225134.log.json) |
+| PSANet | R-101-D8 | 769x769 | 80000 | - | - | 79.69 | 80.89 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/psanet/psanet_r101-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_769x769_80k_cityscapes/psanet_r101-d8_769x769_80k_cityscapes_20200606_214550-7665827b.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_769x769_80k_cityscapes/psanet_r101-d8_769x769_80k_cityscapes_20200606_214550.log.json) |
+
+### ADE20K
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | ----------------------------------------------------------------------------------------------------------------------- | -------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| PSANet | R-50-D8 | 512x512 | 80000 | 9 | 18.91 | 41.14 | 41.91 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/psanet/psanet_r50-d8_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_512x512_80k_ade20k/psanet_r50-d8_512x512_80k_ade20k_20200614_144141-835e4b97.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_512x512_80k_ade20k/psanet_r50-d8_512x512_80k_ade20k_20200614_144141.log.json) |
+| PSANet | R-101-D8 | 512x512 | 80000 | 12.5 | 13.13 | 43.80 | 44.75 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/psanet/psanet_r101-d8_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_512x512_80k_ade20k/psanet_r101-d8_512x512_80k_ade20k_20200614_185117-1fab60d4.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_512x512_80k_ade20k/psanet_r101-d8_512x512_80k_ade20k_20200614_185117.log.json) |
+| PSANet | R-50-D8 | 512x512 | 160000 | - | - | 41.67 | 42.95 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/psanet/psanet_r50-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_512x512_160k_ade20k/psanet_r50-d8_512x512_160k_ade20k_20200615_161258-148077dd.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_512x512_160k_ade20k/psanet_r50-d8_512x512_160k_ade20k_20200615_161258.log.json) |
+| PSANet | R-101-D8 | 512x512 | 160000 | - | - | 43.74 | 45.38 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/psanet/psanet_r101-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_512x512_160k_ade20k/psanet_r101-d8_512x512_160k_ade20k_20200615_161537-dbfa564c.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_512x512_160k_ade20k/psanet_r101-d8_512x512_160k_ade20k_20200615_161537.log.json) |
+
+### Pascal VOC 2012 + Aug
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | ------------------------------------------------------------------------------------------------------------------------ | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| PSANet | R-50-D8 | 512x512 | 20000 | 6.9 | 18.24 | 76.39 | 77.34 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/psanet/psanet_r50-d8_512x512_20k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_512x512_20k_voc12aug/psanet_r50-d8_512x512_20k_voc12aug_20200617_102413-2f1bbaa1.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_512x512_20k_voc12aug/psanet_r50-d8_512x512_20k_voc12aug_20200617_102413.log.json) |
+| PSANet | R-101-D8 | 512x512 | 20000 | 10.4 | 12.63 | 77.91 | 79.30 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/psanet/psanet_r101-d8_512x512_20k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_512x512_20k_voc12aug/psanet_r101-d8_512x512_20k_voc12aug_20200617_110624-946fef11.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_512x512_20k_voc12aug/psanet_r101-d8_512x512_20k_voc12aug_20200617_110624.log.json) |
+| PSANet | R-50-D8 | 512x512 | 40000 | - | - | 76.30 | 77.35 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/psanet/psanet_r50-d8_512x512_40k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_512x512_40k_voc12aug/psanet_r50-d8_512x512_40k_voc12aug_20200613_161946-f596afb5.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_512x512_40k_voc12aug/psanet_r50-d8_512x512_40k_voc12aug_20200613_161946.log.json) |
+| PSANet | R-101-D8 | 512x512 | 40000 | - | - | 77.73 | 79.05 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/psanet/psanet_r101-d8_512x512_40k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_512x512_40k_voc12aug/psanet_r101-d8_512x512_40k_voc12aug_20200613_161946-1f560f9e.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_512x512_40k_voc12aug/psanet_r101-d8_512x512_40k_voc12aug_20200613_161946.log.json) |
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet.yml b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet.yml
new file mode 100644
index 0000000000000000000000000000000000000000..353c890c8f69d4069ca499f231ab7028911e8623
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet.yml
@@ -0,0 +1,305 @@
+Collections:
+- Name: PSANet
+ Metadata:
+ Training Data:
+ - Cityscapes
+ - ADE20K
+ - Pascal VOC 2012 + Aug
+ Paper:
+ URL: https://openaccess.thecvf.com/content_ECCV_2018/papers/Hengshuang_Zhao_PSANet_Point-wise_Spatial_ECCV_2018_paper.pdf
+ Title: 'PSANet: Point-wise Spatial Attention Network for Scene Parsing'
+ README: configs/psanet/README.md
+ Code:
+ URL: https://github.com/open-mmlab/mmsegmentation/blob/v0.17.0/mmseg/models/decode_heads/psa_head.py#L18
+ Version: v0.17.0
+ Converted From:
+ Code: https://github.com/hszhao/PSANet
+Models:
+- Name: psanet_r50-d8_512x1024_40k_cityscapes
+ In Collection: PSANet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 315.46
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 7.0
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.63
+ mIoU(ms+flip): 79.04
+ Config: configs/psanet/psanet_r50-d8_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_512x1024_40k_cityscapes/psanet_r50-d8_512x1024_40k_cityscapes_20200606_103117-99fac37c.pth
+- Name: psanet_r101-d8_512x1024_40k_cityscapes
+ In Collection: PSANet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 454.55
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 10.5
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.14
+ mIoU(ms+flip): 80.19
+ Config: configs/psanet/psanet_r101-d8_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_512x1024_40k_cityscapes/psanet_r101-d8_512x1024_40k_cityscapes_20200606_001418-27b9cfa7.pth
+- Name: psanet_r50-d8_769x769_40k_cityscapes
+ In Collection: PSANet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (769,769)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 714.29
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 7.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.99
+ mIoU(ms+flip): 79.64
+ Config: configs/psanet/psanet_r50-d8_769x769_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_769x769_40k_cityscapes/psanet_r50-d8_769x769_40k_cityscapes_20200530_033717-d5365506.pth
+- Name: psanet_r101-d8_769x769_40k_cityscapes
+ In Collection: PSANet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (769,769)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 1020.41
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 11.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.43
+ mIoU(ms+flip): 80.26
+ Config: configs/psanet/psanet_r101-d8_769x769_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_769x769_40k_cityscapes/psanet_r101-d8_769x769_40k_cityscapes_20200530_035107-997da1e6.pth
+- Name: psanet_r50-d8_512x1024_80k_cityscapes
+ In Collection: PSANet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.24
+ mIoU(ms+flip): 78.69
+ Config: configs/psanet/psanet_r50-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_512x1024_80k_cityscapes/psanet_r50-d8_512x1024_80k_cityscapes_20200606_161842-ab60a24f.pth
+- Name: psanet_r101-d8_512x1024_80k_cityscapes
+ In Collection: PSANet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.31
+ mIoU(ms+flip): 80.53
+ Config: configs/psanet/psanet_r101-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_512x1024_80k_cityscapes/psanet_r101-d8_512x1024_80k_cityscapes_20200606_161823-0f73a169.pth
+- Name: psanet_r50-d8_769x769_80k_cityscapes
+ In Collection: PSANet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (769,769)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.31
+ mIoU(ms+flip): 80.91
+ Config: configs/psanet/psanet_r50-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_769x769_80k_cityscapes/psanet_r50-d8_769x769_80k_cityscapes_20200606_225134-fe42f49e.pth
+- Name: psanet_r101-d8_769x769_80k_cityscapes
+ In Collection: PSANet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (769,769)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.69
+ mIoU(ms+flip): 80.89
+ Config: configs/psanet/psanet_r101-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_769x769_80k_cityscapes/psanet_r101-d8_769x769_80k_cityscapes_20200606_214550-7665827b.pth
+- Name: psanet_r50-d8_512x512_80k_ade20k
+ In Collection: PSANet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 52.88
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 9.0
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 41.14
+ mIoU(ms+flip): 41.91
+ Config: configs/psanet/psanet_r50-d8_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_512x512_80k_ade20k/psanet_r50-d8_512x512_80k_ade20k_20200614_144141-835e4b97.pth
+- Name: psanet_r101-d8_512x512_80k_ade20k
+ In Collection: PSANet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 76.16
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 12.5
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 43.8
+ mIoU(ms+flip): 44.75
+ Config: configs/psanet/psanet_r101-d8_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_512x512_80k_ade20k/psanet_r101-d8_512x512_80k_ade20k_20200614_185117-1fab60d4.pth
+- Name: psanet_r50-d8_512x512_160k_ade20k
+ In Collection: PSANet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 41.67
+ mIoU(ms+flip): 42.95
+ Config: configs/psanet/psanet_r50-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_512x512_160k_ade20k/psanet_r50-d8_512x512_160k_ade20k_20200615_161258-148077dd.pth
+- Name: psanet_r101-d8_512x512_160k_ade20k
+ In Collection: PSANet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 43.74
+ mIoU(ms+flip): 45.38
+ Config: configs/psanet/psanet_r101-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_512x512_160k_ade20k/psanet_r101-d8_512x512_160k_ade20k_20200615_161537-dbfa564c.pth
+- Name: psanet_r50-d8_512x512_20k_voc12aug
+ In Collection: PSANet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 20000
+ inference time (ms/im):
+ - value: 54.82
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 6.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 76.39
+ mIoU(ms+flip): 77.34
+ Config: configs/psanet/psanet_r50-d8_512x512_20k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_512x512_20k_voc12aug/psanet_r50-d8_512x512_20k_voc12aug_20200617_102413-2f1bbaa1.pth
+- Name: psanet_r101-d8_512x512_20k_voc12aug
+ In Collection: PSANet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 20000
+ inference time (ms/im):
+ - value: 79.18
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 10.4
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 77.91
+ mIoU(ms+flip): 79.3
+ Config: configs/psanet/psanet_r101-d8_512x512_20k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_512x512_20k_voc12aug/psanet_r101-d8_512x512_20k_voc12aug_20200617_110624-946fef11.pth
+- Name: psanet_r50-d8_512x512_40k_voc12aug
+ In Collection: PSANet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 76.3
+ mIoU(ms+flip): 77.35
+ Config: configs/psanet/psanet_r50-d8_512x512_40k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r50-d8_512x512_40k_voc12aug/psanet_r50-d8_512x512_40k_voc12aug_20200613_161946-f596afb5.pth
+- Name: psanet_r101-d8_512x512_40k_voc12aug
+ In Collection: PSANet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 77.73
+ mIoU(ms+flip): 79.05
+ Config: configs/psanet/psanet_r101-d8_512x512_40k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/psanet/psanet_r101-d8_512x512_40k_voc12aug/psanet_r101-d8_512x512_40k_voc12aug_20200613_161946-1f560f9e.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..69d212f158552cf5a24f62174b24a9d4976477bb
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_512x1024_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './psanet_r50-d8_512x1024_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..bc25d6aaf67ccb7e9fcb44ba2d803bebfa31b160
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './psanet_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..7f6795e5ef0e4bf1d10ee7ed4f608bf93ac24216
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_512x512_160k_ade20k.py
@@ -0,0 +1,2 @@
+_base_ = './psanet_r50-d8_512x512_160k_ade20k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..1a3c43495bbf9d302216d7ddf62df75446907a36
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_512x512_20k_voc12aug.py
@@ -0,0 +1,2 @@
+_base_ = './psanet_r50-d8_512x512_20k_voc12aug.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..f62eef9773ddf41d996104de571bcda00c488e14
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_512x512_40k_voc12aug.py
@@ -0,0 +1,2 @@
+_base_ = './psanet_r50-d8_512x512_40k_voc12aug.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..f8865a7c4d795d9de3f5bc6b762b305b3cabc22f
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_512x512_80k_ade20k.py
@@ -0,0 +1,2 @@
+_base_ = './psanet_r50-d8_512x512_80k_ade20k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..ffc99f010903267fc7c1893f4a6b0dcd2cbe42e6
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_769x769_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './psanet_r50-d8_769x769_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..6a9efc55ad2062facf3a568f8cdbba76c8c55950
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r101-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './psanet_r50-d8_769x769_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..6671fcb4bf8430bc0128cd93a4b8cedea1856b03
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_512x1024_40k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/psanet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..a441013a4c1adc39fc064dbac23caaac9efdc4a6
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/psanet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..9c6364eb43e2abc95011205b569627ff9367d0e5
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_512x512_160k_ade20k.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/psanet_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+model = dict(
+ decode_head=dict(mask_size=(66, 66), num_classes=150),
+ auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..af06cb66cc808c206d6946a4b2420a6942d3dc7e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_512x512_20k_voc12aug.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/psanet_r50-d8.py',
+ '../_base_/datasets/pascal_voc12_aug.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_20k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=21), auxiliary_head=dict(num_classes=21))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..803c42da35eda861bf32ce0e7866cdc9fad96d0d
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_512x512_40k_voc12aug.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/psanet_r50-d8.py',
+ '../_base_/datasets/pascal_voc12_aug.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=21), auxiliary_head=dict(num_classes=21))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..0141a6d0925c2a2aa37517670a9f12ac7d3a02d4
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_512x512_80k_ade20k.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/psanet_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(mask_size=(66, 66), num_classes=150),
+ auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..690f8b5ef359be8a8be3a2d768aede24216a8706
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_769x769_40k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/psanet_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..0966b4770cc649e95525c366b09801408b99567a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/psanet/psanet_r50-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/psanet_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/README.md b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..9770df0d7cd275d51c9b1739c939fd7971bc0ec1
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/README.md
@@ -0,0 +1,177 @@
+# PSPNet
+
+[Pyramid Scene Parsing Network](https://arxiv.org/abs/1612.01105)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
+Scene parsing is challenging for unrestricted open vocabulary and diverse scenes. In this paper, we exploit the capability of global context information by different-region-based context aggregation through our pyramid pooling module together with the proposed pyramid scene parsing network (PSPNet). Our global prior representation is effective to produce good quality results on the scene parsing task, while PSPNet provides a superior framework for pixel-level prediction tasks. The proposed approach achieves state-of-the-art performance on various datasets. It came first in ImageNet scene parsing challenge 2016, PASCAL VOC 2012 benchmark and Cityscapes benchmark. A single PSPNet yields new record of mIoU accuracy 85.4% on PASCAL VOC 2012 and accuracy 80.2% on Cityscapes.
+
+
+
+

+
+
+## Citation
+
+```bibtex
+@inproceedings{zhao2017pspnet,
+ title={Pyramid Scene Parsing Network},
+ author={Zhao, Hengshuang and Shi, Jianping and Qi, Xiaojuan and Wang, Xiaogang and Jia, Jiaya},
+ booktitle={CVPR},
+ year={2017}
+}
+```
+
+```bibtex
+@article{wightman2021resnet,
+ title={Resnet strikes back: An improved training procedure in timm},
+ author={Wightman, Ross and Touvron, Hugo and J{\'e}gou, Herv{\'e}},
+ journal={arXiv preprint arXiv:2110.00476},
+ year={2021}
+}
+```
+
+## Results and models
+
+### Cityscapes
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ |---------------| --------- | ------: | -------- | -------------- | ----: | ------------: | ---------------------------------------------------------------------------------------------------------------------------- | ---------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| PSPNet | R-50-D8 | 512x1024 | 40000 | 6.1 | 4.07 | 77.85 | 79.18 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d8_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x1024_40k_cityscapes/pspnet_r50-d8_512x1024_40k_cityscapes_20200605_003338-2966598c.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x1024_40k_cityscapes/pspnet_r50-d8_512x1024_40k_cityscapes_20200605_003338.log.json) |
+| PSPNet | R-101-D8 | 512x1024 | 40000 | 9.6 | 2.68 | 78.34 | 79.74 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x1024_40k_cityscapes/pspnet_r101-d8_512x1024_40k_cityscapes_20200604_232751-467e7cf4.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x1024_40k_cityscapes/pspnet_r101-d8_512x1024_40k_cityscapes_20200604_232751.log.json) |
+| PSPNet | R-50-D8 | 769x769 | 40000 | 6.9 | 1.76 | 78.26 | 79.88 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d8_769x769_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_769x769_40k_cityscapes/pspnet_r50-d8_769x769_40k_cityscapes_20200606_112725-86638686.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_769x769_40k_cityscapes/pspnet_r50-d8_769x769_40k_cityscapes_20200606_112725.log.json) |
+| PSPNet | R-101-D8 | 769x769 | 40000 | 10.9 | 1.15 | 79.08 | 80.28 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_769x769_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_769x769_40k_cityscapes/pspnet_r101-d8_769x769_40k_cityscapes_20200606_112753-61c6f5be.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_769x769_40k_cityscapes/pspnet_r101-d8_769x769_40k_cityscapes_20200606_112753.log.json) |
+| PSPNet | R-18-D8 | 512x1024 | 80000 | 1.7 | 15.71 | 74.87 | 76.04 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r18-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18-d8_512x1024_80k_cityscapes/pspnet_r18-d8_512x1024_80k_cityscapes_20201225_021458-09ffa746.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18-d8_512x1024_80k_cityscapes/pspnet_r18-d8_512x1024_80k_cityscapes-20201225_021458.log.json) |
+| PSPNet | R-50-D8 | 512x1024 | 80000 | - | - | 78.55 | 79.79 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x1024_80k_cityscapes/pspnet_r50-d8_512x1024_80k_cityscapes_20200606_112131-2376f12b.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x1024_80k_cityscapes/pspnet_r50-d8_512x1024_80k_cityscapes_20200606_112131.log.json) |
+| PSPNet | R-50b-D8 rsb | 512x1024 | 80000 | 6.2 | 3.82 | 78.47 | 79.45 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d8_rsb-pretrain_512x1024_adamw_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x1024_80k_cityscapes/pspnet_r50-d8_rsb-pretrain_512x1024_adamw_80k_cityscapes_20220315_123238-588c30be.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x1024_80k_cityscapes/pspnet_r50-d8_rsb-pretrain_512x1024_adamw_80k_cityscapes_20220315_123238.log.json) |
+| PSPNet | R-101-D8 | 512x1024 | 80000 | - | - | 79.76 | 81.01 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x1024_80k_cityscapes/pspnet_r101-d8_512x1024_80k_cityscapes_20200606_112211-e1e1100f.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x1024_80k_cityscapes/pspnet_r101-d8_512x1024_80k_cityscapes_20200606_112211.log.json) |
+| PSPNet (FP16) | R-101-D8 | 512x1024 | 80000 | 5.34 | 8.77 | 79.46 | - | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_fp16_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_fp16_512x1024_80k_cityscapes/pspnet_r101-d8_fp16_512x1024_80k_cityscapes_20200717_230919-a0875e5c.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_fp16_512x1024_80k_cityscapes/pspnet_r101-d8_fp16_512x1024_80k_cityscapes_20200717_230919.log.json) |
+| PSPNet | R-18-D8 | 769x769 | 80000 | 1.9 | 6.20 | 75.90 | 77.86 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r18-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18-d8_769x769_80k_cityscapes/pspnet_r18-d8_769x769_80k_cityscapes_20201225_021458-3deefc62.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18-d8_769x769_80k_cityscapes/pspnet_r18-d8_769x769_80k_cityscapes-20201225_021458.log.json) |
+| PSPNet | R-50-D8 | 769x769 | 80000 | - | - | 79.59 | 80.69 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_769x769_80k_cityscapes/pspnet_r50-d8_769x769_80k_cityscapes_20200606_210121-5ccf03dd.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_769x769_80k_cityscapes/pspnet_r50-d8_769x769_80k_cityscapes_20200606_210121.log.json) |
+| PSPNet | R-101-D8 | 769x769 | 80000 | - | - | 79.77 | 81.06 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_769x769_80k_cityscapes/pspnet_r101-d8_769x769_80k_cityscapes_20200606_225055-dba412fa.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_769x769_80k_cityscapes/pspnet_r101-d8_769x769_80k_cityscapes_20200606_225055.log.json) |
+| PSPNet | R-18b-D8 | 512x1024 | 80000 | 1.5 | 16.28 | 74.23 | 75.79 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r18b-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18b-d8_512x1024_80k_cityscapes/pspnet_r18b-d8_512x1024_80k_cityscapes_20201226_063116-26928a60.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18b-d8_512x1024_80k_cityscapes/pspnet_r18b-d8_512x1024_80k_cityscapes-20201226_063116.log.json) |
+| PSPNet | R-50b-D8 | 512x1024 | 80000 | 6.0 | 4.30 | 78.22 | 79.46 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50b-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50b-d8_512x1024_80k_cityscapes/pspnet_r50b-d8_512x1024_80k_cityscapes_20201225_094315-6344287a.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50b-d8_512x1024_80k_cityscapes/pspnet_r50b-d8_512x1024_80k_cityscapes-20201225_094315.log.json) |
+| PSPNet | R-101b-D8 | 512x1024 | 80000 | 9.5 | 2.76 | 79.69 | 80.79 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101b-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101b-d8_512x1024_80k_cityscapes/pspnet_r101b-d8_512x1024_80k_cityscapes_20201226_170012-3a4d38ab.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101b-d8_512x1024_80k_cityscapes/pspnet_r101b-d8_512x1024_80k_cityscapes-20201226_170012.log.json) |
+| PSPNet | R-18b-D8 | 769x769 | 80000 | 1.7 | 6.41 | 74.92 | 76.90 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r18b-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18b-d8_769x769_80k_cityscapes/pspnet_r18b-d8_769x769_80k_cityscapes_20201226_080942-bf98d186.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18b-d8_769x769_80k_cityscapes/pspnet_r18b-d8_769x769_80k_cityscapes-20201226_080942.log.json) |
+| PSPNet | R-50b-D8 | 769x769 | 80000 | 6.8 | 1.88 | 78.50 | 79.96 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50b-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50b-d8_769x769_80k_cityscapes/pspnet_r50b-d8_769x769_80k_cityscapes_20201225_094316-4c643cf6.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50b-d8_769x769_80k_cityscapes/pspnet_r50b-d8_769x769_80k_cityscapes-20201225_094316.log.json) |
+| PSPNet | R-101b-D8 | 769x769 | 80000 | 10.8 | 1.17 | 78.87 | 80.04 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101b-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101b-d8_769x769_80k_cityscapes/pspnet_r101b-d8_769x769_80k_cityscapes_20201226_171823-f0e7c293.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101b-d8_769x769_80k_cityscapes/pspnet_r101b-d8_769x769_80k_cityscapes-20201226_171823.log.json) |
+| PSPNet | R-50-D32 | 512x1024 | 80000 | 3.0 | 15.21 | 73.88 | 76.85 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d32_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d32_512x1024_80k_cityscapes/pspnet_r50-d32_512x1024_80k_cityscapes_20220316_224840-9092b254.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d32_512x1024_80k_cityscapes/pspnet_r50-d32_512x1024_80k_cityscapes_20220316_224840.log.json) |
+| PSPNet | R-50b-D32 rsb | 512x1024 | 80000 | 3.1 | 16.08 | 74.09 | 77.18 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d32_rsb-pretrain_512x1024_adamw_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d32_rsb-pretrain_512x1024_adamw_80k_cityscapes/pspnet_r50-d32_rsb-pretrain_512x1024_adamw_80k_cityscapes_20220316_141229-dd9c9610.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d32_rsb-pretrain_512x1024_adamw_80k_cityscapes/pspnet_r50-d32_rsb-pretrain_512x1024_adamw_80k_cityscapes_20220316_141229.log.json) |
+| PSPNet | R-50b-D32 | 512x1024 | 80000 | 2.9 | 15.41 | 72.61 | 75.51 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50b-d32_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50b-d32_512x1024_80k_cityscapes/pspnet_r50b-d32_512x1024_80k_cityscapes_20220311_152152-23bcaf8c.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50b-d32_512x1024_80k_cityscapes/pspnet_r50b-d32_512x1024_80k_cityscapes_20220311_152152.log.json) |
+
+
+### ADE20K
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | ----------------------------------------------------------------------------------------------------------------------- | -------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| PSPNet | R-50-D8 | 512x512 | 80000 | 8.5 | 23.53 | 41.13 | 41.94 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d8_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_80k_ade20k/pspnet_r50-d8_512x512_80k_ade20k_20200615_014128-15a8b914.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_80k_ade20k/pspnet_r50-d8_512x512_80k_ade20k_20200615_014128.log.json) |
+| PSPNet | R-101-D8 | 512x512 | 80000 | 12 | 15.30 | 43.57 | 44.35 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_80k_ade20k/pspnet_r101-d8_512x512_80k_ade20k_20200614_031423-b6e782f0.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_80k_ade20k/pspnet_r101-d8_512x512_80k_ade20k_20200614_031423.log.json) |
+| PSPNet | R-50-D8 | 512x512 | 160000 | - | - | 42.48 | 43.44 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_160k_ade20k/pspnet_r50-d8_512x512_160k_ade20k_20200615_184358-1890b0bd.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_160k_ade20k/pspnet_r50-d8_512x512_160k_ade20k_20200615_184358.log.json) |
+| PSPNet | R-101-D8 | 512x512 | 160000 | - | - | 44.39 | 45.35 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_160k_ade20k/pspnet_r101-d8_512x512_160k_ade20k_20200615_100650-967c316f.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_160k_ade20k/pspnet_r101-d8_512x512_160k_ade20k_20200615_100650.log.json) |
+
+### Pascal VOC 2012 + Aug
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | ------------------------------------------------------------------------------------------------------------------------ | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| PSPNet | R-50-D8 | 512x512 | 20000 | 6.1 | 23.59 | 76.78 | 77.61 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d8_512x512_20k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_20k_voc12aug/pspnet_r50-d8_512x512_20k_voc12aug_20200617_101958-ed5dfbd9.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_20k_voc12aug/pspnet_r50-d8_512x512_20k_voc12aug_20200617_101958.log.json) |
+| PSPNet | R-101-D8 | 512x512 | 20000 | 9.6 | 15.02 | 78.47 | 79.25 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_512x512_20k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_20k_voc12aug/pspnet_r101-d8_512x512_20k_voc12aug_20200617_102003-4aef3c9a.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_20k_voc12aug/pspnet_r101-d8_512x512_20k_voc12aug_20200617_102003.log.json) |
+| PSPNet | R-50-D8 | 512x512 | 40000 | - | - | 77.29 | 78.48 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d8_512x512_40k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_40k_voc12aug/pspnet_r50-d8_512x512_40k_voc12aug_20200613_161222-ae9c1b8c.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_40k_voc12aug/pspnet_r50-d8_512x512_40k_voc12aug_20200613_161222.log.json) |
+| PSPNet | R-101-D8 | 512x512 | 40000 | - | - | 78.52 | 79.57 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_512x512_40k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_40k_voc12aug/pspnet_r101-d8_512x512_40k_voc12aug_20200613_161222-bc933b18.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_40k_voc12aug/pspnet_r101-d8_512x512_40k_voc12aug_20200613_161222.log.json) |
+
+### Pascal Context
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | ------------------------------------------------------------------------------------------------------------------------------ | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| PSPNet | R-101-D8 | 480x480 | 40000 | 8.8 | 9.68 | 46.60 | 47.78 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_480x480_40k_pascal_context.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_480x480_40k_pascal_context/pspnet_r101-d8_480x480_40k_pascal_context_20200911_211210-bf0f5d7c.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_480x480_40k_pascal_context/pspnet_r101-d8_480x480_40k_pascal_context-20200911_211210.log.json) |
+| PSPNet | R-101-D8 | 480x480 | 80000 | - | - | 46.03 | 47.15 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_480x480_80k_pascal_context.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_480x480_80k_pascal_context/pspnet_r101-d8_480x480_80k_pascal_context_20200911_190530-c86d6233.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_480x480_80k_pascal_context/pspnet_r101-d8_480x480_80k_pascal_context-20200911_190530.log.json) |
+
+### Pascal Context 59
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | ------------------------------------------------------------------------------------------------------------------------------ | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| PSPNet | R-101-D8 | 480x480 | 40000 | - | - | 52.02 | 53.54 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_480x480_40k_pascal_context_59.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_480x480_40k_pascal_context_59/pspnet_r101-d8_480x480_40k_pascal_context_59_20210416_114524-86d44cd4.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_480x480_40k_pascal_context_59/pspnet_r101-d8_480x480_40k_pascal_context_59-20210416_114524.log.json) |
+| PSPNet | R-101-D8 | 480x480 | 80000 | - | - | 52.47 | 53.99 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_480x480_80k_pascal_context_59.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_480x480_80k_pascal_context_59/pspnet_r101-d8_480x480_80k_pascal_context_59_20210416_114418-fa6caaa2.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_480x480_80k_pascal_context_59/pspnet_r101-d8_480x480_80k_pascal_context_59-20210416_114418.log.json) |
+
+### Dark Zurich and Nighttime Driving
+
+We support evaluation results on these two datasets using models above trained on Cityscapes training set.
+
+ |Method|Backbone |Training Dataset |Test Dataset |mIoU |config| evaluation checkpoint|
+ |------ |------ |------ |----- |-----|-----|-----|
+ |PSPNet|R-50-D8 |Cityscapes Training set |Dark Zurich |10.91|[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d8_512x1024_40k_dark.py)|[model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x1024_40k_cityscapes/pspnet_r50-d8_512x1024_40k_cityscapes_20200605_003338-2966598c.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x1024_40k_cityscapes/pspnet_r50-d8_512x1024_40k_cityscapes_20200605_003338.log.json) |
+ |PSPNet|R-50-D8 |Cityscapes Training set |Nighttime Driving|23.02|[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d8_512x1024_40k_night_driving.py)| [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x1024_40k_cityscapes/pspnet_r50-d8_512x1024_40k_cityscapes_20200605_003338-2966598c.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x1024_40k_cityscapes/pspnet_r50-d8_512x1024_40k_cityscapes_20200605_003338.log.json) |
+ |PSPNet|R-50-D8 |Cityscapes Training set |Cityscapes Validation set|77.85 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d8_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x1024_40k_cityscapes/pspnet_r50-d8_512x1024_40k_cityscapes_20200605_003338-2966598c.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x1024_40k_cityscapes/pspnet_r50-d8_512x1024_40k_cityscapes_20200605_003338.log.json) |
+ |PSPNet|R-101-D8 |Cityscapes Training set |Dark Zurich |10.16|[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_512x1024_40k_dark.py)| [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x1024_40k_cityscapes/pspnet_r101-d8_512x1024_40k_cityscapes_20200604_232751-467e7cf4.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x1024_40k_cityscapes/pspnet_r101-d8_512x1024_40k_cityscapes_20200604_232751.log.json) |
+ |PSPNet|R-101-D8 |Cityscapes Training set |Nighttime Driving|20.25|[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_512x1024_40k_night_driving.py)| [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x1024_40k_cityscapes/pspnet_r101-d8_512x1024_40k_cityscapes_20200604_232751-467e7cf4.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x1024_40k_cityscapes/pspnet_r101-d8_512x1024_40k_cityscapes_20200604_232751.log.json) |
+ |PSPNet|R-101-D8 |Cityscapes Training set |Cityscapes Validation set|78.34|[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x1024_40k_cityscapes/pspnet_r101-d8_512x1024_40k_cityscapes_20200604_232751-467e7cf4.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x1024_40k_cityscapes/pspnet_r101-d8_512x1024_40k_cityscapes_20200604_232751.log.json) |
+ |PSPNet|R-101b-D8|Cityscapes Training set |Dark Zurich |15.54|[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101b-d8_512x1024_80k_dark.py)| [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101b-d8_512x1024_80k_cityscapes/pspnet_r101b-d8_512x1024_80k_cityscapes_20201226_170012-3a4d38ab.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101b-d8_512x1024_80k_cityscapes/pspnet_r101b-d8_512x1024_80k_cityscapes-20201226_170012.log.json) |
+ |PSPNet|R-101b-D8|Cityscapes Training set |Nighttime Driving|22.25|[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101b-d8_512x1024_80k_night_driving.py)| [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101b-d8_512x1024_80k_cityscapes/pspnet_r101b-d8_512x1024_80k_cityscapes_20201226_170012-3a4d38ab.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101b-d8_512x1024_80k_cityscapes/pspnet_r101b-d8_512x1024_80k_cityscapes-20201226_170012.log.json) |
+ |PSPNet|R-101b-D8|Cityscapes Training set |Cityscapes Validation set|79.69|[config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101b-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101b-d8_512x1024_80k_cityscapes/pspnet_r101b-d8_512x1024_80k_cityscapes_20201226_170012-3a4d38ab.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101b-d8_512x1024_80k_cityscapes/pspnet_r101b-d8_512x1024_80k_cityscapes-20201226_170012.log.json) |
+
+### COCO-Stuff 10k
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| --------- | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | ----------------------------------------------------------------------------------------------------------------------------- | -------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| PSPNet | R-50-D8 | 512x512 | 20000 | 9.6 | 20.5 | 35.69 | 36.62 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d8_512x512_4x4_20k_coco-stuff10k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_4x4_20k_coco-stuff10k/pspnet_r50-d8_512x512_4x4_20k_coco-stuff10k_20210820_203258-b88df27f.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_4x4_20k_coco-stuff10k/pspnet_r50-d8_512x512_4x4_20k_coco-stuff10k_20210820_203258.log.json) |
+| PSPNet | R-101-D8 | 512x512 | 20000 | 13.2 | 11.1 | 37.26 | 38.52 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_512x512_4x4_20k_coco-stuff10k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_4x4_20k_coco-stuff10k/pspnet_r101-d8_512x512_4x4_20k_coco-stuff10k_20210820_232135-76aae482.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_4x4_20k_coco-stuff10k/pspnet_r101-d8_512x512_4x4_20k_coco-stuff10k_20210820_232135.log.json) |
+| PSPNet | R-50-D8 | 512x512 | 40000 | - | - | 36.33 | 37.24 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d8_512x512_4x4_40k_coco-stuff10k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_4x4_40k_coco-stuff10k/pspnet_r50-d8_512x512_4x4_40k_coco-stuff10k_20210821_030857-92e2902b.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_4x4_40k_coco-stuff10k/pspnet_r50-d8_512x512_4x4_40k_coco-stuff10k_20210821_030857.log.json) |
+| PSPNet | R-101-D8 | 512x512 | 40000 | - | - | 37.76 | 38.86 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_512x512_4x4_40k_coco-stuff10k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_4x4_40k_coco-stuff10k/pspnet_r101-d8_512x512_4x4_40k_coco-stuff10k_20210821_014022-831aec95.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_4x4_40k_coco-stuff10k/pspnet_r101-d8_512x512_4x4_40k_coco-stuff10k_20210821_014022.log.json) |
+
+### COCO-Stuff 164k
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| --------- | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | ----------------------------------------------------------------------------------------------------------------------------- | -------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| PSPNet | R-50-D8 | 512x512 | 80000 | 9.6 | 20.5 | 38.80 | 39.19 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d8_512x512_4x4_80k_coco-stuff164k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_4x4_80k_coco-stuff164k/pspnet_r50-d8_512x512_4x4_80k_coco-stuff164k_20210707_152034-0e41b2db.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_4x4_80k_coco-stuff164k/pspnet_r50-d8_512x512_4x4_80k_coco-stuff164k_20210707_152034.log.json) |
+| PSPNet | R-101-D8 | 512x512 | 80000 | 13.2 | 11.1 | 40.34 | 40.79 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_512x512_4x4_80k_coco-stuff164k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_4x4_80k_coco-stuff164k/pspnet_r101-d8_512x512_4x4_80k_coco-stuff164k_20210707_152034-7eb41789.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_4x4_80k_coco-stuff164k/pspnet_r101-d8_512x512_4x4_80k_coco-stuff164k_20210707_152034.log.json) |
+| PSPNet | R-50-D8 | 512x512 | 160000 | - | - | 39.64 | 39.97 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d8_512x512_4x4_160k_coco-stuff164k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_4x4_160k_coco-stuff164k/pspnet_r50-d8_512x512_4x4_160k_coco-stuff164k_20210707_152004-51276a57.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_4x4_160k_coco-stuff164k/pspnet_r50-d8_512x512_4x4_160k_coco-stuff164k_20210707_152004.log.json) |
+| PSPNet | R-101-D8 | 512x512 | 160000 | - | - | 41.28 | 41.66 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_512x512_4x4_160k_coco-stuff164k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_4x4_160k_coco-stuff164k/pspnet_r101-d8_512x512_4x4_160k_coco-stuff164k_20210707_152004-4af9621b.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_4x4_160k_coco-stuff164k/pspnet_r101-d8_512x512_4x4_160k_coco-stuff164k_20210707_152004.log.json) |
+| PSPNet | R-50-D8 | 512x512 | 320000 | - | - | 40.53 | 40.75 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d8_512x512_4x4_320k_coco-stuff164k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_4x4_320k_coco-stuff164k/pspnet_r50-d8_512x512_4x4_320k_coco-stuff164k_20210707_152004-be9610cc.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_4x4_320k_coco-stuff164k/pspnet_r50-d8_512x512_4x4_320k_coco-stuff164k_20210707_152004.log.json) |
+| PSPNet | R-101-D8 | 512x512 | 320000 | - | - | 41.95 | 42.42 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_512x512_4x4_320k_coco-stuff164k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_4x4_320k_coco-stuff164k/pspnet_r101-d8_512x512_4x4_320k_coco-stuff164k_20210707_152004-72220c60.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_4x4_320k_coco-stuff164k/pspnet_r101-d8_512x512_4x4_320k_coco-stuff164k_20210707_152004.log.json) |
+
+### LoveDA
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ---------- | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | -------------------------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| PSPNet | R-18-D8 | 512x512 | 80000 | 1.45 | 26.87 | 48.62 | 47.57 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r18-d8_512x512_80k_loveda.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18-d8_512x512_80k_loveda/pspnet_r18-d8_512x512_80k_loveda_20211105_052100-b97697f1.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18-d8_512x512_80k_loveda/pspnet_r18-d8_512x512_80k_loveda_20211105_052100.log.json) |
+| PSPNet | R-50-D8 | 512x512 | 80000 | 6.14 | 6.60 | 50.46 | 50.19 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d8_512x512_80k_loveda.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_80k_loveda/pspnet_r50-d8_512x512_80k_loveda_20211104_155728-88610f9f.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_80k_loveda/pspnet_r50-d8_512x512_80k_loveda_20211104_155728.log.json) |
+| PSPNet | R-101-D8 | 512x512 | 80000 | 9.61 | 4.58 | 51.86 | 51.34 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_512x512_80k_loveda.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_80k_loveda/pspnet_r101-d8_512x512_80k_loveda_20211104_153212-1c06c6a8.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_80k_loveda/pspnet_r101-d8_512x512_80k_loveda_20211104_153212.log.json) |
+
+### Potsdam
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ---------- | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | -------------------------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| PSPNet | R-18-D8 | 512x512 | 80000 | 1.50 | 85.12 | 77.09 | 78.30 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r18-d8_4x4_512x512_80k_potsdam.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18-d8_4x4_512x512_80k_potsdam/pspnet_r18-d8_4x4_512x512_80k_potsdam_20211220_125612-7cd046e1.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18-d8_4x4_512x512_80k_potsdam/pspnet_r18-d8_4x4_512x512_80k_potsdam_20211220_125612.log.json) |
+| PSPNet | R-50-D8 | 512x512 | 80000 | 6.14 | 30.21 | 78.12 | 78.98 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d8_4x4_512x512_80k_potsdam.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_4x4_512x512_80k_potsdam/pspnet_r50-d8_4x4_512x512_80k_potsdam_20211219_043541-2dd5fe67.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_4x4_512x512_80k_potsdam/pspnet_r50-d8_4x4_512x512_80k_potsdam_20211219_043541.log.json) |
+| PSPNet | R-101-D8 | 512x512 | 80000 | 9.61 | 19.40 | 78.62 | 79.47 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_4x4_512x512_80k_potsdam.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_4x4_512x512_80k_potsdam/pspnet_r101-d8_4x4_512x512_80k_potsdam_20211220_125612-aed036c4.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_4x4_512x512_80k_potsdam/pspnet_r101-d8_4x4_512x512_80k_potsdam_20211220_125612.log.json) |
+
+### Vaihingen
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ---------- | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | -------------------------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| PSPNet | R-18-D8 | 512x512 | 80000 | 1.45 | 85.06 | 71.46 | 73.36 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r18-d8_4x4_512x512_80k_vaihingen.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18-d8_4x4_512x512_80k_vaihingen/pspnet_r18-d8_4x4_512x512_80k_vaihingen_20211228_160355-52a8a6f6.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18-d8_4x4_512x512_80k_vaihingen/pspnet_r18-d8_4x4_512x512_80k_vaihingen_20211228_160355.log.json) |
+| PSPNet | R-50-D8 | 512x512 | 80000 | 6.14 | 30.29 | 72.36 | 73.75 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d8_4x4_512x512_80k_vaihingen.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_4x4_512x512_80k_vaihingen/pspnet_r50-d8_4x4_512x512_80k_vaihingen_20211228_160355-382f8f5b.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_4x4_512x512_80k_vaihingen/pspnet_r50-d8_4x4_512x512_80k_vaihingen_20211228_160355.log.json) |
+| PSPNet | R-101-D8 | 512x512 | 80000 | 9.61 | 19.97 | 72.61 | 74.18 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r101-d8_4x4_512x512_80k_vaihingen.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_4x4_512x512_80k_vaihingen/pspnet_r101-d8_4x4_512x512_80k_vaihingen_20211231_230806-8eba0a09.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_4x4_512x512_80k_vaihingen/pspnet_r101-d8_4x4_512x512_80k_vaihingen_20211231_230806.log.json) |
+
+### iSAID
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ---------- | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | -------------------------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| PSPNet | R-18-D8 | 896x896 | 80000 | 4.52 | 26.91 | 60.22 | 61.25 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r18-d8_4x4_896x896_80k_isaid.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18-d8_4x4_896x896_80k_isaid/pspnet_r18-d8_4x4_896x896_80k_isaid_20220110_180526-e84c0b6a.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18-d8_4x4_896x896_80k_isaid/pspnet_r18-d8_4x4_896x896_80k_isaid_20220110_180526.log.json) |
+| PSPNet | R-50-D8 | 896x896 | 80000 | 16.58 | 8.88 | 65.36 | 66.48 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet/pspnet_r50-d8_4x4_896x896_80k_isaid.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_4x4_896x896_80k_isaid/pspnet_r50-d8_4x4_896x896_80k_isaid_20220110_180629-1f21dc32.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_4x4_896x896_80k_isaid/pspnet_r50-d8_4x4_896x896_80k_isaid_20220110_180629.log.json) |
+
+Note:
+
+- `FP16` means Mixed Precision (FP16) is adopted in training.
+- `896x896` is the Crop Size of iSAID dataset, which is followed by the implementation of [PointFlow: Flowing Semantics Through Points for Aerial Image Segmentation](https://arxiv.org/pdf/2103.06564.pdf)
+- `rsb` is short for 'Resnet strikes back'.
+- The `b` in `R-50b` means ResNetV1b, which is a standard ResNet backbone. In MMSegmentation, default backbone is ResNetV1c, which usually performs better in semantic segmentation task.
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet.yml b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet.yml
new file mode 100644
index 0000000000000000000000000000000000000000..2a1fa8882b2824a24d3c3397f9864800d785b34b
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet.yml
@@ -0,0 +1,1077 @@
+Collections:
+- Name: PSPNet
+ Metadata:
+ Training Data:
+ - Cityscapes
+ - ADE20K
+ - Pascal VOC 2012 + Aug
+ - Pascal Context
+ - Pascal Context 59
+ - Dark Zurich and Nighttime Driving
+ - COCO-Stuff 10k
+ - COCO-Stuff 164k
+ - LoveDA
+ - Potsdam
+ - Vaihingen
+ - iSAID
+ Paper:
+ URL: https://arxiv.org/abs/1612.01105
+ Title: Pyramid Scene Parsing Network
+ README: configs/pspnet/README.md
+ Code:
+ URL: https://github.com/open-mmlab/mmsegmentation/blob/v0.17.0/mmseg/models/decode_heads/psp_head.py#L63
+ Version: v0.17.0
+ Converted From:
+ Code: https://github.com/hszhao/PSPNet
+Models:
+- Name: pspnet_r50-d8_512x1024_40k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 245.7
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 6.1
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.85
+ mIoU(ms+flip): 79.18
+ Config: configs/pspnet/pspnet_r50-d8_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x1024_40k_cityscapes/pspnet_r50-d8_512x1024_40k_cityscapes_20200605_003338-2966598c.pth
+- Name: pspnet_r101-d8_512x1024_40k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 373.13
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 9.6
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.34
+ mIoU(ms+flip): 79.74
+ Config: configs/pspnet/pspnet_r101-d8_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x1024_40k_cityscapes/pspnet_r101-d8_512x1024_40k_cityscapes_20200604_232751-467e7cf4.pth
+- Name: pspnet_r50-d8_769x769_40k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (769,769)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 568.18
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 6.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.26
+ mIoU(ms+flip): 79.88
+ Config: configs/pspnet/pspnet_r50-d8_769x769_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_769x769_40k_cityscapes/pspnet_r50-d8_769x769_40k_cityscapes_20200606_112725-86638686.pth
+- Name: pspnet_r101-d8_769x769_40k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (769,769)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 869.57
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 10.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.08
+ mIoU(ms+flip): 80.28
+ Config: configs/pspnet/pspnet_r101-d8_769x769_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_769x769_40k_cityscapes/pspnet_r101-d8_769x769_40k_cityscapes_20200606_112753-61c6f5be.pth
+- Name: pspnet_r18-d8_512x1024_80k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-18-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 63.65
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 1.7
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 74.87
+ mIoU(ms+flip): 76.04
+ Config: configs/pspnet/pspnet_r18-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18-d8_512x1024_80k_cityscapes/pspnet_r18-d8_512x1024_80k_cityscapes_20201225_021458-09ffa746.pth
+- Name: pspnet_r50-d8_512x1024_80k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.55
+ mIoU(ms+flip): 79.79
+ Config: configs/pspnet/pspnet_r50-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x1024_80k_cityscapes/pspnet_r50-d8_512x1024_80k_cityscapes_20200606_112131-2376f12b.pth
+- Name: pspnet_r50-d8_rsb-pretrain_512x1024_adamw_80k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50b-D8 rsb
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 261.78
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 6.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.47
+ mIoU(ms+flip): 79.45
+ Config: configs/pspnet/pspnet_r50-d8_rsb-pretrain_512x1024_adamw_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x1024_80k_cityscapes/pspnet_r50-d8_rsb-pretrain_512x1024_adamw_80k_cityscapes_20220315_123238-588c30be.pth
+- Name: pspnet_r101-d8_512x1024_80k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.76
+ mIoU(ms+flip): 81.01
+ Config: configs/pspnet/pspnet_r101-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x1024_80k_cityscapes/pspnet_r101-d8_512x1024_80k_cityscapes_20200606_112211-e1e1100f.pth
+- Name: pspnet_r101-d8_fp16_512x1024_80k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 114.03
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP16
+ resolution: (512,1024)
+ Training Memory (GB): 5.34
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.46
+ Config: configs/pspnet/pspnet_r101-d8_fp16_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_fp16_512x1024_80k_cityscapes/pspnet_r101-d8_fp16_512x1024_80k_cityscapes_20200717_230919-a0875e5c.pth
+- Name: pspnet_r18-d8_769x769_80k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-18-D8
+ crop size: (769,769)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 161.29
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 1.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 75.9
+ mIoU(ms+flip): 77.86
+ Config: configs/pspnet/pspnet_r18-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18-d8_769x769_80k_cityscapes/pspnet_r18-d8_769x769_80k_cityscapes_20201225_021458-3deefc62.pth
+- Name: pspnet_r50-d8_769x769_80k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (769,769)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.59
+ mIoU(ms+flip): 80.69
+ Config: configs/pspnet/pspnet_r50-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_769x769_80k_cityscapes/pspnet_r50-d8_769x769_80k_cityscapes_20200606_210121-5ccf03dd.pth
+- Name: pspnet_r101-d8_769x769_80k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (769,769)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.77
+ mIoU(ms+flip): 81.06
+ Config: configs/pspnet/pspnet_r101-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_769x769_80k_cityscapes/pspnet_r101-d8_769x769_80k_cityscapes_20200606_225055-dba412fa.pth
+- Name: pspnet_r18b-d8_512x1024_80k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-18b-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 61.43
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 1.5
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 74.23
+ mIoU(ms+flip): 75.79
+ Config: configs/pspnet/pspnet_r18b-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18b-d8_512x1024_80k_cityscapes/pspnet_r18b-d8_512x1024_80k_cityscapes_20201226_063116-26928a60.pth
+- Name: pspnet_r50b-d8_512x1024_80k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50b-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 232.56
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 6.0
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.22
+ mIoU(ms+flip): 79.46
+ Config: configs/pspnet/pspnet_r50b-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50b-d8_512x1024_80k_cityscapes/pspnet_r50b-d8_512x1024_80k_cityscapes_20201225_094315-6344287a.pth
+- Name: pspnet_r101b-d8_512x1024_80k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101b-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 362.32
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 9.5
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.69
+ mIoU(ms+flip): 80.79
+ Config: configs/pspnet/pspnet_r101b-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101b-d8_512x1024_80k_cityscapes/pspnet_r101b-d8_512x1024_80k_cityscapes_20201226_170012-3a4d38ab.pth
+- Name: pspnet_r18b-d8_769x769_80k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-18b-D8
+ crop size: (769,769)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 156.01
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 1.7
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 74.92
+ mIoU(ms+flip): 76.9
+ Config: configs/pspnet/pspnet_r18b-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18b-d8_769x769_80k_cityscapes/pspnet_r18b-d8_769x769_80k_cityscapes_20201226_080942-bf98d186.pth
+- Name: pspnet_r50b-d8_769x769_80k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50b-D8
+ crop size: (769,769)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 531.91
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 6.8
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.5
+ mIoU(ms+flip): 79.96
+ Config: configs/pspnet/pspnet_r50b-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50b-d8_769x769_80k_cityscapes/pspnet_r50b-d8_769x769_80k_cityscapes_20201225_094316-4c643cf6.pth
+- Name: pspnet_r101b-d8_769x769_80k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101b-D8
+ crop size: (769,769)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 854.7
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 10.8
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.87
+ mIoU(ms+flip): 80.04
+ Config: configs/pspnet/pspnet_r101b-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101b-d8_769x769_80k_cityscapes/pspnet_r101b-d8_769x769_80k_cityscapes_20201226_171823-f0e7c293.pth
+- Name: pspnet_r50-d32_512x1024_80k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50-D32
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 65.75
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 3.0
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 73.88
+ mIoU(ms+flip): 76.85
+ Config: configs/pspnet/pspnet_r50-d32_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d32_512x1024_80k_cityscapes/pspnet_r50-d32_512x1024_80k_cityscapes_20220316_224840-9092b254.pth
+- Name: pspnet_r50-d32_rsb-pretrain_512x1024_adamw_80k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50b-D32 rsb
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 62.19
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 3.1
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 74.09
+ mIoU(ms+flip): 77.18
+ Config: configs/pspnet/pspnet_r50-d32_rsb-pretrain_512x1024_adamw_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d32_rsb-pretrain_512x1024_adamw_80k_cityscapes/pspnet_r50-d32_rsb-pretrain_512x1024_adamw_80k_cityscapes_20220316_141229-dd9c9610.pth
+- Name: pspnet_r50b-d32_512x1024_80k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50b-D32
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 64.89
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 2.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 72.61
+ mIoU(ms+flip): 75.51
+ Config: configs/pspnet/pspnet_r50b-d32_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50b-d32_512x1024_80k_cityscapes/pspnet_r50b-d32_512x1024_80k_cityscapes_20220311_152152-23bcaf8c.pth
+- Name: pspnet_r50-d8_512x512_80k_ade20k
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 42.5
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 8.5
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 41.13
+ mIoU(ms+flip): 41.94
+ Config: configs/pspnet/pspnet_r50-d8_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_80k_ade20k/pspnet_r50-d8_512x512_80k_ade20k_20200615_014128-15a8b914.pth
+- Name: pspnet_r101-d8_512x512_80k_ade20k
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 65.36
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 12.0
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 43.57
+ mIoU(ms+flip): 44.35
+ Config: configs/pspnet/pspnet_r101-d8_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_80k_ade20k/pspnet_r101-d8_512x512_80k_ade20k_20200614_031423-b6e782f0.pth
+- Name: pspnet_r50-d8_512x512_160k_ade20k
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 42.48
+ mIoU(ms+flip): 43.44
+ Config: configs/pspnet/pspnet_r50-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_160k_ade20k/pspnet_r50-d8_512x512_160k_ade20k_20200615_184358-1890b0bd.pth
+- Name: pspnet_r101-d8_512x512_160k_ade20k
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 44.39
+ mIoU(ms+flip): 45.35
+ Config: configs/pspnet/pspnet_r101-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_160k_ade20k/pspnet_r101-d8_512x512_160k_ade20k_20200615_100650-967c316f.pth
+- Name: pspnet_r50-d8_512x512_20k_voc12aug
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 20000
+ inference time (ms/im):
+ - value: 42.39
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 6.1
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 76.78
+ mIoU(ms+flip): 77.61
+ Config: configs/pspnet/pspnet_r50-d8_512x512_20k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_20k_voc12aug/pspnet_r50-d8_512x512_20k_voc12aug_20200617_101958-ed5dfbd9.pth
+- Name: pspnet_r101-d8_512x512_20k_voc12aug
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 20000
+ inference time (ms/im):
+ - value: 66.58
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 9.6
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 78.47
+ mIoU(ms+flip): 79.25
+ Config: configs/pspnet/pspnet_r101-d8_512x512_20k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_20k_voc12aug/pspnet_r101-d8_512x512_20k_voc12aug_20200617_102003-4aef3c9a.pth
+- Name: pspnet_r50-d8_512x512_40k_voc12aug
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 77.29
+ mIoU(ms+flip): 78.48
+ Config: configs/pspnet/pspnet_r50-d8_512x512_40k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_40k_voc12aug/pspnet_r50-d8_512x512_40k_voc12aug_20200613_161222-ae9c1b8c.pth
+- Name: pspnet_r101-d8_512x512_40k_voc12aug
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 78.52
+ mIoU(ms+flip): 79.57
+ Config: configs/pspnet/pspnet_r101-d8_512x512_40k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_40k_voc12aug/pspnet_r101-d8_512x512_40k_voc12aug_20200613_161222-bc933b18.pth
+- Name: pspnet_r101-d8_480x480_40k_pascal_context
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (480,480)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 103.31
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (480,480)
+ Training Memory (GB): 8.8
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal Context
+ Metrics:
+ mIoU: 46.6
+ mIoU(ms+flip): 47.78
+ Config: configs/pspnet/pspnet_r101-d8_480x480_40k_pascal_context.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_480x480_40k_pascal_context/pspnet_r101-d8_480x480_40k_pascal_context_20200911_211210-bf0f5d7c.pth
+- Name: pspnet_r101-d8_480x480_80k_pascal_context
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (480,480)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal Context
+ Metrics:
+ mIoU: 46.03
+ mIoU(ms+flip): 47.15
+ Config: configs/pspnet/pspnet_r101-d8_480x480_80k_pascal_context.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_480x480_80k_pascal_context/pspnet_r101-d8_480x480_80k_pascal_context_20200911_190530-c86d6233.pth
+- Name: pspnet_r101-d8_480x480_40k_pascal_context_59
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (480,480)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal Context 59
+ Metrics:
+ mIoU: 52.02
+ mIoU(ms+flip): 53.54
+ Config: configs/pspnet/pspnet_r101-d8_480x480_40k_pascal_context_59.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_480x480_40k_pascal_context_59/pspnet_r101-d8_480x480_40k_pascal_context_59_20210416_114524-86d44cd4.pth
+- Name: pspnet_r101-d8_480x480_80k_pascal_context_59
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (480,480)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal Context 59
+ Metrics:
+ mIoU: 52.47
+ mIoU(ms+flip): 53.99
+ Config: configs/pspnet/pspnet_r101-d8_480x480_80k_pascal_context_59.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_480x480_80k_pascal_context_59/pspnet_r101-d8_480x480_80k_pascal_context_59_20210416_114418-fa6caaa2.pth
+- Name: pspnet_r50-d8_512x512_4x4_20k_coco-stuff10k
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 20000
+ inference time (ms/im):
+ - value: 48.78
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 9.6
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: COCO-Stuff 10k
+ Metrics:
+ mIoU: 35.69
+ mIoU(ms+flip): 36.62
+ Config: configs/pspnet/pspnet_r50-d8_512x512_4x4_20k_coco-stuff10k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_4x4_20k_coco-stuff10k/pspnet_r50-d8_512x512_4x4_20k_coco-stuff10k_20210820_203258-b88df27f.pth
+- Name: pspnet_r101-d8_512x512_4x4_20k_coco-stuff10k
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 20000
+ inference time (ms/im):
+ - value: 90.09
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 13.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: COCO-Stuff 10k
+ Metrics:
+ mIoU: 37.26
+ mIoU(ms+flip): 38.52
+ Config: configs/pspnet/pspnet_r101-d8_512x512_4x4_20k_coco-stuff10k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_4x4_20k_coco-stuff10k/pspnet_r101-d8_512x512_4x4_20k_coco-stuff10k_20210820_232135-76aae482.pth
+- Name: pspnet_r50-d8_512x512_4x4_40k_coco-stuff10k
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: COCO-Stuff 10k
+ Metrics:
+ mIoU: 36.33
+ mIoU(ms+flip): 37.24
+ Config: configs/pspnet/pspnet_r50-d8_512x512_4x4_40k_coco-stuff10k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_4x4_40k_coco-stuff10k/pspnet_r50-d8_512x512_4x4_40k_coco-stuff10k_20210821_030857-92e2902b.pth
+- Name: pspnet_r101-d8_512x512_4x4_40k_coco-stuff10k
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: COCO-Stuff 10k
+ Metrics:
+ mIoU: 37.76
+ mIoU(ms+flip): 38.86
+ Config: configs/pspnet/pspnet_r101-d8_512x512_4x4_40k_coco-stuff10k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_4x4_40k_coco-stuff10k/pspnet_r101-d8_512x512_4x4_40k_coco-stuff10k_20210821_014022-831aec95.pth
+- Name: pspnet_r50-d8_512x512_4x4_80k_coco-stuff164k
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 48.78
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 9.6
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: COCO-Stuff 164k
+ Metrics:
+ mIoU: 38.8
+ mIoU(ms+flip): 39.19
+ Config: configs/pspnet/pspnet_r50-d8_512x512_4x4_80k_coco-stuff164k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_4x4_80k_coco-stuff164k/pspnet_r50-d8_512x512_4x4_80k_coco-stuff164k_20210707_152034-0e41b2db.pth
+- Name: pspnet_r101-d8_512x512_4x4_80k_coco-stuff164k
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 90.09
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 13.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: COCO-Stuff 164k
+ Metrics:
+ mIoU: 40.34
+ mIoU(ms+flip): 40.79
+ Config: configs/pspnet/pspnet_r101-d8_512x512_4x4_80k_coco-stuff164k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_4x4_80k_coco-stuff164k/pspnet_r101-d8_512x512_4x4_80k_coco-stuff164k_20210707_152034-7eb41789.pth
+- Name: pspnet_r50-d8_512x512_4x4_160k_coco-stuff164k
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: COCO-Stuff 164k
+ Metrics:
+ mIoU: 39.64
+ mIoU(ms+flip): 39.97
+ Config: configs/pspnet/pspnet_r50-d8_512x512_4x4_160k_coco-stuff164k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_4x4_160k_coco-stuff164k/pspnet_r50-d8_512x512_4x4_160k_coco-stuff164k_20210707_152004-51276a57.pth
+- Name: pspnet_r101-d8_512x512_4x4_160k_coco-stuff164k
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: COCO-Stuff 164k
+ Metrics:
+ mIoU: 41.28
+ mIoU(ms+flip): 41.66
+ Config: configs/pspnet/pspnet_r101-d8_512x512_4x4_160k_coco-stuff164k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_4x4_160k_coco-stuff164k/pspnet_r101-d8_512x512_4x4_160k_coco-stuff164k_20210707_152004-4af9621b.pth
+- Name: pspnet_r50-d8_512x512_4x4_320k_coco-stuff164k
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 320000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: COCO-Stuff 164k
+ Metrics:
+ mIoU: 40.53
+ mIoU(ms+flip): 40.75
+ Config: configs/pspnet/pspnet_r50-d8_512x512_4x4_320k_coco-stuff164k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_4x4_320k_coco-stuff164k/pspnet_r50-d8_512x512_4x4_320k_coco-stuff164k_20210707_152004-be9610cc.pth
+- Name: pspnet_r101-d8_512x512_4x4_320k_coco-stuff164k
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 320000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: COCO-Stuff 164k
+ Metrics:
+ mIoU: 41.95
+ mIoU(ms+flip): 42.42
+ Config: configs/pspnet/pspnet_r101-d8_512x512_4x4_320k_coco-stuff164k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_4x4_320k_coco-stuff164k/pspnet_r101-d8_512x512_4x4_320k_coco-stuff164k_20210707_152004-72220c60.pth
+- Name: pspnet_r18-d8_512x512_80k_loveda
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-18-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 37.22
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 1.45
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: LoveDA
+ Metrics:
+ mIoU: 48.62
+ mIoU(ms+flip): 47.57
+ Config: configs/pspnet/pspnet_r18-d8_512x512_80k_loveda.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18-d8_512x512_80k_loveda/pspnet_r18-d8_512x512_80k_loveda_20211105_052100-b97697f1.pth
+- Name: pspnet_r50-d8_512x512_80k_loveda
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 151.52
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 6.14
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: LoveDA
+ Metrics:
+ mIoU: 50.46
+ mIoU(ms+flip): 50.19
+ Config: configs/pspnet/pspnet_r50-d8_512x512_80k_loveda.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_512x512_80k_loveda/pspnet_r50-d8_512x512_80k_loveda_20211104_155728-88610f9f.pth
+- Name: pspnet_r101-d8_512x512_80k_loveda
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 218.34
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 9.61
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: LoveDA
+ Metrics:
+ mIoU: 51.86
+ mIoU(ms+flip): 51.34
+ Config: configs/pspnet/pspnet_r101-d8_512x512_80k_loveda.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_512x512_80k_loveda/pspnet_r101-d8_512x512_80k_loveda_20211104_153212-1c06c6a8.pth
+- Name: pspnet_r18-d8_4x4_512x512_80k_potsdam
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-18-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 11.75
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 1.5
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Potsdam
+ Metrics:
+ mIoU: 77.09
+ mIoU(ms+flip): 78.3
+ Config: configs/pspnet/pspnet_r18-d8_4x4_512x512_80k_potsdam.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18-d8_4x4_512x512_80k_potsdam/pspnet_r18-d8_4x4_512x512_80k_potsdam_20211220_125612-7cd046e1.pth
+- Name: pspnet_r50-d8_4x4_512x512_80k_potsdam
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 33.1
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 6.14
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Potsdam
+ Metrics:
+ mIoU: 78.12
+ mIoU(ms+flip): 78.98
+ Config: configs/pspnet/pspnet_r50-d8_4x4_512x512_80k_potsdam.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_4x4_512x512_80k_potsdam/pspnet_r50-d8_4x4_512x512_80k_potsdam_20211219_043541-2dd5fe67.pth
+- Name: pspnet_r101-d8_4x4_512x512_80k_potsdam
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 51.55
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 9.61
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Potsdam
+ Metrics:
+ mIoU: 78.62
+ mIoU(ms+flip): 79.47
+ Config: configs/pspnet/pspnet_r101-d8_4x4_512x512_80k_potsdam.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_4x4_512x512_80k_potsdam/pspnet_r101-d8_4x4_512x512_80k_potsdam_20211220_125612-aed036c4.pth
+- Name: pspnet_r18-d8_4x4_512x512_80k_vaihingen
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-18-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 11.76
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 1.45
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Vaihingen
+ Metrics:
+ mIoU: 71.46
+ mIoU(ms+flip): 73.36
+ Config: configs/pspnet/pspnet_r18-d8_4x4_512x512_80k_vaihingen.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18-d8_4x4_512x512_80k_vaihingen/pspnet_r18-d8_4x4_512x512_80k_vaihingen_20211228_160355-52a8a6f6.pth
+- Name: pspnet_r50-d8_4x4_512x512_80k_vaihingen
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 33.01
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 6.14
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Vaihingen
+ Metrics:
+ mIoU: 72.36
+ mIoU(ms+flip): 73.75
+ Config: configs/pspnet/pspnet_r50-d8_4x4_512x512_80k_vaihingen.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_4x4_512x512_80k_vaihingen/pspnet_r50-d8_4x4_512x512_80k_vaihingen_20211228_160355-382f8f5b.pth
+- Name: pspnet_r101-d8_4x4_512x512_80k_vaihingen
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 50.08
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 9.61
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Vaihingen
+ Metrics:
+ mIoU: 72.61
+ mIoU(ms+flip): 74.18
+ Config: configs/pspnet/pspnet_r101-d8_4x4_512x512_80k_vaihingen.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r101-d8_4x4_512x512_80k_vaihingen/pspnet_r101-d8_4x4_512x512_80k_vaihingen_20211231_230806-8eba0a09.pth
+- Name: pspnet_r18-d8_4x4_896x896_80k_isaid
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-18-D8
+ crop size: (896,896)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 37.16
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (896,896)
+ Training Memory (GB): 4.52
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: iSAID
+ Metrics:
+ mIoU: 60.22
+ mIoU(ms+flip): 61.25
+ Config: configs/pspnet/pspnet_r18-d8_4x4_896x896_80k_isaid.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r18-d8_4x4_896x896_80k_isaid/pspnet_r18-d8_4x4_896x896_80k_isaid_20220110_180526-e84c0b6a.pth
+- Name: pspnet_r50-d8_4x4_896x896_80k_isaid
+ In Collection: PSPNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (896,896)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 112.61
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (896,896)
+ Training Memory (GB): 16.58
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: iSAID
+ Metrics:
+ mIoU: 65.36
+ mIoU(ms+flip): 66.48
+ Config: configs/pspnet/pspnet_r50-d8_4x4_896x896_80k_isaid.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/pspnet/pspnet_r50-d8_4x4_896x896_80k_isaid/pspnet_r50-d8_4x4_896x896_80k_isaid_20220110_180629-1f21dc32.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_480x480_40k_pascal_context.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_480x480_40k_pascal_context.py
new file mode 100644
index 0000000000000000000000000000000000000000..0b5a990604a77238375cb6d2b8298a382a457dd6
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_480x480_40k_pascal_context.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_480x480_40k_pascal_context.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_480x480_40k_pascal_context_59.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_480x480_40k_pascal_context_59.py
new file mode 100644
index 0000000000000000000000000000000000000000..081cb3732a110bde277abdbed129adce71bbecea
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_480x480_40k_pascal_context_59.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_480x480_40k_pascal_context_59.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_480x480_80k_pascal_context.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_480x480_80k_pascal_context.py
new file mode 100644
index 0000000000000000000000000000000000000000..fda9110603d71e14cab6e537949be191f2adf6db
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_480x480_80k_pascal_context.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_480x480_80k_pascal_context.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_480x480_80k_pascal_context_59.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_480x480_80k_pascal_context_59.py
new file mode 100644
index 0000000000000000000000000000000000000000..795c51f8cff7e057b6c4872de079c179d61c4014
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_480x480_80k_pascal_context_59.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_480x480_80k_pascal_context_59.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_4x4_512x512_80k_potsdam.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_4x4_512x512_80k_potsdam.py
new file mode 100644
index 0000000000000000000000000000000000000000..98343dd76cde333d432da0ddc5bcc480366d8a67
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_4x4_512x512_80k_potsdam.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_4x4_512x512_80k_potsdam.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_4x4_512x512_80k_vaihingen.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_4x4_512x512_80k_vaihingen.py
new file mode 100644
index 0000000000000000000000000000000000000000..fd79492e76e2fdcb98e2d165b9b9ea1ef4e0c079
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_4x4_512x512_80k_vaihingen.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_4x4_512x512_80k_vaihingen.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..38fee11bc23d8c92c529acd0c02a68204e34ab91
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x1024_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_512x1024_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x1024_40k_dark.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x1024_40k_dark.py
new file mode 100644
index 0000000000000000000000000000000000000000..1057639148e3c57c9e16829e28c728028ff508d4
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x1024_40k_dark.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_512x1024_40k_dark.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x1024_40k_night_driving.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x1024_40k_night_driving.py
new file mode 100644
index 0000000000000000000000000000000000000000..0ecb9303abdf4fa3ce7b5a10d112b46827afb85c
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x1024_40k_night_driving.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_512x1024_40k_night_driving.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..9931a07bc2d137eb49b3fa4dad8f8681d4f5e943
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..6107b41544378ad371cee95ee5ebc2e98ccbd9ad
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_160k_ade20k.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_512x512_160k_ade20k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..2221b202d6c53c4b04f2431d3344379cbfe06dd7
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_20k_voc12aug.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_512x512_20k_voc12aug.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..15f578b6002c481ada06befc3ea66accbbdd1f66
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_40k_voc12aug.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_512x512_40k_voc12aug.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_4x4_160k_coco-stuff164k.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_4x4_160k_coco-stuff164k.py
new file mode 100644
index 0000000000000000000000000000000000000000..7ae2061c51e8bf26b2de303a0adf942a9bd9b401
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_4x4_160k_coco-stuff164k.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_512x512_4x4_160k_coco-stuff164k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_4x4_20k_coco-stuff10k.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_4x4_20k_coco-stuff10k.py
new file mode 100644
index 0000000000000000000000000000000000000000..a448496b13c8371defbf3ce52fcf4c7609900865
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_4x4_20k_coco-stuff10k.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_512x512_4x4_20k_coco-stuff10k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_4x4_320k_coco-stuff164k.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_4x4_320k_coco-stuff164k.py
new file mode 100644
index 0000000000000000000000000000000000000000..90512b875486bd780d97f4d85022109decfd7b8f
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_4x4_320k_coco-stuff164k.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_512x512_4x4_320k_coco-stuff164k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_4x4_40k_coco-stuff10k.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_4x4_40k_coco-stuff10k.py
new file mode 100644
index 0000000000000000000000000000000000000000..36aa44385f2c1f24440f4ea246de9ccc277f9ad1
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_4x4_40k_coco-stuff10k.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_512x512_4x4_40k_coco-stuff10k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_4x4_80k_coco-stuff164k.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_4x4_80k_coco-stuff164k.py
new file mode 100644
index 0000000000000000000000000000000000000000..fdddec4658d2c0ac7eb0a4cfe2af31ca11076f72
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_4x4_80k_coco-stuff164k.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_512x512_4x4_80k_coco-stuff164k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..fb7c3d55d57b09296ea24889b218f9a0fb997463
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_80k_ade20k.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_512x512_80k_ade20k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_80k_loveda.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_80k_loveda.py
new file mode 100644
index 0000000000000000000000000000000000000000..03c0251f6cbe70cbc2d210aac2238913a5262ba4
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_512x512_80k_loveda.py
@@ -0,0 +1,6 @@
+_base_ = './pspnet_r50-d8_512x512_80k_loveda.py'
+model = dict(
+ backbone=dict(
+ depth=101,
+ init_cfg=dict(
+ type='Pretrained', checkpoint='open-mmlab://resnet101_v1c')))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..c6e7e58508f31627766b8ab748bd81cd51c77eca
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_769x769_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_769x769_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..59b8c6dd5ef234334bcdfa3d5e3594b7a9989b17
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_769x769_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_fp16_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_fp16_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..c71b7f6383a0b3c3f8a67c14510d82350667b237
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101-d8_fp16_512x1024_80k_cityscapes.py
@@ -0,0 +1,5 @@
+_base_ = './pspnet_r101-d8_512x1024_80k_cityscapes.py'
+# fp16 settings
+optimizer_config = dict(type='Fp16OptimizerHook', loss_scale=512.)
+# fp16 placeholder
+fp16 = dict()
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101b-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101b-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..ab8a3d3e3fcc12dd41223af190e2ae04f14d1cb8
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101b-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = './pspnet_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='torchvision://resnet101',
+ backbone=dict(type='ResNet', depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101b-d8_512x1024_80k_dark.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101b-d8_512x1024_80k_dark.py
new file mode 100644
index 0000000000000000000000000000000000000000..49231d81bc410e9848874b178ad43aaa674775d8
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101b-d8_512x1024_80k_dark.py
@@ -0,0 +1,4 @@
+_base_ = './pspnet_r50-d8_512x1024_80k_dark.py'
+model = dict(
+ pretrained='torchvision://resnet101',
+ backbone=dict(type='ResNet', depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101b-d8_512x1024_80k_night_driving.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101b-d8_512x1024_80k_night_driving.py
new file mode 100644
index 0000000000000000000000000000000000000000..c3ed2f147b3a465b8e99d9c1e6c928ba89c7efb0
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101b-d8_512x1024_80k_night_driving.py
@@ -0,0 +1,4 @@
+_base_ = './pspnet_r50-d8_512x1024_80k_night_driving.py'
+model = dict(
+ pretrained='torchvision://resnet101',
+ backbone=dict(type='ResNet', depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101b-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101b-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..1a7cb708e551e90a12ad4267e2af6938c353f0ba
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r101b-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = './pspnet_r50-d8_769x769_80k_cityscapes.py'
+model = dict(
+ pretrained='torchvision://resnet101',
+ backbone=dict(type='ResNet', depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18-d8_4x4_512x512_80k_potsdam.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18-d8_4x4_512x512_80k_potsdam.py
new file mode 100644
index 0000000000000000000000000000000000000000..be9dc7254b7a8bdb29c2fec71bbcb9a55be3cff9
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18-d8_4x4_512x512_80k_potsdam.py
@@ -0,0 +1,9 @@
+_base_ = './pspnet_r50-d8_4x4_512x512_80k_potsdam.py'
+model = dict(
+ pretrained='open-mmlab://resnet18_v1c',
+ backbone=dict(depth=18),
+ decode_head=dict(
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18-d8_4x4_512x512_80k_vaihingen.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18-d8_4x4_512x512_80k_vaihingen.py
new file mode 100644
index 0000000000000000000000000000000000000000..2cb69228f88794608e6b05121f737dda16073db6
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18-d8_4x4_512x512_80k_vaihingen.py
@@ -0,0 +1,9 @@
+_base_ = './pspnet_r50-d8_4x4_512x512_80k_vaihingen.py'
+model = dict(
+ pretrained='open-mmlab://resnet18_v1c',
+ backbone=dict(depth=18),
+ decode_head=dict(
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18-d8_4x4_896x896_80k_isaid.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18-d8_4x4_896x896_80k_isaid.py
new file mode 100644
index 0000000000000000000000000000000000000000..4f6f9ab2535ae13886412f4f0a57b7a28ee0bc11
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18-d8_4x4_896x896_80k_isaid.py
@@ -0,0 +1,9 @@
+_base_ = './pspnet_r50-d8_4x4_896x896_80k_isaid.py'
+model = dict(
+ pretrained='open-mmlab://resnet18_v1c',
+ backbone=dict(depth=18),
+ decode_head=dict(
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..d914f93c023a6384e0e856b8608280cef589d5c6
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = './pspnet_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://resnet18_v1c',
+ backbone=dict(depth=18),
+ decode_head=dict(
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18-d8_512x512_80k_loveda.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18-d8_512x512_80k_loveda.py
new file mode 100644
index 0000000000000000000000000000000000000000..dbb832b244c092d5e626be322221a0dd99c61a02
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18-d8_512x512_80k_loveda.py
@@ -0,0 +1,11 @@
+_base_ = './pspnet_r50-d8_512x512_80k_loveda.py'
+model = dict(
+ backbone=dict(
+ depth=18,
+ init_cfg=dict(
+ type='Pretrained', checkpoint='open-mmlab://resnet18_v1c')),
+ decode_head=dict(
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..5893e66a41cad73e8fb24aa58dc78ef002aecca5
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = './pspnet_r50-d8_769x769_80k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://resnet18_v1c',
+ backbone=dict(depth=18),
+ decode_head=dict(
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18b-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18b-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..abeeedf84387d7846a8a2c10480b94c9d8405559
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18b-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = './pspnet_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='torchvision://resnet18',
+ backbone=dict(type='ResNet', depth=18),
+ decode_head=dict(
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18b-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18b-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..284be6d09af1806b99bee5b85286b55ce02e8cbd
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r18b-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = './pspnet_r50-d8_769x769_80k_cityscapes.py'
+model = dict(
+ pretrained='torchvision://resnet18',
+ backbone=dict(type='ResNet', depth=18),
+ decode_head=dict(
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d32_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d32_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..6bfeef319d01d8366122d14eef0856ebf87a7167
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d32_512x1024_80k_cityscapes.py
@@ -0,0 +1,5 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(backbone=dict(dilations=(1, 1, 2, 4), strides=(1, 2, 2, 2)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d32_rsb-pretrain_512x1024_adamw_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d32_rsb-pretrain_512x1024_adamw_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..028387621f1dc4b21fa4a2d566d0757aa1c572df
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d32_rsb-pretrain_512x1024_adamw_80k_cityscapes.py
@@ -0,0 +1,25 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+checkpoint = 'https://download.openmmlab.com/mmclassification/v0/resnet/resnet50_8xb256-rsb-a1-600e_in1k_20211228-20e21305.pth' # noqa
+model = dict(
+ pretrained=None,
+ backbone=dict(
+ type='ResNet',
+ init_cfg=dict(
+ type='Pretrained', prefix='backbone.', checkpoint=checkpoint),
+ dilations=(1, 1, 2, 4),
+ strides=(1, 2, 2, 2)))
+
+optimizer = dict(_delete_=True, type='AdamW', lr=0.0005, weight_decay=0.05)
+optimizer_config = dict(grad_clip=dict(max_norm=1, norm_type=2))
+# learning policy
+lr_config = dict(
+ _delete_=True,
+ policy='step',
+ warmup='linear',
+ warmup_iters=1000,
+ warmup_ratio=0.001,
+ step=[60000, 72000],
+ by_epoch=False)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x360_80k_egohos_allhands.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x360_80k_egohos_allhands.py
new file mode 100644
index 0000000000000000000000000000000000000000..82974bfbd703418c1916896a5174e57c44f90b94
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x360_80k_egohos_allhands.py
@@ -0,0 +1,14 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py', '../_base_/datasets/egohos_allhands.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=9), auxiliary_head=dict(num_classes=9))
+
+# checkpoint_config = dict(by_epoch=False)
+evaluation = dict(interval=2000, metric=['mIoU', 'mFscore'], pre_eval=True, save_best='mIoU')
+
+
+
+
+
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x360_80k_egohos_handobj1.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x360_80k_egohos_handobj1.py
new file mode 100644
index 0000000000000000000000000000000000000000..b5c4a524c3a73499e852f22a0964fe8747cb1bd7
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x360_80k_egohos_handobj1.py
@@ -0,0 +1,14 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py', '../_base_/datasets/egohos_handobj1.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=6), auxiliary_head=dict(num_classes=6))
+
+# checkpoint_config = dict(by_epoch=False)
+evaluation = dict(interval=2000, metric=['mIoU', 'mFscore'], pre_eval=True, save_best='mIoU')
+
+
+
+
+
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x360_80k_egohos_handobj2.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x360_80k_egohos_handobj2.py
new file mode 100644
index 0000000000000000000000000000000000000000..4ed1986ad93ef377096c56d647d3bf36dbdfa171
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x360_80k_egohos_handobj2.py
@@ -0,0 +1,14 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py', '../_base_/datasets/egohos_handobj2.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=9), auxiliary_head=dict(num_classes=9))
+
+# checkpoint_config = dict(by_epoch=False)
+evaluation = dict(interval=2000, metric=['mIoU', 'mFscore'], pre_eval=True, save_best='mIoU')
+
+
+
+
+
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x360_80k_egohos_handobj2_reducelabel.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x360_80k_egohos_handobj2_reducelabel.py
new file mode 100644
index 0000000000000000000000000000000000000000..86e5acf886d32844b7611ad0af4fdf588a306413
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x360_80k_egohos_handobj2_reducelabel.py
@@ -0,0 +1,14 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py', '../_base_/datasets/egohos_allhands.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=8), auxiliary_head=dict(num_classes=8))
+
+checkpoint_config = dict(by_epoch=False, interval=2000)
+evaluation = dict(interval=2000, metric=['mIoU', 'mFscore'], pre_eval=True, save_best='mIoU')
+
+train_pipeline = [dict(type='LoadAnnotations', reduce_zero_label=True)]
+
+
+
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x480_40k_pascal_context.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x480_40k_pascal_context.py
new file mode 100644
index 0000000000000000000000000000000000000000..30abe46e7054b2203c0338b93aeb5b5dd059ba82
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x480_40k_pascal_context.py
@@ -0,0 +1,10 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py',
+ '../_base_/datasets/pascal_context.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=60),
+ auxiliary_head=dict(num_classes=60),
+ test_cfg=dict(mode='slide', crop_size=(480, 480), stride=(320, 320)))
+optimizer = dict(type='SGD', lr=0.004, momentum=0.9, weight_decay=0.0001)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x480_40k_pascal_context_59.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x480_40k_pascal_context_59.py
new file mode 100644
index 0000000000000000000000000000000000000000..88041c6817d2cb152a979b71a2ce56a9e30b87b5
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x480_40k_pascal_context_59.py
@@ -0,0 +1,10 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py',
+ '../_base_/datasets/pascal_context_59.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=59),
+ auxiliary_head=dict(num_classes=59),
+ test_cfg=dict(mode='slide', crop_size=(480, 480), stride=(320, 320)))
+optimizer = dict(type='SGD', lr=0.004, momentum=0.9, weight_decay=0.0001)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x480_80k_pascal_context.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x480_80k_pascal_context.py
new file mode 100644
index 0000000000000000000000000000000000000000..09e96dabf74cc17a5fcb09b114f2bddd2af9af7f
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x480_80k_pascal_context.py
@@ -0,0 +1,10 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py',
+ '../_base_/datasets/pascal_context.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=60),
+ auxiliary_head=dict(num_classes=60),
+ test_cfg=dict(mode='slide', crop_size=(480, 480), stride=(320, 320)))
+optimizer = dict(type='SGD', lr=0.004, momentum=0.9, weight_decay=0.0001)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x480_80k_pascal_context_59.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x480_80k_pascal_context_59.py
new file mode 100644
index 0000000000000000000000000000000000000000..d4065ec05c5c12e2b24a1433b38580b3c640d6be
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_480x480_80k_pascal_context_59.py
@@ -0,0 +1,10 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py',
+ '../_base_/datasets/pascal_context_59.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=59),
+ auxiliary_head=dict(num_classes=59),
+ test_cfg=dict(mode='slide', crop_size=(480, 480), stride=(320, 320)))
+optimizer = dict(type='SGD', lr=0.004, momentum=0.9, weight_decay=0.0001)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_4x4_512x512_80k_potsdam.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_4x4_512x512_80k_potsdam.py
new file mode 100644
index 0000000000000000000000000000000000000000..f78faff0a0860c7a9470b4aecdeaf39b13b4276d
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_4x4_512x512_80k_potsdam.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py', '../_base_/datasets/potsdam.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=6), auxiliary_head=dict(num_classes=6))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_4x4_512x512_80k_vaihingen.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_4x4_512x512_80k_vaihingen.py
new file mode 100644
index 0000000000000000000000000000000000000000..dfdd294e813b9b3708ecc53dd07d54aafb54e962
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_4x4_512x512_80k_vaihingen.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py', '../_base_/datasets/vaihingen.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=6), auxiliary_head=dict(num_classes=6))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_4x4_896x896_80k_isaid.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_4x4_896x896_80k_isaid.py
new file mode 100644
index 0000000000000000000000000000000000000000..ef7eb99280c4639924994cb337bf25b72fb8f14d
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_4x4_896x896_80k_isaid.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py', '../_base_/datasets/isaid.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=16), auxiliary_head=dict(num_classes=16))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..5deb5872b00a30d5c18a980c4d6c1b0d915908b9
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x1024_40k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x1024_40k_dark.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x1024_40k_dark.py
new file mode 100644
index 0000000000000000000000000000000000000000..9abb5113c648d522096c6a6a6740e2367ecad305
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x1024_40k_dark.py
@@ -0,0 +1,29 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
+img_norm_cfg = dict(
+ mean=[123.675, 116.28, 103.53], std=[58.395, 57.12, 57.375], to_rgb=True)
+test_pipeline = [
+ dict(type='LoadImageFromFile'),
+ dict(
+ type='MultiScaleFlipAug',
+ img_scale=(1920, 1080),
+ # img_ratios=[0.5, 0.75, 1.0, 1.25, 1.5, 1.75],
+ flip=False,
+ transforms=[
+ dict(type='Resize', keep_ratio=True),
+ dict(type='RandomFlip'),
+ dict(type='Normalize', **img_norm_cfg),
+ dict(type='ImageToTensor', keys=['img']),
+ dict(type='Collect', keys=['img']),
+ ])
+]
+
+data = dict(
+ test=dict(
+ type='DarkZurichDataset',
+ data_root='data/dark_zurich/',
+ img_dir='rgb_anon/val/night/GOPR0356',
+ ann_dir='gt/val/night/GOPR0356',
+ pipeline=test_pipeline))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x1024_40k_night_driving.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x1024_40k_night_driving.py
new file mode 100644
index 0000000000000000000000000000000000000000..195aeea5e22dc9a3d02e87839ce8e3ab7bc4672e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x1024_40k_night_driving.py
@@ -0,0 +1,29 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
+
+img_norm_cfg = dict(
+ mean=[123.675, 116.28, 103.53], std=[58.395, 57.12, 57.375], to_rgb=True)
+test_pipeline = [
+ dict(type='LoadImageFromFile'),
+ dict(
+ type='MultiScaleFlipAug',
+ img_scale=(1920, 1080),
+ # img_ratios=[0.5, 0.75, 1.0, 1.25, 1.5, 1.75],
+ flip=False,
+ transforms=[
+ dict(type='Resize', keep_ratio=True),
+ dict(type='RandomFlip'),
+ dict(type='Normalize', **img_norm_cfg),
+ dict(type='ImageToTensor', keys=['img']),
+ dict(type='Collect', keys=['img']),
+ ])
+]
+data = dict(
+ test=dict(
+ type='NightDrivingDataset',
+ data_root='data/NighttimeDrivingTest/',
+ img_dir='leftImg8bit/test/night',
+ ann_dir='gtCoarse_daytime_trainvaltest/test/night',
+ pipeline=test_pipeline))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..4e9972849d6899fe43f435284d0e0b1bc3b0e7a9
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x1024_80k_dark.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x1024_80k_dark.py
new file mode 100644
index 0000000000000000000000000000000000000000..2f16171acffa6935c3c4dd8d4bccf0b7179318f2
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x1024_80k_dark.py
@@ -0,0 +1,30 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+
+img_norm_cfg = dict(
+ mean=[123.675, 116.28, 103.53], std=[58.395, 57.12, 57.375], to_rgb=True)
+test_pipeline = [
+ dict(type='LoadImageFromFile'),
+ dict(
+ type='MultiScaleFlipAug',
+ img_scale=(1920, 1080),
+ # img_ratios=[0.5, 0.75, 1.0, 1.25, 1.5, 1.75],
+ flip=False,
+ transforms=[
+ dict(type='Resize', keep_ratio=True),
+ dict(type='RandomFlip'),
+ dict(type='Normalize', **img_norm_cfg),
+ dict(type='ImageToTensor', keys=['img']),
+ dict(type='Collect', keys=['img']),
+ ])
+]
+
+data = dict(
+ test=dict(
+ type='DarkZurichDataset',
+ data_root='data/dark_zurich/',
+ img_dir='rgb_anon/val/night/GOPR0356',
+ ann_dir='gt/val/night/GOPR0356',
+ pipeline=test_pipeline))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x1024_80k_night_driving.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x1024_80k_night_driving.py
new file mode 100644
index 0000000000000000000000000000000000000000..ecc5d99d79a8277c3a9e617b1d216e3ec0e6aec2
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x1024_80k_night_driving.py
@@ -0,0 +1,29 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+
+img_norm_cfg = dict(
+ mean=[123.675, 116.28, 103.53], std=[58.395, 57.12, 57.375], to_rgb=True)
+test_pipeline = [
+ dict(type='LoadImageFromFile'),
+ dict(
+ type='MultiScaleFlipAug',
+ img_scale=(1920, 1080),
+ # img_ratios=[0.5, 0.75, 1.0, 1.25, 1.5, 1.75],
+ flip=False,
+ transforms=[
+ dict(type='Resize', keep_ratio=True),
+ dict(type='RandomFlip'),
+ dict(type='Normalize', **img_norm_cfg),
+ dict(type='ImageToTensor', keys=['img']),
+ dict(type='Collect', keys=['img']),
+ ])
+]
+data = dict(
+ test=dict(
+ type='NightDrivingDataset',
+ data_root='data/NighttimeDrivingTest/',
+ img_dir='leftImg8bit/test/night',
+ ann_dir='gtCoarse_daytime_trainvaltest/test/night',
+ pipeline=test_pipeline))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..86584573a3d1afac73041b85516112ac21f1f17c
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_160k_ade20k.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=150), auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..cd88154d5e0be1a519e973331e0a14ae8a7de13e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_20k_voc12aug.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py',
+ '../_base_/datasets/pascal_voc12_aug.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_20k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=21), auxiliary_head=dict(num_classes=21))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..f0c20c12f6bcf04b732dccaa4bfdba10bd10b5e6
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_40k_voc12aug.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py',
+ '../_base_/datasets/pascal_voc12_aug.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=21), auxiliary_head=dict(num_classes=21))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_4x4_160k_coco-stuff164k.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_4x4_160k_coco-stuff164k.py
new file mode 100644
index 0000000000000000000000000000000000000000..e1f8887a2b6c67d84366d6aec2112ba5e87e544f
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_4x4_160k_coco-stuff164k.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py',
+ '../_base_/datasets/coco-stuff164k.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_160k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=171), auxiliary_head=dict(num_classes=171))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_4x4_20k_coco-stuff10k.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_4x4_20k_coco-stuff10k.py
new file mode 100644
index 0000000000000000000000000000000000000000..6cd94f9a04a034828450edc01d8aff7e63eeae35
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_4x4_20k_coco-stuff10k.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py', '../_base_/datasets/coco-stuff10k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_20k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=171), auxiliary_head=dict(num_classes=171))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_4x4_320k_coco-stuff164k.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_4x4_320k_coco-stuff164k.py
new file mode 100644
index 0000000000000000000000000000000000000000..32b3281d0cb7fa899fadd554e30c127b34febb72
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_4x4_320k_coco-stuff164k.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py',
+ '../_base_/datasets/coco-stuff164k.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_320k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=171), auxiliary_head=dict(num_classes=171))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_4x4_40k_coco-stuff10k.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_4x4_40k_coco-stuff10k.py
new file mode 100644
index 0000000000000000000000000000000000000000..c792bb4e7665d685db9c428c34fe194fcd0de8fe
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_4x4_40k_coco-stuff10k.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py', '../_base_/datasets/coco-stuff10k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=171), auxiliary_head=dict(num_classes=171))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_4x4_80k_coco-stuff164k.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_4x4_80k_coco-stuff164k.py
new file mode 100644
index 0000000000000000000000000000000000000000..7f7bc64001a9fa5197254585fcae87b87c316d9e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_4x4_80k_coco-stuff164k.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py',
+ '../_base_/datasets/coco-stuff164k.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=171), auxiliary_head=dict(num_classes=171))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..52efdf51d7d66c3205c1448c45ae281649a0901e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_80k_ade20k.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=150), auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_80k_loveda.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_80k_loveda.py
new file mode 100644
index 0000000000000000000000000000000000000000..830af482ef32048ad37fbfe004de11c3ee0fde2a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_512x512_80k_loveda.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py', '../_base_/datasets/loveda.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=7), auxiliary_head=dict(num_classes=7))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..145cadb24016eeea87fccff8171c5b0dfb78f7ab
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_769x769_40k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..23a81eb7ef56a4cd8e7c9da65b86f3d0e562001a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_rsb-pretrain_512x1024_adamw_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_rsb-pretrain_512x1024_adamw_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..a8a80bff1289adbe7cd6bd276e00147e949bf344
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50-d8_rsb-pretrain_512x1024_adamw_80k_cityscapes.py
@@ -0,0 +1,23 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+checkpoint = 'https://download.openmmlab.com/mmclassification/v0/resnet/resnet50_8xb256-rsb-a1-600e_in1k_20211228-20e21305.pth' # noqa
+model = dict(
+ pretrained=None,
+ backbone=dict(
+ type='ResNet',
+ init_cfg=dict(
+ type='Pretrained', prefix='backbone.', checkpoint=checkpoint)))
+
+optimizer = dict(_delete_=True, type='AdamW', lr=0.0005, weight_decay=0.05)
+optimizer_config = dict(grad_clip=dict(max_norm=1, norm_type=2))
+# learning policy
+lr_config = dict(
+ _delete_=True,
+ policy='step',
+ warmup='linear',
+ warmup_iters=1000,
+ warmup_ratio=0.001,
+ step=[60000, 72000],
+ by_epoch=False)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50b-d32_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50b-d32_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..7f4f6c9b42cedd6a7dae54716c5f9fd2409dab90
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50b-d32_512x1024_80k_cityscapes.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/pspnet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ pretrained='torchvision://resnet50',
+ backbone=dict(type='ResNet', dilations=(1, 1, 2, 4), strides=(1, 2, 2, 2)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50b-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50b-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..946bf4fc84236942a4462c2daa7637cace4e90cf
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50b-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(pretrained='torchvision://resnet50', backbone=dict(type='ResNet'))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50b-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50b-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..b6087dcf9f7cc04e12a2b9bcbde7abc4a56e972e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/pspnet/pspnet_r50b-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './pspnet_r50-d8_769x769_80k_cityscapes.py'
+model = dict(pretrained='torchvision://resnet50', backbone=dict(type='ResNet'))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/resnest/README.md b/EgoHOS/raw/script/mmsegmentation/configs/resnest/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..fbabf98e3a04e25ccc5c677ab98721b5105dead7
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/resnest/README.md
@@ -0,0 +1,53 @@
+# ResNeSt
+
+[ResNeSt: Split-Attention Networks](https://arxiv.org/abs/2004.08955)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
+It is well known that featuremap attention and multi-path representation are important for visual recognition. In this paper, we present a modularized architecture, which applies the channel-wise attention on different network branches to leverage their success in capturing cross-feature interactions and learning diverse representations. Our design results in a simple and unified computation block, which can be parameterized using only a few variables. Our model, named ResNeSt, outperforms EfficientNet in accuracy and latency trade-off on image classification. In addition, ResNeSt has achieved superior transfer learning results on several public benchmarks serving as the backbone, and has been adopted by the winning entries of COCO-LVIS challenge. The source code for complete system and pretrained models are publicly available.
+
+
+
+

+
+
+## Citation
+
+```bibtex
+@article{zhang2020resnest,
+title={ResNeSt: Split-Attention Networks},
+author={Zhang, Hang and Wu, Chongruo and Zhang, Zhongyue and Zhu, Yi and Zhang, Zhi and Lin, Haibin and Sun, Yue and He, Tong and Muller, Jonas and Manmatha, R. and Li, Mu and Smola, Alexander},
+journal={arXiv preprint arXiv:2004.08955},
+year={2020}
+}
+```
+
+## Results and models
+
+### Cityscapes
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ---------- | -------- | --------- | ------: | -------: | -------------- | ----: | ------------- | ----------------------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| FCN | S-101-D8 | 512x1024 | 80000 | 11.4 | 2.39 | 77.56 | 78.98 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/resnest/fcn_s101-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/resnest/fcn_s101-d8_512x1024_80k_cityscapes/fcn_s101-d8_512x1024_80k_cityscapes_20200807_140631-f8d155b3.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/resnest/fcn_s101-d8_512x1024_80k_cityscapes/fcn_s101-d8_512x1024_80k_cityscapes-20200807_140631.log.json) |
+| PSPNet | S-101-D8 | 512x1024 | 80000 | 11.8 | 2.52 | 78.57 | 79.19 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/resnest/pspnet_s101-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/resnest/pspnet_s101-d8_512x1024_80k_cityscapes/pspnet_s101-d8_512x1024_80k_cityscapes_20200807_140631-c75f3b99.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/resnest/pspnet_s101-d8_512x1024_80k_cityscapes/pspnet_s101-d8_512x1024_80k_cityscapes-20200807_140631.log.json) |
+| DeepLabV3 | S-101-D8 | 512x1024 | 80000 | 11.9 | 1.88 | 79.67 | 80.51 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/resnest/deeplabv3_s101-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/resnest/deeplabv3_s101-d8_512x1024_80k_cityscapes/deeplabv3_s101-d8_512x1024_80k_cityscapes_20200807_144429-b73c4270.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/resnest/deeplabv3_s101-d8_512x1024_80k_cityscapes/deeplabv3_s101-d8_512x1024_80k_cityscapes-20200807_144429.log.json) |
+| DeepLabV3+ | S-101-D8 | 512x1024 | 80000 | 13.2 | 2.36 | 79.62 | 80.27 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/resnest/deeplabv3plus_s101-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/resnest/deeplabv3plus_s101-d8_512x1024_80k_cityscapes/deeplabv3plus_s101-d8_512x1024_80k_cityscapes_20200807_144429-1239eb43.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/resnest/deeplabv3plus_s101-d8_512x1024_80k_cityscapes/deeplabv3plus_s101-d8_512x1024_80k_cityscapes-20200807_144429.log.json) |
+
+### ADE20K
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ---------- | -------- | --------- | ------: | -------: | -------------- | ----: | ------------- | ------------------------------------------------------------------------------------------------------------------------------- | -------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| FCN | S-101-D8 | 512x512 | 160000 | 14.2 | 12.86 | 45.62 | 46.16 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/resnest/fcn_s101-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/resnest/fcn_s101-d8_512x512_160k_ade20k/fcn_s101-d8_512x512_160k_ade20k_20200807_145416-d3160329.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/resnest/fcn_s101-d8_512x512_160k_ade20k/fcn_s101-d8_512x512_160k_ade20k-20200807_145416.log.json) |
+| PSPNet | S-101-D8 | 512x512 | 160000 | 14.2 | 13.02 | 45.44 | 46.28 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/resnest/pspnet_s101-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/resnest/pspnet_s101-d8_512x512_160k_ade20k/pspnet_s101-d8_512x512_160k_ade20k_20200807_145416-a6daa92a.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/resnest/pspnet_s101-d8_512x512_160k_ade20k/pspnet_s101-d8_512x512_160k_ade20k-20200807_145416.log.json) |
+| DeepLabV3 | S-101-D8 | 512x512 | 160000 | 14.6 | 9.28 | 45.71 | 46.59 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/resnest/deeplabv3_s101-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/resnest/deeplabv3_s101-d8_512x512_160k_ade20k/deeplabv3_s101-d8_512x512_160k_ade20k_20200807_144503-17ecabe5.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/resnest/deeplabv3_s101-d8_512x512_160k_ade20k/deeplabv3_s101-d8_512x512_160k_ade20k-20200807_144503.log.json) |
+| DeepLabV3+ | S-101-D8 | 512x512 | 160000 | 16.2 | 11.96 | 46.47 | 47.27 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/resnest/deeplabv3plus_s101-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/resnest/deeplabv3plus_s101-d8_512x512_160k_ade20k/deeplabv3plus_s101-d8_512x512_160k_ade20k_20200807_144503-27b26226.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/resnest/deeplabv3plus_s101-d8_512x512_160k_ade20k/deeplabv3plus_s101-d8_512x512_160k_ade20k-20200807_144503.log.json) |
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/resnest/deeplabv3_s101-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/resnest/deeplabv3_s101-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..f98398690eb3e1e77975d7fb94ea865424aa331b
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/resnest/deeplabv3_s101-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = '../deeplabv3/deeplabv3_r101-d8_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://resnest101',
+ backbone=dict(
+ type='ResNeSt',
+ stem_channels=128,
+ radix=2,
+ reduction_factor=4,
+ avg_down_stride=True))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/resnest/deeplabv3_s101-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/resnest/deeplabv3_s101-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..e3924ad679cb3d7ba731322f9cdb67410baae59a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/resnest/deeplabv3_s101-d8_512x512_160k_ade20k.py
@@ -0,0 +1,9 @@
+_base_ = '../deeplabv3/deeplabv3_r101-d8_512x512_160k_ade20k.py'
+model = dict(
+ pretrained='open-mmlab://resnest101',
+ backbone=dict(
+ type='ResNeSt',
+ stem_channels=128,
+ radix=2,
+ reduction_factor=4,
+ avg_down_stride=True))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/resnest/deeplabv3plus_s101-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/resnest/deeplabv3plus_s101-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..69bef7238345cf6aabb126012af992602f910287
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/resnest/deeplabv3plus_s101-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = '../deeplabv3plus/deeplabv3plus_r101-d8_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://resnest101',
+ backbone=dict(
+ type='ResNeSt',
+ stem_channels=128,
+ radix=2,
+ reduction_factor=4,
+ avg_down_stride=True))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/resnest/deeplabv3plus_s101-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/resnest/deeplabv3plus_s101-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..d51bccb965dafc40d7859219d132dc9467740a1b
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/resnest/deeplabv3plus_s101-d8_512x512_160k_ade20k.py
@@ -0,0 +1,9 @@
+_base_ = '../deeplabv3plus/deeplabv3plus_r101-d8_512x512_160k_ade20k.py'
+model = dict(
+ pretrained='open-mmlab://resnest101',
+ backbone=dict(
+ type='ResNeSt',
+ stem_channels=128,
+ radix=2,
+ reduction_factor=4,
+ avg_down_stride=True))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/resnest/fcn_s101-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/resnest/fcn_s101-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..33fa0252d8b4cc786f1297605c169ee6068195a4
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/resnest/fcn_s101-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = '../fcn/fcn_r101-d8_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://resnest101',
+ backbone=dict(
+ type='ResNeSt',
+ stem_channels=128,
+ radix=2,
+ reduction_factor=4,
+ avg_down_stride=True))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/resnest/fcn_s101-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/resnest/fcn_s101-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..dcee8c280e833825f84b944c6db21e9a43125e06
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/resnest/fcn_s101-d8_512x512_160k_ade20k.py
@@ -0,0 +1,9 @@
+_base_ = '../fcn/fcn_r101-d8_512x512_160k_ade20k.py'
+model = dict(
+ pretrained='open-mmlab://resnest101',
+ backbone=dict(
+ type='ResNeSt',
+ stem_channels=128,
+ radix=2,
+ reduction_factor=4,
+ avg_down_stride=True))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/resnest/pspnet_s101-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/resnest/pspnet_s101-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..9737849cbd7470b03ef3fcb3b1225283370eb503
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/resnest/pspnet_s101-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = '../pspnet/pspnet_r101-d8_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://resnest101',
+ backbone=dict(
+ type='ResNeSt',
+ stem_channels=128,
+ radix=2,
+ reduction_factor=4,
+ avg_down_stride=True))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/resnest/pspnet_s101-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/resnest/pspnet_s101-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..6a622eae963401e143004a62ff53071ddbf61c01
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/resnest/pspnet_s101-d8_512x512_160k_ade20k.py
@@ -0,0 +1,9 @@
+_base_ = '../pspnet/pspnet_r101-d8_512x512_160k_ade20k.py'
+model = dict(
+ pretrained='open-mmlab://resnest101',
+ backbone=dict(
+ type='ResNeSt',
+ stem_channels=128,
+ radix=2,
+ reduction_factor=4,
+ avg_down_stride=True))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/resnest/resnest.yml b/EgoHOS/raw/script/mmsegmentation/configs/resnest/resnest.yml
new file mode 100644
index 0000000000000000000000000000000000000000..b2ca2590b80aebc376e943da58d7eba4298cd0d5
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/resnest/resnest.yml
@@ -0,0 +1,177 @@
+Models:
+- Name: fcn_s101-d8_512x1024_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: S-101-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 418.41
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 11.4
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.56
+ mIoU(ms+flip): 78.98
+ Config: configs/resnest/fcn_s101-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/resnest/fcn_s101-d8_512x1024_80k_cityscapes/fcn_s101-d8_512x1024_80k_cityscapes_20200807_140631-f8d155b3.pth
+- Name: pspnet_s101-d8_512x1024_80k_cityscapes
+ In Collection: PSPNet
+ Metadata:
+ backbone: S-101-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 396.83
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 11.8
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.57
+ mIoU(ms+flip): 79.19
+ Config: configs/resnest/pspnet_s101-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/resnest/pspnet_s101-d8_512x1024_80k_cityscapes/pspnet_s101-d8_512x1024_80k_cityscapes_20200807_140631-c75f3b99.pth
+- Name: deeplabv3_s101-d8_512x1024_80k_cityscapes
+ In Collection: DeepLabV3
+ Metadata:
+ backbone: S-101-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 531.91
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 11.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.67
+ mIoU(ms+flip): 80.51
+ Config: configs/resnest/deeplabv3_s101-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/resnest/deeplabv3_s101-d8_512x1024_80k_cityscapes/deeplabv3_s101-d8_512x1024_80k_cityscapes_20200807_144429-b73c4270.pth
+- Name: deeplabv3plus_s101-d8_512x1024_80k_cityscapes
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: S-101-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 423.73
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 13.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.62
+ mIoU(ms+flip): 80.27
+ Config: configs/resnest/deeplabv3plus_s101-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/resnest/deeplabv3plus_s101-d8_512x1024_80k_cityscapes/deeplabv3plus_s101-d8_512x1024_80k_cityscapes_20200807_144429-1239eb43.pth
+- Name: fcn_s101-d8_512x512_160k_ade20k
+ In Collection: FCN
+ Metadata:
+ backbone: S-101-D8
+ crop size: (512,512)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 77.76
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 14.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 45.62
+ mIoU(ms+flip): 46.16
+ Config: configs/resnest/fcn_s101-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/resnest/fcn_s101-d8_512x512_160k_ade20k/fcn_s101-d8_512x512_160k_ade20k_20200807_145416-d3160329.pth
+- Name: pspnet_s101-d8_512x512_160k_ade20k
+ In Collection: PSPNet
+ Metadata:
+ backbone: S-101-D8
+ crop size: (512,512)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 76.8
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 14.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 45.44
+ mIoU(ms+flip): 46.28
+ Config: configs/resnest/pspnet_s101-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/resnest/pspnet_s101-d8_512x512_160k_ade20k/pspnet_s101-d8_512x512_160k_ade20k_20200807_145416-a6daa92a.pth
+- Name: deeplabv3_s101-d8_512x512_160k_ade20k
+ In Collection: DeepLabV3
+ Metadata:
+ backbone: S-101-D8
+ crop size: (512,512)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 107.76
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 14.6
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 45.71
+ mIoU(ms+flip): 46.59
+ Config: configs/resnest/deeplabv3_s101-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/resnest/deeplabv3_s101-d8_512x512_160k_ade20k/deeplabv3_s101-d8_512x512_160k_ade20k_20200807_144503-17ecabe5.pth
+- Name: deeplabv3plus_s101-d8_512x512_160k_ade20k
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: S-101-D8
+ crop size: (512,512)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 83.61
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 16.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 46.47
+ mIoU(ms+flip): 47.27
+ Config: configs/resnest/deeplabv3plus_s101-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/resnest/deeplabv3plus_s101-d8_512x512_160k_ade20k/deeplabv3plus_s101-d8_512x512_160k_ade20k_20200807_144503-27b26226.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/segformer/README.md b/EgoHOS/raw/script/mmsegmentation/configs/segformer/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..790c0f51958917ef1a79ac464506912c8c40c1d1
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/segformer/README.md
@@ -0,0 +1,107 @@
+# SegFormer
+
+[SegFormer: Simple and Efficient Design for Semantic Segmentation with Transformers](https://arxiv.org/abs/2105.15203)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
+We present SegFormer, a simple, efficient yet powerful semantic segmentation framework which unifies Transformers with lightweight multilayer perception (MLP) decoders. SegFormer has two appealing features: 1) SegFormer comprises a novel hierarchically structured Transformer encoder which outputs multiscale features. It does not need positional encoding, thereby avoiding the interpolation of positional codes which leads to decreased performance when the testing resolution differs from training. 2) SegFormer avoids complex decoders. The proposed MLP decoder aggregates information from different layers, and thus combining both local attention and global attention to render powerful representations. We show that this simple and lightweight design is the key to efficient segmentation on Transformers. We scale our approach up to obtain a series of models from SegFormer-B0 to SegFormer-B5, reaching significantly better performance and efficiency than previous counterparts. For example, SegFormer-B4 achieves 50.3% mIoU on ADE20K with 64M parameters, being 5x smaller and 2.2% better than the previous best method. Our best model, SegFormer-B5, achieves 84.0% mIoU on Cityscapes validation set and shows excellent zero-shot robustness on Cityscapes-C. Code will be released at: [this http URL](https://github.com/NVlabs/SegFormer).
+
+
+
+

+
+
+## Citation
+
+```bibtex
+@article{xie2021segformer,
+ title={SegFormer: Simple and Efficient Design for Semantic Segmentation with Transformers},
+ author={Xie, Enze and Wang, Wenhai and Yu, Zhiding and Anandkumar, Anima and Alvarez, Jose M and Luo, Ping},
+ journal={arXiv preprint arXiv:2105.15203},
+ year={2021}
+}
+```
+
+## Usage
+
+To use other repositories' pre-trained models, it is necessary to convert keys.
+
+We provide a script [`mit2mmseg.py`](../../tools/model_converters/mit2mmseg.py) in the tools directory to convert the key of models from [the official repo](https://github.com/NVlabs/SegFormer) to MMSegmentation style.
+
+```shell
+python tools/model_converters/mit2mmseg.py ${PRETRAIN_PATH} ${STORE_PATH}
+```
+
+This script convert model from `PRETRAIN_PATH` and store the converted model in `STORE_PATH`.
+
+## Results and models
+
+### ADE20K
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------: | -------------- | ---: | ------------- | ------ | -------- |
+|Segformer | MIT-B0 | 512x512 | 160000 | 2.1 | 51.32 | 37.41 | 38.34 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/segformer/segformer_mit-b0_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b0_512x512_160k_ade20k/segformer_mit-b0_512x512_160k_ade20k_20210726_101530-8ffa8fda.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b0_512x512_160k_ade20k/segformer_mit-b0_512x512_160k_ade20k_20210726_101530.log.json) |
+|Segformer | MIT-B1 | 512x512 | 160000 | 2.6 | 47.66 | 40.97 | 42.54 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/segformer/segformer_mit-b1_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b1_512x512_160k_ade20k/segformer_mit-b1_512x512_160k_ade20k_20210726_112106-d70e859d.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b1_512x512_160k_ade20k/segformer_mit-b1_512x512_160k_ade20k_20210726_112106.log.json) |
+|Segformer | MIT-B2 | 512x512 | 160000 | 3.6 | 30.88 | 45.58 | 47.03 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/segformer/segformer_mit-b2_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b2_512x512_160k_ade20k/segformer_mit-b2_512x512_160k_ade20k_20210726_112103-cbd414ac.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b2_512x512_160k_ade20k/segformer_mit-b2_512x512_160k_ade20k_20210726_112103.log.json) |
+|Segformer | MIT-B3 | 512x512 | 160000 | 4.8 | 22.11 | 47.82 | 48.81 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/segformer/segformer_mit-b3_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b3_512x512_160k_ade20k/segformer_mit-b3_512x512_160k_ade20k_20210726_081410-962b98d2.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b3_512x512_160k_ade20k/segformer_mit-b3_512x512_160k_ade20k_20210726_081410.log.json) |
+|Segformer | MIT-B4 | 512x512 | 160000 | 6.1 | 15.45 | 48.46 | 49.76 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/segformer/segformer_mit-b4_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b4_512x512_160k_ade20k/segformer_mit-b4_512x512_160k_ade20k_20210728_183055-7f509d7d.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b4_512x512_160k_ade20k/segformer_mit-b4_512x512_160k_ade20k_20210728_183055.log.json) |
+|Segformer | MIT-B5 | 512x512 | 160000 | 7.2 | 11.89 | 49.13 | 50.22 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/segformer/segformer_mit-b5_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b5_512x512_160k_ade20k/segformer_mit-b5_512x512_160k_ade20k_20210726_145235-94cedf59.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b5_512x512_160k_ade20k/segformer_mit-b5_512x512_160k_ade20k_20210726_145235.log.json) |
+|Segformer | MIT-B5 | 640x640 | 160000 | 11.5 | 11.30 | 49.62 | 50.36 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/segformer/segformer_mit-b5_640x640_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b5_640x640_160k_ade20k/segformer_mit-b5_640x640_160k_ade20k_20210801_121243-41d2845b.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b5_640x640_160k_ade20k/segformer_mit-b5_640x640_160k_ade20k_20210801_121243.log.json) |
+
+Evaluation with AlignedResize:
+
+ | Method | Backbone | Crop Size | Lr schd | mIoU | mIoU(ms+flip) |
+ | ------ | -------- | --------- | ------: | ---: | ------------- |
+ |Segformer | MIT-B0 | 512x512 | 160000 | 38.1 | 38.57 |
+ |Segformer | MIT-B1 | 512x512 | 160000 | 41.64 | 42.76 |
+ |Segformer | MIT-B2 | 512x512 | 160000 | 46.53 | 47.49 |
+ |Segformer | MIT-B3 | 512x512 | 160000 | 48.46 | 49.14 |
+ |Segformer | MIT-B4 | 512x512 | 160000 | 49.34 | 50.29 |
+ |Segformer | MIT-B5 | 512x512 | 160000 | 50.08 | 50.72 |
+ |Segformer | MIT-B5 | 640x640 | 160000 | 50.58 | 50.8 |
+
+We replace `AlignedResize` in original implementatiuon to `Resize + ResizeToMultiple`. If you want to test by
+using `AlignedResize`, you can change the dataset pipeline like this:
+
+```python
+test_pipeline = [
+ dict(type='LoadImageFromFile'),
+ dict(
+ type='MultiScaleFlipAug',
+ img_scale=(2048, 512),
+ # img_ratios=[0.5, 0.75, 1.0, 1.25, 1.5, 1.75],
+ flip=False,
+ transforms=[
+ dict(type='Resize', keep_ratio=True),
+ # resize image to multiple of 32, improve SegFormer by 0.5-1.0 mIoU.
+ dict(type='ResizeToMultiple', size_divisor=32),
+ dict(type='RandomFlip'),
+ dict(type='Normalize', **img_norm_cfg),
+ dict(type='ImageToTensor', keys=['img']),
+ dict(type='Collect', keys=['img']),
+ ])
+]
+```
+
+### Cityscapes
+
+The lower fps result is caused by the sliding window inference scheme (window size:1024x1024).
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------: | -------------- | ---: | ------------- | ------ | -------- |
+|Segformer | MIT-B0 | 1024x1024 | 160000 | 3.64 | 4.74 | 76.54 | 78.22 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/segformer/segformer_mit-b0_8x1_1024x1024_160k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b0_8x1_1024x1024_160k_cityscapes/segformer_mit-b0_8x1_1024x1024_160k_cityscapes_20211208_101857-e7f88502.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b0_8x1_1024x1024_160k_cityscapes/segformer_mit-b0_8x1_1024x1024_160k_cityscapes_20211208_101857.log.json) |
+|Segformer | MIT-B1 | 1024x1024 | 160000 | 4.49 | 4.3 | 78.56 | 79.73 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/segformer/segformer_mit-b1_8x1_1024x1024_160k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b1_8x1_1024x1024_160k_cityscapes/segformer_mit-b1_8x1_1024x1024_160k_cityscapes_20211208_064213-655c7b3f.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b1_8x1_1024x1024_160k_cityscapes/segformer_mit-b1_8x1_1024x1024_160k_cityscapes_20211208_064213.log.json) |
+|Segformer | MIT-B2 | 1024x1024 | 160000 | 7.42 | 3.36 | 81.08 | 82.18 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/segformer/segformer_mit-b2_8x1_1024x1024_160k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b2_8x1_1024x1024_160k_cityscapes/segformer_mit-b2_8x1_1024x1024_160k_cityscapes_20211207_134205-6096669a.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b2_8x1_1024x1024_160k_cityscapes/segformer_mit-b2_8x1_1024x1024_160k_cityscapes_20211207_134205.log.json) |
+|Segformer | MIT-B3 | 1024x1024 | 160000 | 10.86 | 2.53 | 81.94 | 83.14 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/segformer/segformer_mit-b3_8x1_1024x1024_160k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b3_8x1_1024x1024_160k_cityscapes/segformer_mit-b3_8x1_1024x1024_160k_cityscapes_20211206_224823-a8f8a177.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b3_8x1_1024x1024_160k_cityscapes/segformer_mit-b3_8x1_1024x1024_160k_cityscapes_20211206_224823.log.json) |
+|Segformer | MIT-B4 | 1024x1024 | 160000 | 15.07 | 1.88 | 81.89 | 83.38 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/segformer/segformer_mit-b4_8x1_1024x1024_160k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b4_8x1_1024x1024_160k_cityscapes/segformer_mit-b4_8x1_1024x1024_160k_cityscapes_20211207_080709-07f6c333.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b4_8x1_1024x1024_160k_cityscapes/segformer_mit-b4_8x1_1024x1024_160k_cityscapes_20211207_080709.log.json) |
+|Segformer | MIT-B5 | 1024x1024 | 160000 | 18.00 | 1.39 | 82.25 | 83.48 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/segformer/segformer_mit-b5_8x1_1024x1024_160k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b5_8x1_1024x1024_160k_cityscapes/segformer_mit-b5_8x1_1024x1024_160k_cityscapes_20211206_072934-87a052ec.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b5_8x1_1024x1024_160k_cityscapes/segformer_mit-b5_8x1_1024x1024_160k_cityscapes_20211206_072934.log.json) |
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer.yml b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer.yml
new file mode 100644
index 0000000000000000000000000000000000000000..d28cb16265f585ac92e1d65fc40ee17c101fa59f
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer.yml
@@ -0,0 +1,303 @@
+Collections:
+- Name: Segformer
+ Metadata:
+ Training Data:
+ - ADE20K
+ - Cityscapes
+ Paper:
+ URL: https://arxiv.org/abs/2105.15203
+ Title: 'SegFormer: Simple and Efficient Design for Semantic Segmentation with
+ Transformers'
+ README: configs/segformer/README.md
+ Code:
+ URL: https://github.com/open-mmlab/mmsegmentation/blob/v0.17.0/mmseg/models/backbones/mit.py#L246
+ Version: v0.17.0
+ Converted From:
+ Code: https://github.com/NVlabs/SegFormer
+Models:
+- Name: segformer_mit-b0_512x512_160k_ade20k
+ In Collection: Segformer
+ Metadata:
+ backbone: MIT-B0
+ crop size: (512,512)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 19.49
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 2.1
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 37.41
+ mIoU(ms+flip): 38.34
+ Config: configs/segformer/segformer_mit-b0_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b0_512x512_160k_ade20k/segformer_mit-b0_512x512_160k_ade20k_20210726_101530-8ffa8fda.pth
+- Name: segformer_mit-b1_512x512_160k_ade20k
+ In Collection: Segformer
+ Metadata:
+ backbone: MIT-B1
+ crop size: (512,512)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 20.98
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 2.6
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 40.97
+ mIoU(ms+flip): 42.54
+ Config: configs/segformer/segformer_mit-b1_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b1_512x512_160k_ade20k/segformer_mit-b1_512x512_160k_ade20k_20210726_112106-d70e859d.pth
+- Name: segformer_mit-b2_512x512_160k_ade20k
+ In Collection: Segformer
+ Metadata:
+ backbone: MIT-B2
+ crop size: (512,512)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 32.38
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 3.6
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 45.58
+ mIoU(ms+flip): 47.03
+ Config: configs/segformer/segformer_mit-b2_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b2_512x512_160k_ade20k/segformer_mit-b2_512x512_160k_ade20k_20210726_112103-cbd414ac.pth
+- Name: segformer_mit-b3_512x512_160k_ade20k
+ In Collection: Segformer
+ Metadata:
+ backbone: MIT-B3
+ crop size: (512,512)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 45.23
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 4.8
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 47.82
+ mIoU(ms+flip): 48.81
+ Config: configs/segformer/segformer_mit-b3_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b3_512x512_160k_ade20k/segformer_mit-b3_512x512_160k_ade20k_20210726_081410-962b98d2.pth
+- Name: segformer_mit-b4_512x512_160k_ade20k
+ In Collection: Segformer
+ Metadata:
+ backbone: MIT-B4
+ crop size: (512,512)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 64.72
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 6.1
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 48.46
+ mIoU(ms+flip): 49.76
+ Config: configs/segformer/segformer_mit-b4_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b4_512x512_160k_ade20k/segformer_mit-b4_512x512_160k_ade20k_20210728_183055-7f509d7d.pth
+- Name: segformer_mit-b5_512x512_160k_ade20k
+ In Collection: Segformer
+ Metadata:
+ backbone: MIT-B5
+ crop size: (512,512)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 84.1
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 7.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 49.13
+ mIoU(ms+flip): 50.22
+ Config: configs/segformer/segformer_mit-b5_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b5_512x512_160k_ade20k/segformer_mit-b5_512x512_160k_ade20k_20210726_145235-94cedf59.pth
+- Name: segformer_mit-b5_640x640_160k_ade20k
+ In Collection: Segformer
+ Metadata:
+ backbone: MIT-B5
+ crop size: (640,640)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 88.5
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (640,640)
+ Training Memory (GB): 11.5
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 49.62
+ mIoU(ms+flip): 50.36
+ Config: configs/segformer/segformer_mit-b5_640x640_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b5_640x640_160k_ade20k/segformer_mit-b5_640x640_160k_ade20k_20210801_121243-41d2845b.pth
+- Name: segformer_mit-b0_8x1_1024x1024_160k_cityscapes
+ In Collection: Segformer
+ Metadata:
+ backbone: MIT-B0
+ crop size: (1024,1024)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 210.97
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (1024,1024)
+ Training Memory (GB): 3.64
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 76.54
+ mIoU(ms+flip): 78.22
+ Config: configs/segformer/segformer_mit-b0_8x1_1024x1024_160k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b0_8x1_1024x1024_160k_cityscapes/segformer_mit-b0_8x1_1024x1024_160k_cityscapes_20211208_101857-e7f88502.pth
+- Name: segformer_mit-b1_8x1_1024x1024_160k_cityscapes
+ In Collection: Segformer
+ Metadata:
+ backbone: MIT-B1
+ crop size: (1024,1024)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 232.56
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (1024,1024)
+ Training Memory (GB): 4.49
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.56
+ mIoU(ms+flip): 79.73
+ Config: configs/segformer/segformer_mit-b1_8x1_1024x1024_160k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b1_8x1_1024x1024_160k_cityscapes/segformer_mit-b1_8x1_1024x1024_160k_cityscapes_20211208_064213-655c7b3f.pth
+- Name: segformer_mit-b2_8x1_1024x1024_160k_cityscapes
+ In Collection: Segformer
+ Metadata:
+ backbone: MIT-B2
+ crop size: (1024,1024)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 297.62
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (1024,1024)
+ Training Memory (GB): 7.42
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 81.08
+ mIoU(ms+flip): 82.18
+ Config: configs/segformer/segformer_mit-b2_8x1_1024x1024_160k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b2_8x1_1024x1024_160k_cityscapes/segformer_mit-b2_8x1_1024x1024_160k_cityscapes_20211207_134205-6096669a.pth
+- Name: segformer_mit-b3_8x1_1024x1024_160k_cityscapes
+ In Collection: Segformer
+ Metadata:
+ backbone: MIT-B3
+ crop size: (1024,1024)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 395.26
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (1024,1024)
+ Training Memory (GB): 10.86
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 81.94
+ mIoU(ms+flip): 83.14
+ Config: configs/segformer/segformer_mit-b3_8x1_1024x1024_160k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b3_8x1_1024x1024_160k_cityscapes/segformer_mit-b3_8x1_1024x1024_160k_cityscapes_20211206_224823-a8f8a177.pth
+- Name: segformer_mit-b4_8x1_1024x1024_160k_cityscapes
+ In Collection: Segformer
+ Metadata:
+ backbone: MIT-B4
+ crop size: (1024,1024)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 531.91
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (1024,1024)
+ Training Memory (GB): 15.07
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 81.89
+ mIoU(ms+flip): 83.38
+ Config: configs/segformer/segformer_mit-b4_8x1_1024x1024_160k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b4_8x1_1024x1024_160k_cityscapes/segformer_mit-b4_8x1_1024x1024_160k_cityscapes_20211207_080709-07f6c333.pth
+- Name: segformer_mit-b5_8x1_1024x1024_160k_cityscapes
+ In Collection: Segformer
+ Metadata:
+ backbone: MIT-B5
+ crop size: (1024,1024)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 719.42
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (1024,1024)
+ Training Memory (GB): 18.0
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 82.25
+ mIoU(ms+flip): 83.48
+ Config: configs/segformer/segformer_mit-b5_8x1_1024x1024_160k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/segformer/segformer_mit-b5_8x1_1024x1024_160k_cityscapes/segformer_mit-b5_8x1_1024x1024_160k_cityscapes_20211206_072934-87a052ec.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b0_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b0_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..03065a79404f1038508f4b7abada2c05e40ba732
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b0_512x512_160k_ade20k.py
@@ -0,0 +1,33 @@
+_base_ = [
+ '../_base_/models/segformer_mit-b0.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+
+model = dict(
+ pretrained='pretrain/mit_b0.pth', decode_head=dict(num_classes=150))
+
+# optimizer
+optimizer = dict(
+ _delete_=True,
+ type='AdamW',
+ lr=0.00006,
+ betas=(0.9, 0.999),
+ weight_decay=0.01,
+ paramwise_cfg=dict(
+ custom_keys={
+ 'pos_block': dict(decay_mult=0.),
+ 'norm': dict(decay_mult=0.),
+ 'head': dict(lr_mult=10.)
+ }))
+
+lr_config = dict(
+ _delete_=True,
+ policy='poly',
+ warmup='linear',
+ warmup_iters=1500,
+ warmup_ratio=1e-6,
+ power=1.0,
+ min_lr=0.0,
+ by_epoch=False)
+
+data = dict(samples_per_gpu=2, workers_per_gpu=2)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b0_8x1_1024x1024_160k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b0_8x1_1024x1024_160k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..6444500537a3251b716c850c98151b95512fddea
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b0_8x1_1024x1024_160k_cityscapes.py
@@ -0,0 +1,36 @@
+_base_ = [
+ '../_base_/models/segformer_mit-b0.py',
+ '../_base_/datasets/cityscapes_1024x1024.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+
+model = dict(
+ backbone=dict(
+ init_cfg=dict(type='Pretrained', checkpoint='pretrain/mit_b0.pth')),
+ test_cfg=dict(mode='slide', crop_size=(1024, 1024), stride=(768, 768)))
+
+# optimizer
+optimizer = dict(
+ _delete_=True,
+ type='AdamW',
+ lr=0.00006,
+ betas=(0.9, 0.999),
+ weight_decay=0.01,
+ paramwise_cfg=dict(
+ custom_keys={
+ 'pos_block': dict(decay_mult=0.),
+ 'norm': dict(decay_mult=0.),
+ 'head': dict(lr_mult=10.)
+ }))
+
+lr_config = dict(
+ _delete_=True,
+ policy='poly',
+ warmup='linear',
+ warmup_iters=1500,
+ warmup_ratio=1e-6,
+ power=1.0,
+ min_lr=0.0,
+ by_epoch=False)
+
+data = dict(samples_per_gpu=1, workers_per_gpu=1)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b1_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b1_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..5fce6021444067c70b1f169b9b971ccffdd53af1
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b1_512x512_160k_ade20k.py
@@ -0,0 +1,8 @@
+_base_ = ['./segformer_mit-b0_512x512_160k_ade20k.py']
+
+# model settings
+model = dict(
+ pretrained='pretrain/mit_b1.pth',
+ backbone=dict(
+ embed_dims=64, num_heads=[1, 2, 5, 8], num_layers=[2, 2, 2, 2]),
+ decode_head=dict(in_channels=[64, 128, 320, 512]))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b1_8x1_1024x1024_160k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b1_8x1_1024x1024_160k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..a93e33bd88e0d5920d7661e4331cf22ca4b3658a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b1_8x1_1024x1024_160k_cityscapes.py
@@ -0,0 +1,7 @@
+_base_ = ['./segformer_mit-b0_8x1_1024x1024_160k_cityscapes.py']
+
+model = dict(
+ backbone=dict(
+ init_cfg=dict(type='Pretrained', checkpoint='pretrain/mit_b1.pth'),
+ embed_dims=64),
+ decode_head=dict(in_channels=[64, 128, 320, 512]))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b2_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b2_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..afb24b017071116cbf9e5e8bbf2d2ad9471fa94e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b2_512x512_160k_ade20k.py
@@ -0,0 +1,8 @@
+_base_ = ['./segformer_mit-b0_512x512_160k_ade20k.py']
+
+# model settings
+model = dict(
+ pretrained='pretrain/mit_b2.pth',
+ backbone=dict(
+ embed_dims=64, num_heads=[1, 2, 5, 8], num_layers=[3, 4, 6, 3]),
+ decode_head=dict(in_channels=[64, 128, 320, 512]))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b2_8x1_1024x1024_160k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b2_8x1_1024x1024_160k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..fab6be2945b9ca0018115aad733cfc01dcd0be58
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b2_8x1_1024x1024_160k_cityscapes.py
@@ -0,0 +1,8 @@
+_base_ = ['./segformer_mit-b0_8x1_1024x1024_160k_cityscapes.py']
+
+model = dict(
+ backbone=dict(
+ init_cfg=dict(type='Pretrained', checkpoint='pretrain/mit_b2.pth'),
+ embed_dims=64,
+ num_layers=[3, 4, 6, 3]),
+ decode_head=dict(in_channels=[64, 128, 320, 512]))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b3_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b3_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..52348f6fccb3b03c473260401709389ea0955aa2
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b3_512x512_160k_ade20k.py
@@ -0,0 +1,8 @@
+_base_ = ['./segformer_mit-b0_512x512_160k_ade20k.py']
+
+# model settings
+model = dict(
+ pretrained='pretrain/mit_b3.pth',
+ backbone=dict(
+ embed_dims=64, num_heads=[1, 2, 5, 8], num_layers=[3, 4, 18, 3]),
+ decode_head=dict(in_channels=[64, 128, 320, 512]))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b3_8x1_1024x1024_160k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b3_8x1_1024x1024_160k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..479ce04ea1fa055dedddd2bc352083ee13d4bf50
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b3_8x1_1024x1024_160k_cityscapes.py
@@ -0,0 +1,8 @@
+_base_ = ['./segformer_mit-b0_8x1_1024x1024_160k_cityscapes.py']
+
+model = dict(
+ backbone=dict(
+ init_cfg=dict(type='Pretrained', checkpoint='pretrain/mit_b3.pth'),
+ embed_dims=64,
+ num_layers=[3, 4, 18, 3]),
+ decode_head=dict(in_channels=[64, 128, 320, 512]))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b4_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b4_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..7b50b75608fd51a57c97f9996b9bfb887da214e2
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b4_512x512_160k_ade20k.py
@@ -0,0 +1,8 @@
+_base_ = ['./segformer_mit-b0_512x512_160k_ade20k.py']
+
+# model settings
+model = dict(
+ pretrained='pretrain/mit_b4.pth',
+ backbone=dict(
+ embed_dims=64, num_heads=[1, 2, 5, 8], num_layers=[3, 8, 27, 3]),
+ decode_head=dict(in_channels=[64, 128, 320, 512]))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b4_8x1_1024x1024_160k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b4_8x1_1024x1024_160k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..808a1eb41bd64ce2354bc480b10961c3d8463672
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b4_8x1_1024x1024_160k_cityscapes.py
@@ -0,0 +1,8 @@
+_base_ = ['./segformer_mit-b0_8x1_1024x1024_160k_cityscapes.py']
+
+model = dict(
+ backbone=dict(
+ init_cfg=dict(type='Pretrained', checkpoint='pretrain/mit_b4.pth'),
+ embed_dims=64,
+ num_layers=[3, 8, 27, 3]),
+ decode_head=dict(in_channels=[64, 128, 320, 512]))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b5_480x360_160k_egohos_handobj2.py b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b5_480x360_160k_egohos_handobj2.py
new file mode 100644
index 0000000000000000000000000000000000000000..4b23fbecaef35e96e08242b85e4e000eb86af61a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b5_480x360_160k_egohos_handobj2.py
@@ -0,0 +1,46 @@
+_base_ = [
+ '../_base_/models/segformer_mit-b0.py', '../_base_/datasets/egohos_handobj2.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+
+model = dict(
+ pretrained='./pretrain/segformer_mit-b5_512x512_160k_ade20k_20210726_145235-94cedf59.pth',
+ # decode_head=dict(num_classes=9),
+ backbone=dict(
+ embed_dims=64, num_heads=[1, 2, 5, 8], num_layers=[3, 6, 40, 3]),
+ decode_head=dict(in_channels=[64, 128, 320, 512], num_classes=9))
+
+# optimizer
+optimizer = dict(
+ _delete_=True,
+ type='AdamW',
+ lr=0.00006,
+ betas=(0.9, 0.999),
+ weight_decay=0.01,
+ paramwise_cfg=dict(
+ custom_keys={
+ 'pos_block': dict(decay_mult=0.),
+ 'norm': dict(decay_mult=0.),
+ 'head': dict(lr_mult=10.)
+ }))
+
+lr_config = dict(
+ _delete_=True,
+ policy='poly',
+ warmup='linear',
+ warmup_iters=1500,
+ warmup_ratio=1e-6,
+ power=1.0,
+ min_lr=0.0,
+ by_epoch=False)
+
+data = dict(samples_per_gpu=8, workers_per_gpu=4)
+
+train_pipeline = [dict(type='LoadAnnotations', reduce_zero_label=False)]
+
+checkpoint_config = dict(by_epoch=False, interval=2000)
+evaluation = dict(interval=2000, metric=['mIoU', 'mFscore'], pred_eval=True, save_best='mIoU')
+
+
+
+
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b5_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b5_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..5212fb1f6ac60fd3cd499aea93ce63ae0fdb9ca1
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b5_512x512_160k_ade20k.py
@@ -0,0 +1,8 @@
+_base_ = ['./segformer_mit-b0_512x512_160k_ade20k.py']
+
+# model settings
+model = dict(
+ pretrained='pretrain/mit_b5.pth',
+ backbone=dict(
+ embed_dims=64, num_heads=[1, 2, 5, 8], num_layers=[3, 6, 40, 3]),
+ decode_head=dict(in_channels=[64, 128, 320, 512]))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b5_640x640_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b5_640x640_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..d21774c4d60f571db20cc366602bfb50da775b7c
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b5_640x640_160k_ade20k.py
@@ -0,0 +1,44 @@
+_base_ = ['./segformer_mit-b0_512x512_160k_ade20k.py']
+
+# dataset settings
+img_norm_cfg = dict(
+ mean=[123.675, 116.28, 103.53], std=[58.395, 57.12, 57.375], to_rgb=True)
+crop_size = (640, 640)
+train_pipeline = [
+ dict(type='LoadImageFromFile'),
+ dict(type='LoadAnnotations', reduce_zero_label=True),
+ dict(type='Resize', img_scale=(2048, 640), ratio_range=(0.5, 2.0)),
+ dict(type='RandomCrop', crop_size=crop_size, cat_max_ratio=0.75),
+ dict(type='RandomFlip', prob=0.5),
+ dict(type='PhotoMetricDistortion'),
+ dict(type='Normalize', **img_norm_cfg),
+ dict(type='Pad', size=crop_size, pad_val=0, seg_pad_val=255),
+ dict(type='DefaultFormatBundle'),
+ dict(type='Collect', keys=['img', 'gt_semantic_seg']),
+]
+test_pipeline = [
+ dict(type='LoadImageFromFile'),
+ dict(
+ type='MultiScaleFlipAug',
+ img_scale=(2048, 640),
+ # img_ratios=[0.5, 0.75, 1.0, 1.25, 1.5, 1.75],
+ flip=False,
+ transforms=[
+ dict(type='Resize', keep_ratio=True),
+ dict(type='RandomFlip'),
+ dict(type='Normalize', **img_norm_cfg),
+ dict(type='ImageToTensor', keys=['img']),
+ dict(type='Collect', keys=['img']),
+ ])
+]
+data = dict(
+ train=dict(pipeline=train_pipeline),
+ val=dict(pipeline=test_pipeline),
+ test=dict(pipeline=test_pipeline))
+
+# model settings
+model = dict(
+ pretrained='pretrain/mit_b5.pth',
+ backbone=dict(
+ embed_dims=64, num_heads=[1, 2, 5, 8], num_layers=[3, 6, 40, 3]),
+ decode_head=dict(in_channels=[64, 128, 320, 512]))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b5_8x1_1024x1024_160k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b5_8x1_1024x1024_160k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..1c9422d37c47c121ff0ccd51182ead0f924af79a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/segformer/segformer_mit-b5_8x1_1024x1024_160k_cityscapes.py
@@ -0,0 +1,8 @@
+_base_ = ['./segformer_mit-b0_8x1_1024x1024_160k_cityscapes.py']
+
+model = dict(
+ backbone=dict(
+ init_cfg=dict(type='Pretrained', checkpoint='pretrain/mit_b5.pth'),
+ embed_dims=64,
+ num_layers=[3, 6, 40, 3]),
+ decode_head=dict(in_channels=[64, 128, 320, 512]))