diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_512x512_4x4_20k_coco-stuff10k.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_512x512_4x4_20k_coco-stuff10k.py
new file mode 100644
index 0000000000000000000000000000000000000000..d476c66f4ef098bfa87e73e6ae6f99b938d408a0
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_512x512_4x4_20k_coco-stuff10k.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3_r50-d8_512x512_4x4_20k_coco-stuff10k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_512x512_4x4_320k_coco-stuff164k.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_512x512_4x4_320k_coco-stuff164k.py
new file mode 100644
index 0000000000000000000000000000000000000000..50669c864a70e52b4aead2321d13061e94e61045
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_512x512_4x4_320k_coco-stuff164k.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3_r50-d8_512x512_4x4_320k_coco-stuff164k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_512x512_4x4_40k_coco-stuff10k.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_512x512_4x4_40k_coco-stuff10k.py
new file mode 100644
index 0000000000000000000000000000000000000000..37d09cf9941553c10e81c08db0b53e5a49cd386d
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_512x512_4x4_40k_coco-stuff10k.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3_r50-d8_512x512_4x4_40k_coco-stuff10k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_512x512_4x4_80k_coco-stuff164k.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_512x512_4x4_80k_coco-stuff164k.py
new file mode 100644
index 0000000000000000000000000000000000000000..a0eb3ddfedd5dcd951aaf5277fed3d47acbd35b9
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_512x512_4x4_80k_coco-stuff164k.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3_r50-d8_512x512_4x4_80k_coco-stuff164k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..796ba3fb142394c4d93a29ba57548dca59d8d02b
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_512x512_80k_ade20k.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3_r50-d8_512x512_80k_ade20k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..e6d58a67b3b4dddf3da42efca30fa599e623f183
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_769x769_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3_r50-d8_769x769_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..13094a98ee9be3cf8c88370e1e111cb4dde03ec4
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3_r50-d8_769x769_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_fp16_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_fp16_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..e32610966922970fc59e4e3e4fe3e91d97df8be3
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101-d8_fp16_512x1024_80k_cityscapes.py
@@ -0,0 +1,5 @@
+_base_ = './deeplabv3_r101-d8_512x1024_80k_cityscapes.py'
+# fp16 settings
+optimizer_config = dict(type='Fp16OptimizerHook', loss_scale=512.)
+# fp16 placeholder
+fp16 = dict()
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101b-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101b-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..5186bf614bc9ebffe47323ea61afbc9604be265b
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101b-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = './deeplabv3_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='torchvision://resnet101',
+ backbone=dict(type='ResNet', depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101b-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101b-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..d185db95adc61734f11f0dcd7b6c45aa652680b0
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r101b-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = './deeplabv3_r50-d8_769x769_80k_cityscapes.py'
+model = dict(
+ pretrained='torchvision://resnet101',
+ backbone=dict(type='ResNet', depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r18-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r18-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..e084e95c70b0b7b0c9dcc3388d6b7d3d51d54b6d
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r18-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = './deeplabv3_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://resnet18_v1c',
+ backbone=dict(depth=18),
+ decode_head=dict(
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r18-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r18-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..a990c076536ad9455a9203f5b6a60157f2f2f99f
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r18-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = './deeplabv3_r50-d8_769x769_80k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://resnet18_v1c',
+ backbone=dict(depth=18),
+ decode_head=dict(
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r18b-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r18b-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..b25e725ed98324e6ea648567740dc67e0413b4f9
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r18b-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = './deeplabv3_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='torchvision://resnet18',
+ backbone=dict(type='ResNet', depth=18),
+ decode_head=dict(
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r18b-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r18b-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..fd920f0ca7c690d3d1c44f5f7be1cbea18fa14d4
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r18b-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = './deeplabv3_r50-d8_769x769_80k_cityscapes.py'
+model = dict(
+ pretrained='torchvision://resnet18',
+ backbone=dict(type='ResNet', depth=18),
+ decode_head=dict(
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_480x480_40k_pascal_context.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_480x480_40k_pascal_context.py
new file mode 100644
index 0000000000000000000000000000000000000000..9d493ef527bb161be98d0e4ea433104b3bb9ff48
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_480x480_40k_pascal_context.py
@@ -0,0 +1,10 @@
+_base_ = [
+ '../_base_/models/deeplabv3_r50-d8.py',
+ '../_base_/datasets/pascal_context.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=60),
+ auxiliary_head=dict(num_classes=60),
+ test_cfg=dict(mode='slide', crop_size=(480, 480), stride=(320, 320)))
+optimizer = dict(type='SGD', lr=0.004, momentum=0.9, weight_decay=0.0001)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_480x480_40k_pascal_context_59.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_480x480_40k_pascal_context_59.py
new file mode 100644
index 0000000000000000000000000000000000000000..038993c6a434d843ddcd1f754bec191ae9da983e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_480x480_40k_pascal_context_59.py
@@ -0,0 +1,10 @@
+_base_ = [
+ '../_base_/models/deeplabv3_r50-d8.py',
+ '../_base_/datasets/pascal_context_59.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=59),
+ auxiliary_head=dict(num_classes=59),
+ test_cfg=dict(mode='slide', crop_size=(480, 480), stride=(320, 320)))
+optimizer = dict(type='SGD', lr=0.004, momentum=0.9, weight_decay=0.0001)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_480x480_80k_pascal_context.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_480x480_80k_pascal_context.py
new file mode 100644
index 0000000000000000000000000000000000000000..71a0fda48aa2538e4d913e73e94a71564377ea50
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_480x480_80k_pascal_context.py
@@ -0,0 +1,10 @@
+_base_ = [
+ '../_base_/models/deeplabv3_r50-d8.py',
+ '../_base_/datasets/pascal_context.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=60),
+ auxiliary_head=dict(num_classes=60),
+ test_cfg=dict(mode='slide', crop_size=(480, 480), stride=(320, 320)))
+optimizer = dict(type='SGD', lr=0.004, momentum=0.9, weight_decay=0.0001)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_480x480_80k_pascal_context_59.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_480x480_80k_pascal_context_59.py
new file mode 100644
index 0000000000000000000000000000000000000000..bcdc0b459d23e4392e66c5ea615c6c3ad3147ace
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_480x480_80k_pascal_context_59.py
@@ -0,0 +1,10 @@
+_base_ = [
+ '../_base_/models/deeplabv3_r50-d8.py',
+ '../_base_/datasets/pascal_context_59.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=59),
+ auxiliary_head=dict(num_classes=59),
+ test_cfg=dict(mode='slide', crop_size=(480, 480), stride=(320, 320)))
+optimizer = dict(type='SGD', lr=0.004, momentum=0.9, weight_decay=0.0001)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..8e7420d24a20b662286266cac58cab4721dc8df3
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x1024_40k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/deeplabv3_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..132787db98d3fc9df5ed62e31738c82da8c279bf
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/deeplabv3_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..b4a9d4e1b9123b3c965cd430237ce9fcc7018a11
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_160k_ade20k.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/deeplabv3_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=150), auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..f62da1a8090da389a77d77a9887926af2a7ded49
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_20k_voc12aug.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/deeplabv3_r50-d8.py',
+ '../_base_/datasets/pascal_voc12_aug.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_20k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=21), auxiliary_head=dict(num_classes=21))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..492bd3dfdce331070cb9645dbe55142e9b662da1
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_40k_voc12aug.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/deeplabv3_r50-d8.py',
+ '../_base_/datasets/pascal_voc12_aug.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=21), auxiliary_head=dict(num_classes=21))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_4x4_160k_coco-stuff164k.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_4x4_160k_coco-stuff164k.py
new file mode 100644
index 0000000000000000000000000000000000000000..22d647ecbee7ddd688b190d33793473be69475aa
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_4x4_160k_coco-stuff164k.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/deeplabv3_r50-d8.py',
+ '../_base_/datasets/coco-stuff164k.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_160k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=171), auxiliary_head=dict(num_classes=171))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_4x4_20k_coco-stuff10k.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_4x4_20k_coco-stuff10k.py
new file mode 100644
index 0000000000000000000000000000000000000000..45e0b561465a91986ccf3db2b8120d7e0b1b2cfe
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_4x4_20k_coco-stuff10k.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/deeplabv3_r50-d8.py',
+ '../_base_/datasets/coco-stuff10k.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_20k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=171), auxiliary_head=dict(num_classes=171))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_4x4_320k_coco-stuff164k.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_4x4_320k_coco-stuff164k.py
new file mode 100644
index 0000000000000000000000000000000000000000..3e43234bb6c65e270d8e9052c7e8bb42bb11329c
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_4x4_320k_coco-stuff164k.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/deeplabv3_r50-d8.py',
+ '../_base_/datasets/coco-stuff164k.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_320k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=171), auxiliary_head=dict(num_classes=171))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_4x4_40k_coco-stuff10k.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_4x4_40k_coco-stuff10k.py
new file mode 100644
index 0000000000000000000000000000000000000000..f02772ab0429fcc3d30588e819dce864aa883f54
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_4x4_40k_coco-stuff10k.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/deeplabv3_r50-d8.py',
+ '../_base_/datasets/coco-stuff10k.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=171), auxiliary_head=dict(num_classes=171))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_4x4_80k_coco-stuff164k.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_4x4_80k_coco-stuff164k.py
new file mode 100644
index 0000000000000000000000000000000000000000..8697e92849d08c92f825c106dfe7d6fedbdf2be4
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_4x4_80k_coco-stuff164k.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/deeplabv3_r50-d8.py',
+ '../_base_/datasets/coco-stuff164k.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=171), auxiliary_head=dict(num_classes=171))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..78f4d0d9de3d6b8dd2b097531317956d8e3b19f1
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_512x512_80k_ade20k.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/deeplabv3_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=150), auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..e35d1988f0bb7ad47a73ef1a64b73d9b40e0ba40
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_769x769_40k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/deeplabv3_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..dd7c16580d0620bc854f2c6eb7c881bdcd23020a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/deeplabv3_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50b-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50b-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..e742d9a5ec2b6addf829cb802de27ea1afd53301
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50b-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(pretrained='torchvision://resnet50', backbone=dict(type='ResNet'))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50b-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50b-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..332d9cfb79fb698c7867f0f80053c1fd29bf2c1d
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3/deeplabv3_r50b-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3_r50-d8_769x769_80k_cityscapes.py'
+model = dict(pretrained='torchvision://resnet50', backbone=dict(type='ResNet'))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/README.md b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..503a120ace25f34204adb752c85f56cf6b2635be
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/README.md
@@ -0,0 +1,131 @@
+# DeepLabV3+
+
+[Encoder-Decoder with Atrous Separable Convolution for Semantic Image Segmentation](https://arxiv.org/abs/1802.02611)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
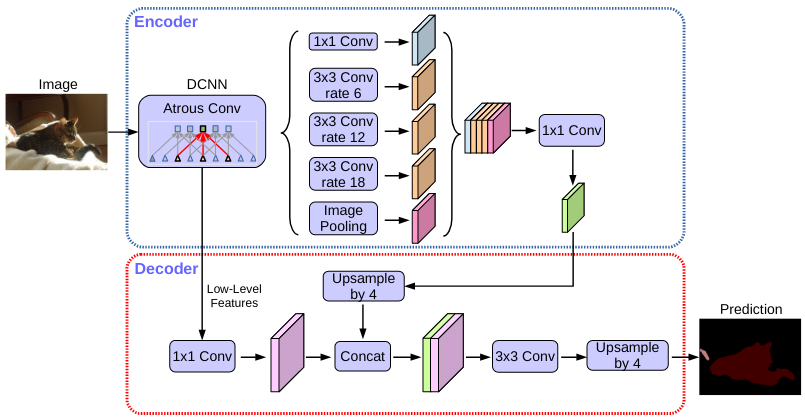
+Spatial pyramid pooling module or encode-decoder structure are used in deep neural networks for semantic segmentation task. The former networks are able to encode multi-scale contextual information by probing the incoming features with filters or pooling operations at multiple rates and multiple effective fields-of-view, while the latter networks can capture sharper object boundaries by gradually recovering the spatial information. In this work, we propose to combine the advantages from both methods. Specifically, our proposed model, DeepLabv3+, extends DeepLabv3 by adding a simple yet effective decoder module to refine the segmentation results especially along object boundaries. We further explore the Xception model and apply the depthwise separable convolution to both Atrous Spatial Pyramid Pooling and decoder modules, resulting in a faster and stronger encoder-decoder network. We demonstrate the effectiveness of the proposed model on PASCAL VOC 2012 and Cityscapes datasets, achieving the test set performance of 89.0\% and 82.1\% without any post-processing. Our paper is accompanied with a publicly available reference implementation of the proposed models in Tensorflow at [this https URL](https://github.com/tensorflow/models/tree/master/research/deeplab).
+
+
+
+
+
+
+## Citation
+
+```bibtex
+@inproceedings{deeplabv3plus2018,
+ title={Encoder-Decoder with Atrous Separable Convolution for Semantic Image Segmentation},
+ author={Liang-Chieh Chen and Yukun Zhu and George Papandreou and Florian Schroff and Hartwig Adam},
+ booktitle={ECCV},
+ year={2018}
+}
+```
+
+## Results and models
+
+### Cityscapes
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ---------- | --------------- | --------- | ------: | -------- | -------------- | ----: | ------------: | ------------------------------------------------------------------------------------------------------------------------------------------------ | ---------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| DeepLabV3+ | R-50-D8 | 512x1024 | 40000 | 7.5 | 3.94 | 79.61 | 81.01 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x1024_40k_cityscapes/deeplabv3plus_r50-d8_512x1024_40k_cityscapes_20200605_094610-d222ffcd.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x1024_40k_cityscapes/deeplabv3plus_r50-d8_512x1024_40k_cityscapes_20200605_094610.log.json) |
+| DeepLabV3+ | R-101-D8 | 512x1024 | 40000 | 11 | 2.60 | 80.21 | 81.82 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x1024_40k_cityscapes/deeplabv3plus_r101-d8_512x1024_40k_cityscapes_20200605_094614-3769eecf.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x1024_40k_cityscapes/deeplabv3plus_r101-d8_512x1024_40k_cityscapes_20200605_094614.log.json) |
+| DeepLabV3+ | R-50-D8 | 769x769 | 40000 | 8.5 | 1.72 | 78.97 | 80.46 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r50-d8_769x769_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_769x769_40k_cityscapes/deeplabv3plus_r50-d8_769x769_40k_cityscapes_20200606_114143-1dcb0e3c.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_769x769_40k_cityscapes/deeplabv3plus_r50-d8_769x769_40k_cityscapes_20200606_114143.log.json) |
+| DeepLabV3+ | R-101-D8 | 769x769 | 40000 | 12.5 | 1.15 | 79.46 | 80.50 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r101-d8_769x769_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_769x769_40k_cityscapes/deeplabv3plus_r101-d8_769x769_40k_cityscapes_20200606_114304-ff414b9e.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_769x769_40k_cityscapes/deeplabv3plus_r101-d8_769x769_40k_cityscapes_20200606_114304.log.json) |
+| DeepLabV3+ | R-18-D8 | 512x1024 | 80000 | 2.2 | 14.27 | 76.89 | 78.76 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r18-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18-d8_512x1024_80k_cityscapes/deeplabv3plus_r18-d8_512x1024_80k_cityscapes_20201226_080942-cff257fe.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18-d8_512x1024_80k_cityscapes/deeplabv3plus_r18-d8_512x1024_80k_cityscapes-20201226_080942.log.json) |
+| DeepLabV3+ | R-50-D8 | 512x1024 | 80000 | - | - | 80.09 | 81.13 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x1024_80k_cityscapes/deeplabv3plus_r50-d8_512x1024_80k_cityscapes_20200606_114049-f9fb496d.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x1024_80k_cityscapes/deeplabv3plus_r50-d8_512x1024_80k_cityscapes_20200606_114049.log.json) |
+| DeepLabV3+ | R-101-D8 | 512x1024 | 80000 | - | - | 80.97 | 82.03 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x1024_80k_cityscapes/deeplabv3plus_r101-d8_512x1024_80k_cityscapes_20200606_114143-068fcfe9.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x1024_80k_cityscapes/deeplabv3plus_r101-d8_512x1024_80k_cityscapes_20200606_114143.log.json) |
+| DeepLabV3+ (FP16)| R-101-D8 | 512x1024 | 80000 | 6.35 | 7.87 | 80.46 | - | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r101-d8_fp16_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_fp16_512x1024_80k_cityscapes/deeplabv3plus_r101-d8_fp16_512x1024_80k_cityscapes_20200717_230920-f1104f4b.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_fp16_512x1024_80k_cityscapes/deeplabv3plus_r101-d8_fp16_512x1024_80k_cityscapes_20200717_230920.log.json) |
+| DeepLabV3+ | R-18-D8 | 769x769 | 80000 | 2.5 | 5.74 | 76.26 | 77.91 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r18-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18-d8_769x769_80k_cityscapes/deeplabv3plus_r18-d8_769x769_80k_cityscapes_20201226_083346-f326e06a.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18-d8_769x769_80k_cityscapes/deeplabv3plus_r18-d8_769x769_80k_cityscapes-20201226_083346.log.json) |
+| DeepLabV3+ | R-50-D8 | 769x769 | 80000 | - | - | 79.83 | 81.48 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r50-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_769x769_80k_cityscapes/deeplabv3plus_r50-d8_769x769_80k_cityscapes_20200606_210233-0e9dfdc4.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_769x769_80k_cityscapes/deeplabv3plus_r50-d8_769x769_80k_cityscapes_20200606_210233.log.json) |
+| DeepLabV3+ | R-101-D8 | 769x769 | 80000 | - | - | 80.65 | 81.47 | [config[1]](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r101-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_769x769_80k_cityscapes/deeplabv3plus_r101-d8_769x769_80k_cityscapes_20220406_154720-dfcc0b68.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_769x769_80k_cityscapes/deeplabv3plus_r101-d8_769x769_80k_cityscapes_20220406_154720.log.json) |
+| DeepLabV3+ | R-101-D16-MG124 | 512x1024 | 40000 | 5.8 | 7.48 | 79.09 | 80.36 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r101-d16-mg124_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d16-mg124_512x1024_40k_cityscapes/deeplabv3plus_r101-d16-mg124_512x1024_40k_cityscapes_20200908_005644-cf9ce186.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d16-mg124_512x1024_40k_cityscapes/deeplabv3plus_r101-d16-mg124_512x1024_40k_cityscapes-20200908_005644.log.json) |
+| DeepLabV3+ | R-101-D16-MG124 | 512x1024 | 80000 | 9.9 | - | 79.90 | 81.33 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r101-d16-mg124_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d16-mg124_512x1024_80k_cityscapes/deeplabv3plus_r101-d16-mg124_512x1024_80k_cityscapes_20200908_005644-ee6158e0.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d16-mg124_512x1024_80k_cityscapes/deeplabv3plus_r101-d16-mg124_512x1024_80k_cityscapes-20200908_005644.log.json) |
+| DeepLabV3+ | R-18b-D8 | 512x1024 | 80000 | 2.1 | 14.95 | 75.87 | 77.52 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r18b-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18b-d8_512x1024_80k_cityscapes/deeplabv3plus_r18b-d8_512x1024_80k_cityscapes_20201226_090828-e451abd9.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18b-d8_512x1024_80k_cityscapes/deeplabv3plus_r18b-d8_512x1024_80k_cityscapes-20201226_090828.log.json) |
+| DeepLabV3+ | R-50b-D8 | 512x1024 | 80000 | 7.4 | 3.94 | 80.28 | 81.44 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r50b-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50b-d8_512x1024_80k_cityscapes/deeplabv3plus_r50b-d8_512x1024_80k_cityscapes_20201225_213645-a97e4e43.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50b-d8_512x1024_80k_cityscapes/deeplabv3plus_r50b-d8_512x1024_80k_cityscapes-20201225_213645.log.json) |
+| DeepLabV3+ | R-101b-D8 | 512x1024 | 80000 | 10.9 | 2.60 | 80.16 | 81.41 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r101b-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101b-d8_512x1024_80k_cityscapes/deeplabv3plus_r101b-d8_512x1024_80k_cityscapes_20201226_190843-9c3c93a4.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101b-d8_512x1024_80k_cityscapes/deeplabv3plus_r101b-d8_512x1024_80k_cityscapes-20201226_190843.log.json) |
+| DeepLabV3+ | R-18b-D8 | 769x769 | 80000 | 2.4 | 5.96 | 76.36 | 78.24 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r18b-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18b-d8_769x769_80k_cityscapes/deeplabv3plus_r18b-d8_769x769_80k_cityscapes_20201226_151312-2c868aff.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18b-d8_769x769_80k_cityscapes/deeplabv3plus_r18b-d8_769x769_80k_cityscapes-20201226_151312.log.json) |
+| DeepLabV3+ | R-50b-D8 | 769x769 | 80000 | 8.4 | 1.72 | 79.41 | 80.56 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r50b-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50b-d8_769x769_80k_cityscapes/deeplabv3plus_r50b-d8_769x769_80k_cityscapes_20201225_224655-8b596d1c.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50b-d8_769x769_80k_cityscapes/deeplabv3plus_r50b-d8_769x769_80k_cityscapes-20201225_224655.log.json) |
+| DeepLabV3+ | R-101b-D8 | 769x769 | 80000 | 12.3 | 1.10 | 79.88 | 81.46 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r101b-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101b-d8_769x769_80k_cityscapes/deeplabv3plus_r101b-d8_769x769_80k_cityscapes_20201226_205041-227cdf7c.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101b-d8_769x769_80k_cityscapes/deeplabv3plus_r101b-d8_769x769_80k_cityscapes-20201226_205041.log.json) |
+
+[1] The training of the model is sensitive to random seed, and the seed to train it is 1111.
+
+### ADE20K
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ---------- | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | ------------------------------------------------------------------------------------------------------------------------------------- | -------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| DeepLabV3+ | R-50-D8 | 512x512 | 80000 | 10.6 | 21.01 | 42.72 | 43.75 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_ade20k/deeplabv3plus_r50-d8_512x512_80k_ade20k_20200614_185028-bf1400d8.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_ade20k/deeplabv3plus_r50-d8_512x512_80k_ade20k_20200614_185028.log.json) |
+| DeepLabV3+ | R-101-D8 | 512x512 | 80000 | 14.1 | 14.16 | 44.60 | 46.06 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_ade20k/deeplabv3plus_r101-d8_512x512_80k_ade20k_20200615_014139-d5730af7.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_ade20k/deeplabv3plus_r101-d8_512x512_80k_ade20k_20200615_014139.log.json) |
+| DeepLabV3+ | R-50-D8 | 512x512 | 160000 | - | - | 43.95 | 44.93 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x512_160k_ade20k/deeplabv3plus_r50-d8_512x512_160k_ade20k_20200615_124504-6135c7e0.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x512_160k_ade20k/deeplabv3plus_r50-d8_512x512_160k_ade20k_20200615_124504.log.json) |
+| DeepLabV3+ | R-101-D8 | 512x512 | 160000 | - | - | 45.47 | 46.35 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x512_160k_ade20k/deeplabv3plus_r101-d8_512x512_160k_ade20k_20200615_123232-38ed86bb.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x512_160k_ade20k/deeplabv3plus_r101-d8_512x512_160k_ade20k_20200615_123232.log.json) |
+
+### Pascal VOC 2012 + Aug
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ---------- | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | -------------------------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| DeepLabV3+ | R-50-D8 | 512x512 | 20000 | 7.6 | 21 | 75.93 | 77.50 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_20k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x512_20k_voc12aug/deeplabv3plus_r50-d8_512x512_20k_voc12aug_20200617_102323-aad58ef1.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x512_20k_voc12aug/deeplabv3plus_r50-d8_512x512_20k_voc12aug_20200617_102323.log.json) |
+| DeepLabV3+ | R-101-D8 | 512x512 | 20000 | 11 | 13.88 | 77.22 | 78.59 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_20k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x512_20k_voc12aug/deeplabv3plus_r101-d8_512x512_20k_voc12aug_20200617_102345-c7ff3d56.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x512_20k_voc12aug/deeplabv3plus_r101-d8_512x512_20k_voc12aug_20200617_102345.log.json) |
+| DeepLabV3+ | R-50-D8 | 512x512 | 40000 | - | - | 76.81 | 77.57 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_40k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x512_40k_voc12aug/deeplabv3plus_r50-d8_512x512_40k_voc12aug_20200613_161759-e1b43aa9.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x512_40k_voc12aug/deeplabv3plus_r50-d8_512x512_40k_voc12aug_20200613_161759.log.json) |
+| DeepLabV3+ | R-101-D8 | 512x512 | 40000 | - | - | 78.62 | 79.53 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_40k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x512_40k_voc12aug/deeplabv3plus_r101-d8_512x512_40k_voc12aug_20200613_205333-faf03387.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x512_40k_voc12aug/deeplabv3plus_r101-d8_512x512_40k_voc12aug_20200613_205333.log.json) |
+
+### Pascal Context
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ---------- | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | -------------------------------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| DeepLabV3+ | R-101-D8 | 480x480 | 40000 | - | 9.09 | 47.30 | 48.47 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r101-d8_480x480_40k_pascal_context.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_480x480_40k_pascal_context/deeplabv3plus_r101-d8_480x480_40k_pascal_context_20200911_165459-d3c8a29e.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_480x480_40k_pascal_context/deeplabv3plus_r101-d8_480x480_40k_pascal_context-20200911_165459.log.json) |
+| DeepLabV3+ | R-101-D8 | 480x480 | 80000 | - | - | 47.23 | 48.26 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r101-d8_480x480_80k_pascal_context.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_480x480_80k_pascal_context/deeplabv3plus_r101-d8_480x480_80k_pascal_context_20200911_155322-145d3ee8.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_480x480_80k_pascal_context/deeplabv3plus_r101-d8_480x480_80k_pascal_context-20200911_155322.log.json) |
+
+### Pascal Context 59
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ---------- | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | -------------------------------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| DeepLabV3+ | R-101-D8 | 480x480 | 40000 | - | - | 52.86 | 54.54 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r101-d8_480x480_40k_pascal_context_59.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_480x480_40k_pascal_context_59/deeplabv3plus_r101-d8_480x480_40k_pascal_context_59_20210416_111233-ed937f15.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_480x480_40k_pascal_context_59/deeplabv3plus_r101-d8_480x480_40k_pascal_context_59-20210416_111233.log.json) |
+| DeepLabV3+ | R-101-D8 | 480x480 | 80000 | - | - | 53.2 | 54.67 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r101-d8_480x480_80k_pascal_context_59.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_480x480_80k_pascal_context_59/deeplabv3plus_r101-d8_480x480_80k_pascal_context_59_20210416_111127-7ca0331d.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_480x480_80k_pascal_context_59/deeplabv3plus_r101-d8_480x480_80k_pascal_context_59-20210416_111127.log.json) |
+
+### LoveDA
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ---------- | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | -------------------------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| DeepLabV3+ | R-18-D8 | 512x512 | 80000 | 1.93 | 25.57 | 50.28 | 50.47 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r18-d8_512x512_80k_loveda.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18-d8_512x512_80k_loveda/deeplabv3plus_r18-d8_512x512_80k_loveda_20211104_132800-ce0fa0ca.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18-d8_512x512_80k_loveda/deeplabv3plus_r18-d8_512x512_80k_loveda_20211104_132800.log.json) |
+| DeepLabV3+ | R-50-D8 | 512x512 | 80000 | 7.37 | 6.00 | 50.99 | 50.65 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_loveda.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_loveda/deeplabv3plus_r50-d8_512x512_80k_loveda_20211105_080442-f0720392.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_loveda/deeplabv3plus_r50-d8_512x512_80k_loveda_20211105_080442.log.json) |
+| DeepLabV3+ | R-101-D8 | 512x512 | 80000 | 10.84 | 4.33 | 51.47 | 51.32 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_loveda.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_loveda/deeplabv3plus_r101-d8_512x512_80k_loveda_20211105_110759-4c1f297e.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_loveda/deeplabv3plus_r101-d8_512x512_80k_loveda_20211105_110759.log.json) |
+
+### Potsdam
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ---------- | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | -------------------------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| DeepLabV3+ | R-18-D8 | 512x512 | 80000 | 1.91 | 81.68 | 77.09 | 78.44 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r18-d8_512x512_80k_potsdam.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18-d8_512x512_80k_potsdam/deeplabv3plus_r18-d8_512x512_80k_potsdam_20211219_020601-75fd5bc3.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18-d8_512x512_80k_potsdam/deeplabv3plus_r18-d8_512x512_80k_potsdam_20211219_020601.log.json) |
+| DeepLabV3+ | R-50-D8 | 512x512 | 80000 | 7.36 | 26.44 | 78.33 | 79.27 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_potsdam.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_potsdam/deeplabv3plus_r50-d8_512x512_80k_potsdam_20211219_031508-7e7a2b24.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_potsdam/deeplabv3plus_r50-d8_512x512_80k_potsdam_20211219_031508.log.json) |
+| DeepLabV3+ | R-101-D8 | 512x512 | 80000 | 10.83 | 17.56 | 78.7 | 79.47 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_potsdam.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_potsdam/deeplabv3plus_r101-d8_512x512_80k_potsdam_20211219_031508-8b112708.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_potsdam/deeplabv3plus_r101-d8_512x512_80k_potsdam_20211219_031508.log.json) |
+
+### Vaihingen
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ---------- | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | -------------------------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| DeepLabV3+ | R-18-D8 | 512x512 | 80000 | 1.91 | 72.79 | 72.50 | 74.13 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r18-d8_4x4_512x512_80k_vaihingen.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18-d8_4x4_512x512_80k_vaihingen/deeplabv3plus_r18-d8_4x4_512x512_80k_vaihingen_20211231_230805-7626a263.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18-d8_4x4_512x512_80k_vaihingen/deeplabv3plus_r18-d8_4x4_512x512_80k_vaihingen_20211231_230805.log.json) |
+| DeepLabV3+ | R-50-D8 | 512x512 | 80000 | 7.36 | 26.91 | 73.97 | 75.05 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r50-d8_4x4_512x512_80k_vaihingen.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_4x4_512x512_80k_vaihingen/deeplabv3plus_r50-d8_4x4_512x512_80k_vaihingen_20211231_230816-5040938d.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_4x4_512x512_80k_vaihingen/deeplabv3plus_r50-d8_4x4_512x512_80k_vaihingen_20211231_230816.log.json) |
+| DeepLabV3+ | R-101-D8 | 512x512 | 80000 | 10.83 | 18.59 | 73.06 | 74.14 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r101-d8_4x4_512x512_80k_vaihingen.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_4x4_512x512_80k_vaihingen/deeplabv3plus_r101-d8_4x4_512x512_80k_vaihingen_20211231_230816-8a095afa.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_4x4_512x512_80k_vaihingen/deeplabv3plus_r101-d8_4x4_512x512_80k_vaihingen_20211231_230816.log.json) |
+
+### iSAID
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ---------- | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | -------------------------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| DeepLabV3+ | R-18-D8 | 896x896 | 80000 | 6.19 | 24.81 | 61.35 | 62.61 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r18-d8_4x4_896x896_80k_isaid.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18-d8_4x4_896x896_80k_isaid/deeplabv3plus_r18-d8_4x4_896x896_80k_isaid_20220110_180526-7059991d.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18-d8_4x4_896x896_80k_isaid/deeplabv3plus_r18-d8_4x4_896x896_80k_isaid_20220110_180526.log.json) |
+| DeepLabV3+ | R-50-D8 | 896x896 | 80000 | 21.45 | 8.42 | 67.06 | 68.02 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3plus/deeplabv3plus_r50-d8_4x4_896x896_80k_isaid.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_4x4_896x896_80k_isaid/deeplabv3plus_r50-d8_4x4_896x896_80k_isaid_20220110_180526-598be439.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_4x4_896x896_80k_isaid/deeplabv3plus_r50-d8_4x4_896x896_80k_isaid_20220110_180526.log.json) |
+
+Note:
+
+- `D-8`/`D-16` here corresponding to the output stride 8/16 setting for DeepLab series.
+- `MG-124` stands for multi-grid dilation in the last stage of ResNet.
+- `FP16` means Mixed Precision (FP16) is adopted in training.
+- `896x896` is the Crop Size of iSAID dataset, which is followed by the implementation of [PointFlow: Flowing Semantics Through Points for Aerial Image Segmentation](https://arxiv.org/pdf/2103.06564.pdf)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus.yml b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus.yml
new file mode 100644
index 0000000000000000000000000000000000000000..56790c8428279b75708d8672432a74eeacec5a7e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus.yml
@@ -0,0 +1,850 @@
+Collections:
+- Name: DeepLabV3+
+ Metadata:
+ Training Data:
+ - Cityscapes
+ - ADE20K
+ - Pascal VOC 2012 + Aug
+ - Pascal Context
+ - Pascal Context 59
+ - LoveDA
+ - Potsdam
+ - Vaihingen
+ - iSAID
+ Paper:
+ URL: https://arxiv.org/abs/1802.02611
+ Title: Encoder-Decoder with Atrous Separable Convolution for Semantic Image Segmentation
+ README: configs/deeplabv3plus/README.md
+ Code:
+ URL: https://github.com/open-mmlab/mmsegmentation/blob/v0.17.0/mmseg/models/decode_heads/sep_aspp_head.py#L30
+ Version: v0.17.0
+ Converted From:
+ Code: https://github.com/tensorflow/models/tree/master/research/deeplab
+Models:
+- Name: deeplabv3plus_r50-d8_512x1024_40k_cityscapes
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 253.81
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 7.5
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.61
+ mIoU(ms+flip): 81.01
+ Config: configs/deeplabv3plus/deeplabv3plus_r50-d8_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x1024_40k_cityscapes/deeplabv3plus_r50-d8_512x1024_40k_cityscapes_20200605_094610-d222ffcd.pth
+- Name: deeplabv3plus_r101-d8_512x1024_40k_cityscapes
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 384.62
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 11.0
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 80.21
+ mIoU(ms+flip): 81.82
+ Config: configs/deeplabv3plus/deeplabv3plus_r101-d8_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x1024_40k_cityscapes/deeplabv3plus_r101-d8_512x1024_40k_cityscapes_20200605_094614-3769eecf.pth
+- Name: deeplabv3plus_r50-d8_769x769_40k_cityscapes
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-50-D8
+ crop size: (769,769)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 581.4
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 8.5
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.97
+ mIoU(ms+flip): 80.46
+ Config: configs/deeplabv3plus/deeplabv3plus_r50-d8_769x769_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_769x769_40k_cityscapes/deeplabv3plus_r50-d8_769x769_40k_cityscapes_20200606_114143-1dcb0e3c.pth
+- Name: deeplabv3plus_r101-d8_769x769_40k_cityscapes
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-101-D8
+ crop size: (769,769)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 869.57
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 12.5
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.46
+ mIoU(ms+flip): 80.5
+ Config: configs/deeplabv3plus/deeplabv3plus_r101-d8_769x769_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_769x769_40k_cityscapes/deeplabv3plus_r101-d8_769x769_40k_cityscapes_20200606_114304-ff414b9e.pth
+- Name: deeplabv3plus_r18-d8_512x1024_80k_cityscapes
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-18-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 70.08
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 2.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 76.89
+ mIoU(ms+flip): 78.76
+ Config: configs/deeplabv3plus/deeplabv3plus_r18-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18-d8_512x1024_80k_cityscapes/deeplabv3plus_r18-d8_512x1024_80k_cityscapes_20201226_080942-cff257fe.pth
+- Name: deeplabv3plus_r50-d8_512x1024_80k_cityscapes
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 80.09
+ mIoU(ms+flip): 81.13
+ Config: configs/deeplabv3plus/deeplabv3plus_r50-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x1024_80k_cityscapes/deeplabv3plus_r50-d8_512x1024_80k_cityscapes_20200606_114049-f9fb496d.pth
+- Name: deeplabv3plus_r101-d8_512x1024_80k_cityscapes
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 80.97
+ mIoU(ms+flip): 82.03
+ Config: configs/deeplabv3plus/deeplabv3plus_r101-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x1024_80k_cityscapes/deeplabv3plus_r101-d8_512x1024_80k_cityscapes_20200606_114143-068fcfe9.pth
+- Name: deeplabv3plus_r101-d8_fp16_512x1024_80k_cityscapes
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 127.06
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP16
+ resolution: (512,1024)
+ Training Memory (GB): 6.35
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 80.46
+ Config: configs/deeplabv3plus/deeplabv3plus_r101-d8_fp16_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_fp16_512x1024_80k_cityscapes/deeplabv3plus_r101-d8_fp16_512x1024_80k_cityscapes_20200717_230920-f1104f4b.pth
+- Name: deeplabv3plus_r18-d8_769x769_80k_cityscapes
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-18-D8
+ crop size: (769,769)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 174.22
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 2.5
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 76.26
+ mIoU(ms+flip): 77.91
+ Config: configs/deeplabv3plus/deeplabv3plus_r18-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18-d8_769x769_80k_cityscapes/deeplabv3plus_r18-d8_769x769_80k_cityscapes_20201226_083346-f326e06a.pth
+- Name: deeplabv3plus_r50-d8_769x769_80k_cityscapes
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-50-D8
+ crop size: (769,769)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.83
+ mIoU(ms+flip): 81.48
+ Config: configs/deeplabv3plus/deeplabv3plus_r50-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_769x769_80k_cityscapes/deeplabv3plus_r50-d8_769x769_80k_cityscapes_20200606_210233-0e9dfdc4.pth
+- Name: deeplabv3plus_r101-d8_769x769_80k_cityscapes
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-101-D8
+ crop size: (769,769)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 80.65
+ mIoU(ms+flip): 81.47
+ Config: configs/deeplabv3plus/deeplabv3plus_r101-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_769x769_80k_cityscapes/deeplabv3plus_r101-d8_769x769_80k_cityscapes_20220406_154720-dfcc0b68.pth
+- Name: deeplabv3plus_r101-d16-mg124_512x1024_40k_cityscapes
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-101-D16-MG124
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 133.69
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 5.8
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.09
+ mIoU(ms+flip): 80.36
+ Config: configs/deeplabv3plus/deeplabv3plus_r101-d16-mg124_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d16-mg124_512x1024_40k_cityscapes/deeplabv3plus_r101-d16-mg124_512x1024_40k_cityscapes_20200908_005644-cf9ce186.pth
+- Name: deeplabv3plus_r101-d16-mg124_512x1024_80k_cityscapes
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-101-D16-MG124
+ crop size: (512,1024)
+ lr schd: 80000
+ Training Memory (GB): 9.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.9
+ mIoU(ms+flip): 81.33
+ Config: configs/deeplabv3plus/deeplabv3plus_r101-d16-mg124_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d16-mg124_512x1024_80k_cityscapes/deeplabv3plus_r101-d16-mg124_512x1024_80k_cityscapes_20200908_005644-ee6158e0.pth
+- Name: deeplabv3plus_r18b-d8_512x1024_80k_cityscapes
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-18b-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 66.89
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 2.1
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 75.87
+ mIoU(ms+flip): 77.52
+ Config: configs/deeplabv3plus/deeplabv3plus_r18b-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18b-d8_512x1024_80k_cityscapes/deeplabv3plus_r18b-d8_512x1024_80k_cityscapes_20201226_090828-e451abd9.pth
+- Name: deeplabv3plus_r50b-d8_512x1024_80k_cityscapes
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-50b-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 253.81
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 7.4
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 80.28
+ mIoU(ms+flip): 81.44
+ Config: configs/deeplabv3plus/deeplabv3plus_r50b-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50b-d8_512x1024_80k_cityscapes/deeplabv3plus_r50b-d8_512x1024_80k_cityscapes_20201225_213645-a97e4e43.pth
+- Name: deeplabv3plus_r101b-d8_512x1024_80k_cityscapes
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-101b-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 384.62
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 10.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 80.16
+ mIoU(ms+flip): 81.41
+ Config: configs/deeplabv3plus/deeplabv3plus_r101b-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101b-d8_512x1024_80k_cityscapes/deeplabv3plus_r101b-d8_512x1024_80k_cityscapes_20201226_190843-9c3c93a4.pth
+- Name: deeplabv3plus_r18b-d8_769x769_80k_cityscapes
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-18b-D8
+ crop size: (769,769)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 167.79
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 2.4
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 76.36
+ mIoU(ms+flip): 78.24
+ Config: configs/deeplabv3plus/deeplabv3plus_r18b-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18b-d8_769x769_80k_cityscapes/deeplabv3plus_r18b-d8_769x769_80k_cityscapes_20201226_151312-2c868aff.pth
+- Name: deeplabv3plus_r50b-d8_769x769_80k_cityscapes
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-50b-D8
+ crop size: (769,769)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 581.4
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 8.4
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.41
+ mIoU(ms+flip): 80.56
+ Config: configs/deeplabv3plus/deeplabv3plus_r50b-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50b-d8_769x769_80k_cityscapes/deeplabv3plus_r50b-d8_769x769_80k_cityscapes_20201225_224655-8b596d1c.pth
+- Name: deeplabv3plus_r101b-d8_769x769_80k_cityscapes
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-101b-D8
+ crop size: (769,769)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 909.09
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 12.3
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.88
+ mIoU(ms+flip): 81.46
+ Config: configs/deeplabv3plus/deeplabv3plus_r101b-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101b-d8_769x769_80k_cityscapes/deeplabv3plus_r101b-d8_769x769_80k_cityscapes_20201226_205041-227cdf7c.pth
+- Name: deeplabv3plus_r50-d8_512x512_80k_ade20k
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 47.6
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 10.6
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 42.72
+ mIoU(ms+flip): 43.75
+ Config: configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_ade20k/deeplabv3plus_r50-d8_512x512_80k_ade20k_20200614_185028-bf1400d8.pth
+- Name: deeplabv3plus_r101-d8_512x512_80k_ade20k
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 70.62
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 14.1
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 44.6
+ mIoU(ms+flip): 46.06
+ Config: configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_ade20k/deeplabv3plus_r101-d8_512x512_80k_ade20k_20200615_014139-d5730af7.pth
+- Name: deeplabv3plus_r50-d8_512x512_160k_ade20k
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 43.95
+ mIoU(ms+flip): 44.93
+ Config: configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x512_160k_ade20k/deeplabv3plus_r50-d8_512x512_160k_ade20k_20200615_124504-6135c7e0.pth
+- Name: deeplabv3plus_r101-d8_512x512_160k_ade20k
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 45.47
+ mIoU(ms+flip): 46.35
+ Config: configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x512_160k_ade20k/deeplabv3plus_r101-d8_512x512_160k_ade20k_20200615_123232-38ed86bb.pth
+- Name: deeplabv3plus_r50-d8_512x512_20k_voc12aug
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 20000
+ inference time (ms/im):
+ - value: 47.62
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 7.6
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 75.93
+ mIoU(ms+flip): 77.5
+ Config: configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_20k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x512_20k_voc12aug/deeplabv3plus_r50-d8_512x512_20k_voc12aug_20200617_102323-aad58ef1.pth
+- Name: deeplabv3plus_r101-d8_512x512_20k_voc12aug
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 20000
+ inference time (ms/im):
+ - value: 72.05
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 11.0
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 77.22
+ mIoU(ms+flip): 78.59
+ Config: configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_20k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x512_20k_voc12aug/deeplabv3plus_r101-d8_512x512_20k_voc12aug_20200617_102345-c7ff3d56.pth
+- Name: deeplabv3plus_r50-d8_512x512_40k_voc12aug
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 76.81
+ mIoU(ms+flip): 77.57
+ Config: configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_40k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x512_40k_voc12aug/deeplabv3plus_r50-d8_512x512_40k_voc12aug_20200613_161759-e1b43aa9.pth
+- Name: deeplabv3plus_r101-d8_512x512_40k_voc12aug
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 78.62
+ mIoU(ms+flip): 79.53
+ Config: configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_40k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x512_40k_voc12aug/deeplabv3plus_r101-d8_512x512_40k_voc12aug_20200613_205333-faf03387.pth
+- Name: deeplabv3plus_r101-d8_480x480_40k_pascal_context
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-101-D8
+ crop size: (480,480)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 110.01
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (480,480)
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal Context
+ Metrics:
+ mIoU: 47.3
+ mIoU(ms+flip): 48.47
+ Config: configs/deeplabv3plus/deeplabv3plus_r101-d8_480x480_40k_pascal_context.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_480x480_40k_pascal_context/deeplabv3plus_r101-d8_480x480_40k_pascal_context_20200911_165459-d3c8a29e.pth
+- Name: deeplabv3plus_r101-d8_480x480_80k_pascal_context
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-101-D8
+ crop size: (480,480)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal Context
+ Metrics:
+ mIoU: 47.23
+ mIoU(ms+flip): 48.26
+ Config: configs/deeplabv3plus/deeplabv3plus_r101-d8_480x480_80k_pascal_context.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_480x480_80k_pascal_context/deeplabv3plus_r101-d8_480x480_80k_pascal_context_20200911_155322-145d3ee8.pth
+- Name: deeplabv3plus_r101-d8_480x480_40k_pascal_context_59
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-101-D8
+ crop size: (480,480)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal Context 59
+ Metrics:
+ mIoU: 52.86
+ mIoU(ms+flip): 54.54
+ Config: configs/deeplabv3plus/deeplabv3plus_r101-d8_480x480_40k_pascal_context_59.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_480x480_40k_pascal_context_59/deeplabv3plus_r101-d8_480x480_40k_pascal_context_59_20210416_111233-ed937f15.pth
+- Name: deeplabv3plus_r101-d8_480x480_80k_pascal_context_59
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-101-D8
+ crop size: (480,480)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal Context 59
+ Metrics:
+ mIoU: 53.2
+ mIoU(ms+flip): 54.67
+ Config: configs/deeplabv3plus/deeplabv3plus_r101-d8_480x480_80k_pascal_context_59.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_480x480_80k_pascal_context_59/deeplabv3plus_r101-d8_480x480_80k_pascal_context_59_20210416_111127-7ca0331d.pth
+- Name: deeplabv3plus_r18-d8_512x512_80k_loveda
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-18-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 39.11
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 1.93
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: LoveDA
+ Metrics:
+ mIoU: 50.28
+ mIoU(ms+flip): 50.47
+ Config: configs/deeplabv3plus/deeplabv3plus_r18-d8_512x512_80k_loveda.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18-d8_512x512_80k_loveda/deeplabv3plus_r18-d8_512x512_80k_loveda_20211104_132800-ce0fa0ca.pth
+- Name: deeplabv3plus_r50-d8_512x512_80k_loveda
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 166.67
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 7.37
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: LoveDA
+ Metrics:
+ mIoU: 50.99
+ mIoU(ms+flip): 50.65
+ Config: configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_loveda.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_loveda/deeplabv3plus_r50-d8_512x512_80k_loveda_20211105_080442-f0720392.pth
+- Name: deeplabv3plus_r101-d8_512x512_80k_loveda
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 230.95
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 10.84
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: LoveDA
+ Metrics:
+ mIoU: 51.47
+ mIoU(ms+flip): 51.32
+ Config: configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_loveda.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_loveda/deeplabv3plus_r101-d8_512x512_80k_loveda_20211105_110759-4c1f297e.pth
+- Name: deeplabv3plus_r18-d8_512x512_80k_potsdam
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-18-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 12.24
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 1.91
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Potsdam
+ Metrics:
+ mIoU: 77.09
+ mIoU(ms+flip): 78.44
+ Config: configs/deeplabv3plus/deeplabv3plus_r18-d8_512x512_80k_potsdam.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18-d8_512x512_80k_potsdam/deeplabv3plus_r18-d8_512x512_80k_potsdam_20211219_020601-75fd5bc3.pth
+- Name: deeplabv3plus_r50-d8_512x512_80k_potsdam
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 37.82
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 7.36
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Potsdam
+ Metrics:
+ mIoU: 78.33
+ mIoU(ms+flip): 79.27
+ Config: configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_potsdam.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_potsdam/deeplabv3plus_r50-d8_512x512_80k_potsdam_20211219_031508-7e7a2b24.pth
+- Name: deeplabv3plus_r101-d8_512x512_80k_potsdam
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 56.95
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 10.83
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Potsdam
+ Metrics:
+ mIoU: 78.7
+ mIoU(ms+flip): 79.47
+ Config: configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_potsdam.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_potsdam/deeplabv3plus_r101-d8_512x512_80k_potsdam_20211219_031508-8b112708.pth
+- Name: deeplabv3plus_r18-d8_4x4_512x512_80k_vaihingen
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-18-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 13.74
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 1.91
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Vaihingen
+ Metrics:
+ mIoU: 72.5
+ mIoU(ms+flip): 74.13
+ Config: configs/deeplabv3plus/deeplabv3plus_r18-d8_4x4_512x512_80k_vaihingen.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18-d8_4x4_512x512_80k_vaihingen/deeplabv3plus_r18-d8_4x4_512x512_80k_vaihingen_20211231_230805-7626a263.pth
+- Name: deeplabv3plus_r50-d8_4x4_512x512_80k_vaihingen
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 37.16
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 7.36
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Vaihingen
+ Metrics:
+ mIoU: 73.97
+ mIoU(ms+flip): 75.05
+ Config: configs/deeplabv3plus/deeplabv3plus_r50-d8_4x4_512x512_80k_vaihingen.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_4x4_512x512_80k_vaihingen/deeplabv3plus_r50-d8_4x4_512x512_80k_vaihingen_20211231_230816-5040938d.pth
+- Name: deeplabv3plus_r101-d8_4x4_512x512_80k_vaihingen
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 53.79
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 10.83
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Vaihingen
+ Metrics:
+ mIoU: 73.06
+ mIoU(ms+flip): 74.14
+ Config: configs/deeplabv3plus/deeplabv3plus_r101-d8_4x4_512x512_80k_vaihingen.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r101-d8_4x4_512x512_80k_vaihingen/deeplabv3plus_r101-d8_4x4_512x512_80k_vaihingen_20211231_230816-8a095afa.pth
+- Name: deeplabv3plus_r18-d8_4x4_896x896_80k_isaid
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-18-D8
+ crop size: (896,896)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 40.31
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (896,896)
+ Training Memory (GB): 6.19
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: iSAID
+ Metrics:
+ mIoU: 61.35
+ mIoU(ms+flip): 62.61
+ Config: configs/deeplabv3plus/deeplabv3plus_r18-d8_4x4_896x896_80k_isaid.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r18-d8_4x4_896x896_80k_isaid/deeplabv3plus_r18-d8_4x4_896x896_80k_isaid_20220110_180526-7059991d.pth
+- Name: deeplabv3plus_r50-d8_4x4_896x896_80k_isaid
+ In Collection: DeepLabV3+
+ Metadata:
+ backbone: R-50-D8
+ crop size: (896,896)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 118.76
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (896,896)
+ Training Memory (GB): 21.45
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: iSAID
+ Metrics:
+ mIoU: 67.06
+ mIoU(ms+flip): 68.02
+ Config: configs/deeplabv3plus/deeplabv3plus_r50-d8_4x4_896x896_80k_isaid.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/deeplabv3plus/deeplabv3plus_r50-d8_4x4_896x896_80k_isaid/deeplabv3plus_r50-d8_4x4_896x896_80k_isaid_20220110_180526-598be439.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d16-mg124_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d16-mg124_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..bf39d2f12b719b1c91e38bef71f0f5232543b0dc
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d16-mg124_512x1024_40k_cityscapes.py
@@ -0,0 +1,11 @@
+_base_ = './deeplabv3plus_r50-d8_512x1024_40k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://resnet101_v1c',
+ backbone=dict(
+ depth=101,
+ dilations=(1, 1, 1, 2),
+ strides=(1, 2, 2, 1),
+ multi_grid=(1, 2, 4)),
+ decode_head=dict(
+ dilations=(1, 6, 12, 18),
+ sampler=dict(type='OHEMPixelSampler', min_kept=100000)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d16-mg124_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d16-mg124_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..c53ec41baf9043029549b4893b2380372ea5ecd9
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d16-mg124_512x1024_80k_cityscapes.py
@@ -0,0 +1,11 @@
+_base_ = './deeplabv3plus_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://resnet101_v1c',
+ backbone=dict(
+ depth=101,
+ dilations=(1, 1, 1, 2),
+ strides=(1, 2, 2, 1),
+ multi_grid=(1, 2, 4)),
+ decode_head=dict(
+ dilations=(1, 6, 12, 18),
+ sampler=dict(type='OHEMPixelSampler', min_kept=100000)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_480x480_40k_pascal_context.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_480x480_40k_pascal_context.py
new file mode 100644
index 0000000000000000000000000000000000000000..68e2b072e4b8d076e8c3e929dfdc73bcd24ce859
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_480x480_40k_pascal_context.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3plus_r50-d8_480x480_40k_pascal_context.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_480x480_40k_pascal_context_59.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_480x480_40k_pascal_context_59.py
new file mode 100644
index 0000000000000000000000000000000000000000..36a510ff41788a5861b5a9504d8e3d08502072e4
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_480x480_40k_pascal_context_59.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3plus_r50-d8_480x480_40k_pascal_context_59.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_480x480_80k_pascal_context.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_480x480_80k_pascal_context.py
new file mode 100644
index 0000000000000000000000000000000000000000..3a46c28608add5325ec1decf33624c3c00bff1d7
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_480x480_80k_pascal_context.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3plus_r50-d8_480x480_80k_pascal_context.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_480x480_80k_pascal_context_59.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_480x480_80k_pascal_context_59.py
new file mode 100644
index 0000000000000000000000000000000000000000..a6a7688c7a5f6ff1209eb7c44abdd105e91a2b76
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_480x480_80k_pascal_context_59.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3plus_r50-d8_480x480_80k_pascal_context_59.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_4x4_512x512_80k_vaihingen.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_4x4_512x512_80k_vaihingen.py
new file mode 100644
index 0000000000000000000000000000000000000000..4bddf4f8bf026ef47f82008d85f71e91b7deb884
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_4x4_512x512_80k_vaihingen.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3plus_r50-d8_4x4_512x512_80k_vaihingen.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..d6ce85aea5a960e76f8154a5319c7c52e98c4c45
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x1024_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3plus_r50-d8_512x1024_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..0ebbd3c70ee5e33c6ef4ae76b6c6a6ce828d07b4
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3plus_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..a75c9d3019b13d01c0dd13dae53bce3d15791d52
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_160k_ade20k.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3plus_r50-d8_512x512_160k_ade20k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..ebb1a8eaee16de7443ab3e79e02a37340de511d7
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_20k_voc12aug.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3plus_r50-d8_512x512_20k_voc12aug.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..3caa6cf8ae61d467628378d99a919c9db1253b91
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_40k_voc12aug.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3plus_r50-d8_512x512_40k_voc12aug.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..53fd3a909585367ca59eb827c2fbbab4cdf234ea
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_ade20k.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3plus_r50-d8_512x512_80k_ade20k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_loveda.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_loveda.py
new file mode 100644
index 0000000000000000000000000000000000000000..b3ad3cae2b9ed0ee710e9bd64a7916dacbdfb518
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_loveda.py
@@ -0,0 +1,6 @@
+_base_ = './deeplabv3plus_r50-d8_512x512_80k_loveda.py'
+model = dict(
+ backbone=dict(
+ depth=101,
+ init_cfg=dict(
+ type='Pretrained', checkpoint='open-mmlab://resnet101_v1c')))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_potsdam.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_potsdam.py
new file mode 100644
index 0000000000000000000000000000000000000000..d89491440a4ad67adbd45e0b85a13484df3c73eb
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_512x512_80k_potsdam.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3plus_r50-d8_512x512_80k_potsdam.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..c3c92eb26f8fead94f5ad7ac7d7fb60d92c57114
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_769x769_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3plus_r50-d8_769x769_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..5ea9cdb5b639e5284cd46e02ce1b67b4729950f7
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3plus_r50-d8_769x769_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_fp16_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_fp16_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..fc369405d5d58d9b6d0d44d2268ad6dd08087d7d
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101-d8_fp16_512x1024_80k_cityscapes.py
@@ -0,0 +1,5 @@
+_base_ = './deeplabv3plus_r101-d8_512x1024_80k_cityscapes.py'
+# fp16 settings
+optimizer_config = dict(type='Fp16OptimizerHook', loss_scale=512.)
+# fp16 placeholder
+fp16 = dict()
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101b-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101b-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..398d9759cafc1d01e78c138abd249808531a97b9
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101b-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = './deeplabv3plus_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='torchvision://resnet101',
+ backbone=dict(type='ResNet', depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101b-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101b-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..136449083f7a9efbad6df94f1acd04170147aaba
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r101b-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = './deeplabv3plus_r50-d8_769x769_80k_cityscapes.py'
+model = dict(
+ pretrained='torchvision://resnet101',
+ backbone=dict(type='ResNet', depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18-d8_4x4_512x512_80k_vaihingen.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18-d8_4x4_512x512_80k_vaihingen.py
new file mode 100644
index 0000000000000000000000000000000000000000..879e941f29cd581911251f389714bbd9692da2da
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18-d8_4x4_512x512_80k_vaihingen.py
@@ -0,0 +1,11 @@
+_base_ = './deeplabv3plus_r50-d8_4x4_512x512_80k_vaihingen.py'
+model = dict(
+ pretrained='open-mmlab://resnet18_v1c',
+ backbone=dict(depth=18),
+ decode_head=dict(
+ c1_in_channels=64,
+ c1_channels=12,
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18-d8_4x4_896x896_80k_isaid.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18-d8_4x4_896x896_80k_isaid.py
new file mode 100644
index 0000000000000000000000000000000000000000..892a8a30e90bec6b73722050faf8cea23fd8c97a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18-d8_4x4_896x896_80k_isaid.py
@@ -0,0 +1,11 @@
+_base_ = './deeplabv3plus_r50-d8_4x4_896x896_80k_isaid.py'
+model = dict(
+ pretrained='open-mmlab://resnet18_v1c',
+ backbone=dict(depth=18),
+ decode_head=dict(
+ c1_in_channels=64,
+ c1_channels=12,
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..aff70c93e6142ddda3a874d9dfd57ec6c4cd89b3
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,11 @@
+_base_ = './deeplabv3plus_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://resnet18_v1c',
+ backbone=dict(depth=18),
+ decode_head=dict(
+ c1_in_channels=64,
+ c1_channels=12,
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18-d8_512x512_80k_loveda.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18-d8_512x512_80k_loveda.py
new file mode 100644
index 0000000000000000000000000000000000000000..11fe640234e180918aa235b7b83f5a141209ccc3
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18-d8_512x512_80k_loveda.py
@@ -0,0 +1,13 @@
+_base_ = './deeplabv3plus_r50-d8_512x512_80k_loveda.py'
+model = dict(
+ backbone=dict(
+ depth=18,
+ init_cfg=dict(
+ type='Pretrained', checkpoint='open-mmlab://resnet18_v1c')),
+ decode_head=dict(
+ c1_in_channels=64,
+ c1_channels=12,
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18-d8_512x512_80k_potsdam.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18-d8_512x512_80k_potsdam.py
new file mode 100644
index 0000000000000000000000000000000000000000..ffb20df72729ec77a894de94d0803cfb194bb60f
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18-d8_512x512_80k_potsdam.py
@@ -0,0 +1,11 @@
+_base_ = './deeplabv3plus_r50-d8_512x512_80k_potsdam.py'
+model = dict(
+ pretrained='open-mmlab://resnet18_v1c',
+ backbone=dict(depth=18),
+ decode_head=dict(
+ c1_in_channels=64,
+ c1_channels=12,
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..0172d9a87d6dc1c75bf75a9c48363eb985d389a8
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,11 @@
+_base_ = './deeplabv3plus_r50-d8_769x769_80k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://resnet18_v1c',
+ backbone=dict(depth=18),
+ decode_head=dict(
+ c1_in_channels=64,
+ c1_channels=12,
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18b-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18b-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..b90b292b03a80aa37b8ca236746cf7cddc4ac27e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18b-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,11 @@
+_base_ = './deeplabv3plus_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='torchvision://resnet18',
+ backbone=dict(type='ResNet', depth=18),
+ decode_head=dict(
+ c1_in_channels=64,
+ c1_channels=12,
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18b-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18b-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..b49da3581d9697e726e114b1564fc58a55ef1099
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r18b-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,11 @@
+_base_ = './deeplabv3plus_r50-d8_769x769_80k_cityscapes.py'
+model = dict(
+ pretrained='torchvision://resnet18',
+ backbone=dict(type='ResNet', depth=18),
+ decode_head=dict(
+ c1_in_channels=64,
+ c1_channels=12,
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_480x480_40k_pascal_context.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_480x480_40k_pascal_context.py
new file mode 100644
index 0000000000000000000000000000000000000000..318845de1e2124a4dff3348749ec5a13d78d686f
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_480x480_40k_pascal_context.py
@@ -0,0 +1,10 @@
+_base_ = [
+ '../_base_/models/deeplabv3plus_r50-d8.py',
+ '../_base_/datasets/pascal_context.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=60),
+ auxiliary_head=dict(num_classes=60),
+ test_cfg=dict(mode='slide', crop_size=(480, 480), stride=(320, 320)))
+optimizer = dict(type='SGD', lr=0.004, momentum=0.9, weight_decay=0.0001)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_480x480_40k_pascal_context_59.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_480x480_40k_pascal_context_59.py
new file mode 100644
index 0000000000000000000000000000000000000000..f9e831bcd1043ed9feba88bc28ab69d87287ca98
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_480x480_40k_pascal_context_59.py
@@ -0,0 +1,10 @@
+_base_ = [
+ '../_base_/models/deeplabv3plus_r50-d8.py',
+ '../_base_/datasets/pascal_context_59.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=59),
+ auxiliary_head=dict(num_classes=59),
+ test_cfg=dict(mode='slide', crop_size=(480, 480), stride=(320, 320)))
+optimizer = dict(type='SGD', lr=0.004, momentum=0.9, weight_decay=0.0001)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_480x480_80k_pascal_context.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_480x480_80k_pascal_context.py
new file mode 100644
index 0000000000000000000000000000000000000000..1736c2397a9b2a4b4fb12eee8175e5ee98eaf805
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_480x480_80k_pascal_context.py
@@ -0,0 +1,10 @@
+_base_ = [
+ '../_base_/models/deeplabv3plus_r50-d8.py',
+ '../_base_/datasets/pascal_context.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=60),
+ auxiliary_head=dict(num_classes=60),
+ test_cfg=dict(mode='slide', crop_size=(480, 480), stride=(320, 320)))
+optimizer = dict(type='SGD', lr=0.004, momentum=0.9, weight_decay=0.0001)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_480x480_80k_pascal_context_59.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_480x480_80k_pascal_context_59.py
new file mode 100644
index 0000000000000000000000000000000000000000..d2af575df7719ebbca7553647de8c531d1a10fee
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_480x480_80k_pascal_context_59.py
@@ -0,0 +1,10 @@
+_base_ = [
+ '../_base_/models/deeplabv3plus_r50-d8.py',
+ '../_base_/datasets/pascal_context_59.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=59),
+ auxiliary_head=dict(num_classes=59),
+ test_cfg=dict(mode='slide', crop_size=(480, 480), stride=(320, 320)))
+optimizer = dict(type='SGD', lr=0.004, momentum=0.9, weight_decay=0.0001)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_4x4_512x512_80k_vaihingen.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_4x4_512x512_80k_vaihingen.py
new file mode 100644
index 0000000000000000000000000000000000000000..fed9314f5207cdba53db950db2f7f5e692ef92df
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_4x4_512x512_80k_vaihingen.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/deeplabv3plus_r50-d8.py',
+ '../_base_/datasets/vaihingen.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=6), auxiliary_head=dict(num_classes=6))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_4x4_896x896_80k_isaid.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_4x4_896x896_80k_isaid.py
new file mode 100644
index 0000000000000000000000000000000000000000..a1a8beb82def163d6291f6097656ffa76c29569c
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_4x4_896x896_80k_isaid.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/deeplabv3plus_r50-d8.py', '../_base_/datasets/isaid.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=16), auxiliary_head=dict(num_classes=16))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..7243d0390f6394fdd528c881bb128b2c13d08037
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x1024_40k_cityscapes.py
@@ -0,0 +1,5 @@
+_base_ = [
+ '../_base_/models/deeplabv3plus_r50-d8.py',
+ '../_base_/datasets/cityscapes.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..3304d3677f5357f1a3e343b39fcd97b238abdb5e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,5 @@
+_base_ = [
+ '../_base_/models/deeplabv3plus_r50-d8.py',
+ '../_base_/datasets/cityscapes.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..1491e3b8247c9d163d6016caf2fcd8043a053b7e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_160k_ade20k.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/deeplabv3plus_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=150), auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..1056ad4d1e2a4f956d12f6daf506620fab27dd17
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_20k_voc12aug.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/deeplabv3plus_r50-d8.py',
+ '../_base_/datasets/pascal_voc12_aug.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_20k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=21), auxiliary_head=dict(num_classes=21))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..e36c83ba601884b81c06ee69445a94e76224c828
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_40k_voc12aug.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/deeplabv3plus_r50-d8.py',
+ '../_base_/datasets/pascal_voc12_aug.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=21), auxiliary_head=dict(num_classes=21))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..352d870bc8eab11974640c4b2d9c80dc6fbbaaf2
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_ade20k.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/deeplabv3plus_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=150), auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_loveda.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_loveda.py
new file mode 100644
index 0000000000000000000000000000000000000000..62756f65ba8d82f9c62b7f5d9adb283f20eb9390
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_loveda.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/deeplabv3plus_r50-d8.py', '../_base_/datasets/loveda.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=7), auxiliary_head=dict(num_classes=7))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_potsdam.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_potsdam.py
new file mode 100644
index 0000000000000000000000000000000000000000..d5ae03fd552c141edfe46fa0345bdd7c2f7b2b0f
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_512x512_80k_potsdam.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/deeplabv3plus_r50-d8.py',
+ '../_base_/datasets/potsdam.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=6), auxiliary_head=dict(num_classes=6))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..e4bda3eded693bfd44a8c86ced7ae6ee9963c583
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_769x769_40k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/deeplabv3plus_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..1420b97a4bd0dc0f5451623697666012a2de635c
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/deeplabv3plus_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50b-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50b-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..dd8e1da9c7b1d86bc8a0c834bbede9d0fd40acf5
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50b-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3plus_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(pretrained='torchvision://resnet50', backbone=dict(type='ResNet'))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50b-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50b-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..c0ba019136c2e4f33b015be3d82505bee2066655
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/deeplabv3plus/deeplabv3plus_r50b-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './deeplabv3plus_r50-d8_769x769_80k_cityscapes.py'
+model = dict(pretrained='torchvision://resnet50', backbone=dict(type='ResNet'))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dmnet/README.md b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..0729268ca850831761ee5fe1bfc2c107b47c182d
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/README.md
@@ -0,0 +1,58 @@
+# DMNet
+
+[Dynamic Multi-scale Filters for Semantic Segmentation](https://openaccess.thecvf.com/content_ICCV_2019/papers/He_Dynamic_Multi-Scale_Filters_for_Semantic_Segmentation_ICCV_2019_paper.pdf)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
+Multi-scale representation provides an effective way toaddress scale variation of objects and stuff in semantic seg-mentation. Previous works construct multi-scale represen-tation by utilizing different filter sizes, expanding filter sizeswith dilated filters or pooling grids, and the parameters ofthese filters are fixed after training. These methods oftensuffer from heavy computational cost or have more param-eters, and are not adaptive to the input image during in-ference. To address these problems, this paper proposes aDynamic Multi-scale Network (DMNet) to adaptively cap-ture multi-scale contents for predicting pixel-level semanticlabels. DMNet is composed of multiple Dynamic Convolu-tional Modules (DCMs) arranged in parallel, each of whichexploits context-aware filters to estimate semantic represen-tation for a specific scale. The outputs of multiple DCMsare further integrated for final segmentation. We conductextensive experiments to evaluate our DMNet on three chal-lenging semantic segmentation and scene parsing datasets,PASCAL VOC 2012, Pascal-Context, and ADE20K. DMNetachieves a new record 84.4% mIoU on PASCAL VOC 2012test set without MS COCO pre-trained and post-processing,and also obtains state-of-the-art performance on Pascal-Context and ADE20K.
+
+
+
+

+
+
+## Citation
+
+```bibtex
+@InProceedings{He_2019_ICCV,
+author = {He, Junjun and Deng, Zhongying and Qiao, Yu},
+title = {Dynamic Multi-Scale Filters for Semantic Segmentation},
+booktitle = {Proceedings of the IEEE/CVF International Conference on Computer Vision (ICCV)},
+month = {October},
+year = {2019}
+}
+```
+
+## Results and models
+
+### Cityscapes
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | ------------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| DMNet | R-50-D8 | 512x1024 | 40000 | 7.0 | 3.66 | 77.78 | 79.14 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dmnet/dmnet_r50-d8_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r50-d8_512x1024_40k_cityscapes/dmnet_r50-d8_512x1024_40k_cityscapes_20201215_042326-615373cf.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r50-d8_512x1024_40k_cityscapes/dmnet_r50-d8_512x1024_40k_cityscapes-20201215_042326.log.json) |
+| DMNet | R-101-D8 | 512x1024 | 40000 | 10.6 | 2.54 | 78.37 | 79.72 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dmnet/dmnet_r101-d8_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r101-d8_512x1024_40k_cityscapes/dmnet_r101-d8_512x1024_40k_cityscapes_20201215_043100-8291e976.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r101-d8_512x1024_40k_cityscapes/dmnet_r101-d8_512x1024_40k_cityscapes-20201215_043100.log.json) |
+| DMNet | R-50-D8 | 769x769 | 40000 | 7.9 | 1.57 | 78.49 | 80.27 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dmnet/dmnet_r50-d8_769x769_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r50-d8_769x769_40k_cityscapes/dmnet_r50-d8_769x769_40k_cityscapes_20201215_093706-e7f0e23e.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r50-d8_769x769_40k_cityscapes/dmnet_r50-d8_769x769_40k_cityscapes-20201215_093706.log.json) |
+| DMNet | R-101-D8 | 769x769 | 40000 | 12.0 | 1.01 | 77.62 | 78.94 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dmnet/dmnet_r101-d8_769x769_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r101-d8_769x769_40k_cityscapes/dmnet_r101-d8_769x769_40k_cityscapes_20201215_081348-a74261f6.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r101-d8_769x769_40k_cityscapes/dmnet_r101-d8_769x769_40k_cityscapes-20201215_081348.log.json) |
+| DMNet | R-50-D8 | 512x1024 | 80000 | - | - | 79.07 | 80.22 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dmnet/dmnet_r50-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r50-d8_512x1024_80k_cityscapes/dmnet_r50-d8_512x1024_80k_cityscapes_20201215_053728-3c8893b9.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r50-d8_512x1024_80k_cityscapes/dmnet_r50-d8_512x1024_80k_cityscapes-20201215_053728.log.json) |
+| DMNet | R-101-D8 | 512x1024 | 80000 | - | - | 79.64 | 80.67 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dmnet/dmnet_r101-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r101-d8_512x1024_80k_cityscapes/dmnet_r101-d8_512x1024_80k_cityscapes_20201215_031718-fa081cb8.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r101-d8_512x1024_80k_cityscapes/dmnet_r101-d8_512x1024_80k_cityscapes-20201215_031718.log.json) |
+| DMNet | R-50-D8 | 769x769 | 80000 | - | - | 79.22 | 80.55 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dmnet/dmnet_r50-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r50-d8_769x769_80k_cityscapes/dmnet_r50-d8_769x769_80k_cityscapes_20201215_034006-6060840e.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r50-d8_769x769_80k_cityscapes/dmnet_r50-d8_769x769_80k_cityscapes-20201215_034006.log.json) |
+| DMNet | R-101-D8 | 769x769 | 80000 | - | - | 79.19 | 80.65 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dmnet/dmnet_r101-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r101-d8_769x769_80k_cityscapes/dmnet_r101-d8_769x769_80k_cityscapes_20201215_082810-7f0de59a.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r101-d8_769x769_80k_cityscapes/dmnet_r101-d8_769x769_80k_cityscapes-20201215_082810.log.json) |
+
+### ADE20K
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | --------------------------------------------------------------------------------------------------------------------- | -------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| DMNet | R-50-D8 | 512x512 | 80000 | 9.4 | 20.95 | 42.37 | 43.62 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dmnet/dmnet_r50-d8_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r50-d8_512x512_80k_ade20k/dmnet_r50-d8_512x512_80k_ade20k_20201215_144744-f89092a6.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r50-d8_512x512_80k_ade20k/dmnet_r50-d8_512x512_80k_ade20k-20201215_144744.log.json) |
+| DMNet | R-101-D8 | 512x512 | 80000 | 13.0 | 13.88 | 45.34 | 46.13 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dmnet/dmnet_r101-d8_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r101-d8_512x512_80k_ade20k/dmnet_r101-d8_512x512_80k_ade20k_20201215_104812-bfa45311.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r101-d8_512x512_80k_ade20k/dmnet_r101-d8_512x512_80k_ade20k-20201215_104812.log.json) |
+| DMNet | R-50-D8 | 512x512 | 160000 | - | - | 43.15 | 44.17 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dmnet/dmnet_r50-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r50-d8_512x512_160k_ade20k/dmnet_r50-d8_512x512_160k_ade20k_20201215_115313-025ab3f9.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r50-d8_512x512_160k_ade20k/dmnet_r50-d8_512x512_160k_ade20k-20201215_115313.log.json) |
+| DMNet | R-101-D8 | 512x512 | 160000 | - | - | 45.42 | 46.76 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dmnet/dmnet_r101-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r101-d8_512x512_160k_ade20k/dmnet_r101-d8_512x512_160k_ade20k_20201215_111145-a0bc02ef.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r101-d8_512x512_160k_ade20k/dmnet_r101-d8_512x512_160k_ade20k-20201215_111145.log.json) |
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet.yml b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet.yml
new file mode 100644
index 0000000000000000000000000000000000000000..1fab2dc7a751266baa81303f2949faa0d4bcf3a5
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet.yml
@@ -0,0 +1,232 @@
+Collections:
+- Name: DMNet
+ Metadata:
+ Training Data:
+ - Cityscapes
+ - ADE20K
+ Paper:
+ URL: https://openaccess.thecvf.com/content_ICCV_2019/papers/He_Dynamic_Multi-Scale_Filters_for_Semantic_Segmentation_ICCV_2019_paper.pdf
+ Title: Dynamic Multi-scale Filters for Semantic Segmentation
+ README: configs/dmnet/README.md
+ Code:
+ URL: https://github.com/open-mmlab/mmsegmentation/blob/v0.17.0/mmseg/models/decode_heads/dm_head.py#L93
+ Version: v0.17.0
+ Converted From:
+ Code: https://github.com/Junjun2016/DMNet
+Models:
+- Name: dmnet_r50-d8_512x1024_40k_cityscapes
+ In Collection: DMNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 273.22
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 7.0
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.78
+ mIoU(ms+flip): 79.14
+ Config: configs/dmnet/dmnet_r50-d8_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r50-d8_512x1024_40k_cityscapes/dmnet_r50-d8_512x1024_40k_cityscapes_20201215_042326-615373cf.pth
+- Name: dmnet_r101-d8_512x1024_40k_cityscapes
+ In Collection: DMNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 393.7
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 10.6
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.37
+ mIoU(ms+flip): 79.72
+ Config: configs/dmnet/dmnet_r101-d8_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r101-d8_512x1024_40k_cityscapes/dmnet_r101-d8_512x1024_40k_cityscapes_20201215_043100-8291e976.pth
+- Name: dmnet_r50-d8_769x769_40k_cityscapes
+ In Collection: DMNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (769,769)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 636.94
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 7.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.49
+ mIoU(ms+flip): 80.27
+ Config: configs/dmnet/dmnet_r50-d8_769x769_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r50-d8_769x769_40k_cityscapes/dmnet_r50-d8_769x769_40k_cityscapes_20201215_093706-e7f0e23e.pth
+- Name: dmnet_r101-d8_769x769_40k_cityscapes
+ In Collection: DMNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (769,769)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 990.1
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 12.0
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.62
+ mIoU(ms+flip): 78.94
+ Config: configs/dmnet/dmnet_r101-d8_769x769_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r101-d8_769x769_40k_cityscapes/dmnet_r101-d8_769x769_40k_cityscapes_20201215_081348-a74261f6.pth
+- Name: dmnet_r50-d8_512x1024_80k_cityscapes
+ In Collection: DMNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.07
+ mIoU(ms+flip): 80.22
+ Config: configs/dmnet/dmnet_r50-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r50-d8_512x1024_80k_cityscapes/dmnet_r50-d8_512x1024_80k_cityscapes_20201215_053728-3c8893b9.pth
+- Name: dmnet_r101-d8_512x1024_80k_cityscapes
+ In Collection: DMNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.64
+ mIoU(ms+flip): 80.67
+ Config: configs/dmnet/dmnet_r101-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r101-d8_512x1024_80k_cityscapes/dmnet_r101-d8_512x1024_80k_cityscapes_20201215_031718-fa081cb8.pth
+- Name: dmnet_r50-d8_769x769_80k_cityscapes
+ In Collection: DMNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (769,769)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.22
+ mIoU(ms+flip): 80.55
+ Config: configs/dmnet/dmnet_r50-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r50-d8_769x769_80k_cityscapes/dmnet_r50-d8_769x769_80k_cityscapes_20201215_034006-6060840e.pth
+- Name: dmnet_r101-d8_769x769_80k_cityscapes
+ In Collection: DMNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (769,769)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.19
+ mIoU(ms+flip): 80.65
+ Config: configs/dmnet/dmnet_r101-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r101-d8_769x769_80k_cityscapes/dmnet_r101-d8_769x769_80k_cityscapes_20201215_082810-7f0de59a.pth
+- Name: dmnet_r50-d8_512x512_80k_ade20k
+ In Collection: DMNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 47.73
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 9.4
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 42.37
+ mIoU(ms+flip): 43.62
+ Config: configs/dmnet/dmnet_r50-d8_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r50-d8_512x512_80k_ade20k/dmnet_r50-d8_512x512_80k_ade20k_20201215_144744-f89092a6.pth
+- Name: dmnet_r101-d8_512x512_80k_ade20k
+ In Collection: DMNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 72.05
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 13.0
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 45.34
+ mIoU(ms+flip): 46.13
+ Config: configs/dmnet/dmnet_r101-d8_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r101-d8_512x512_80k_ade20k/dmnet_r101-d8_512x512_80k_ade20k_20201215_104812-bfa45311.pth
+- Name: dmnet_r50-d8_512x512_160k_ade20k
+ In Collection: DMNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 43.15
+ mIoU(ms+flip): 44.17
+ Config: configs/dmnet/dmnet_r50-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r50-d8_512x512_160k_ade20k/dmnet_r50-d8_512x512_160k_ade20k_20201215_115313-025ab3f9.pth
+- Name: dmnet_r101-d8_512x512_160k_ade20k
+ In Collection: DMNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 45.42
+ mIoU(ms+flip): 46.76
+ Config: configs/dmnet/dmnet_r101-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dmnet/dmnet_r101-d8_512x512_160k_ade20k/dmnet_r101-d8_512x512_160k_ade20k_20201215_111145-a0bc02ef.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r101-d8_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r101-d8_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..fd6897691d3f8f200783fae7bfe231735f25a11b
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r101-d8_512x1024_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './dmnet_r50-d8_512x1024_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r101-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r101-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..116cbdcede32bf24ad95f04291e98754011172c9
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r101-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './dmnet_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r101-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r101-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..d78d46c040f75d16225307d4b4151b87e6e3db29
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r101-d8_512x512_160k_ade20k.py
@@ -0,0 +1,2 @@
+_base_ = './dmnet_r50-d8_512x512_160k_ade20k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r101-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r101-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..9713b731a47df9c5e23d26a08ad17d03a0d5e9fe
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r101-d8_512x512_80k_ade20k.py
@@ -0,0 +1,2 @@
+_base_ = './dmnet_r50-d8_512x512_80k_ade20k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r101-d8_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r101-d8_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..6b222e730073dd42df618db5660ee9d4117f3956
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r101-d8_769x769_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './dmnet_r50-d8_769x769_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r101-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r101-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..f36d490e9c9b31de7eedf735d2712e55f35db998
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r101-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './dmnet_r50-d8_769x769_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r50-d8_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r50-d8_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..1f9a917fa4223bd2428f2b2d10eac446f7ecc71a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r50-d8_512x1024_40k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/dmnet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r50-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r50-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..1b38f90dc4318f23d32971e7afbf90a327768f2d
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r50-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/dmnet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r50-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r50-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..a8fbd9beb11f3d1308ce2cd12da2a177c2d39478
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r50-d8_512x512_160k_ade20k.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/dmnet_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=150), auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r50-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r50-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..74f6d6a85a06e96580a3c8d5843f660c85bca5ad
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r50-d8_512x512_80k_ade20k.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/dmnet_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=150), auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r50-d8_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r50-d8_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..19841547a42315164de547a4121cfd64739cf24b
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r50-d8_769x769_40k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/dmnet_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r50-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r50-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..31d95f96eb10025c2ad054cde4c81f47db21f0f2
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dmnet/dmnet_r50-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/dmnet_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/README.md b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..d36f099fa3c24af149987e92fc3ad3f63e1a7111
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/README.md
@@ -0,0 +1,61 @@
+# DNLNet
+
+[Disentangled Non-Local Neural Networks](https://arxiv.org/abs/2006.06668)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
+The non-local block is a popular module for strengthening the context modeling ability of a regular convolutional neural network. This paper first studies the non-local block in depth, where we find that its attention computation can be split into two terms, a whitened pairwise term accounting for the relationship between two pixels and a unary term representing the saliency of every pixel. We also observe that the two terms trained alone tend to model different visual clues, e.g. the whitened pairwise term learns within-region relationships while the unary term learns salient boundaries. However, the two terms are tightly coupled in the non-local block, which hinders the learning of each. Based on these findings, we present the disentangled non-local block, where the two terms are decoupled to facilitate learning for both terms. We demonstrate the effectiveness of the decoupled design on various tasks, such as semantic segmentation on Cityscapes, ADE20K and PASCAL Context, object detection on COCO, and action recognition on Kinetics.
+
+
+
+

+
+
+## Citation
+
+This example is to reproduce ["Disentangled Non-Local Neural Networks"](https://arxiv.org/abs/2006.06668) for semantic segmentation. It is still in progress.
+
+## Citation
+
+```bibtex
+@misc{yin2020disentangled,
+ title={Disentangled Non-Local Neural Networks},
+ author={Minghao Yin and Zhuliang Yao and Yue Cao and Xiu Li and Zheng Zhang and Stephen Lin and Han Hu},
+ year={2020},
+ booktitle={ECCV}
+}
+```
+
+## Results and models (in progress)
+
+### Cityscapes
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------: | -------------- | ----: | ------------- | ------------------------------------------------------------------------------------------------------------------------ | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| DNLNet | R-50-D8 | 512x1024 | 40000 | 7.3 | 2.56 | 78.61 | - | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dnlnet/dnl_r50-d8_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r50-d8_512x1024_40k_cityscapes/dnl_r50-d8_512x1024_40k_cityscapes_20200904_233629-53d4ea93.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r50-d8_512x1024_40k_cityscapes/dnl_r50-d8_512x1024_40k_cityscapes-20200904_233629.log.json) |
+| DNLNet | R-101-D8 | 512x1024 | 40000 | 10.9 | 1.96 | 78.31 | - | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dnlnet/dnl_r101-d8_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r101-d8_512x1024_40k_cityscapes/dnl_r101-d8_512x1024_40k_cityscapes_20200904_233629-9928ffef.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r101-d8_512x1024_40k_cityscapes/dnl_r101-d8_512x1024_40k_cityscapes-20200904_233629.log.json) |
+| DNLNet | R-50-D8 | 769x769 | 40000 | 9.2 | 1.50 | 78.44 | 80.27 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dnlnet/dnl_r50-d8_769x769_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r50-d8_769x769_40k_cityscapes/dnl_r50-d8_769x769_40k_cityscapes_20200820_232206-0f283785.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r50-d8_769x769_40k_cityscapes/dnl_r50-d8_769x769_40k_cityscapes-20200820_232206.log.json) |
+| DNLNet | R-101-D8 | 769x769 | 40000 | 12.6 | 1.02 | 76.39 | 77.77 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dnlnet/dnl_r101-d8_769x769_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r101-d8_769x769_40k_cityscapes/dnl_r101-d8_769x769_40k_cityscapes_20200820_171256-76c596df.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r101-d8_769x769_40k_cityscapes/dnl_r101-d8_769x769_40k_cityscapes-20200820_171256.log.json) |
+| DNLNet | R-50-D8 | 512x1024 | 80000 | - | - | 79.33 | - | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dnlnet/dnl_r50-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r50-d8_512x1024_80k_cityscapes/dnl_r50-d8_512x1024_80k_cityscapes_20200904_233629-58b2f778.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r50-d8_512x1024_80k_cityscapes/dnl_r50-d8_512x1024_80k_cityscapes-20200904_233629.log.json) |
+| DNLNet | R-101-D8 | 512x1024 | 80000 | - | - | 80.41 | - | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dnlnet/dnl_r101-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r101-d8_512x1024_80k_cityscapes/dnl_r101-d8_512x1024_80k_cityscapes_20200904_233629-758e2dd4.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r101-d8_512x1024_80k_cityscapes/dnl_r101-d8_512x1024_80k_cityscapes-20200904_233629.log.json) |
+| DNLNet | R-50-D8 | 769x769 | 80000 | - | - | 79.36 | 80.70 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dnlnet/dnl_r50-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r50-d8_769x769_80k_cityscapes/dnl_r50-d8_769x769_80k_cityscapes_20200820_011925-366bc4c7.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r50-d8_769x769_80k_cityscapes/dnl_r50-d8_769x769_80k_cityscapes-20200820_011925.log.json) |
+| DNLNet | R-101-D8 | 769x769 | 80000 | - | - | 79.41 | 80.68 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dnlnet/dnl_r101-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r101-d8_769x769_80k_cityscapes/dnl_r101-d8_769x769_80k_cityscapes_20200821_051111-95ff84ab.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r101-d8_769x769_80k_cityscapes/dnl_r101-d8_769x769_80k_cityscapes-20200821_051111.log.json) |
+
+### ADE20K
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------: | -------------- | ----: | ------------- | -------------------------------------------------------------------------------------------------------------------- | -------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| DNLNet | R-50-D8 | 512x512 | 80000 | 8.8 | 20.66 | 41.76 | 42.99 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dnlnet/dnl_r50-d8_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r50-d8_512x512_80k_ade20k/dnl_r50-d8_512x512_80k_ade20k_20200826_183354-1cf6e0c1.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r50-d8_512x512_80k_ade20k/dnl_r50-d8_512x512_80k_ade20k-20200826_183354.log.json) |
+| DNLNet | R-101-D8 | 512x512 | 80000 | 12.8 | 12.54 | 43.76 | 44.91 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dnlnet/dnl_r101-d8_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r101-d8_512x512_80k_ade20k/dnl_r101-d8_512x512_80k_ade20k_20200826_183354-d820d6ea.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r101-d8_512x512_80k_ade20k/dnl_r101-d8_512x512_80k_ade20k-20200826_183354.log.json) |
+| DNLNet | R-50-D8 | 512x512 | 160000 | - | - | 41.87 | 43.01 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dnlnet/dnl_r50-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r50-d8_512x512_160k_ade20k/dnl_r50-d8_512x512_160k_ade20k_20200826_183350-37837798.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r50-d8_512x512_160k_ade20k/dnl_r50-d8_512x512_160k_ade20k-20200826_183350.log.json) |
+| DNLNet | R-101-D8 | 512x512 | 160000 | - | - | 44.25 | 45.78 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dnlnet/dnl_r101-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r101-d8_512x512_160k_ade20k/dnl_r101-d8_512x512_160k_ade20k_20200826_183350-ed522c61.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r101-d8_512x512_160k_ade20k/dnl_r101-d8_512x512_160k_ade20k-20200826_183350.log.json) |
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r101-d8_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r101-d8_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..1a36e3c80a13f91e37e4d90b7ae47c7e0d204144
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r101-d8_512x1024_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './dnl_r50-d8_512x1024_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r101-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r101-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..0f2e1b6da7e63841f4429b1caed5fbe9d537c4f8
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r101-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './dnl_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r101-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r101-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..aca44e478b67d5a226681c099e64fe67d93cf39b
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r101-d8_512x512_160k_ade20k.py
@@ -0,0 +1,2 @@
+_base_ = './dnl_r50-d8_512x512_160k_ade20k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r101-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r101-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..ebd27a1d1c6bf0e983fafed2e5659701dadb8f24
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r101-d8_512x512_80k_ade20k.py
@@ -0,0 +1,2 @@
+_base_ = './dnl_r50-d8_512x512_80k_ade20k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r101-d8_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r101-d8_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..575e9d01343a4563e0d3ba89b361ea8e358d2dee
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r101-d8_769x769_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './dnl_r50-d8_769x769_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r101-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r101-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..4f1b9e19411eb963d16fd2a8174529e69ecd5a1a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r101-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './dnl_r50-d8_769x769_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r50-d8_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r50-d8_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..f7aa7444d4c8022563db642478beec4dc5ab0dab
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r50-d8_512x1024_40k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/dnl_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r50-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r50-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..fdff93f543af6bac93949e68532daea45e437167
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r50-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/dnl_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r50-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r50-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..5305689d09b944f6e37aa85567ce3f29fc6974a7
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r50-d8_512x512_160k_ade20k.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/dnl_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=150), auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r50-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r50-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..09604c39729abfc9015eb971069b987c8d8a82cb
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r50-d8_512x512_80k_ade20k.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/dnl_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=150), auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r50-d8_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r50-d8_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..0666199b63e604b09fe8187c378589c25d0d311b
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r50-d8_769x769_40k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/dnl_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r50-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r50-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..f7b07c4f47629c07faa013b9d1eae3462d898c6f
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnl_r50-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,12 @@
+_base_ = [
+ '../_base_/models/dnl_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
+optimizer = dict(
+ paramwise_cfg=dict(
+ custom_keys=dict(theta=dict(wd_mult=0.), phi=dict(wd_mult=0.))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnlnet.yml b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnlnet.yml
new file mode 100644
index 0000000000000000000000000000000000000000..8ee7b54861fa815c1c798653992da617fb39160f
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dnlnet/dnlnet.yml
@@ -0,0 +1,228 @@
+Collections:
+- Name: DNLNet
+ Metadata:
+ Training Data:
+ - Cityscapes
+ - ADE20K
+ Paper:
+ URL: https://arxiv.org/abs/2006.06668
+ Title: Disentangled Non-Local Neural Networks
+ README: configs/dnlnet/README.md
+ Code:
+ URL: https://github.com/open-mmlab/mmsegmentation/blob/v0.17.0/mmseg/models/decode_heads/dnl_head.py#L88
+ Version: v0.17.0
+ Converted From:
+ Code: https://github.com/yinmh17/DNL-Semantic-Segmentation
+Models:
+- Name: dnl_r50-d8_512x1024_40k_cityscapes
+ In Collection: DNLNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 390.62
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 7.3
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.61
+ Config: configs/dnlnet/dnl_r50-d8_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r50-d8_512x1024_40k_cityscapes/dnl_r50-d8_512x1024_40k_cityscapes_20200904_233629-53d4ea93.pth
+- Name: dnl_r101-d8_512x1024_40k_cityscapes
+ In Collection: DNLNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 510.2
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 10.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.31
+ Config: configs/dnlnet/dnl_r101-d8_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r101-d8_512x1024_40k_cityscapes/dnl_r101-d8_512x1024_40k_cityscapes_20200904_233629-9928ffef.pth
+- Name: dnl_r50-d8_769x769_40k_cityscapes
+ In Collection: DNLNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (769,769)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 666.67
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 9.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.44
+ mIoU(ms+flip): 80.27
+ Config: configs/dnlnet/dnl_r50-d8_769x769_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r50-d8_769x769_40k_cityscapes/dnl_r50-d8_769x769_40k_cityscapes_20200820_232206-0f283785.pth
+- Name: dnl_r101-d8_769x769_40k_cityscapes
+ In Collection: DNLNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (769,769)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 980.39
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 12.6
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 76.39
+ mIoU(ms+flip): 77.77
+ Config: configs/dnlnet/dnl_r101-d8_769x769_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r101-d8_769x769_40k_cityscapes/dnl_r101-d8_769x769_40k_cityscapes_20200820_171256-76c596df.pth
+- Name: dnl_r50-d8_512x1024_80k_cityscapes
+ In Collection: DNLNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.33
+ Config: configs/dnlnet/dnl_r50-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r50-d8_512x1024_80k_cityscapes/dnl_r50-d8_512x1024_80k_cityscapes_20200904_233629-58b2f778.pth
+- Name: dnl_r101-d8_512x1024_80k_cityscapes
+ In Collection: DNLNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 80.41
+ Config: configs/dnlnet/dnl_r101-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r101-d8_512x1024_80k_cityscapes/dnl_r101-d8_512x1024_80k_cityscapes_20200904_233629-758e2dd4.pth
+- Name: dnl_r50-d8_769x769_80k_cityscapes
+ In Collection: DNLNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (769,769)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.36
+ mIoU(ms+flip): 80.7
+ Config: configs/dnlnet/dnl_r50-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r50-d8_769x769_80k_cityscapes/dnl_r50-d8_769x769_80k_cityscapes_20200820_011925-366bc4c7.pth
+- Name: dnl_r101-d8_769x769_80k_cityscapes
+ In Collection: DNLNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (769,769)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.41
+ mIoU(ms+flip): 80.68
+ Config: configs/dnlnet/dnl_r101-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r101-d8_769x769_80k_cityscapes/dnl_r101-d8_769x769_80k_cityscapes_20200821_051111-95ff84ab.pth
+- Name: dnl_r50-d8_512x512_80k_ade20k
+ In Collection: DNLNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 48.4
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 8.8
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 41.76
+ mIoU(ms+flip): 42.99
+ Config: configs/dnlnet/dnl_r50-d8_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r50-d8_512x512_80k_ade20k/dnl_r50-d8_512x512_80k_ade20k_20200826_183354-1cf6e0c1.pth
+- Name: dnl_r101-d8_512x512_80k_ade20k
+ In Collection: DNLNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 79.74
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 12.8
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 43.76
+ mIoU(ms+flip): 44.91
+ Config: configs/dnlnet/dnl_r101-d8_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r101-d8_512x512_80k_ade20k/dnl_r101-d8_512x512_80k_ade20k_20200826_183354-d820d6ea.pth
+- Name: dnl_r50-d8_512x512_160k_ade20k
+ In Collection: DNLNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 41.87
+ mIoU(ms+flip): 43.01
+ Config: configs/dnlnet/dnl_r50-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r50-d8_512x512_160k_ade20k/dnl_r50-d8_512x512_160k_ade20k_20200826_183350-37837798.pth
+- Name: dnl_r101-d8_512x512_160k_ade20k
+ In Collection: DNLNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 44.25
+ mIoU(ms+flip): 45.78
+ Config: configs/dnlnet/dnl_r101-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dnlnet/dnl_r101-d8_512x512_160k_ade20k/dnl_r101-d8_512x512_160k_ade20k_20200826_183350-ed522c61.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dpt/README.md b/EgoHOS/raw/script/mmsegmentation/configs/dpt/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..2fd8d32a456240048d597972f4c282d4ba893144
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dpt/README.md
@@ -0,0 +1,66 @@
+# DPT
+
+[Vision Transformer for Dense Prediction](https://arxiv.org/abs/2103.13413)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
+We introduce dense vision transformers, an architecture that leverages vision transformers in place of convolutional networks as a backbone for dense prediction tasks. We assemble tokens from various stages of the vision transformer into image-like representations at various resolutions and progressively combine them into full-resolution predictions using a convolutional decoder. The transformer backbone processes representations at a constant and relatively high resolution and has a global receptive field at every stage. These properties allow the dense vision transformer to provide finer-grained and more globally coherent predictions when compared to fully-convolutional networks. Our experiments show that this architecture yields substantial improvements on dense prediction tasks, especially when a large amount of training data is available. For monocular depth estimation, we observe an improvement of up to 28% in relative performance when compared to a state-of-the-art fully-convolutional network. When applied to semantic segmentation, dense vision transformers set a new state of the art on ADE20K with 49.02% mIoU. We further show that the architecture can be fine-tuned on smaller datasets such as NYUv2, KITTI, and Pascal Context where it also sets the new state of the art. Our models are available at [this https URL](https://github.com/isl-org/DPT).
+
+
+
+

+
+
+## Citation
+
+```bibtex
+@article{dosoViTskiy2020,
+ title={An Image is Worth 16x16 Words: Transformers for Image Recognition at Scale},
+ author={DosoViTskiy, Alexey and Beyer, Lucas and Kolesnikov, Alexander and Weissenborn, Dirk and Zhai, Xiaohua and Unterthiner, Thomas and Dehghani, Mostafa and Minderer, Matthias and Heigold, Georg and Gelly, Sylvain and Uszkoreit, Jakob and Houlsby, Neil},
+ journal={arXiv preprint arXiv:2010.11929},
+ year={2020}
+}
+
+@article{Ranftl2021,
+ author = {Ren\'{e} Ranftl and Alexey Bochkovskiy and Vladlen Koltun},
+ title = {Vision Transformers for Dense Prediction},
+ journal = {ArXiv preprint},
+ year = {2021},
+}
+```
+
+## Usage
+
+To use other repositories' pre-trained models, it is necessary to convert keys.
+
+We provide a script [`vit2mmseg.py`](../../tools/model_converters/vit2mmseg.py) in the tools directory to convert the key of models from [timm](https://github.com/rwightman/pytorch-image-models/blob/master/timm/models/vision_transformer.py) to MMSegmentation style.
+
+```shell
+python tools/model_converters/vit2mmseg.py ${PRETRAIN_PATH} ${STORE_PATH}
+```
+
+E.g.
+
+```shell
+python tools/model_converters/vit2mmseg.py https://github.com/rwightman/pytorch-image-models/releases/download/v0.1-vitjx/jx_vit_base_p16_224-80ecf9dd.pth pretrain/jx_vit_base_p16_224-80ecf9dd.pth
+```
+
+This script convert model from `PRETRAIN_PATH` and store the converted model in `STORE_PATH`.
+
+## Results and models
+
+### ADE20K
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------- | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | ---------------------------------------------------------------------------------------------------------------------- | -------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| DPT | ViT-B | 512x512 | 160000 | 8.09 | 10.41 | 46.97 | 48.34 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/dpt/dpt_vit-b16_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/dpt/dpt_vit-b16_512x512_160k_ade20k/dpt_vit-b16_512x512_160k_ade20k-db31cf52.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/dpt/dpt_vit-b16_512x512_160k_ade20k/dpt_vit-b16_512x512_160k_ade20k-20210809_172025.log.json) |
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dpt/dpt.yml b/EgoHOS/raw/script/mmsegmentation/configs/dpt/dpt.yml
new file mode 100644
index 0000000000000000000000000000000000000000..a4f9c65b790532b875669d4f0459ada8907af8db
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dpt/dpt.yml
@@ -0,0 +1,37 @@
+Collections:
+- Name: DPT
+ Metadata:
+ Training Data:
+ - ADE20K
+ Paper:
+ URL: https://arxiv.org/abs/2103.13413
+ Title: Vision Transformer for Dense Prediction
+ README: configs/dpt/README.md
+ Code:
+ URL: https://github.com/open-mmlab/mmsegmentation/blob/v0.17.0/mmseg/models/decode_heads/dpt_head.py#L215
+ Version: v0.17.0
+ Converted From:
+ Code: https://github.com/isl-org/DPT
+Models:
+- Name: dpt_vit-b16_512x512_160k_ade20k
+ In Collection: DPT
+ Metadata:
+ backbone: ViT-B
+ crop size: (512,512)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 96.06
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 8.09
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 46.97
+ mIoU(ms+flip): 48.34
+ Config: configs/dpt/dpt_vit-b16_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/dpt/dpt_vit-b16_512x512_160k_ade20k/dpt_vit-b16_512x512_160k_ade20k-db31cf52.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/dpt/dpt_vit-b16_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/dpt/dpt_vit-b16_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..c751a682328ef3c1473f34b21324ab62b29a1a2b
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/dpt/dpt_vit-b16_512x512_160k_ade20k.py
@@ -0,0 +1,32 @@
+_base_ = [
+ '../_base_/models/dpt_vit-b16.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+
+# AdamW optimizer, no weight decay for position embedding & layer norm
+# in backbone
+optimizer = dict(
+ _delete_=True,
+ type='AdamW',
+ lr=0.00006,
+ betas=(0.9, 0.999),
+ weight_decay=0.01,
+ paramwise_cfg=dict(
+ custom_keys={
+ 'pos_embed': dict(decay_mult=0.),
+ 'cls_token': dict(decay_mult=0.),
+ 'norm': dict(decay_mult=0.)
+ }))
+
+lr_config = dict(
+ _delete_=True,
+ policy='poly',
+ warmup='linear',
+ warmup_iters=1500,
+ warmup_ratio=1e-6,
+ power=1.0,
+ min_lr=0.0,
+ by_epoch=False)
+
+# By default, models are trained on 8 GPUs with 2 images per GPU
+data = dict(samples_per_gpu=2, workers_per_gpu=2)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/emanet/README.md b/EgoHOS/raw/script/mmsegmentation/configs/emanet/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..34dba42ec581cda2019fd2cd2467fbeb9d298c69
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/emanet/README.md
@@ -0,0 +1,45 @@
+# EMANet
+
+[Expectation-Maximization Attention Networks for Semantic Segmentation](https://arxiv.org/abs/1907.13426)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
+Self-attention mechanism has been widely used for various tasks. It is designed to compute the representation of each position by a weighted sum of the features at all positions. Thus, it can capture long-range relations for computer vision tasks. However, it is computationally consuming. Since the attention maps are computed w.r.t all other positions. In this paper, we formulate the attention mechanism into an expectation-maximization manner and iteratively estimate a much more compact set of bases upon which the attention maps are computed. By a weighted summation upon these bases, the resulting representation is low-rank and deprecates noisy information from the input. The proposed Expectation-Maximization Attention (EMA) module is robust to the variance of input and is also friendly in memory and computation. Moreover, we set up the bases maintenance and normalization methods to stabilize its training procedure. We conduct extensive experiments on popular semantic segmentation benchmarks including PASCAL VOC, PASCAL Context and COCO Stuff, on which we set new records.
+
+
+
+

+
+
+## Citation
+
+```bibtex
+@inproceedings{li2019expectation,
+ title={Expectation-maximization attention networks for semantic segmentation},
+ author={Li, Xia and Zhong, Zhisheng and Wu, Jianlong and Yang, Yibo and Lin, Zhouchen and Liu, Hong},
+ booktitle={Proceedings of the IEEE International Conference on Computer Vision},
+ pages={9167--9176},
+ year={2019}
+}
+```
+
+## Results and models
+
+### Cityscapes
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------: | -------------- | ----: | ------------- | --------------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| EMANet | R-50-D8 | 512x1024 | 80000 | 5.4 | 4.58 | 77.59 | 79.44 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/emanet/emanet_r50-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/emanet/emanet_r50-d8_512x1024_80k_cityscapes/emanet_r50-d8_512x1024_80k_cityscapes_20200901_100301-c43fcef1.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/emanet/emanet_r50-d8_512x1024_80k_cityscapes/emanet_r50-d8_512x1024_80k_cityscapes-20200901_100301.log.json) |
+| EMANet | R-101-D8 | 512x1024 | 80000 | 6.2 | 2.87 | 79.10 | 81.21 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/emanet/emanet_r101-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/emanet/emanet_r101-d8_512x1024_80k_cityscapes/emanet_r101-d8_512x1024_80k_cityscapes_20200901_100301-2d970745.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/emanet/emanet_r101-d8_512x1024_80k_cityscapes/emanet_r101-d8_512x1024_80k_cityscapes-20200901_100301.log.json) |
+| EMANet | R-50-D8 | 769x769 | 80000 | 8.9 | 1.97 | 79.33 | 80.49 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/emanet/emanet_r50-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/emanet/emanet_r50-d8_769x769_80k_cityscapes/emanet_r50-d8_769x769_80k_cityscapes_20200901_100301-16f8de52.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/emanet/emanet_r50-d8_769x769_80k_cityscapes/emanet_r50-d8_769x769_80k_cityscapes-20200901_100301.log.json) |
+| EMANet | R-101-D8 | 769x769 | 80000 | 10.1 | 1.22 | 79.62 | 81.00 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/emanet/emanet_r101-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/emanet/emanet_r101-d8_769x769_80k_cityscapes/emanet_r101-d8_769x769_80k_cityscapes_20200901_100301-47a324ce.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/emanet/emanet_r101-d8_769x769_80k_cityscapes/emanet_r101-d8_769x769_80k_cityscapes-20200901_100301.log.json) |
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/emanet/emanet.yml b/EgoHOS/raw/script/mmsegmentation/configs/emanet/emanet.yml
new file mode 100644
index 0000000000000000000000000000000000000000..22ebcdb62aea13a1ad7bf116549b059860888ca7
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/emanet/emanet.yml
@@ -0,0 +1,103 @@
+Collections:
+- Name: EMANet
+ Metadata:
+ Training Data:
+ - Cityscapes
+ Paper:
+ URL: https://arxiv.org/abs/1907.13426
+ Title: Expectation-Maximization Attention Networks for Semantic Segmentation
+ README: configs/emanet/README.md
+ Code:
+ URL: https://github.com/open-mmlab/mmsegmentation/blob/v0.17.0/mmseg/models/decode_heads/ema_head.py#L80
+ Version: v0.17.0
+ Converted From:
+ Code: https://xialipku.github.io/EMANet
+Models:
+- Name: emanet_r50-d8_512x1024_80k_cityscapes
+ In Collection: EMANet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 218.34
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 5.4
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.59
+ mIoU(ms+flip): 79.44
+ Config: configs/emanet/emanet_r50-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/emanet/emanet_r50-d8_512x1024_80k_cityscapes/emanet_r50-d8_512x1024_80k_cityscapes_20200901_100301-c43fcef1.pth
+- Name: emanet_r101-d8_512x1024_80k_cityscapes
+ In Collection: EMANet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 348.43
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 6.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.1
+ mIoU(ms+flip): 81.21
+ Config: configs/emanet/emanet_r101-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/emanet/emanet_r101-d8_512x1024_80k_cityscapes/emanet_r101-d8_512x1024_80k_cityscapes_20200901_100301-2d970745.pth
+- Name: emanet_r50-d8_769x769_80k_cityscapes
+ In Collection: EMANet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (769,769)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 507.61
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 8.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.33
+ mIoU(ms+flip): 80.49
+ Config: configs/emanet/emanet_r50-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/emanet/emanet_r50-d8_769x769_80k_cityscapes/emanet_r50-d8_769x769_80k_cityscapes_20200901_100301-16f8de52.pth
+- Name: emanet_r101-d8_769x769_80k_cityscapes
+ In Collection: EMANet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (769,769)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 819.67
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 10.1
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.62
+ mIoU(ms+flip): 81.0
+ Config: configs/emanet/emanet_r101-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/emanet/emanet_r101-d8_769x769_80k_cityscapes/emanet_r101-d8_769x769_80k_cityscapes_20200901_100301-47a324ce.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/emanet/emanet_r101-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/emanet/emanet_r101-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..58f28b43f55f54c7a604960735963e6b7c13b6f1
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/emanet/emanet_r101-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './emanet_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/emanet/emanet_r101-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/emanet/emanet_r101-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..c5dbf20b0fcc7bc1dd077bd8b7077772251d4c1a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/emanet/emanet_r101-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './emanet_r50-d8_769x769_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/emanet/emanet_r50-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/emanet/emanet_r50-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..73b7788bf924be2e1588596a88f0155ddc37358e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/emanet/emanet_r50-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/emanet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/emanet/emanet_r50-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/emanet/emanet_r50-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..699aa212c3518901b2f84db3f062c16b023c7538
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/emanet/emanet_r50-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/emanet_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/encnet/README.md b/EgoHOS/raw/script/mmsegmentation/configs/encnet/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..64cfe1ab8a3fa651f650899950d8dcee873cdbce
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/encnet/README.md
@@ -0,0 +1,58 @@
+# EncNet
+
+[Context Encoding for Semantic Segmentation](https://arxiv.org/abs/1803.08904)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
+Recent work has made significant progress in improving spatial resolution for pixelwise labeling with Fully Convolutional Network (FCN) framework by employing Dilated/Atrous convolution, utilizing multi-scale features and refining boundaries. In this paper, we explore the impact of global contextual information in semantic segmentation by introducing the Context Encoding Module, which captures the semantic context of scenes and selectively highlights class-dependent featuremaps. The proposed Context Encoding Module significantly improves semantic segmentation results with only marginal extra computation cost over FCN. Our approach has achieved new state-of-the-art results 51.7% mIoU on PASCAL-Context, 85.9% mIoU on PASCAL VOC 2012. Our single model achieves a final score of 0.5567 on ADE20K test set, which surpass the winning entry of COCO-Place Challenge in 2017. In addition, we also explore how the Context Encoding Module can improve the feature representation of relatively shallow networks for the image classification on CIFAR-10 dataset. Our 14 layer network has achieved an error rate of 3.45%, which is comparable with state-of-the-art approaches with over 10 times more layers. The source code for the complete system are publicly available.
+
+
+
+

+
+
+## Citation
+
+```bibtex
+@InProceedings{Zhang_2018_CVPR,
+author = {Zhang, Hang and Dana, Kristin and Shi, Jianping and Zhang, Zhongyue and Wang, Xiaogang and Tyagi, Ambrish and Agrawal, Amit},
+title = {Context Encoding for Semantic Segmentation},
+booktitle = {The IEEE Conference on Computer Vision and Pattern Recognition (CVPR)},
+month = {June},
+year = {2018}
+}
+```
+
+## Results and models
+
+### Cityscapes
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | --------------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| EncNet | R-50-D8 | 512x1024 | 40000 | 8.6 | 4.58 | 75.67 | 77.08 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/encnet/encnet_r50-d8_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r50-d8_512x1024_40k_cityscapes/encnet_r50-d8_512x1024_40k_cityscapes_20200621_220958-68638a47.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r50-d8_512x1024_40k_cityscapes/encnet_r50-d8_512x1024_40k_cityscapes-20200621_220958.log.json) |
+| EncNet | R-101-D8 | 512x1024 | 40000 | 12.1 | 2.66 | 75.81 | 77.21 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/encnet/encnet_r101-d8_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r101-d8_512x1024_40k_cityscapes/encnet_r101-d8_512x1024_40k_cityscapes_20200621_220933-35e0a3e8.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r101-d8_512x1024_40k_cityscapes/encnet_r101-d8_512x1024_40k_cityscapes-20200621_220933.log.json) |
+| EncNet | R-50-D8 | 769x769 | 40000 | 9.8 | 1.82 | 76.24 | 77.85 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/encnet/encnet_r50-d8_769x769_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r50-d8_769x769_40k_cityscapes/encnet_r50-d8_769x769_40k_cityscapes_20200621_220958-3bcd2884.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r50-d8_769x769_40k_cityscapes/encnet_r50-d8_769x769_40k_cityscapes-20200621_220958.log.json) |
+| EncNet | R-101-D8 | 769x769 | 40000 | 13.7 | 1.26 | 74.25 | 76.25 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/encnet/encnet_r101-d8_769x769_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r101-d8_769x769_40k_cityscapes/encnet_r101-d8_769x769_40k_cityscapes_20200621_220933-2fafed55.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r101-d8_769x769_40k_cityscapes/encnet_r101-d8_769x769_40k_cityscapes-20200621_220933.log.json) |
+| EncNet | R-50-D8 | 512x1024 | 80000 | - | - | 77.94 | 79.13 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/encnet/encnet_r50-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r50-d8_512x1024_80k_cityscapes/encnet_r50-d8_512x1024_80k_cityscapes_20200622_003554-fc5c5624.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r50-d8_512x1024_80k_cityscapes/encnet_r50-d8_512x1024_80k_cityscapes-20200622_003554.log.json) |
+| EncNet | R-101-D8 | 512x1024 | 80000 | - | - | 78.55 | 79.47 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/encnet/encnet_r101-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r101-d8_512x1024_80k_cityscapes/encnet_r101-d8_512x1024_80k_cityscapes_20200622_003555-1de64bec.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r101-d8_512x1024_80k_cityscapes/encnet_r101-d8_512x1024_80k_cityscapes-20200622_003555.log.json) |
+| EncNet | R-50-D8 | 769x769 | 80000 | - | - | 77.44 | 78.72 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/encnet/encnet_r50-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r50-d8_769x769_80k_cityscapes/encnet_r50-d8_769x769_80k_cityscapes_20200622_003554-55096dcb.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r50-d8_769x769_80k_cityscapes/encnet_r50-d8_769x769_80k_cityscapes-20200622_003554.log.json) |
+| EncNet | R-101-D8 | 769x769 | 80000 | - | - | 76.10 | 76.97 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/encnet/encnet_r101-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r101-d8_769x769_80k_cityscapes/encnet_r101-d8_769x769_80k_cityscapes_20200622_003555-470ef79d.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r101-d8_769x769_80k_cityscapes/encnet_r101-d8_769x769_80k_cityscapes-20200622_003555.log.json) |
+
+### ADE20K
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | ----------------------------------------------------------------------------------------------------------------------- | -------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| EncNet | R-50-D8 | 512x512 | 80000 | 10.1 | 22.81 | 39.53 | 41.17 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/encnet/encnet_r50-d8_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r50-d8_512x512_80k_ade20k/encnet_r50-d8_512x512_80k_ade20k_20200622_042412-44b46b04.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r50-d8_512x512_80k_ade20k/encnet_r50-d8_512x512_80k_ade20k-20200622_042412.log.json) |
+| EncNet | R-101-D8 | 512x512 | 80000 | 13.6 | 14.87 | 42.11 | 43.61 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/encnet/encnet_r101-d8_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r101-d8_512x512_80k_ade20k/encnet_r101-d8_512x512_80k_ade20k_20200622_101128-dd35e237.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r101-d8_512x512_80k_ade20k/encnet_r101-d8_512x512_80k_ade20k-20200622_101128.log.json) |
+| EncNet | R-50-D8 | 512x512 | 160000 | - | - | 40.10 | 41.71 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/encnet/encnet_r50-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r50-d8_512x512_160k_ade20k/encnet_r50-d8_512x512_160k_ade20k_20200622_101059-b2db95e0.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r50-d8_512x512_160k_ade20k/encnet_r50-d8_512x512_160k_ade20k-20200622_101059.log.json) |
+| EncNet | R-101-D8 | 512x512 | 160000 | - | - | 42.61 | 44.01 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/encnet/encnet_r101-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r101-d8_512x512_160k_ade20k/encnet_r101-d8_512x512_160k_ade20k_20200622_073348-7989641f.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r101-d8_512x512_160k_ade20k/encnet_r101-d8_512x512_160k_ade20k-20200622_073348.log.json) |
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet.yml b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet.yml
new file mode 100644
index 0000000000000000000000000000000000000000..18fb32a3952702f25db802e6c71ce56ece11ba4f
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet.yml
@@ -0,0 +1,232 @@
+Collections:
+- Name: EncNet
+ Metadata:
+ Training Data:
+ - Cityscapes
+ - ADE20K
+ Paper:
+ URL: https://arxiv.org/abs/1803.08904
+ Title: Context Encoding for Semantic Segmentation
+ README: configs/encnet/README.md
+ Code:
+ URL: https://github.com/open-mmlab/mmsegmentation/blob/v0.17.0/mmseg/models/decode_heads/enc_head.py#L63
+ Version: v0.17.0
+ Converted From:
+ Code: https://github.com/zhanghang1989/PyTorch-Encoding
+Models:
+- Name: encnet_r50-d8_512x1024_40k_cityscapes
+ In Collection: EncNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 218.34
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 8.6
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 75.67
+ mIoU(ms+flip): 77.08
+ Config: configs/encnet/encnet_r50-d8_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r50-d8_512x1024_40k_cityscapes/encnet_r50-d8_512x1024_40k_cityscapes_20200621_220958-68638a47.pth
+- Name: encnet_r101-d8_512x1024_40k_cityscapes
+ In Collection: EncNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 375.94
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 12.1
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 75.81
+ mIoU(ms+flip): 77.21
+ Config: configs/encnet/encnet_r101-d8_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r101-d8_512x1024_40k_cityscapes/encnet_r101-d8_512x1024_40k_cityscapes_20200621_220933-35e0a3e8.pth
+- Name: encnet_r50-d8_769x769_40k_cityscapes
+ In Collection: EncNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (769,769)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 549.45
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 9.8
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 76.24
+ mIoU(ms+flip): 77.85
+ Config: configs/encnet/encnet_r50-d8_769x769_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r50-d8_769x769_40k_cityscapes/encnet_r50-d8_769x769_40k_cityscapes_20200621_220958-3bcd2884.pth
+- Name: encnet_r101-d8_769x769_40k_cityscapes
+ In Collection: EncNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (769,769)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 793.65
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 13.7
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 74.25
+ mIoU(ms+flip): 76.25
+ Config: configs/encnet/encnet_r101-d8_769x769_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r101-d8_769x769_40k_cityscapes/encnet_r101-d8_769x769_40k_cityscapes_20200621_220933-2fafed55.pth
+- Name: encnet_r50-d8_512x1024_80k_cityscapes
+ In Collection: EncNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.94
+ mIoU(ms+flip): 79.13
+ Config: configs/encnet/encnet_r50-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r50-d8_512x1024_80k_cityscapes/encnet_r50-d8_512x1024_80k_cityscapes_20200622_003554-fc5c5624.pth
+- Name: encnet_r101-d8_512x1024_80k_cityscapes
+ In Collection: EncNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.55
+ mIoU(ms+flip): 79.47
+ Config: configs/encnet/encnet_r101-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r101-d8_512x1024_80k_cityscapes/encnet_r101-d8_512x1024_80k_cityscapes_20200622_003555-1de64bec.pth
+- Name: encnet_r50-d8_769x769_80k_cityscapes
+ In Collection: EncNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (769,769)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.44
+ mIoU(ms+flip): 78.72
+ Config: configs/encnet/encnet_r50-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r50-d8_769x769_80k_cityscapes/encnet_r50-d8_769x769_80k_cityscapes_20200622_003554-55096dcb.pth
+- Name: encnet_r101-d8_769x769_80k_cityscapes
+ In Collection: EncNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (769,769)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 76.1
+ mIoU(ms+flip): 76.97
+ Config: configs/encnet/encnet_r101-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r101-d8_769x769_80k_cityscapes/encnet_r101-d8_769x769_80k_cityscapes_20200622_003555-470ef79d.pth
+- Name: encnet_r50-d8_512x512_80k_ade20k
+ In Collection: EncNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 43.84
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 10.1
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 39.53
+ mIoU(ms+flip): 41.17
+ Config: configs/encnet/encnet_r50-d8_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r50-d8_512x512_80k_ade20k/encnet_r50-d8_512x512_80k_ade20k_20200622_042412-44b46b04.pth
+- Name: encnet_r101-d8_512x512_80k_ade20k
+ In Collection: EncNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 67.25
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 13.6
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 42.11
+ mIoU(ms+flip): 43.61
+ Config: configs/encnet/encnet_r101-d8_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r101-d8_512x512_80k_ade20k/encnet_r101-d8_512x512_80k_ade20k_20200622_101128-dd35e237.pth
+- Name: encnet_r50-d8_512x512_160k_ade20k
+ In Collection: EncNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 40.1
+ mIoU(ms+flip): 41.71
+ Config: configs/encnet/encnet_r50-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r50-d8_512x512_160k_ade20k/encnet_r50-d8_512x512_160k_ade20k_20200622_101059-b2db95e0.pth
+- Name: encnet_r101-d8_512x512_160k_ade20k
+ In Collection: EncNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 42.61
+ mIoU(ms+flip): 44.01
+ Config: configs/encnet/encnet_r101-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/encnet/encnet_r101-d8_512x512_160k_ade20k/encnet_r101-d8_512x512_160k_ade20k_20200622_073348-7989641f.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..f34373d9ebab5ef6f4c01e3eab8a97c288495be0
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_512x1024_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './encnet_r50-d8_512x1024_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..0b0207b3144460d25229e3ac4c4d0d9fc1d34292
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './encnet_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..8fec6ba255f33d48a66a831de4571346a7a2bd2e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_512x512_160k_ade20k.py
@@ -0,0 +1,2 @@
+_base_ = './encnet_r50-d8_512x512_160k_ade20k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..c264af998b5ef6a9e521db204205fb998cce68a9
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_512x512_20k_voc12aug.py
@@ -0,0 +1,2 @@
+_base_ = './encnet_r50-d8_512x512_20k_voc12aug.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..8a6968ea583758191fa8e94497c7186e653c7afb
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_512x512_40k_voc12aug.py
@@ -0,0 +1,2 @@
+_base_ = './encnet_r50-d8_512x512_40k_voc12aug.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..94151004ea88394373cf8f135b065d5056b11179
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_512x512_80k_ade20k.py
@@ -0,0 +1,2 @@
+_base_ = './encnet_r50-d8_512x512_80k_ade20k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..d6ade67b76ce04e1ede3ff99aab4863705cff446
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_769x769_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './encnet_r50-d8_769x769_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..55648c08b2c4eb78d7d5ae65482e5e5b291c058a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r101-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './encnet_r50-d8_769x769_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..4ea6ed0e84f3aa7d2c7acd8dd5c459a8cd3ce45c
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_512x1024_40k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/encnet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..d2feeef7e982550481365f8187cb1a50f0fafcc9
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/encnet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..2a5dc203cc793860aae7743d16c4fb9a564ad1d8
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_512x512_160k_ade20k.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/encnet_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=150), auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..9cb7952cede58165d2ed0f35d2208ad1ffb65232
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_512x512_20k_voc12aug.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/encnet_r50-d8.py',
+ '../_base_/datasets/pascal_voc12_aug.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_20k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=21), auxiliary_head=dict(num_classes=21))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..81f3cbfbf516e833821c49deecd8f167170021f0
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_512x512_40k_voc12aug.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/encnet_r50-d8.py',
+ '../_base_/datasets/pascal_voc12_aug.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=21), auxiliary_head=dict(num_classes=21))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..835375cb0447378fc76431158eb0b8fc011d36bc
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_512x512_80k_ade20k.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/encnet_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=150), auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..d311e33f56ba431a882b0e7079001b0e9932a011
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_769x769_40k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/encnet_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..7b535f3c80818ce6b692b66f18ceee8e7b181fdc
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/encnet_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50s-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50s-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..600b701a7194ead496cc924bee897b6096e1c7ca
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/encnet/encnet_r50s-d8_512x512_80k_ade20k.py
@@ -0,0 +1,8 @@
+_base_ = [
+ '../_base_/models/encnet_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ backbone=dict(stem_channels=128),
+ decode_head=dict(num_classes=150),
+ auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/erfnet/README.md b/EgoHOS/raw/script/mmsegmentation/configs/erfnet/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..83c74c590828996d44c4535bc282a33ea994322d
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/erfnet/README.md
@@ -0,0 +1,51 @@
+# ERFNet
+
+[ERFNet: Efficient Residual Factorized ConvNet for Real-time Semantic Segmentation](http://www.robesafe.uah.es/personal/eduardo.romera/pdfs/Romera17tits.pdf)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
+Semantic segmentation is a challenging task that addresses most of the perception needs of intelligent vehicles (IVs) in an unified way. Deep neural networks excel at this task, as they can be trained end-to-end to accurately classify multiple object categories in an image at pixel level. However, a good tradeoff between high quality and computational resources is yet not present in the state-of-the-art semantic segmentation approaches, limiting their application in real vehicles. In this paper, we propose a deep architecture that is able to run in real time while providing accurate semantic segmentation. The core of our architecture is a novel layer that uses residual connections and factorized convolutions in order to remain efficient while retaining remarkable accuracy. Our approach is able to run at over 83 FPS in a single Titan X, and 7 FPS in a Jetson TX1 (embedded device). A comprehensive set of experiments on the publicly available Cityscapes data set demonstrates that our system achieves an accuracy that is similar to the state of the art, while being orders of magnitude faster to compute than other architectures that achieve top precision. The resulting tradeoff makes our model an ideal approach for scene understanding in IV applications. The code is publicly available at: https://github.com/Eromera/erfnet.
+
+
+
+

+
+
+## Citation
+
+```bibtex
+@article{romera2017erfnet,
+ title={Erfnet: Efficient residual factorized convnet for real-time semantic segmentation},
+ author={Romera, Eduardo and Alvarez, Jos{\'e} M and Bergasa, Luis M and Arroyo, Roberto},
+ journal={IEEE Transactions on Intelligent Transportation Systems},
+ volume={19},
+ number={1},
+ pages={263--272},
+ year={2017},
+ publisher={IEEE}
+}
+```
+
+## Results and models
+
+### Cityscapes
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| --------- | --------- | --------- | ------: | -------- | -------------- | ----: | ------------- | --------------------------------------------------------------------------------------- | -------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| ERFNet | ERFNet | 512x1024 | 160000 | 6.04 | 15.26 | 71.08 | 72.6 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/erfnet/erfnet_fcn_4x4_512x1024_160k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/erfnet/erfnet_fcn_4x4_512x1024_160k_cityscapes/erfnet_fcn_4x4_512x1024_160k_cityscapes_20211126_082056-03d333ed.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/erfnet/erfnet_fcn_4x4_512x1024_160k_cityscapes/erfnet_fcn_4x4_512x1024_160k_cityscapes_20211126_082056.log.json) |
+
+Note:
+
+- The model is trained from scratch.
+
+- Last deconvolution layer in the [original paper](https://github.com/Eromera/erfnet_pytorch/blob/master/train/erfnet.py#L123) is replaced by a naive `FCNHead` decoder head and a bilinear upsampling layer, found more effective and efficient.
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/erfnet/erfnet.yml b/EgoHOS/raw/script/mmsegmentation/configs/erfnet/erfnet.yml
new file mode 100644
index 0000000000000000000000000000000000000000..e4c34f9c5bb3e90697e6e522c61a1ed07c5368c0
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/erfnet/erfnet.yml
@@ -0,0 +1,37 @@
+Collections:
+- Name: ERFNet
+ Metadata:
+ Training Data:
+ - Cityscapes
+ Paper:
+ URL: http://www.robesafe.uah.es/personal/eduardo.romera/pdfs/Romera17tits.pdf
+ Title: 'ERFNet: Efficient Residual Factorized ConvNet for Real-time Semantic Segmentation'
+ README: configs/erfnet/README.md
+ Code:
+ URL: https://github.com/open-mmlab/mmsegmentation/blob/v0.20.0/mmseg/models/backbones/erfnet.py#L321
+ Version: v0.20.0
+ Converted From:
+ Code: https://github.com/Eromera/erfnet_pytorch
+Models:
+- Name: erfnet_fcn_4x4_512x1024_160k_cityscapes
+ In Collection: ERFNet
+ Metadata:
+ backbone: ERFNet
+ crop size: (512,1024)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 65.53
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 6.04
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 71.08
+ mIoU(ms+flip): 72.6
+ Config: configs/erfnet/erfnet_fcn_4x4_512x1024_160k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/erfnet/erfnet_fcn_4x4_512x1024_160k_cityscapes/erfnet_fcn_4x4_512x1024_160k_cityscapes_20211126_082056-03d333ed.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/erfnet/erfnet_fcn_4x4_512x1024_160k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/erfnet/erfnet_fcn_4x4_512x1024_160k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..8cb8e51492c90b9054c6b39ab2f5da6733c2ba1b
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/erfnet/erfnet_fcn_4x4_512x1024_160k_cityscapes.py
@@ -0,0 +1,8 @@
+_base_ = [
+ '../_base_/models/erfnet_fcn.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+data = dict(
+ samples_per_gpu=4,
+ workers_per_gpu=4,
+)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/README.md b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..a969a4d0a3aaf94ec645c10e7a78478062adfb1a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/README.md
@@ -0,0 +1,62 @@
+# FastFCN
+
+[FastFCN: Rethinking Dilated Convolution in the Backbone for Semantic Segmentation](https://arxiv.org/abs/1903.11816)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
+Modern approaches for semantic segmentation usually employ dilated convolutions in the backbone to extract high-resolution feature maps, which brings heavy computation complexity and memory footprint. To replace the time and memory consuming dilated convolutions, we propose a novel joint upsampling module named Joint Pyramid Upsampling (JPU) by formulating the task of extracting high-resolution feature maps into a joint upsampling problem. With the proposed JPU, our method reduces the computation complexity by more than three times without performance loss. Experiments show that JPU is superior to other upsampling modules, which can be plugged into many existing approaches to reduce computation complexity and improve performance. By replacing dilated convolutions with the proposed JPU module, our method achieves the state-of-the-art performance in Pascal Context dataset (mIoU of 53.13%) and ADE20K dataset (final score of 0.5584) while running 3 times faster.
+
+
+
+

+
+
+## Citation
+
+```bibtex
+@article{wu2019fastfcn,
+title={Fastfcn: Rethinking dilated convolution in the backbone for semantic segmentation},
+author={Wu, Huikai and Zhang, Junge and Huang, Kaiqi and Liang, Kongming and Yu, Yizhou},
+journal={arXiv preprint arXiv:1903.11816},
+year={2019}
+}
+```
+
+## Results and models
+
+### Cityscapes
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| --------- | --------- | --------- | ------: | -------- | -------------- | ----: | ------------- | --------------------------------------------------------------------------------------- | -------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| FastFCN + DeepLabV3 | R-50-D32 | 512x1024 | 80000 | 5.67 | 2.64 | 79.12 | 80.58 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fastfcn/fastfcn_r50-d32_jpu_aspp_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_aspp_512x1024_80k_cityscapes/fastfcn_r50-d32_jpu_aspp_512x1024_80k_cityscapes_20210928_053722-5d1a2648.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_aspp_512x1024_80k_cityscapes/fastfcn_r50-d32_jpu_aspp_512x1024_80k_cityscapes_20210928_053722.log.json) |
+| FastFCN + DeepLabV3 (4x4) | R-50-D32 | 512x1024 | 80000 | 9.79 | - | 79.52 | 80.91 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fastfcn/fastfcn_r50-d32_jpu_aspp_4x4_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_aspp_4x4_512x1024_80k_cityscapes/fastfcn_r50-d32_jpu_aspp_4x4_512x1024_80k_cityscapes_20210924_214357-72220849.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_aspp_4x4_512x1024_80k_cityscapes/fastfcn_r50-d32_jpu_aspp_4x4_512x1024_80k_cityscapes_20210924_214357.log.json) |
+| FastFCN + PSPNet | R-50-D32 | 512x1024 | 80000 | 5.67 | 4.40 | 79.26 | 80.86 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fastfcn/fastfcn_r50-d32_jpu_psp_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_psp_512x1024_80k_cityscapes/fastfcn_r50-d32_jpu_psp_512x1024_80k_cityscapes_20210928_053722-57749bed.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_psp_512x1024_80k_cityscapes/fastfcn_r50-d32_jpu_psp_512x1024_80k_cityscapes_20210928_053722.log.json) |
+| FastFCN + PSPNet (4x4) | R-50-D32 | 512x1024 | 80000 | 9.94 | - | 78.76 | 80.03 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fastfcn/fastfcn_r50-d32_jpu_psp_4x4_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_psp_4x4_512x1024_80k_cityscapes/fastfcn_r50-d32_jpu_psp_4x4_512x1024_80k_cityscapes_20210925_061841-77e87b0a.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_psp_4x4_512x1024_80k_cityscapes/fastfcn_r50-d32_jpu_psp_4x4_512x1024_80k_cityscapes_20210925_061841.log.json) |
+| FastFCN + EncNet | R-50-D32 | 512x1024 | 80000 | 8.15 | 4.77 | 77.97 |79.92 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fastfcn/fastfcn_r50-d32_jpu_enc_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_enc_512x1024_80k_cityscapes/fastfcn_r50-d32_jpu_enc_512x1024_80k_cityscapes_20210928_030036-78da5046.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_enc_512x1024_80k_cityscapes/fastfcn_r50-d32_jpu_enc_512x1024_80k_cityscapes_20210928_030036.log.json) |
+| FastFCN + EncNet (4x4)| R-50-D32 | 512x1024 | 80000 | 15.45 | - | 78.6 | 80.25 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fastfcn/fastfcn_r50-d32_jpu_enc_4x4_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_enc_4x4_512x1024_80k_cityscapes/fastfcn_r50-d32_jpu_enc_4x4_512x1024_80k_cityscapes_20210926_093217-e1eb6dbb.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_enc_4x4_512x1024_80k_cityscapes/fastfcn_r50-d32_jpu_enc_4x4_512x1024_80k_cityscapes_20210926_093217.log.json) |
+
+### ADE20K
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| --------- | --------- | --------- | ------: | -------- | -------------- | ----: | ------------- | --------------------------------------------------------------------------------------- | -------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| FastFCN + DeepLabV3 | R-50-D32 | 512x1024 | 80000 | 8.46 | 12.06 | 41.88 | 42.91 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fastfcn/fastfcn_r50-d32_jpu_aspp_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_aspp_512x512_80k_ade20k/fastfcn_r50-d32_jpu_aspp_512x512_80k_ade20k_20211013_190619-3aa40f2d.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_aspp_512x512_80k_ade20k/fastfcn_r50-d32_jpu_aspp_512x512_80k_ade20k_20211013_190619.log.json) |
+| FastFCN + DeepLabV3 | R-50-D32 | 512x1024 | 160000 | - | - | 43.58 | 44.92 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fastfcn/fastfcn_r50-d32_jpu_aspp_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_aspp_512x512_160k_ade20k/fastfcn_r50-d32_jpu_aspp_512x512_160k_ade20k_20211008_152246-27036aee.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_aspp_512x512_160k_ade20k/fastfcn_r50-d32_jpu_aspp_512x512_160k_ade20k_20211008_152246.log.json) |
+| FastFCN + PSPNet | R-50-D32 | 512x1024 | 80000 | 8.02 | 19.21 | 41.40 | 42.12 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fastfcn/fastfcn_r50-d32_jpu_psp_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_psp_512x512_80k_ade20k/fastfcn_r50-d32_jpu_psp_512x512_80k_ade20k_20210930_225137-993d07c8.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_psp_512x512_80k_ade20k/fastfcn_r50-d32_jpu_psp_512x512_80k_ade20k_20210930_225137.log.json) |
+| FastFCN + PSPNet | R-50-D32 | 512x1024 | 160000 | - | - | 42.63 | 43.71 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fastfcn/fastfcn_r50-d32_jpu_psp_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_psp_512x512_160k_ade20k/fastfcn_r50-d32_jpu_psp_512x512_160k_ade20k_20211008_105455-e8f5a2fd.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_psp_512x512_160k_ade20k/fastfcn_r50-d32_jpu_psp_512x512_160k_ade20k_20211008_105455.log.json) |
+| FastFCN + EncNet | R-50-D32 | 512x1024 | 80000 | 9.67 | 17.23 | 40.88 | 42.36 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fastfcn/fastfcn_r50-d32_jpu_enc_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_enc_512x512_80k_ade20k/fastfcn_r50-d32_jpu_enc_512x512_80k_ade20k_20210930_225214-65aef6dd.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_enc_512x512_80k_ade20k/fastfcn_r50-d32_jpu_enc_512x512_80k_ade20k_20210930_225214.log.json) |
+| FastFCN + EncNet | R-50-D32 | 512x1024 | 160000 | - | - | 42.50 | 44.21 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fastfcn/fastfcn_r50-d32_jpu_enc_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_enc_512x512_160k_ade20k/fastfcn_r50-d32_jpu_enc_512x512_160k_ade20k_20211008_105456-d875ce3c.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_enc_512x512_160k_ade20k/fastfcn_r50-d32_jpu_enc_512x512_160k_ade20k_20211008_105456.log.json) |
+
+Note:
+
+- `4x4` means 4 GPUs with 4 samples per GPU in training, default setting is 4 GPUs with 2 samples per GPU in training.
+- Results of [DeepLabV3 (mIoU: 79.32)](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/deeplabv3), [PSPNet (mIoU: 78.55)](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/pspnet) and [ENCNet (mIoU: 77.94)](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/encnet) can be found in each original repository.
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn.yml b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn.yml
new file mode 100644
index 0000000000000000000000000000000000000000..6fdc5565880e1ad710c10856a8d87f199ea02783
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn.yml
@@ -0,0 +1,235 @@
+Collections:
+- Name: FastFCN
+ Metadata:
+ Training Data:
+ - Cityscapes
+ - ADE20K
+ Paper:
+ URL: https://arxiv.org/abs/1903.11816
+ Title: 'FastFCN: Rethinking Dilated Convolution in the Backbone for Semantic Segmentation'
+ README: configs/fastfcn/README.md
+ Code:
+ URL: https://github.com/open-mmlab/mmsegmentation/blob/v0.18.0/mmseg/models/necks/jpu.py#L12
+ Version: v0.18.0
+ Converted From:
+ Code: https://github.com/wuhuikai/FastFCN
+Models:
+- Name: fastfcn_r50-d32_jpu_aspp_512x1024_80k_cityscapes
+ In Collection: FastFCN
+ Metadata:
+ backbone: R-50-D32
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 378.79
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 5.67
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.12
+ mIoU(ms+flip): 80.58
+ Config: configs/fastfcn/fastfcn_r50-d32_jpu_aspp_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_aspp_512x1024_80k_cityscapes/fastfcn_r50-d32_jpu_aspp_512x1024_80k_cityscapes_20210928_053722-5d1a2648.pth
+- Name: fastfcn_r50-d32_jpu_aspp_4x4_512x1024_80k_cityscapes
+ In Collection: FastFCN
+ Metadata:
+ backbone: R-50-D32
+ crop size: (512,1024)
+ lr schd: 80000
+ Training Memory (GB): 9.79
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.52
+ mIoU(ms+flip): 80.91
+ Config: configs/fastfcn/fastfcn_r50-d32_jpu_aspp_4x4_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_aspp_4x4_512x1024_80k_cityscapes/fastfcn_r50-d32_jpu_aspp_4x4_512x1024_80k_cityscapes_20210924_214357-72220849.pth
+- Name: fastfcn_r50-d32_jpu_psp_512x1024_80k_cityscapes
+ In Collection: FastFCN
+ Metadata:
+ backbone: R-50-D32
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 227.27
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 5.67
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.26
+ mIoU(ms+flip): 80.86
+ Config: configs/fastfcn/fastfcn_r50-d32_jpu_psp_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_psp_512x1024_80k_cityscapes/fastfcn_r50-d32_jpu_psp_512x1024_80k_cityscapes_20210928_053722-57749bed.pth
+- Name: fastfcn_r50-d32_jpu_psp_4x4_512x1024_80k_cityscapes
+ In Collection: FastFCN
+ Metadata:
+ backbone: R-50-D32
+ crop size: (512,1024)
+ lr schd: 80000
+ Training Memory (GB): 9.94
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.76
+ mIoU(ms+flip): 80.03
+ Config: configs/fastfcn/fastfcn_r50-d32_jpu_psp_4x4_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_psp_4x4_512x1024_80k_cityscapes/fastfcn_r50-d32_jpu_psp_4x4_512x1024_80k_cityscapes_20210925_061841-77e87b0a.pth
+- Name: fastfcn_r50-d32_jpu_enc_512x1024_80k_cityscapes
+ In Collection: FastFCN
+ Metadata:
+ backbone: R-50-D32
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 209.64
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 8.15
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.97
+ mIoU(ms+flip): 79.92
+ Config: configs/fastfcn/fastfcn_r50-d32_jpu_enc_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_enc_512x1024_80k_cityscapes/fastfcn_r50-d32_jpu_enc_512x1024_80k_cityscapes_20210928_030036-78da5046.pth
+- Name: fastfcn_r50-d32_jpu_enc_4x4_512x1024_80k_cityscapes
+ In Collection: FastFCN
+ Metadata:
+ backbone: R-50-D32
+ crop size: (512,1024)
+ lr schd: 80000
+ Training Memory (GB): 15.45
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.6
+ mIoU(ms+flip): 80.25
+ Config: configs/fastfcn/fastfcn_r50-d32_jpu_enc_4x4_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_enc_4x4_512x1024_80k_cityscapes/fastfcn_r50-d32_jpu_enc_4x4_512x1024_80k_cityscapes_20210926_093217-e1eb6dbb.pth
+- Name: fastfcn_r50-d32_jpu_aspp_512x512_80k_ade20k
+ In Collection: FastFCN
+ Metadata:
+ backbone: R-50-D32
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 82.92
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 8.46
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 41.88
+ mIoU(ms+flip): 42.91
+ Config: configs/fastfcn/fastfcn_r50-d32_jpu_aspp_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_aspp_512x512_80k_ade20k/fastfcn_r50-d32_jpu_aspp_512x512_80k_ade20k_20211013_190619-3aa40f2d.pth
+- Name: fastfcn_r50-d32_jpu_aspp_512x512_160k_ade20k
+ In Collection: FastFCN
+ Metadata:
+ backbone: R-50-D32
+ crop size: (512,1024)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 43.58
+ mIoU(ms+flip): 44.92
+ Config: configs/fastfcn/fastfcn_r50-d32_jpu_aspp_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_aspp_512x512_160k_ade20k/fastfcn_r50-d32_jpu_aspp_512x512_160k_ade20k_20211008_152246-27036aee.pth
+- Name: fastfcn_r50-d32_jpu_psp_512x512_80k_ade20k
+ In Collection: FastFCN
+ Metadata:
+ backbone: R-50-D32
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 52.06
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 8.02
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 41.4
+ mIoU(ms+flip): 42.12
+ Config: configs/fastfcn/fastfcn_r50-d32_jpu_psp_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_psp_512x512_80k_ade20k/fastfcn_r50-d32_jpu_psp_512x512_80k_ade20k_20210930_225137-993d07c8.pth
+- Name: fastfcn_r50-d32_jpu_psp_512x512_160k_ade20k
+ In Collection: FastFCN
+ Metadata:
+ backbone: R-50-D32
+ crop size: (512,1024)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 42.63
+ mIoU(ms+flip): 43.71
+ Config: configs/fastfcn/fastfcn_r50-d32_jpu_psp_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_psp_512x512_160k_ade20k/fastfcn_r50-d32_jpu_psp_512x512_160k_ade20k_20211008_105455-e8f5a2fd.pth
+- Name: fastfcn_r50-d32_jpu_enc_512x512_80k_ade20k
+ In Collection: FastFCN
+ Metadata:
+ backbone: R-50-D32
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 58.04
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 9.67
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 40.88
+ mIoU(ms+flip): 42.36
+ Config: configs/fastfcn/fastfcn_r50-d32_jpu_enc_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_enc_512x512_80k_ade20k/fastfcn_r50-d32_jpu_enc_512x512_80k_ade20k_20210930_225214-65aef6dd.pth
+- Name: fastfcn_r50-d32_jpu_enc_512x512_160k_ade20k
+ In Collection: FastFCN
+ Metadata:
+ backbone: R-50-D32
+ crop size: (512,1024)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 42.5
+ mIoU(ms+flip): 44.21
+ Config: configs/fastfcn/fastfcn_r50-d32_jpu_enc_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fastfcn/fastfcn_r50-d32_jpu_enc_512x512_160k_ade20k/fastfcn_r50-d32_jpu_enc_512x512_160k_ade20k_20211008_105456-d875ce3c.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_aspp_4x4_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_aspp_4x4_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..87fc274dc57e0232de49fee4eb939519b2341d89
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_aspp_4x4_512x1024_80k_cityscapes.py
@@ -0,0 +1,6 @@
+# model settings
+_base_ = './fastfcn_r50-d32_jpu_aspp_512x1024_80k_cityscapes.py'
+data = dict(
+ samples_per_gpu=4,
+ workers_per_gpu=4,
+)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_aspp_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_aspp_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..dc86da3b6fd61a9774ce814b8d0519940154337a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_aspp_512x1024_80k_cityscapes.py
@@ -0,0 +1,20 @@
+# model settings
+_base_ = './fastfcn_r50-d32_jpu_psp_512x1024_80k_cityscapes.py'
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+model = dict(
+ decode_head=dict(
+ _delete_=True,
+ type='ASPPHead',
+ in_channels=2048,
+ in_index=2,
+ channels=512,
+ dilations=(1, 12, 24, 36),
+ dropout_ratio=0.1,
+ num_classes=19,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0)),
+ # model training and testing settings
+ train_cfg=dict(),
+ test_cfg=dict(mode='whole'))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_aspp_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_aspp_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..dbf9f802726f65a67c4b7ba59d92bca001fe6564
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_aspp_512x512_160k_ade20k.py
@@ -0,0 +1,20 @@
+# model settings
+_base_ = './fastfcn_r50-d32_jpu_psp_512x512_160k_ade20k.py'
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+model = dict(
+ decode_head=dict(
+ _delete_=True,
+ type='ASPPHead',
+ in_channels=2048,
+ in_index=2,
+ channels=512,
+ dilations=(1, 12, 24, 36),
+ dropout_ratio=0.1,
+ num_classes=150,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0)),
+ # model training and testing settings
+ train_cfg=dict(),
+ test_cfg=dict(mode='whole'))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_aspp_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_aspp_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..b14b1f68c74c4fba69abd4dbb37fec7c0000e872
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_aspp_512x512_80k_ade20k.py
@@ -0,0 +1,20 @@
+# model settings
+_base_ = './fastfcn_r50-d32_jpu_psp_512x512_80k_ade20k.py'
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+model = dict(
+ decode_head=dict(
+ _delete_=True,
+ type='ASPPHead',
+ in_channels=2048,
+ in_index=2,
+ channels=512,
+ dilations=(1, 12, 24, 36),
+ dropout_ratio=0.1,
+ num_classes=150,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0)),
+ # model training and testing settings
+ train_cfg=dict(),
+ test_cfg=dict(mode='whole'))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_enc_4x4_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_enc_4x4_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..59d294b5f44b911189eb618ffa6e83cea4c06376
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_enc_4x4_512x1024_80k_cityscapes.py
@@ -0,0 +1,6 @@
+# model settings
+_base_ = './fastfcn_r50-d32_jpu_enc_512x1024_80k_cityscapes.py'
+data = dict(
+ samples_per_gpu=4,
+ workers_per_gpu=4,
+)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_enc_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_enc_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..cc68edfe5beec5c25e96536050a7ad9fcb713184
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_enc_512x1024_80k_cityscapes.py
@@ -0,0 +1,24 @@
+# model settings
+_base_ = './fastfcn_r50-d32_jpu_psp_512x1024_80k_cityscapes.py'
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+model = dict(
+ decode_head=dict(
+ _delete_=True,
+ type='EncHead',
+ in_channels=[512, 1024, 2048],
+ in_index=(0, 1, 2),
+ channels=512,
+ num_codes=32,
+ use_se_loss=True,
+ add_lateral=False,
+ dropout_ratio=0.1,
+ num_classes=19,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0),
+ loss_se_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=True, loss_weight=0.2)),
+ # model training and testing settings
+ train_cfg=dict(),
+ test_cfg=dict(mode='whole'))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_enc_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_enc_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..12f0add5ad5b244cac249498470ff31029d0381a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_enc_512x512_160k_ade20k.py
@@ -0,0 +1,24 @@
+# model settings
+_base_ = './fastfcn_r50-d32_jpu_psp_512x512_160k_ade20k.py'
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+model = dict(
+ decode_head=dict(
+ _delete_=True,
+ type='EncHead',
+ in_channels=[512, 1024, 2048],
+ in_index=(0, 1, 2),
+ channels=512,
+ num_codes=32,
+ use_se_loss=True,
+ add_lateral=False,
+ dropout_ratio=0.1,
+ num_classes=150,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0),
+ loss_se_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=True, loss_weight=0.2)),
+ # model training and testing settings
+ train_cfg=dict(),
+ test_cfg=dict(mode='whole'))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_enc_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_enc_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..d3e2e9c80b4560c78034bef1dbdb4a6e80507a43
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_enc_512x512_80k_ade20k.py
@@ -0,0 +1,24 @@
+# model settings
+_base_ = './fastfcn_r50-d32_jpu_psp_512x512_80k_ade20k.py'
+norm_cfg = dict(type='SyncBN', requires_grad=True)
+model = dict(
+ decode_head=dict(
+ _delete_=True,
+ type='EncHead',
+ in_channels=[512, 1024, 2048],
+ in_index=(0, 1, 2),
+ channels=512,
+ num_codes=32,
+ use_se_loss=True,
+ add_lateral=False,
+ dropout_ratio=0.1,
+ num_classes=150,
+ norm_cfg=norm_cfg,
+ align_corners=False,
+ loss_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=False, loss_weight=1.0),
+ loss_se_decode=dict(
+ type='CrossEntropyLoss', use_sigmoid=True, loss_weight=0.2)),
+ # model training and testing settings
+ train_cfg=dict(),
+ test_cfg=dict(mode='whole'))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_psp_4x4_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_psp_4x4_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..5fe5ca16b1e85ef5999cc1dd2141c7f17467a1da
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_psp_4x4_512x1024_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/fastfcn_r50-d32_jpu_psp.py',
+ '../_base_/datasets/cityscapes.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+data = dict(
+ samples_per_gpu=4,
+ workers_per_gpu=4,
+)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_psp_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_psp_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..e7637fabed87930cb7633d66011e98b8b9427a05
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_psp_512x1024_80k_cityscapes.py
@@ -0,0 +1,5 @@
+_base_ = [
+ '../_base_/models/fastfcn_r50-d32_jpu_psp.py',
+ '../_base_/datasets/cityscapes.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_psp_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_psp_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..e267ac6b46d0ee35257b64dc167fd429fb4f394f
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_psp_512x512_160k_ade20k.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/fastfcn_r50-d32_jpu_psp.py',
+ '../_base_/datasets/ade20k.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_160k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=150), auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_psp_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_psp_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..22e0447beee8d20ce1e40d253cf8c8e26930c4e9
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fastfcn/fastfcn_r50-d32_jpu_psp_512x512_80k_ade20k.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/fastfcn_r50-d32_jpu_psp.py',
+ '../_base_/datasets/ade20k.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=150), auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fastscnn/README.md b/EgoHOS/raw/script/mmsegmentation/configs/fastscnn/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..b0023b2bd90ca7c1e6476a89e71bd57dff06e5f5
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fastscnn/README.md
@@ -0,0 +1,41 @@
+# Fast-SCNN
+
+[Fast-SCNN for Semantic Segmentation](https://arxiv.org/abs/1902.04502)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
+The encoder-decoder framework is state-of-the-art for offline semantic image segmentation. Since the rise in autonomous systems, real-time computation is increasingly desirable. In this paper, we introduce fast segmentation convolutional neural network (Fast-SCNN), an above real-time semantic segmentation model on high resolution image data (1024x2048px) suited to efficient computation on embedded devices with low memory. Building on existing two-branch methods for fast segmentation, we introduce our `learning to downsample' module which computes low-level features for multiple resolution branches simultaneously. Our network combines spatial detail at high resolution with deep features extracted at lower resolution, yielding an accuracy of 68.0% mean intersection over union at 123.5 frames per second on Cityscapes. We also show that large scale pre-training is unnecessary. We thoroughly validate our metric in experiments with ImageNet pre-training and the coarse labeled data of Cityscapes. Finally, we show even faster computation with competitive results on subsampled inputs, without any network modifications.
+
+
+
+

+
+
+## Citation
+
+```bibtex
+@article{poudel2019fast,
+ title={Fast-scnn: Fast semantic segmentation network},
+ author={Poudel, Rudra PK and Liwicki, Stephan and Cipolla, Roberto},
+ journal={arXiv preprint arXiv:1902.04502},
+ year={2019}
+}
+```
+
+## Results and models
+
+### Cityscapes
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| --------- | --------- | --------- | ------: | -------- | -------------- | ----: | ------------- | --------------------------------------------------------------------------------------- | -------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| FastSCNN | FastSCNN | 512x1024 | 160000 | 3.3 | 56.45 | 70.96 | 72.65 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fastscnn/fast_scnn_lr0.12_8x4_160k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fast_scnn/fast_scnn_lr0.12_8x4_160k_cityscapes/fast_scnn_lr0.12_8x4_160k_cityscapes_20210630_164853-0cec9937.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fast_scnn/fast_scnn_lr0.12_8x4_160k_cityscapes/fast_scnn_lr0.12_8x4_160k_cityscapes_20210630_164853.log.json) |
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fastscnn/fast_scnn_lr0.12_8x4_160k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fastscnn/fast_scnn_lr0.12_8x4_160k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..469812503c885648efa167193315edfe28a0bc32
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fastscnn/fast_scnn_lr0.12_8x4_160k_cityscapes.py
@@ -0,0 +1,10 @@
+_base_ = [
+ '../_base_/models/fast_scnn.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+
+# Re-config the data sampler.
+data = dict(samples_per_gpu=4, workers_per_gpu=4)
+
+# Re-config the optimizer.
+optimizer = dict(type='SGD', lr=0.12, momentum=0.9, weight_decay=4e-5)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fastscnn/fastscnn.yml b/EgoHOS/raw/script/mmsegmentation/configs/fastscnn/fastscnn.yml
new file mode 100644
index 0000000000000000000000000000000000000000..cad0360744195426124eec54df5eab7d4d5344f1
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fastscnn/fastscnn.yml
@@ -0,0 +1,35 @@
+Collections:
+- Name: FastSCNN
+ Metadata:
+ Training Data:
+ - Cityscapes
+ Paper:
+ URL: https://arxiv.org/abs/1902.04502
+ Title: Fast-SCNN for Semantic Segmentation
+ README: configs/fastscnn/README.md
+ Code:
+ URL: https://github.com/open-mmlab/mmsegmentation/blob/v0.17.0/mmseg/models/backbones/fast_scnn.py#L272
+ Version: v0.17.0
+Models:
+- Name: fast_scnn_lr0.12_8x4_160k_cityscapes
+ In Collection: FastSCNN
+ Metadata:
+ backbone: FastSCNN
+ crop size: (512,1024)
+ lr schd: 160000
+ inference time (ms/im):
+ - value: 17.71
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 3.3
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 70.96
+ mIoU(ms+flip): 72.65
+ Config: configs/fastscnn/fast_scnn_lr0.12_8x4_160k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fast_scnn/fast_scnn_lr0.12_8x4_160k_cityscapes/fast_scnn_lr0.12_8x4_160k_cityscapes_20210630_164853-0cec9937.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/README.md b/EgoHOS/raw/script/mmsegmentation/configs/fcn/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..f08851e9080b399abd177155b534d24ef11e2b20
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/README.md
@@ -0,0 +1,110 @@
+# FCN
+
+[Fully Convolutional Networks for Semantic Segmentation](https://arxiv.org/abs/1411.4038)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
+Convolutional networks are powerful visual models that yield hierarchies of features. We show that convolutional networks by themselves, trained end-to-end, pixels-to-pixels, exceed the state-of-the-art in semantic segmentation. Our key insight is to build "fully convolutional" networks that take input of arbitrary size and produce correspondingly-sized output with efficient inference and learning. We define and detail the space of fully convolutional networks, explain their application to spatially dense prediction tasks, and draw connections to prior models. We adapt contemporary classification networks (AlexNet, the VGG net, and GoogLeNet) into fully convolutional networks and transfer their learned representations by fine-tuning to the segmentation task. We then define a novel architecture that combines semantic information from a deep, coarse layer with appearance information from a shallow, fine layer to produce accurate and detailed segmentations. Our fully convolutional network achieves state-of-the-art segmentation of PASCAL VOC (20% relative improvement to 62.2% mean IU on 2012), NYUDv2, and SIFT Flow, while inference takes one third of a second for a typical image.
+
+
+
+

+
+
+## Citation
+
+```bibtex
+@article{shelhamer2017fully,
+ title={Fully convolutional networks for semantic segmentation},
+ author={Shelhamer, Evan and Long, Jonathan and Darrell, Trevor},
+ journal={IEEE transactions on pattern analysis and machine intelligence},
+ volume={39},
+ number={4},
+ pages={640--651},
+ year={2017},
+ publisher={IEEE Trans Pattern Anal Mach Intell}
+}
+```
+
+## Results and models
+
+### Cityscapes
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | ---------- | --------- | ------: | -------- | -------------- | ----: | ------------: | -------------------------------------------------------------------------------------------------------------------------- | ---------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| FCN | R-50-D8 | 512x1024 | 40000 | 5.7 | 4.17 | 72.25 | 73.36 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r50-d8_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_512x1024_40k_cityscapes/fcn_r50-d8_512x1024_40k_cityscapes_20200604_192608-efe53f0d.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_512x1024_40k_cityscapes/fcn_r50-d8_512x1024_40k_cityscapes_20200604_192608.log.json) |
+| FCN | R-101-D8 | 512x1024 | 40000 | 9.2 | 2.66 | 75.45 | 76.58 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r101-d8_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_512x1024_40k_cityscapes/fcn_r101-d8_512x1024_40k_cityscapes_20200604_181852-a883d3a1.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_512x1024_40k_cityscapes/fcn_r101-d8_512x1024_40k_cityscapes_20200604_181852.log.json) |
+| FCN | R-50-D8 | 769x769 | 40000 | 6.5 | 1.80 | 71.47 | 72.54 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r50-d8_769x769_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_769x769_40k_cityscapes/fcn_r50-d8_769x769_40k_cityscapes_20200606_113104-977b5d02.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_769x769_40k_cityscapes/fcn_r50-d8_769x769_40k_cityscapes_20200606_113104.log.json) |
+| FCN | R-101-D8 | 769x769 | 40000 | 10.4 | 1.19 | 73.93 | 75.14 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r101-d8_769x769_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_769x769_40k_cityscapes/fcn_r101-d8_769x769_40k_cityscapes_20200606_113208-7d4ab69c.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_769x769_40k_cityscapes/fcn_r101-d8_769x769_40k_cityscapes_20200606_113208.log.json) |
+| FCN | R-18-D8 | 512x1024 | 80000 | 1.7 | 14.65 | 71.11 | 72.91 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r18-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r18-d8_512x1024_80k_cityscapes/fcn_r18-d8_512x1024_80k_cityscapes_20201225_021327-6c50f8b4.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r18-d8_512x1024_80k_cityscapes/fcn_r18-d8_512x1024_80k_cityscapes-20201225_021327.log.json) |
+| FCN | R-50-D8 | 512x1024 | 80000 | - | | 73.61 | 74.24 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r50-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_512x1024_80k_cityscapes/fcn_r50-d8_512x1024_80k_cityscapes_20200606_113019-03aa804d.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_512x1024_80k_cityscapes/fcn_r50-d8_512x1024_80k_cityscapes_20200606_113019.log.json) |
+| FCN | R-101-D8 | 512x1024 | 80000 | - | - | 75.13 | 75.94 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r101-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_512x1024_80k_cityscapes/fcn_r101-d8_512x1024_80k_cityscapes_20200606_113038-3fb937eb.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_512x1024_80k_cityscapes/fcn_r101-d8_512x1024_80k_cityscapes_20200606_113038.log.json) |
+| FCN (FP16)| R-101-D8 | 512x1024 | 80000 | 5.37 | 8.64 | 76.80 | - | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r101-d8_fp16_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_fp16_512x1024_80k_cityscapes/fcn_r101-d8_fp16_512x1024_80k_cityscapes_20200717_230921-fb13e883.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_fp16_512x1024_80k_cityscapes/fcn_r101-d8_fp16_512x1024_80k_cityscapes_20200717_230921.log.json) |
+| FCN | R-18-D8 | 769x769 | 80000 | 1.9 | 6.40 | 70.80 | 73.16 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r18-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r18-d8_769x769_80k_cityscapes/fcn_r18-d8_769x769_80k_cityscapes_20201225_021451-9739d1b8.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r18-d8_769x769_80k_cityscapes/fcn_r18-d8_769x769_80k_cityscapes-20201225_021451.log.json) |
+| FCN | R-50-D8 | 769x769 | 80000 | - | - | 72.64 | 73.32 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r50-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_769x769_80k_cityscapes/fcn_r50-d8_769x769_80k_cityscapes_20200606_195749-f5caeabc.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_769x769_80k_cityscapes/fcn_r50-d8_769x769_80k_cityscapes_20200606_195749.log.json) |
+| FCN | R-101-D8 | 769x769 | 80000 | - | - | 75.52 | 76.61 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r101-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_769x769_80k_cityscapes/fcn_r101-d8_769x769_80k_cityscapes_20200606_214354-45cbac68.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_769x769_80k_cityscapes/fcn_r101-d8_769x769_80k_cityscapes_20200606_214354.log.json) |
+| FCN | R-18b-D8 | 512x1024 | 80000 | 1.6 | 16.74 | 70.24 | 72.77 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r18b-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r18b-d8_512x1024_80k_cityscapes/fcn_r18b-d8_512x1024_80k_cityscapes_20201225_230143-92c0f445.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r18b-d8_512x1024_80k_cityscapes/fcn_r18b-d8_512x1024_80k_cityscapes-20201225_230143.log.json) |
+| FCN | R-50b-D8 | 512x1024 | 80000 | 5.6 | 4.20 | 75.65 | 77.59 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r50b-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50b-d8_512x1024_80k_cityscapes/fcn_r50b-d8_512x1024_80k_cityscapes_20201225_094221-82957416.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50b-d8_512x1024_80k_cityscapes/fcn_r50b-d8_512x1024_80k_cityscapes-20201225_094221.log.json) |
+| FCN | R-101b-D8 | 512x1024 | 80000 | 9.1 | 2.73 | 77.37 | 78.77 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r101b-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101b-d8_512x1024_80k_cityscapes/fcn_r101b-d8_512x1024_80k_cityscapes_20201226_160213-4543858f.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101b-d8_512x1024_80k_cityscapes/fcn_r101b-d8_512x1024_80k_cityscapes-20201226_160213.log.json) |
+| FCN | R-18b-D8 | 769x769 | 80000 | 1.7 | 6.70 | 69.66 | 72.07 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r18b-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r18b-d8_769x769_80k_cityscapes/fcn_r18b-d8_769x769_80k_cityscapes_20201226_004430-32d504e5.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r18b-d8_769x769_80k_cityscapes/fcn_r18b-d8_769x769_80k_cityscapes-20201226_004430.log.json) |
+| FCN | R-50b-D8 | 769x769 | 80000 | 6.3 | 1.82 | 73.83 | 76.60 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r50b-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50b-d8_769x769_80k_cityscapes/fcn_r50b-d8_769x769_80k_cityscapes_20201225_094223-94552d38.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50b-d8_769x769_80k_cityscapes/fcn_r50b-d8_769x769_80k_cityscapes-20201225_094223.log.json) |
+| FCN | R-101b-D8 | 769x769 | 80000 | 10.3 | 1.15 | 77.02 | 78.67 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r101b-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101b-d8_769x769_80k_cityscapes/fcn_r101b-d8_769x769_80k_cityscapes_20201226_170012-82be37e2.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101b-d8_769x769_80k_cityscapes/fcn_r101b-d8_769x769_80k_cityscapes-20201226_170012.log.json) |
+| FCN (D6) | R-50-D16 | 512x1024 | 40000 | 3.4 | 10.22 | 77.06 | 78.85 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_d6_r50-d16_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r50-d16_512x1024_40k_cityscapes/fcn_d6_r50-d16_512x1024_40k_cityscapes_20210305_130133-98d5d1bc.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r50-d16_512x1024_40k_cityscapes/fcn_d6_r50-d16_512x1024_40k_cityscapes-20210305_130133.log.json) |
+| FCN (D6) | R-50-D16 | 512x1024 | 80000 | - | 10.35 | 77.27 | 78.88 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_d6_r50-d16_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r50-d16_512x1024_80k_cityscapes/fcn_d6_r50-d16_512x1024_80k_cityscapes_20210306_115604-133c292f.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r50-d16_512x1024_80k_cityscapes/fcn_d6_r50-d16_512x1024_80k_cityscapes-20210306_115604.log.json) |
+| FCN (D6) | R-50-D16 | 769x769 | 40000 | 3.7 | 4.17 | 76.82 | 78.22 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_d6_r50-d16_769x769_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r50-d16_769x769_40k_cityscapes/fcn_d6_r50-d16_769x769_40k_cityscapes_20210305_185744-1aab18ed.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r50-d16_769x769_40k_cityscapes/fcn_d6_r50-d16_769x769_40k_cityscapes-20210305_185744.log.json) |
+| FCN (D6) | R-50-D16 | 769x769 | 80000 | - | 4.15 | 77.04 | 78.40 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_d6_r50-d16_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r50-d16_769x769_80k_cityscapes/fcn_d6_r50-d16_769x769_80k_cityscapes_20210305_200413-109d88eb.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r50-d16_769x769_80k_cityscapes/fcn_d6_r50-d16_769x769_80k_cityscapes-20210305_200413.log.json) |
+| FCN (D6) | R-101-D16 | 512x1024 | 40000 | 4.5 | 8.04 | 77.36 | 79.18 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_d6_r101-d16_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r101-d16_512x1024_40k_cityscapes/fcn_d6_r101-d16_512x1024_40k_cityscapes_20210305_130337-9cf2b450.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r101-d16_512x1024_40k_cityscapes/fcn_d6_r101-d16_512x1024_40k_cityscapes-20210305_130337.log.json) |
+| FCN (D6) | R-101-D16 | 512x1024 | 80000 | - | 8.26 | 78.46 | 80.42 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_d6_r101-d16_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r101-d16_512x1024_80k_cityscapes/fcn_d6_r101-d16_512x1024_80k_cityscapes_20210308_102747-cb336445.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r101-d16_512x1024_80k_cityscapes/fcn_d6_r101-d16_512x1024_80k_cityscapes-20210308_102747.log.json) |
+| FCN (D6) | R-101-D16 | 769x769 | 40000 | 5.0 | 3.12 | 77.28 | 78.95 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_d6_r101-d16_769x769_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r101-d16_769x769_40k_cityscapes/fcn_d6_r101-d16_769x769_40k_cityscapes_20210308_102453-60b114e9.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r101-d16_769x769_40k_cityscapes/fcn_d6_r101-d16_769x769_40k_cityscapes-20210308_102453.log.json) |
+| FCN (D6) | R-101-D16 | 769x769 | 80000 | - | 3.21 | 78.06 | 79.58 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_d6_r101-d16_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r101-d16_769x769_80k_cityscapes/fcn_d6_r101-d16_769x769_80k_cityscapes_20210306_120016-e33adc4f.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r101-d16_769x769_80k_cityscapes/fcn_d6_r101-d16_769x769_80k_cityscapes-20210306_120016.log.json) |
+| FCN (D6) | R-50b-D16 | 512x1024 | 80000 | 3.2 | 10.16 | 76.99 | 79.03 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_d6_r50b-d16_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r50b-d16_512x1024_80k_cityscapes/fcn_d6_r50b-d16_512x1024_80k_cityscapes_20210311_125550-6a0b62e9.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r50b_d16_512x1024_80k_cityscapes/fcn_d6_r50b_d16_512x1024_80k_cityscapes-20210311_125550.log.json) |
+| FCN (D6) | R-50b-D16 | 769x769 | 80000 | 3.6 | 4.17 | 76.86 | 78.52 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_d6_r50b-d16_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r50b-d16_769x769_80k_cityscapes/fcn_d6_r50b-d16_769x769_80k_cityscapes_20210311_131012-d665f231.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r50b_d16_769x769_80k_cityscapes/fcn_d6_r50b_d16_769x769_80k_cityscapes-20210311_131012.log.json) |
+| FCN (D6) | R-101b-D16 | 512x1024 | 80000 | 4.3 | 8.46 | 77.72 | 79.53 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_d6_r101b-d16_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r101b-d16_512x1024_80k_cityscapes/fcn_d6_r101b-d16_512x1024_80k_cityscapes_20210311_144305-3f2eb5b4.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r101b_d16_512x1024_80k_cityscapes/fcn_d6_r101b_d16_512x1024_80k_cityscapes-20210311_144305.log.json) |
+| FCN (D6) | R-101b-D16 | 769x769 | 80000 | 4.8 | 3.32 | 77.34 | 78.91 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_d6_r101b-d16_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r101b-d16_769x769_80k_cityscapes/fcn_d6_r101b-d16_769x769_80k_cityscapes_20210311_154527-c4d8bfbc.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r101b_d16_769x769_80k_cityscapes/fcn_d6_r101b_d16_769x769_80k_cityscapes-20210311_154527.log.json) |
+
+### ADE20K
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | ----------------------------------------------------------------------------------------------------------------- | -------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| FCN | R-50-D8 | 512x512 | 80000 | 8.5 | 23.49 | 35.94 | 37.94 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r50-d8_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_512x512_80k_ade20k/fcn_r50-d8_512x512_80k_ade20k_20200614_144016-f8ac5082.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_512x512_80k_ade20k/fcn_r50-d8_512x512_80k_ade20k_20200614_144016.log.json) |
+| FCN | R-101-D8 | 512x512 | 80000 | 12 | 14.78 | 39.61 | 40.83 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r101-d8_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_512x512_80k_ade20k/fcn_r101-d8_512x512_80k_ade20k_20200615_014143-bc1809f7.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_512x512_80k_ade20k/fcn_r101-d8_512x512_80k_ade20k_20200615_014143.log.json) |
+| FCN | R-50-D8 | 512x512 | 160000 | - | - | 36.10 | 38.08 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r50-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_512x512_160k_ade20k/fcn_r50-d8_512x512_160k_ade20k_20200615_100713-4edbc3b4.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_512x512_160k_ade20k/fcn_r50-d8_512x512_160k_ade20k_20200615_100713.log.json) |
+| FCN | R-101-D8 | 512x512 | 160000 | - | - | 39.91 | 41.40 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r101-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_512x512_160k_ade20k/fcn_r101-d8_512x512_160k_ade20k_20200615_105816-fd192bd5.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_512x512_160k_ade20k/fcn_r101-d8_512x512_160k_ade20k_20200615_105816.log.json) |
+
+### Pascal VOC 2012 + Aug
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | ------------------------------------------------------------------------------------------------------------------ | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| FCN | R-50-D8 | 512x512 | 20000 | 5.7 | 23.28 | 67.08 | 69.94 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r50-d8_512x512_20k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_512x512_20k_voc12aug/fcn_r50-d8_512x512_20k_voc12aug_20200617_010715-52dc5306.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_512x512_20k_voc12aug/fcn_r50-d8_512x512_20k_voc12aug_20200617_010715.log.json) |
+| FCN | R-101-D8 | 512x512 | 20000 | 9.2 | 14.81 | 71.16 | 73.57 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r101-d8_512x512_20k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_512x512_20k_voc12aug/fcn_r101-d8_512x512_20k_voc12aug_20200617_010842-0bb4e798.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_512x512_20k_voc12aug/fcn_r101-d8_512x512_20k_voc12aug_20200617_010842.log.json) |
+| FCN | R-50-D8 | 512x512 | 40000 | - | - | 66.97 | 69.04 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r50-d8_512x512_40k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_512x512_40k_voc12aug/fcn_r50-d8_512x512_40k_voc12aug_20200613_161222-5e2dbf40.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_512x512_40k_voc12aug/fcn_r50-d8_512x512_40k_voc12aug_20200613_161222.log.json) |
+| FCN | R-101-D8 | 512x512 | 40000 | - | - | 69.91 | 72.38 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r101-d8_512x512_40k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_512x512_40k_voc12aug/fcn_r101-d8_512x512_40k_voc12aug_20200613_161240-4c8bcefd.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_512x512_40k_voc12aug/fcn_r101-d8_512x512_40k_voc12aug_20200613_161240.log.json) |
+
+### Pascal Context
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | ------------------------------------------------------------------------------------------------------------------------ | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| FCN | R-101-D8 | 480x480 | 40000 | - | 9.93 | 44.43 | 45.63 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r101-d8_480x480_40k_pascal_context.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_480x480_40k_pascal_context/fcn_r101-d8_480x480_40k_pascal_context_20210421_154757-b5e97937.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_480x480_40k_pascal_context/fcn_r101-d8_480x480_40k_pascal_context-20210421_154757.log.json) |
+| FCN | R-101-D8 | 480x480 | 80000 | - | - | 44.13 | 45.26 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r101-d8_480x480_80k_pascal_context.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_480x480_80k_pascal_context/fcn_r101-d8_480x480_80k_pascal_context_20210421_163310-4711813f.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_480x480_80k_pascal_context/fcn_r101-d8_480x480_80k_pascal_context-20210421_163310.log.json) |
+
+### Pascal Context 59
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | ------------------------------------------------------------------------------------------------------------------------ | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| FCN | R-101-D8 | 480x480 | 40000 | - | - | 48.42 | 50.4 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r101-d8_480x480_40k_pascal_context_59.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_480x480_40k_pascal_context_59/fcn_r101-d8_480x480_40k_pascal_context_59_20210415_230724-8cf83682.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_480x480_40k_pascal_context_59/fcn_r101-d8_480x480_40k_pascal_context_59-20210415_230724.log.json) |
+| FCN | R-101-D8 | 480x480 | 80000 | - | - | 49.35 | 51.38 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/fcn/fcn_r101-d8_480x480_80k_pascal_context_59.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_480x480_80k_pascal_context_59/fcn_r101-d8_480x480_80k_pascal_context_59_20210416_110804-9a6f2c94.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_480x480_80k_pascal_context_59/fcn_r101-d8_480x480_80k_pascal_context_59-20210416_110804.log.json) |
+
+Note:
+
+- `FP16` means Mixed Precision (FP16) is adopted in training.
+- `FCN D6` means dilation rate of convolution operator in FCN is 6.
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn.yml b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn.yml
new file mode 100644
index 0000000000000000000000000000000000000000..563391c93f87338adaffadf4c01453a98b296b34
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn.yml
@@ -0,0 +1,827 @@
+Collections:
+- Name: FCN
+ Metadata:
+ Training Data:
+ - Cityscapes
+ - ADE20K
+ - Pascal VOC 2012 + Aug
+ - Pascal Context
+ - Pascal Context 59
+ Paper:
+ URL: https://arxiv.org/abs/1411.4038
+ Title: Fully Convolutional Networks for Semantic Segmentation
+ README: configs/fcn/README.md
+ Code:
+ URL: https://github.com/open-mmlab/mmsegmentation/blob/v0.17.0/mmseg/models/decode_heads/fcn_head.py#L11
+ Version: v0.17.0
+ Converted From:
+ Code: https://github.com/BVLC/caffe/wiki/Model-Zoo#fcn
+Models:
+- Name: fcn_r50-d8_512x1024_40k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 239.81
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 5.7
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 72.25
+ mIoU(ms+flip): 73.36
+ Config: configs/fcn/fcn_r50-d8_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_512x1024_40k_cityscapes/fcn_r50-d8_512x1024_40k_cityscapes_20200604_192608-efe53f0d.pth
+- Name: fcn_r101-d8_512x1024_40k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 375.94
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 9.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 75.45
+ mIoU(ms+flip): 76.58
+ Config: configs/fcn/fcn_r101-d8_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_512x1024_40k_cityscapes/fcn_r101-d8_512x1024_40k_cityscapes_20200604_181852-a883d3a1.pth
+- Name: fcn_r50-d8_769x769_40k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-50-D8
+ crop size: (769,769)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 555.56
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 6.5
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 71.47
+ mIoU(ms+flip): 72.54
+ Config: configs/fcn/fcn_r50-d8_769x769_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_769x769_40k_cityscapes/fcn_r50-d8_769x769_40k_cityscapes_20200606_113104-977b5d02.pth
+- Name: fcn_r101-d8_769x769_40k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-101-D8
+ crop size: (769,769)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 840.34
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 10.4
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 73.93
+ mIoU(ms+flip): 75.14
+ Config: configs/fcn/fcn_r101-d8_769x769_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_769x769_40k_cityscapes/fcn_r101-d8_769x769_40k_cityscapes_20200606_113208-7d4ab69c.pth
+- Name: fcn_r18-d8_512x1024_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-18-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 68.26
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 1.7
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 71.11
+ mIoU(ms+flip): 72.91
+ Config: configs/fcn/fcn_r18-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r18-d8_512x1024_80k_cityscapes/fcn_r18-d8_512x1024_80k_cityscapes_20201225_021327-6c50f8b4.pth
+- Name: fcn_r50-d8_512x1024_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 73.61
+ mIoU(ms+flip): 74.24
+ Config: configs/fcn/fcn_r50-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_512x1024_80k_cityscapes/fcn_r50-d8_512x1024_80k_cityscapes_20200606_113019-03aa804d.pth
+- Name: fcn_r101-d8_512x1024_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 75.13
+ mIoU(ms+flip): 75.94
+ Config: configs/fcn/fcn_r101-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_512x1024_80k_cityscapes/fcn_r101-d8_512x1024_80k_cityscapes_20200606_113038-3fb937eb.pth
+- Name: fcn_r101-d8_fp16_512x1024_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 115.74
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP16
+ resolution: (512,1024)
+ Training Memory (GB): 5.37
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 76.8
+ Config: configs/fcn/fcn_r101-d8_fp16_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_fp16_512x1024_80k_cityscapes/fcn_r101-d8_fp16_512x1024_80k_cityscapes_20200717_230921-fb13e883.pth
+- Name: fcn_r18-d8_769x769_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-18-D8
+ crop size: (769,769)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 156.25
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 1.9
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 70.8
+ mIoU(ms+flip): 73.16
+ Config: configs/fcn/fcn_r18-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r18-d8_769x769_80k_cityscapes/fcn_r18-d8_769x769_80k_cityscapes_20201225_021451-9739d1b8.pth
+- Name: fcn_r50-d8_769x769_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-50-D8
+ crop size: (769,769)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 72.64
+ mIoU(ms+flip): 73.32
+ Config: configs/fcn/fcn_r50-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_769x769_80k_cityscapes/fcn_r50-d8_769x769_80k_cityscapes_20200606_195749-f5caeabc.pth
+- Name: fcn_r101-d8_769x769_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-101-D8
+ crop size: (769,769)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 75.52
+ mIoU(ms+flip): 76.61
+ Config: configs/fcn/fcn_r101-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_769x769_80k_cityscapes/fcn_r101-d8_769x769_80k_cityscapes_20200606_214354-45cbac68.pth
+- Name: fcn_r18b-d8_512x1024_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-18b-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 59.74
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 1.6
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 70.24
+ mIoU(ms+flip): 72.77
+ Config: configs/fcn/fcn_r18b-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r18b-d8_512x1024_80k_cityscapes/fcn_r18b-d8_512x1024_80k_cityscapes_20201225_230143-92c0f445.pth
+- Name: fcn_r50b-d8_512x1024_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-50b-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 238.1
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 5.6
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 75.65
+ mIoU(ms+flip): 77.59
+ Config: configs/fcn/fcn_r50b-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50b-d8_512x1024_80k_cityscapes/fcn_r50b-d8_512x1024_80k_cityscapes_20201225_094221-82957416.pth
+- Name: fcn_r101b-d8_512x1024_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-101b-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 366.3
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 9.1
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.37
+ mIoU(ms+flip): 78.77
+ Config: configs/fcn/fcn_r101b-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101b-d8_512x1024_80k_cityscapes/fcn_r101b-d8_512x1024_80k_cityscapes_20201226_160213-4543858f.pth
+- Name: fcn_r18b-d8_769x769_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-18b-D8
+ crop size: (769,769)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 149.25
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 1.7
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 69.66
+ mIoU(ms+flip): 72.07
+ Config: configs/fcn/fcn_r18b-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r18b-d8_769x769_80k_cityscapes/fcn_r18b-d8_769x769_80k_cityscapes_20201226_004430-32d504e5.pth
+- Name: fcn_r50b-d8_769x769_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-50b-D8
+ crop size: (769,769)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 549.45
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 6.3
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 73.83
+ mIoU(ms+flip): 76.6
+ Config: configs/fcn/fcn_r50b-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50b-d8_769x769_80k_cityscapes/fcn_r50b-d8_769x769_80k_cityscapes_20201225_094223-94552d38.pth
+- Name: fcn_r101b-d8_769x769_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-101b-D8
+ crop size: (769,769)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 869.57
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 10.3
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.02
+ mIoU(ms+flip): 78.67
+ Config: configs/fcn/fcn_r101b-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101b-d8_769x769_80k_cityscapes/fcn_r101b-d8_769x769_80k_cityscapes_20201226_170012-82be37e2.pth
+- Name: fcn_d6_r50-d16_512x1024_40k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-50-D16
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 97.85
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 3.4
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.06
+ mIoU(ms+flip): 78.85
+ Config: configs/fcn/fcn_d6_r50-d16_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r50-d16_512x1024_40k_cityscapes/fcn_d6_r50-d16_512x1024_40k_cityscapes_20210305_130133-98d5d1bc.pth
+- Name: fcn_d6_r50-d16_512x1024_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-50-D16
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 96.62
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.27
+ mIoU(ms+flip): 78.88
+ Config: configs/fcn/fcn_d6_r50-d16_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r50-d16_512x1024_80k_cityscapes/fcn_d6_r50-d16_512x1024_80k_cityscapes_20210306_115604-133c292f.pth
+- Name: fcn_d6_r50-d16_769x769_40k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-50-D16
+ crop size: (769,769)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 239.81
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 3.7
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 76.82
+ mIoU(ms+flip): 78.22
+ Config: configs/fcn/fcn_d6_r50-d16_769x769_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r50-d16_769x769_40k_cityscapes/fcn_d6_r50-d16_769x769_40k_cityscapes_20210305_185744-1aab18ed.pth
+- Name: fcn_d6_r50-d16_769x769_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-50-D16
+ crop size: (769,769)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 240.96
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.04
+ mIoU(ms+flip): 78.4
+ Config: configs/fcn/fcn_d6_r50-d16_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r50-d16_769x769_80k_cityscapes/fcn_d6_r50-d16_769x769_80k_cityscapes_20210305_200413-109d88eb.pth
+- Name: fcn_d6_r101-d16_512x1024_40k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-101-D16
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 124.38
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 4.5
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.36
+ mIoU(ms+flip): 79.18
+ Config: configs/fcn/fcn_d6_r101-d16_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r101-d16_512x1024_40k_cityscapes/fcn_d6_r101-d16_512x1024_40k_cityscapes_20210305_130337-9cf2b450.pth
+- Name: fcn_d6_r101-d16_512x1024_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-101-D16
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 121.07
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.46
+ mIoU(ms+flip): 80.42
+ Config: configs/fcn/fcn_d6_r101-d16_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r101-d16_512x1024_80k_cityscapes/fcn_d6_r101-d16_512x1024_80k_cityscapes_20210308_102747-cb336445.pth
+- Name: fcn_d6_r101-d16_769x769_40k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-101-D16
+ crop size: (769,769)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 320.51
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 5.0
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.28
+ mIoU(ms+flip): 78.95
+ Config: configs/fcn/fcn_d6_r101-d16_769x769_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r101-d16_769x769_40k_cityscapes/fcn_d6_r101-d16_769x769_40k_cityscapes_20210308_102453-60b114e9.pth
+- Name: fcn_d6_r101-d16_769x769_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-101-D16
+ crop size: (769,769)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 311.53
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.06
+ mIoU(ms+flip): 79.58
+ Config: configs/fcn/fcn_d6_r101-d16_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r101-d16_769x769_80k_cityscapes/fcn_d6_r101-d16_769x769_80k_cityscapes_20210306_120016-e33adc4f.pth
+- Name: fcn_d6_r50b-d16_512x1024_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-50b-D16
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 98.43
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 3.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 76.99
+ mIoU(ms+flip): 79.03
+ Config: configs/fcn/fcn_d6_r50b-d16_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r50b-d16_512x1024_80k_cityscapes/fcn_d6_r50b-d16_512x1024_80k_cityscapes_20210311_125550-6a0b62e9.pth
+- Name: fcn_d6_r50b-d16_769x769_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-50b-D16
+ crop size: (769,769)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 239.81
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 3.6
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 76.86
+ mIoU(ms+flip): 78.52
+ Config: configs/fcn/fcn_d6_r50b-d16_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r50b-d16_769x769_80k_cityscapes/fcn_d6_r50b-d16_769x769_80k_cityscapes_20210311_131012-d665f231.pth
+- Name: fcn_d6_r101b-d16_512x1024_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-101b-D16
+ crop size: (512,1024)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 118.2
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 4.3
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.72
+ mIoU(ms+flip): 79.53
+ Config: configs/fcn/fcn_d6_r101b-d16_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r101b-d16_512x1024_80k_cityscapes/fcn_d6_r101b-d16_512x1024_80k_cityscapes_20210311_144305-3f2eb5b4.pth
+- Name: fcn_d6_r101b-d16_769x769_80k_cityscapes
+ In Collection: FCN
+ Metadata:
+ backbone: R-101b-D16
+ crop size: (769,769)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 301.2
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 4.8
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.34
+ mIoU(ms+flip): 78.91
+ Config: configs/fcn/fcn_d6_r101b-d16_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_d6_r101b-d16_769x769_80k_cityscapes/fcn_d6_r101b-d16_769x769_80k_cityscapes_20210311_154527-c4d8bfbc.pth
+- Name: fcn_r50-d8_512x512_80k_ade20k
+ In Collection: FCN
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 42.57
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 8.5
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 35.94
+ mIoU(ms+flip): 37.94
+ Config: configs/fcn/fcn_r50-d8_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_512x512_80k_ade20k/fcn_r50-d8_512x512_80k_ade20k_20200614_144016-f8ac5082.pth
+- Name: fcn_r101-d8_512x512_80k_ade20k
+ In Collection: FCN
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 67.66
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 12.0
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 39.61
+ mIoU(ms+flip): 40.83
+ Config: configs/fcn/fcn_r101-d8_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_512x512_80k_ade20k/fcn_r101-d8_512x512_80k_ade20k_20200615_014143-bc1809f7.pth
+- Name: fcn_r50-d8_512x512_160k_ade20k
+ In Collection: FCN
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 36.1
+ mIoU(ms+flip): 38.08
+ Config: configs/fcn/fcn_r50-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_512x512_160k_ade20k/fcn_r50-d8_512x512_160k_ade20k_20200615_100713-4edbc3b4.pth
+- Name: fcn_r101-d8_512x512_160k_ade20k
+ In Collection: FCN
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 39.91
+ mIoU(ms+flip): 41.4
+ Config: configs/fcn/fcn_r101-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_512x512_160k_ade20k/fcn_r101-d8_512x512_160k_ade20k_20200615_105816-fd192bd5.pth
+- Name: fcn_r50-d8_512x512_20k_voc12aug
+ In Collection: FCN
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 20000
+ inference time (ms/im):
+ - value: 42.96
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 5.7
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 67.08
+ mIoU(ms+flip): 69.94
+ Config: configs/fcn/fcn_r50-d8_512x512_20k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_512x512_20k_voc12aug/fcn_r50-d8_512x512_20k_voc12aug_20200617_010715-52dc5306.pth
+- Name: fcn_r101-d8_512x512_20k_voc12aug
+ In Collection: FCN
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 20000
+ inference time (ms/im):
+ - value: 67.52
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 9.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 71.16
+ mIoU(ms+flip): 73.57
+ Config: configs/fcn/fcn_r101-d8_512x512_20k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_512x512_20k_voc12aug/fcn_r101-d8_512x512_20k_voc12aug_20200617_010842-0bb4e798.pth
+- Name: fcn_r50-d8_512x512_40k_voc12aug
+ In Collection: FCN
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 66.97
+ mIoU(ms+flip): 69.04
+ Config: configs/fcn/fcn_r50-d8_512x512_40k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r50-d8_512x512_40k_voc12aug/fcn_r50-d8_512x512_40k_voc12aug_20200613_161222-5e2dbf40.pth
+- Name: fcn_r101-d8_512x512_40k_voc12aug
+ In Collection: FCN
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 69.91
+ mIoU(ms+flip): 72.38
+ Config: configs/fcn/fcn_r101-d8_512x512_40k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_512x512_40k_voc12aug/fcn_r101-d8_512x512_40k_voc12aug_20200613_161240-4c8bcefd.pth
+- Name: fcn_r101-d8_480x480_40k_pascal_context
+ In Collection: FCN
+ Metadata:
+ backbone: R-101-D8
+ crop size: (480,480)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 100.7
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (480,480)
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal Context
+ Metrics:
+ mIoU: 44.43
+ mIoU(ms+flip): 45.63
+ Config: configs/fcn/fcn_r101-d8_480x480_40k_pascal_context.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_480x480_40k_pascal_context/fcn_r101-d8_480x480_40k_pascal_context_20210421_154757-b5e97937.pth
+- Name: fcn_r101-d8_480x480_80k_pascal_context
+ In Collection: FCN
+ Metadata:
+ backbone: R-101-D8
+ crop size: (480,480)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal Context
+ Metrics:
+ mIoU: 44.13
+ mIoU(ms+flip): 45.26
+ Config: configs/fcn/fcn_r101-d8_480x480_80k_pascal_context.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_480x480_80k_pascal_context/fcn_r101-d8_480x480_80k_pascal_context_20210421_163310-4711813f.pth
+- Name: fcn_r101-d8_480x480_40k_pascal_context_59
+ In Collection: FCN
+ Metadata:
+ backbone: R-101-D8
+ crop size: (480,480)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal Context 59
+ Metrics:
+ mIoU: 48.42
+ mIoU(ms+flip): 50.4
+ Config: configs/fcn/fcn_r101-d8_480x480_40k_pascal_context_59.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_480x480_40k_pascal_context_59/fcn_r101-d8_480x480_40k_pascal_context_59_20210415_230724-8cf83682.pth
+- Name: fcn_r101-d8_480x480_80k_pascal_context_59
+ In Collection: FCN
+ Metadata:
+ backbone: R-101-D8
+ crop size: (480,480)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal Context 59
+ Metrics:
+ mIoU: 49.35
+ mIoU(ms+flip): 51.38
+ Config: configs/fcn/fcn_r101-d8_480x480_80k_pascal_context_59.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/fcn/fcn_r101-d8_480x480_80k_pascal_context_59/fcn_r101-d8_480x480_80k_pascal_context_59_20210416_110804-9a6f2c94.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r101-d16_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r101-d16_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..aec4254c8f4ae835cdfbe785bb0c375173d1e232
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r101-d16_512x1024_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './fcn_d6_r50-d16_512x1024_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r101-d16_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r101-d16_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..d0bafc52abdb3d9bda87411e8199e86fc9d5a8b8
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r101-d16_512x1024_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './fcn_d6_r50-d16_512x1024_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r101-d16_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r101-d16_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..29a9f98a93fedbf9644599203b48aa30a7ad8a28
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r101-d16_769x769_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './fcn_d6_r50-d16_769x769_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r101-d16_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r101-d16_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..1f21c6578bb8f820448f773fb6651b02e64b6123
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r101-d16_769x769_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './fcn_d6_r50-d16_769x769_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r101b-d16_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r101b-d16_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..af3f765b76e7269d22c8f362e1d41f03d1efaf93
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r101b-d16_512x1024_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = './fcn_d6_r50b-d16_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='torchvision://resnet101',
+ backbone=dict(type='ResNet', depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r101b-d16_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r101b-d16_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..e3d4d884fd0c92b35dd428a55ce22255cecac497
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r101b-d16_769x769_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = './fcn_d6_r50b-d16_769x769_80k_cityscapes.py'
+model = dict(
+ pretrained='torchvision://resnet101',
+ backbone=dict(type='ResNet', depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r50-d16_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r50-d16_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..f30646ede7b036e6c82c335729b19f92293efb35
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r50-d16_512x1024_40k_cityscapes.py
@@ -0,0 +1,8 @@
+_base_ = [
+ '../_base_/models/fcn_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ backbone=dict(dilations=(1, 1, 1, 2), strides=(1, 2, 2, 1)),
+ decode_head=dict(dilation=6),
+ auxiliary_head=dict(dilation=6))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r50-d16_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r50-d16_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..e4b623aca9ce1138baa259cbdd02920a47765f8d
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r50-d16_512x1024_80k_cityscapes.py
@@ -0,0 +1,8 @@
+_base_ = [
+ '../_base_/models/fcn_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ backbone=dict(dilations=(1, 1, 1, 2), strides=(1, 2, 2, 1)),
+ decode_head=dict(dilation=6),
+ auxiliary_head=dict(dilation=6))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r50-d16_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r50-d16_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..01d8f27c8cc62e681df770e111ff9f866e9d112f
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r50-d16_769x769_40k_cityscapes.py
@@ -0,0 +1,10 @@
+_base_ = [
+ '../_base_/models/fcn_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ backbone=dict(dilations=(1, 1, 1, 2), strides=(1, 2, 2, 1)),
+ decode_head=dict(align_corners=True, dilation=6),
+ auxiliary_head=dict(align_corners=True, dilation=6),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r50-d16_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r50-d16_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..c5ef3b880eac7dd089aace8ce2a87e1bd837beed
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r50-d16_769x769_80k_cityscapes.py
@@ -0,0 +1,10 @@
+_base_ = [
+ '../_base_/models/fcn_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ backbone=dict(dilations=(1, 1, 1, 2), strides=(1, 2, 2, 1)),
+ decode_head=dict(align_corners=True, dilation=6),
+ auxiliary_head=dict(align_corners=True, dilation=6),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r50b-d16_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r50b-d16_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..0749ff14a3e7d207e82572e0516b2555ccacc7d9
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r50b-d16_512x1024_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './fcn_d6_r50-d16_512x1024_80k_cityscapes.py'
+model = dict(pretrained='torchvision://resnet50', backbone=dict(type='ResNet'))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r50b-d16_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r50b-d16_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..fba8948a031d46918e9c28cf94fff8e384228e82
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_d6_r50b-d16_769x769_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './fcn_d6_r50-d16_769x769_80k_cityscapes.py'
+model = dict(pretrained='torchvision://resnet50', backbone=dict(type='ResNet'))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_480x480_40k_pascal_context.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_480x480_40k_pascal_context.py
new file mode 100644
index 0000000000000000000000000000000000000000..f3a15b41054318d508e98685632921f262029de0
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_480x480_40k_pascal_context.py
@@ -0,0 +1,2 @@
+_base_ = './fcn_r50-d8_480x480_40k_pascal_context.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_480x480_40k_pascal_context_59.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_480x480_40k_pascal_context_59.py
new file mode 100644
index 0000000000000000000000000000000000000000..908f4bff0062e06ce1607c55827aac9fe5b1c354
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_480x480_40k_pascal_context_59.py
@@ -0,0 +1,2 @@
+_base_ = './fcn_r50-d8_480x480_40k_pascal_context_59.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_480x480_80k_pascal_context.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_480x480_80k_pascal_context.py
new file mode 100644
index 0000000000000000000000000000000000000000..bdccfd99ba0c25646f02850483c2cdf679fdbf3d
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_480x480_80k_pascal_context.py
@@ -0,0 +1,2 @@
+_base_ = './fcn_r50-d8_480x480_80k_pascal_context.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_480x480_80k_pascal_context_59.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_480x480_80k_pascal_context_59.py
new file mode 100644
index 0000000000000000000000000000000000000000..09cb612e42056133ff4b061e8cd934f0f650d717
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_480x480_80k_pascal_context_59.py
@@ -0,0 +1,2 @@
+_base_ = './fcn_r50-d8_480x480_80k_pascal_context_59.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..7918dd10d05cd98dbc02f02ef1b93e3134f52357
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_512x1024_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './fcn_r50-d8_512x1024_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..528110dc73c15008869a9ad9851ef487f0c952c7
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './fcn_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..1bf6780f2c821052692ddcb904bd10e6256c1e71
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_512x512_160k_ade20k.py
@@ -0,0 +1,2 @@
+_base_ = './fcn_r50-d8_512x512_160k_ade20k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..09a5fe5468f0155f8fd0bf2cd1574a33624d8492
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_512x512_20k_voc12aug.py
@@ -0,0 +1,2 @@
+_base_ = './fcn_r50-d8_512x512_20k_voc12aug.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..eafefaa67565513c277c5eb42e3661a88133cb27
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_512x512_40k_voc12aug.py
@@ -0,0 +1,2 @@
+_base_ = './fcn_r50-d8_512x512_40k_voc12aug.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..6d0294530f4c817b352cb020d111e3248690ae1f
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_512x512_80k_ade20k.py
@@ -0,0 +1,2 @@
+_base_ = './fcn_r50-d8_512x512_80k_ade20k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..6b4cc571294fa45b4442c2bfeb9fda13a14fc5c2
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_769x769_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './fcn_r50-d8_769x769_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..3503c76935e294c881130b309999d32f13df8839
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './fcn_r50-d8_769x769_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_fp16_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_fp16_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..c6739d95203259edf504f1ca4b2020cccc278993
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101-d8_fp16_512x1024_80k_cityscapes.py
@@ -0,0 +1,5 @@
+_base_ = './fcn_r101-d8_512x1024_80k_cityscapes.py'
+# fp16 settings
+optimizer_config = dict(type='Fp16OptimizerHook', loss_scale=512.)
+# fp16 placeholder
+fp16 = dict()
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101b-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101b-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..1b9bf60fc13364ca1b7b3842664950f653426e67
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101b-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = './fcn_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='torchvision://resnet101',
+ backbone=dict(type='ResNet', depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101b-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101b-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..f36eb02e68707d502cbe315ff8f6f25b232dee92
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r101b-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = './fcn_r50-d8_769x769_80k_cityscapes.py'
+model = dict(
+ pretrained='torchvision://resnet101',
+ backbone=dict(type='ResNet', depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r18-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r18-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..5a1d29e480cb46a763cb17d2105b3f040153d417
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r18-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = './fcn_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://resnet18_v1c',
+ backbone=dict(depth=18),
+ decode_head=dict(
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r18-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r18-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..6644a58dea86fd38e208abbedffe4f836e677078
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r18-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = './fcn_r50-d8_769x769_80k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://resnet18_v1c',
+ backbone=dict(depth=18),
+ decode_head=dict(
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r18b-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r18b-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..92accfc703fc398d2845d7dc2f1d5336f24738e8
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r18b-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = './fcn_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='torchvision://resnet18',
+ backbone=dict(type='ResNet', depth=18),
+ decode_head=dict(
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r18b-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r18b-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..5dd34dd2134c745275c66adc5488b4b9f68d6809
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r18b-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = './fcn_r50-d8_769x769_80k_cityscapes.py'
+model = dict(
+ pretrained='torchvision://resnet18',
+ backbone=dict(type='ResNet', depth=18),
+ decode_head=dict(
+ in_channels=512,
+ channels=128,
+ ),
+ auxiliary_head=dict(in_channels=256, channels=64))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_480x480_40k_pascal_context.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_480x480_40k_pascal_context.py
new file mode 100644
index 0000000000000000000000000000000000000000..7c57a6f8ff0a7dbb18666c1b9c882da10e586aa3
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_480x480_40k_pascal_context.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/fcn_r50-d8.py', '../_base_/datasets/pascal_context.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=60),
+ auxiliary_head=dict(num_classes=60),
+ test_cfg=dict(mode='slide', crop_size=(480, 480), stride=(320, 320)))
+optimizer = dict(type='SGD', lr=0.004, momentum=0.9, weight_decay=0.0001)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_480x480_40k_pascal_context_59.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_480x480_40k_pascal_context_59.py
new file mode 100644
index 0000000000000000000000000000000000000000..4a8180038be33fba9c3229ee3c017f2f0628544f
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_480x480_40k_pascal_context_59.py
@@ -0,0 +1,10 @@
+_base_ = [
+ '../_base_/models/fcn_r50-d8.py',
+ '../_base_/datasets/pascal_context_59.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=59),
+ auxiliary_head=dict(num_classes=59),
+ test_cfg=dict(mode='slide', crop_size=(480, 480), stride=(320, 320)))
+optimizer = dict(type='SGD', lr=0.004, momentum=0.9, weight_decay=0.0001)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_480x480_80k_pascal_context.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_480x480_80k_pascal_context.py
new file mode 100644
index 0000000000000000000000000000000000000000..df6d25b6a91f84587337e02d831f94182870ae5b
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_480x480_80k_pascal_context.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/fcn_r50-d8.py', '../_base_/datasets/pascal_context.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=60),
+ auxiliary_head=dict(num_classes=60),
+ test_cfg=dict(mode='slide', crop_size=(480, 480), stride=(320, 320)))
+optimizer = dict(type='SGD', lr=0.004, momentum=0.9, weight_decay=0.0001)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_480x480_80k_pascal_context_59.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_480x480_80k_pascal_context_59.py
new file mode 100644
index 0000000000000000000000000000000000000000..02507ccb7e2f5f25014c451dcf9ba51c3a61dadc
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_480x480_80k_pascal_context_59.py
@@ -0,0 +1,10 @@
+_base_ = [
+ '../_base_/models/fcn_r50-d8.py',
+ '../_base_/datasets/pascal_context_59.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=59),
+ auxiliary_head=dict(num_classes=59),
+ test_cfg=dict(mode='slide', crop_size=(480, 480), stride=(320, 320)))
+optimizer = dict(type='SGD', lr=0.004, momentum=0.9, weight_decay=0.0001)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..401c6ea7330d45d8f7604a1da63fc6e15faea424
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_512x1024_40k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/fcn_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..990a085eda2f2dc47f1a1289bfbf2726ad8c9c4f
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/fcn_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..9ca7fd23cedc0567a015bd5f8641a509ead6110a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_512x512_160k_ade20k.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/fcn_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=150), auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..17206a5171dcc357c589a1711afa52d87faeece0
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_512x512_20k_voc12aug.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/fcn_r50-d8.py', '../_base_/datasets/pascal_voc12_aug.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_20k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=21), auxiliary_head=dict(num_classes=21))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..8cec429c3e27ad2543b7e38fa206e6606fda4d5a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_512x512_40k_voc12aug.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/fcn_r50-d8.py', '../_base_/datasets/pascal_voc12_aug.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=21), auxiliary_head=dict(num_classes=21))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..ef194cb594eb76316324066e23e48184d8cede27
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_512x512_80k_ade20k.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/fcn_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=150), auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..fca98c1d9ace73a61ae395914e5960832216bf67
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_769x769_40k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/fcn_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..7d75cd9f49343355b14c7d60bb0df0936ffe0278
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/fcn_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50b-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50b-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..28ef13f8d17e977f710ba9a863f182b1f80dc8cf
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50b-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './fcn_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(pretrained='torchvision://resnet50', backbone=dict(type='ResNet'))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50b-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50b-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..106f7b6a1ece974c9f732ee813724bd8bda3bef3
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/fcn/fcn_r50b-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './fcn_r50-d8_769x769_80k_cityscapes.py'
+model = dict(pretrained='torchvision://resnet50', backbone=dict(type='ResNet'))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/gcnet/README.md b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..47f2f434eca2d015b99a4f120caf257aab26521f
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/README.md
@@ -0,0 +1,67 @@
+# GCNet
+
+[GCNet: Non-local Networks Meet Squeeze-Excitation Networks and Beyond](https://arxiv.org/abs/1904.11492)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
+The Non-Local Network (NLNet) presents a pioneering approach for capturing long-range dependencies, via aggregating query-specific global context to each query position. However, through a rigorous empirical analysis, we have found that the global contexts modeled by non-local network are almost the same for different query positions within an image. In this paper, we take advantage of this finding to create a simplified network based on a query-independent formulation, which maintains the accuracy of NLNet but with significantly less computation. We further observe that this simplified design shares similar structure with Squeeze-Excitation Network (SENet). Hence we unify them into a three-step general framework for global context modeling. Within the general framework, we design a better instantiation, called the global context (GC) block, which is lightweight and can effectively model the global context. The lightweight property allows us to apply it for multiple layers in a backbone network to construct a global context network (GCNet), which generally outperforms both simplified NLNet and SENet on major benchmarks for various recognition tasks. The code and configurations are released at [this https URL](https://github.com/xvjiarui/GCNet).
+
+
+
+

+
+
+## Citation
+
+```bibtex
+@inproceedings{cao2019gcnet,
+ title={Gcnet: Non-local networks meet squeeze-excitation networks and beyond},
+ author={Cao, Yue and Xu, Jiarui and Lin, Stephen and Wei, Fangyun and Hu, Han},
+ booktitle={Proceedings of the IEEE International Conference on Computer Vision Workshops},
+ pages={0--0},
+ year={2019}
+}
+```
+
+## Results and models
+
+### Cityscapes
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | ------------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| GCNet | R-50-D8 | 512x1024 | 40000 | 5.8 | 3.93 | 77.69 | 78.56 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/gcnet/gcnet_r50-d8_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_512x1024_40k_cityscapes/gcnet_r50-d8_512x1024_40k_cityscapes_20200618_074436-4b0fd17b.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_512x1024_40k_cityscapes/gcnet_r50-d8_512x1024_40k_cityscapes_20200618_074436.log.json) |
+| GCNet | R-101-D8 | 512x1024 | 40000 | 9.2 | 2.61 | 78.28 | 79.34 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/gcnet/gcnet_r101-d8_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_512x1024_40k_cityscapes/gcnet_r101-d8_512x1024_40k_cityscapes_20200618_074436-5e62567f.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_512x1024_40k_cityscapes/gcnet_r101-d8_512x1024_40k_cityscapes_20200618_074436.log.json) |
+| GCNet | R-50-D8 | 769x769 | 40000 | 6.5 | 1.67 | 78.12 | 80.09 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/gcnet/gcnet_r50-d8_769x769_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_769x769_40k_cityscapes/gcnet_r50-d8_769x769_40k_cityscapes_20200618_182814-a26f4471.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_769x769_40k_cityscapes/gcnet_r50-d8_769x769_40k_cityscapes_20200618_182814.log.json) |
+| GCNet | R-101-D8 | 769x769 | 40000 | 10.5 | 1.13 | 78.95 | 80.71 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/gcnet/gcnet_r101-d8_769x769_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_769x769_40k_cityscapes/gcnet_r101-d8_769x769_40k_cityscapes_20200619_092550-ca4f0a84.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_769x769_40k_cityscapes/gcnet_r101-d8_769x769_40k_cityscapes_20200619_092550.log.json) |
+| GCNet | R-50-D8 | 512x1024 | 80000 | - | - | 78.48 | 80.01 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/gcnet/gcnet_r50-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_512x1024_80k_cityscapes/gcnet_r50-d8_512x1024_80k_cityscapes_20200618_074450-ef8f069b.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_512x1024_80k_cityscapes/gcnet_r50-d8_512x1024_80k_cityscapes_20200618_074450.log.json) |
+| GCNet | R-101-D8 | 512x1024 | 80000 | - | - | 79.03 | 79.84 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/gcnet/gcnet_r101-d8_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_512x1024_80k_cityscapes/gcnet_r101-d8_512x1024_80k_cityscapes_20200618_074450-778ebf69.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_512x1024_80k_cityscapes/gcnet_r101-d8_512x1024_80k_cityscapes_20200618_074450.log.json) |
+| GCNet | R-50-D8 | 769x769 | 80000 | - | - | 78.68 | 80.66 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/gcnet/gcnet_r50-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_769x769_80k_cityscapes/gcnet_r50-d8_769x769_80k_cityscapes_20200619_092516-4839565b.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_769x769_80k_cityscapes/gcnet_r50-d8_769x769_80k_cityscapes_20200619_092516.log.json) |
+| GCNet | R-101-D8 | 769x769 | 80000 | - | - | 79.18 | 80.71 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/gcnet/gcnet_r101-d8_769x769_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_769x769_80k_cityscapes/gcnet_r101-d8_769x769_80k_cityscapes_20200619_092628-8e043423.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_769x769_80k_cityscapes/gcnet_r101-d8_769x769_80k_cityscapes_20200619_092628.log.json) |
+
+### ADE20K
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | --------------------------------------------------------------------------------------------------------------------- | -------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| GCNet | R-50-D8 | 512x512 | 80000 | 8.5 | 23.38 | 41.47 | 42.85 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/gcnet/gcnet_r50-d8_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_512x512_80k_ade20k/gcnet_r50-d8_512x512_80k_ade20k_20200614_185146-91a6da41.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_512x512_80k_ade20k/gcnet_r50-d8_512x512_80k_ade20k_20200614_185146.log.json) |
+| GCNet | R-101-D8 | 512x512 | 80000 | 12 | 15.20 | 42.82 | 44.54 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/gcnet/gcnet_r101-d8_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_512x512_80k_ade20k/gcnet_r101-d8_512x512_80k_ade20k_20200615_020811-c3fcb6dd.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_512x512_80k_ade20k/gcnet_r101-d8_512x512_80k_ade20k_20200615_020811.log.json) |
+| GCNet | R-50-D8 | 512x512 | 160000 | - | - | 42.37 | 43.52 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/gcnet/gcnet_r50-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_512x512_160k_ade20k/gcnet_r50-d8_512x512_160k_ade20k_20200615_224122-d95f3e1f.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_512x512_160k_ade20k/gcnet_r50-d8_512x512_160k_ade20k_20200615_224122.log.json) |
+| GCNet | R-101-D8 | 512x512 | 160000 | - | - | 43.69 | 45.21 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/gcnet/gcnet_r101-d8_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_512x512_160k_ade20k/gcnet_r101-d8_512x512_160k_ade20k_20200615_225406-615528d7.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_512x512_160k_ade20k/gcnet_r101-d8_512x512_160k_ade20k_20200615_225406.log.json) |
+
+### Pascal VOC 2012 + Aug
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | ---------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| GCNet | R-50-D8 | 512x512 | 20000 | 5.8 | 23.35 | 76.42 | 77.51 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/gcnet/gcnet_r50-d8_512x512_20k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_512x512_20k_voc12aug/gcnet_r50-d8_512x512_20k_voc12aug_20200617_165701-3cbfdab1.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_512x512_20k_voc12aug/gcnet_r50-d8_512x512_20k_voc12aug_20200617_165701.log.json) |
+| GCNet | R-101-D8 | 512x512 | 20000 | 9.2 | 14.80 | 77.41 | 78.56 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/gcnet/gcnet_r101-d8_512x512_20k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_512x512_20k_voc12aug/gcnet_r101-d8_512x512_20k_voc12aug_20200617_165713-6c720aa9.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_512x512_20k_voc12aug/gcnet_r101-d8_512x512_20k_voc12aug_20200617_165713.log.json) |
+| GCNet | R-50-D8 | 512x512 | 40000 | - | - | 76.24 | 77.63 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/gcnet/gcnet_r50-d8_512x512_40k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_512x512_40k_voc12aug/gcnet_r50-d8_512x512_40k_voc12aug_20200613_195105-9797336d.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_512x512_40k_voc12aug/gcnet_r50-d8_512x512_40k_voc12aug_20200613_195105.log.json) |
+| GCNet | R-101-D8 | 512x512 | 40000 | - | - | 77.84 | 78.59 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/gcnet/gcnet_r101-d8_512x512_40k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_512x512_40k_voc12aug/gcnet_r101-d8_512x512_40k_voc12aug_20200613_185806-1e38208d.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_512x512_40k_voc12aug/gcnet_r101-d8_512x512_40k_voc12aug_20200613_185806.log.json) |
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet.yml b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet.yml
new file mode 100644
index 0000000000000000000000000000000000000000..1d5eecfc553e379713a20b8c9460a2c2692a1c73
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet.yml
@@ -0,0 +1,305 @@
+Collections:
+- Name: GCNet
+ Metadata:
+ Training Data:
+ - Cityscapes
+ - ADE20K
+ - Pascal VOC 2012 + Aug
+ Paper:
+ URL: https://arxiv.org/abs/1904.11492
+ Title: 'GCNet: Non-local Networks Meet Squeeze-Excitation Networks and Beyond'
+ README: configs/gcnet/README.md
+ Code:
+ URL: https://github.com/open-mmlab/mmsegmentation/blob/v0.17.0/mmseg/models/decode_heads/gc_head.py#L10
+ Version: v0.17.0
+ Converted From:
+ Code: https://github.com/xvjiarui/GCNet
+Models:
+- Name: gcnet_r50-d8_512x1024_40k_cityscapes
+ In Collection: GCNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 254.45
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 5.8
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 77.69
+ mIoU(ms+flip): 78.56
+ Config: configs/gcnet/gcnet_r50-d8_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_512x1024_40k_cityscapes/gcnet_r50-d8_512x1024_40k_cityscapes_20200618_074436-4b0fd17b.pth
+- Name: gcnet_r101-d8_512x1024_40k_cityscapes
+ In Collection: GCNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 383.14
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,1024)
+ Training Memory (GB): 9.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.28
+ mIoU(ms+flip): 79.34
+ Config: configs/gcnet/gcnet_r101-d8_512x1024_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_512x1024_40k_cityscapes/gcnet_r101-d8_512x1024_40k_cityscapes_20200618_074436-5e62567f.pth
+- Name: gcnet_r50-d8_769x769_40k_cityscapes
+ In Collection: GCNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (769,769)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 598.8
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 6.5
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.12
+ mIoU(ms+flip): 80.09
+ Config: configs/gcnet/gcnet_r50-d8_769x769_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_769x769_40k_cityscapes/gcnet_r50-d8_769x769_40k_cityscapes_20200618_182814-a26f4471.pth
+- Name: gcnet_r101-d8_769x769_40k_cityscapes
+ In Collection: GCNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (769,769)
+ lr schd: 40000
+ inference time (ms/im):
+ - value: 884.96
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (769,769)
+ Training Memory (GB): 10.5
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.95
+ mIoU(ms+flip): 80.71
+ Config: configs/gcnet/gcnet_r101-d8_769x769_40k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_769x769_40k_cityscapes/gcnet_r101-d8_769x769_40k_cityscapes_20200619_092550-ca4f0a84.pth
+- Name: gcnet_r50-d8_512x1024_80k_cityscapes
+ In Collection: GCNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.48
+ mIoU(ms+flip): 80.01
+ Config: configs/gcnet/gcnet_r50-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_512x1024_80k_cityscapes/gcnet_r50-d8_512x1024_80k_cityscapes_20200618_074450-ef8f069b.pth
+- Name: gcnet_r101-d8_512x1024_80k_cityscapes
+ In Collection: GCNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,1024)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.03
+ mIoU(ms+flip): 79.84
+ Config: configs/gcnet/gcnet_r101-d8_512x1024_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_512x1024_80k_cityscapes/gcnet_r101-d8_512x1024_80k_cityscapes_20200618_074450-778ebf69.pth
+- Name: gcnet_r50-d8_769x769_80k_cityscapes
+ In Collection: GCNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (769,769)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 78.68
+ mIoU(ms+flip): 80.66
+ Config: configs/gcnet/gcnet_r50-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_769x769_80k_cityscapes/gcnet_r50-d8_769x769_80k_cityscapes_20200619_092516-4839565b.pth
+- Name: gcnet_r101-d8_769x769_80k_cityscapes
+ In Collection: GCNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (769,769)
+ lr schd: 80000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Cityscapes
+ Metrics:
+ mIoU: 79.18
+ mIoU(ms+flip): 80.71
+ Config: configs/gcnet/gcnet_r101-d8_769x769_80k_cityscapes.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_769x769_80k_cityscapes/gcnet_r101-d8_769x769_80k_cityscapes_20200619_092628-8e043423.pth
+- Name: gcnet_r50-d8_512x512_80k_ade20k
+ In Collection: GCNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 42.77
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 8.5
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 41.47
+ mIoU(ms+flip): 42.85
+ Config: configs/gcnet/gcnet_r50-d8_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_512x512_80k_ade20k/gcnet_r50-d8_512x512_80k_ade20k_20200614_185146-91a6da41.pth
+- Name: gcnet_r101-d8_512x512_80k_ade20k
+ In Collection: GCNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 80000
+ inference time (ms/im):
+ - value: 65.79
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 12.0
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 42.82
+ mIoU(ms+flip): 44.54
+ Config: configs/gcnet/gcnet_r101-d8_512x512_80k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_512x512_80k_ade20k/gcnet_r101-d8_512x512_80k_ade20k_20200615_020811-c3fcb6dd.pth
+- Name: gcnet_r50-d8_512x512_160k_ade20k
+ In Collection: GCNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 42.37
+ mIoU(ms+flip): 43.52
+ Config: configs/gcnet/gcnet_r50-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_512x512_160k_ade20k/gcnet_r50-d8_512x512_160k_ade20k_20200615_224122-d95f3e1f.pth
+- Name: gcnet_r101-d8_512x512_160k_ade20k
+ In Collection: GCNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 160000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: ADE20K
+ Metrics:
+ mIoU: 43.69
+ mIoU(ms+flip): 45.21
+ Config: configs/gcnet/gcnet_r101-d8_512x512_160k_ade20k.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_512x512_160k_ade20k/gcnet_r101-d8_512x512_160k_ade20k_20200615_225406-615528d7.pth
+- Name: gcnet_r50-d8_512x512_20k_voc12aug
+ In Collection: GCNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 20000
+ inference time (ms/im):
+ - value: 42.83
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 5.8
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 76.42
+ mIoU(ms+flip): 77.51
+ Config: configs/gcnet/gcnet_r50-d8_512x512_20k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_512x512_20k_voc12aug/gcnet_r50-d8_512x512_20k_voc12aug_20200617_165701-3cbfdab1.pth
+- Name: gcnet_r101-d8_512x512_20k_voc12aug
+ In Collection: GCNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 20000
+ inference time (ms/im):
+ - value: 67.57
+ hardware: V100
+ backend: PyTorch
+ batch size: 1
+ mode: FP32
+ resolution: (512,512)
+ Training Memory (GB): 9.2
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 77.41
+ mIoU(ms+flip): 78.56
+ Config: configs/gcnet/gcnet_r101-d8_512x512_20k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_512x512_20k_voc12aug/gcnet_r101-d8_512x512_20k_voc12aug_20200617_165713-6c720aa9.pth
+- Name: gcnet_r50-d8_512x512_40k_voc12aug
+ In Collection: GCNet
+ Metadata:
+ backbone: R-50-D8
+ crop size: (512,512)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 76.24
+ mIoU(ms+flip): 77.63
+ Config: configs/gcnet/gcnet_r50-d8_512x512_40k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r50-d8_512x512_40k_voc12aug/gcnet_r50-d8_512x512_40k_voc12aug_20200613_195105-9797336d.pth
+- Name: gcnet_r101-d8_512x512_40k_voc12aug
+ In Collection: GCNet
+ Metadata:
+ backbone: R-101-D8
+ crop size: (512,512)
+ lr schd: 40000
+ Results:
+ - Task: Semantic Segmentation
+ Dataset: Pascal VOC 2012 + Aug
+ Metrics:
+ mIoU: 77.84
+ mIoU(ms+flip): 78.59
+ Config: configs/gcnet/gcnet_r101-d8_512x512_40k_voc12aug.py
+ Weights: https://download.openmmlab.com/mmsegmentation/v0.5/gcnet/gcnet_r101-d8_512x512_40k_voc12aug/gcnet_r101-d8_512x512_40k_voc12aug_20200613_185806-1e38208d.pth
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..27bd9422dad49bc5a06f577ee45cd834bdbe3912
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_512x1024_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './gcnet_r50-d8_512x1024_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..7f0f83fe39da31fe9a5b497e0481e1c79a33e764
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './gcnet_r50-d8_512x1024_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..9888120f65b045df1c7d4d05fb010373abf82ccf
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_512x512_160k_ade20k.py
@@ -0,0 +1,2 @@
+_base_ = './gcnet_r50-d8_512x512_160k_ade20k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..1b70ca8e46a0409379f5ae9809ce03de203426ad
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_512x512_20k_voc12aug.py
@@ -0,0 +1,2 @@
+_base_ = './gcnet_r50-d8_512x512_20k_voc12aug.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..b17c7a12b547ee4e1cd60d667c575eab06eb071c
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_512x512_40k_voc12aug.py
@@ -0,0 +1,2 @@
+_base_ = './gcnet_r50-d8_512x512_40k_voc12aug.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..a2183fc2db1ff188b0ad5418e55f71005da926cc
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_512x512_80k_ade20k.py
@@ -0,0 +1,2 @@
+_base_ = './gcnet_r50-d8_512x512_80k_ade20k.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..08a6031f20234b1cc1d792ea5d4891613503a185
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_769x769_40k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './gcnet_r50-d8_769x769_40k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..5efb61339cdbdde585f7814e9650be2e2df654ac
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r101-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,2 @@
+_base_ = './gcnet_r50-d8_769x769_80k_cityscapes.py'
+model = dict(pretrained='open-mmlab://resnet101_v1c', backbone=dict(depth=101))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..610467c07204140bf604f8dda2aa57978c565ed3
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_512x1024_40k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/gcnet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..155e28f42194112703bb21473e5e3dd0fca40d49
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_512x1024_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/gcnet_r50-d8.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..1549a4d5bf10cd3fd6e3bd57bf7a48e7e5e1ede8
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_512x512_160k_ade20k.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/gcnet_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=150), auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..a496204bdb061d975c40cb7ef2aaada40e020a13
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_512x512_20k_voc12aug.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/gcnet_r50-d8.py',
+ '../_base_/datasets/pascal_voc12_aug.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_20k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=21), auxiliary_head=dict(num_classes=21))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..d85cf6550fea5da7cf1fa078eb4fa30e017166b4
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_512x512_40k_voc12aug.py
@@ -0,0 +1,7 @@
+_base_ = [
+ '../_base_/models/gcnet_r50-d8.py',
+ '../_base_/datasets/pascal_voc12_aug.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=21), auxiliary_head=dict(num_classes=21))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..89d5e1ae0f3ef44626f3b5534c504cbce7389a32
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_512x512_80k_ade20k.py
@@ -0,0 +1,6 @@
+_base_ = [
+ '../_base_/models/gcnet_r50-d8.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=150), auxiliary_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_769x769_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_769x769_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..332495d3d7f7d7c7c0e0aca4e379cd54e2ed07de
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_769x769_40k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/gcnet_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_769x769_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_769x769_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..d6d9cb1c64bcf8c3e952b6f8adc11bec0403d106
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/gcnet/gcnet_r50-d8_769x769_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = [
+ '../_base_/models/gcnet_r50-d8.py',
+ '../_base_/datasets/cityscapes_769x769.py', '../_base_/default_runtime.py',
+ '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(align_corners=True),
+ auxiliary_head=dict(align_corners=True),
+ test_cfg=dict(mode='slide', crop_size=(769, 769), stride=(513, 513)))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/README.md b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/README.md
new file mode 100644
index 0000000000000000000000000000000000000000..225a06f4485030281ee196b25fd47808af8ae4a4
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/README.md
@@ -0,0 +1,121 @@
+# HRNet
+
+[Deep High-Resolution Representation Learning for Human Pose Estimation](https://arxiv.org/abs/1908.07919)
+
+## Introduction
+
+
+
+Official Repo
+
+Code Snippet
+
+## Abstract
+
+
+
+High-resolution representations are essential for position-sensitive vision problems, such as human pose estimation, semantic segmentation, and object detection. Existing state-of-the-art frameworks first encode the input image as a low-resolution representation through a subnetwork that is formed by connecting high-to-low resolution convolutions \emph{in series} (e.g., ResNet, VGGNet), and then recover the high-resolution representation from the encoded low-resolution representation. Instead, our proposed network, named as High-Resolution Network (HRNet), maintains high-resolution representations through the whole process. There are two key characteristics: (i) Connect the high-to-low resolution convolution streams \emph{in parallel}; (ii) Repeatedly exchange the information across resolutions. The benefit is that the resulting representation is semantically richer and spatially more precise. We show the superiority of the proposed HRNet in a wide range of applications, including human pose estimation, semantic segmentation, and object detection, suggesting that the HRNet is a stronger backbone for computer vision problems. All the codes are available at [this https URL](https://github.com/HRNet).
+
+
+
+

+
+
+## Citation
+
+```bibtext
+@inproceedings{SunXLW19,
+ title={Deep High-Resolution Representation Learning for Human Pose Estimation},
+ author={Ke Sun and Bin Xiao and Dong Liu and Jingdong Wang},
+ booktitle={CVPR},
+ year={2019}
+}
+```
+
+## Results and models
+
+### Cityscapes
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | ------------------ | --------- | ------: | -------- | -------------- | ----: | ------------: | ---------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| FCN | HRNetV2p-W18-Small | 512x1024 | 40000 | 1.7 | 23.74 | 73.86 | 75.91 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr18s_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x1024_40k_cityscapes/fcn_hr18s_512x1024_40k_cityscapes_20200601_014216-93db27d0.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x1024_40k_cityscapes/fcn_hr18s_512x1024_40k_cityscapes_20200601_014216.log.json) |
+| FCN | HRNetV2p-W18 | 512x1024 | 40000 | 2.9 | 12.97 | 77.19 | 78.92 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr18_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x1024_40k_cityscapes/fcn_hr18_512x1024_40k_cityscapes_20200601_014216-f196fb4e.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x1024_40k_cityscapes/fcn_hr18_512x1024_40k_cityscapes_20200601_014216.log.json) |
+| FCN | HRNetV2p-W48 | 512x1024 | 40000 | 6.2 | 6.42 | 78.48 | 79.69 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr48_512x1024_40k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x1024_40k_cityscapes/fcn_hr48_512x1024_40k_cityscapes_20200601_014240-a989b146.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x1024_40k_cityscapes/fcn_hr48_512x1024_40k_cityscapes_20200601_014240.log.json) |
+| FCN | HRNetV2p-W18-Small | 512x1024 | 80000 | - | - | 75.31 | 77.48 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr18s_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x1024_80k_cityscapes/fcn_hr18s_512x1024_80k_cityscapes_20200601_202700-1462b75d.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x1024_80k_cityscapes/fcn_hr18s_512x1024_80k_cityscapes_20200601_202700.log.json) |
+| FCN | HRNetV2p-W18 | 512x1024 | 80000 | - | - | 78.65 | 80.35 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr18_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x1024_80k_cityscapes/fcn_hr18_512x1024_80k_cityscapes_20200601_223255-4e7b345e.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x1024_80k_cityscapes/fcn_hr18_512x1024_80k_cityscapes_20200601_223255.log.json) |
+| FCN | HRNetV2p-W48 | 512x1024 | 80000 | - | - | 79.93 | 80.72 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr48_512x1024_80k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x1024_80k_cityscapes/fcn_hr48_512x1024_80k_cityscapes_20200601_202606-58ea95d6.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x1024_80k_cityscapes/fcn_hr48_512x1024_80k_cityscapes_20200601_202606.log.json) |
+| FCN | HRNetV2p-W18-Small | 512x1024 | 160000 | - | - | 76.31 | 78.31 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr18s_512x1024_160k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x1024_160k_cityscapes/fcn_hr18s_512x1024_160k_cityscapes_20200602_190901-4a0797ea.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x1024_160k_cityscapes/fcn_hr18s_512x1024_160k_cityscapes_20200602_190901.log.json) |
+| FCN | HRNetV2p-W18 | 512x1024 | 160000 | - | - | 78.80 | 80.74 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr18_512x1024_160k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x1024_160k_cityscapes/fcn_hr18_512x1024_160k_cityscapes_20200602_190822-221e4a4f.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x1024_160k_cityscapes/fcn_hr18_512x1024_160k_cityscapes_20200602_190822.log.json) |
+| FCN | HRNetV2p-W48 | 512x1024 | 160000 | - | - | 80.65 | 81.92 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr48_512x1024_160k_cityscapes.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x1024_160k_cityscapes/fcn_hr48_512x1024_160k_cityscapes_20200602_190946-59b7973e.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x1024_160k_cityscapes/fcn_hr48_512x1024_160k_cityscapes_20200602_190946.log.json) |
+
+### ADE20K
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | ------------------ | --------- | ------: | -------- | -------------- | ----: | ------------: | ----------------------------------------------------------------------------------------------------------------- | ---------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| FCN | HRNetV2p-W18-Small | 512x512 | 80000 | 3.8 | 38.66 | 31.38 | 32.45 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr18s_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x512_80k_ade20k/fcn_hr18s_512x512_80k_ade20k_20200614_144345-77fc814a.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x512_80k_ade20k/fcn_hr18s_512x512_80k_ade20k_20200614_144345.log.json) |
+| FCN | HRNetV2p-W18 | 512x512 | 80000 | 4.9 | 22.57 | 36.27 | 37.28 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr18_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x512_80k_ade20k/fcn_hr18_512x512_80k_ade20k_20210827_114910-6c9382c0.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x512_80k_ade20k/fcn_hr18_512x512_80k_ade20k_20210827_114910.log.json) |
+| FCN | HRNetV2p-W48 | 512x512 | 80000 | 8.2 | 21.23 | 41.90 | 43.27 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr48_512x512_80k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x512_80k_ade20k/fcn_hr48_512x512_80k_ade20k_20200614_193946-7ba5258d.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x512_80k_ade20k/fcn_hr48_512x512_80k_ade20k_20200614_193946.log.json) |
+| FCN | HRNetV2p-W18-Small | 512x512 | 160000 | - | - | 33.07 | 34.56 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr18s_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x512_160k_ade20k/fcn_hr18s_512x512_160k_ade20k_20210829_174739-f1e7c2e7.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x512_160k_ade20k/fcn_hr18s_512x512_160k_ade20k_20210829_174739.log.json) |
+| FCN | HRNetV2p-W18 | 512x512 | 160000 | - | - | 36.79 | 38.58 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr18_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x512_160k_ade20k/fcn_hr18_512x512_160k_ade20k_20200614_214426-ca961836.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x512_160k_ade20k/fcn_hr18_512x512_160k_ade20k_20200614_214426.log.json) |
+| FCN | HRNetV2p-W48 | 512x512 | 160000 | - | - | 42.02 | 43.86 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr48_512x512_160k_ade20k.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x512_160k_ade20k/fcn_hr48_512x512_160k_ade20k_20200614_214407-a52fc02c.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x512_160k_ade20k/fcn_hr48_512x512_160k_ade20k_20200614_214407.log.json) |
+
+### Pascal VOC 2012 + Aug
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | ------------------ | --------- | ------: | -------- | -------------- | ----: | ------------: | ------------------------------------------------------------------------------------------------------------------ | -------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| FCN | HRNetV2p-W18-Small | 512x512 | 20000 | 1.8 | 43.36 | 65.5 | 68.89 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr18s_512x512_20k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x512_20k_voc12aug/fcn_hr18s_512x512_20k_voc12aug_20210829_174910-0aceadb4.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x512_20k_voc12aug/fcn_hr18s_512x512_20k_voc12aug_20210829_174910.log.json) |
+| FCN | HRNetV2p-W18 | 512x512 | 20000 | 2.9 | 23.48 | 72.30 | 74.71 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr18_512x512_20k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x512_20k_voc12aug/fcn_hr18_512x512_20k_voc12aug_20200617_224503-488d45f7.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x512_20k_voc12aug/fcn_hr18_512x512_20k_voc12aug_20200617_224503.log.json) |
+| FCN | HRNetV2p-W48 | 512x512 | 20000 | 6.2 | 22.05 | 75.87 | 78.58 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr48_512x512_20k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x512_20k_voc12aug/fcn_hr48_512x512_20k_voc12aug_20200617_224419-89de05cd.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x512_20k_voc12aug/fcn_hr48_512x512_20k_voc12aug_20200617_224419.log.json) |
+| FCN | HRNetV2p-W18-Small | 512x512 | 40000 | - | - | 66.61 | 70.00 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr18s_512x512_40k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x512_40k_voc12aug/fcn_hr18s_512x512_40k_voc12aug_20200614_000648-4f8d6e7f.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x512_40k_voc12aug/fcn_hr18s_512x512_40k_voc12aug_20200614_000648.log.json) |
+| FCN | HRNetV2p-W18 | 512x512 | 40000 | - | - | 72.90 | 75.59 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr18_512x512_40k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x512_40k_voc12aug/fcn_hr18_512x512_40k_voc12aug_20200613_224401-1b4b76cd.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x512_40k_voc12aug/fcn_hr18_512x512_40k_voc12aug_20200613_224401.log.json) |
+| FCN | HRNetV2p-W48 | 512x512 | 40000 | - | - | 76.24 | 78.49 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr48_512x512_40k_voc12aug.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x512_40k_voc12aug/fcn_hr48_512x512_40k_voc12aug_20200613_222111-1b0f18bc.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x512_40k_voc12aug/fcn_hr48_512x512_40k_voc12aug_20200613_222111.log.json) |
+
+### Pascal Context
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | ------------ | --------- | ------: | -------- | -------------- | ----: | ------------: | ----------------------------------------------------------------------------------------------------------------------- | ---------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| FCN | HRNetV2p-W48 | 480x480 | 40000 | 6.1 | 8.86 | 45.14 | 47.42 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr48_480x480_40k_pascal_context.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_480x480_40k_pascal_context/fcn_hr48_480x480_40k_pascal_context_20200911_164852-667d00b0.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_480x480_40k_pascal_context/fcn_hr48_480x480_40k_pascal_context-20200911_164852.log.json) |
+| FCN | HRNetV2p-W48 | 480x480 | 80000 | - | - | 45.84 | 47.84 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr48_480x480_80k_pascal_context.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_480x480_80k_pascal_context/fcn_hr48_480x480_80k_pascal_context_20200911_155322-847a6711.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_480x480_80k_pascal_context/fcn_hr48_480x480_80k_pascal_context-20200911_155322.log.json) |
+
+### Pascal Context 59
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ------ | ------------ | --------- | ------: | -------- | -------------- | ----: | ------------: | ----------------------------------------------------------------------------------------------------------------------- | ---------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
+| FCN | HRNetV2p-W48 | 480x480 | 40000 | - | - | 50.33 | 52.83 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr48_480x480_40k_pascal_context_59.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_480x480_40k_pascal_context_59/fcn_hr48_480x480_40k_pascal_context_59_20210410_122738-b808b8b2.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_480x480_40k_pascal_context_59/fcn_hr48_480x480_40k_pascal_context_59-20210410_122738.log.json) |
+| FCN | HRNetV2p-W48 | 480x480 | 80000 | - | - | 51.12 | 53.56 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr48_480x480_80k_pascal_context_59.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_480x480_80k_pascal_context_59/fcn_hr48_480x480_80k_pascal_context_59_20210411_003240-3ae7081e.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_480x480_80k_pascal_context_59/fcn_hr48_480x480_80k_pascal_context_59-20210411_003240.log.json) |
+
+### LoveDA
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ---------- | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | -------------------------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| FCN | HRNetV2p-W18-Small | 512x512 | 80000 | 1.59 | 24.87 | 49.28 | 49.42 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr18s_512x512_80k_loveda.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x512_80k_loveda/fcn_hr18s_512x512_80k_loveda_20211210_203228-60a86a7a.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x512_80k_loveda/fcn_hr18s_512x512_80k_loveda_20211210_203228.log.json) |
+| FCN | HRNetV2p-W18 | 512x512 | 80000 | 2.76 | 12.92 | 50.81 | 50.95 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr18_512x512_80k_loveda.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x512_80k_loveda/fcn_hr18_512x512_80k_loveda_20211210_203952-93d9c3b3.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x512_80k_loveda/fcn_hr18_512x512_80k_loveda_20211210_203952.log.json) |
+| FCN | HRNetV2p-W48 | 512x512 | 80000 | 6.20 | 9.61 | 51.42 | 51.64 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr48_512x512_80k_loveda.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x512_80k_loveda/fcn_hr48_512x512_80k_loveda_20211211_044756-67072f55.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x512_80k_loveda/fcn_hr48_512x512_80k_loveda_20211211_044756.log.json) |
+
+### Potsdam
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ---------- | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | -------------------------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| FCN | HRNetV2p-W18-Small | 512x512 | 80000 | 1.58 | 36.00 | 77.64 | 78.8 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr18s_512x512_80k_potsdam.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x512_80k_potsdam/fcn_hr18s_512x512_80k_potsdam_20211218_205517-ba32af63.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_512x512_80k_potsdam/fcn_hr18s_512x512_80k_potsdam_20211218_205517.log.json) |
+| FCN | HRNetV2p-W18 | 512x512 | 80000 | 2.76 | 19.25 | 78.26 | 79.24 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr18_512x512_80k_potsdam.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x512_80k_potsdam/fcn_hr18_512x512_80k_potsdam_20211218_205517-5d0387ad.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_512x512_80k_potsdam/fcn_hr18_512x512_80k_potsdam_20211218_205517.log.json) |
+| FCN | HRNetV2p-W48 | 512x512 | 80000 | 6.20 | 16.42 | 78.39 | 79.34 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr48_512x512_80k_potsdam.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x512_80k_potsdam/fcn_hr48_512x512_80k_potsdam_20211219_020601-97434c78.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_512x512_80k_potsdam/fcn_hr48_512x512_80k_potsdam_20211219_020601.log.json) |
+
+### Vaihingen
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ---------- | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | -------------------------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| FCN | HRNetV2p-W18-Small | 512x512 | 80000 | 1.58 | 38.11 | 71.81 | 73.1 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr18s_4x4_512x512_80k_vaihingen.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_4x4_512x512_80k_vaihingen/fcn_hr18s_4x4_512x512_80k_vaihingen_20211231_230909-b23aae02.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_4x4_512x512_80k_vaihingen/fcn_hr18s_4x4_512x512_80k_vaihingen_20211231_230909.log.json) |
+| FCN | HRNetV2p-W18 | 512x512 | 80000 | 2.76 | 19.55 | 72.57 | 74.09 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr18_4x4_512x512_80k_vaihingen.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_4x4_512x512_80k_vaihingen/fcn_hr18_4x4_512x512_80k_vaihingen_20211231_231216-2ec3ae8a.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_4x4_512x512_80k_vaihingen/fcn_hr18_4x4_512x512_80k_vaihingen_20211231_231216.log.json) |
+| FCN | HRNetV2p-W48 | 512x512 | 80000 | 6.20 | 17.25 | 72.50 | 73.52 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr48_4x4_512x512_80k_vaihingen.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_4x4_512x512_80k_vaihingen/fcn_hr48_4x4_512x512_80k_vaihingen_20211231_231244-7133cb22.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_4x4_512x512_80k_vaihingen/fcn_hr48_4x4_512x512_80k_vaihingen_20211231_231244.log.json) |
+
+### iSAID
+
+| Method | Backbone | Crop Size | Lr schd | Mem (GB) | Inf time (fps) | mIoU | mIoU(ms+flip) | config | download |
+| ---------- | -------- | --------- | ------: | -------- | -------------- | ----: | ------------: | -------------------------------------------------------------------------------------------------------------------------------------- | ------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------ |
+| FCN | HRNetV2p-W18-Small | 896x896 | 80000 | 4.95 | 13.84 | 62.30 | 62.97 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr18s_4x4_896x896_80k_isaid.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_4x4_896x896_80k_isaid/fcn_hr18s_4x4_896x896_80k_isaid_20220118_001603-3cc0769b.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18s_4x4_896x896_80k_isaid/fcn_hr18s_4x4_896x896_80k_isaid_20220118_001603.log.json) |
+| FCN | HRNetV2p-W18 | 896x896 | 80000 | 8.30 | 7.71 | 65.06 | 65.60 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr18_4x4_896x896_80k_isaid.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_4x4_896x896_80k_isaid/fcn_hr18_4x4_896x896_80k_isaid_20220110_182230-49bf752e.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr18_4x4_896x896_80k_isaid/fcn_hr18_4x4_896x896_80k_isaid_20220110_182230.log.json) |
+| FCN | HRNetV2p-W48 | 896x896 | 80000 | 16.89 | 7.34 | 67.80 | 68.53 | [config](https://github.com/open-mmlab/mmsegmentation/blob/master/configs/hrnet/fcn_hr48_4x4_896x896_80k_isaid.py) | [model](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_4x4_896x896_80k_isaid/fcn_hr48_4x4_896x896_80k_isaid_20220114_174643-547fc420.pth) | [log](https://download.openmmlab.com/mmsegmentation/v0.5/hrnet/fcn_hr48_4x4_896x896_80k_isaid/fcn_hr48_4x4_896x896_80k_isaid_20220114_174643.log.json) |
+
+Note:
+
+- `896x896` is the Crop Size of iSAID dataset, which is followed by the implementation of [PointFlow: Flowing Semantics Through Points for Aerial Image Segmentation](https://arxiv.org/pdf/2103.06564.pdf)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_480x360_80k_egohos_handobj1.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_480x360_80k_egohos_handobj1.py
new file mode 100644
index 0000000000000000000000000000000000000000..f8e0a57bc83a0956233ca11737ff8f76b840a4c7
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_480x360_80k_egohos_handobj1.py
@@ -0,0 +1,14 @@
+_base_ = [
+ '../_base_/models/fcn_hr18.py', '../_base_/datasets/egohos_handobj1.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(decode_head=dict(num_classes=6))
+
+checkpoint_config = dict(by_epoch=False, interval=2000)
+evaluation = dict(interval=2000, metric=['mIoU', 'mFscore'], pre_eval=True, save_best='mIoU')
+
+
+
+
+
+
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_480x360_80k_egohos_handobj2.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_480x360_80k_egohos_handobj2.py
new file mode 100644
index 0000000000000000000000000000000000000000..857b51d9b6b5a7bb0d397ee8b7dc09005b6e4817
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_480x360_80k_egohos_handobj2.py
@@ -0,0 +1,14 @@
+_base_ = [
+ '../_base_/models/fcn_hr18.py', '../_base_/datasets/egohos_handobj2.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(decode_head=dict(num_classes=9))
+
+checkpoint_config = dict(by_epoch=False, interval=2000)
+evaluation = dict(interval=2000, metric=['mIoU', 'mFscore'], pre_eval=True, save_best='mIoU')
+
+
+
+
+
+
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_480x480_40k_pascal_context.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_480x480_40k_pascal_context.py
new file mode 100644
index 0000000000000000000000000000000000000000..5ff05aa595399d77ee51552c243e489f395a820e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_480x480_40k_pascal_context.py
@@ -0,0 +1,8 @@
+_base_ = [
+ '../_base_/models/fcn_hr18.py', '../_base_/datasets/pascal_context.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=60),
+ test_cfg=dict(mode='slide', crop_size=(480, 480), stride=(320, 320)))
+optimizer = dict(type='SGD', lr=0.004, momentum=0.9, weight_decay=0.0001)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_480x480_40k_pascal_context_59.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_480x480_40k_pascal_context_59.py
new file mode 100644
index 0000000000000000000000000000000000000000..d2eecf01637b1ef605fdd5c20833cc2e06accbc0
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_480x480_40k_pascal_context_59.py
@@ -0,0 +1,8 @@
+_base_ = [
+ '../_base_/models/fcn_hr18.py', '../_base_/datasets/pascal_context_59.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=59),
+ test_cfg=dict(mode='slide', crop_size=(480, 480), stride=(320, 320)))
+optimizer = dict(type='SGD', lr=0.004, momentum=0.9, weight_decay=0.0001)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_480x480_80k_pascal_context.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_480x480_80k_pascal_context.py
new file mode 100644
index 0000000000000000000000000000000000000000..cf315a4f0e6f397768572c590a634cc1b9d298a9
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_480x480_80k_pascal_context.py
@@ -0,0 +1,8 @@
+_base_ = [
+ '../_base_/models/fcn_hr18.py', '../_base_/datasets/pascal_context.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=60),
+ test_cfg=dict(mode='slide', crop_size=(480, 480), stride=(320, 320)))
+optimizer = dict(type='SGD', lr=0.004, momentum=0.9, weight_decay=0.0001)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_480x480_80k_pascal_context_59.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_480x480_80k_pascal_context_59.py
new file mode 100644
index 0000000000000000000000000000000000000000..9cbf4100d1f91161a4e8549d6b74799fc27ea35e
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_480x480_80k_pascal_context_59.py
@@ -0,0 +1,8 @@
+_base_ = [
+ '../_base_/models/fcn_hr18.py', '../_base_/datasets/pascal_context_59.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(
+ decode_head=dict(num_classes=59),
+ test_cfg=dict(mode='slide', crop_size=(480, 480), stride=(320, 320)))
+optimizer = dict(type='SGD', lr=0.004, momentum=0.9, weight_decay=0.0001)
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_4x4_512x512_80k_vaihingen.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_4x4_512x512_80k_vaihingen.py
new file mode 100644
index 0000000000000000000000000000000000000000..3585a7cb32b9a5265f0392b1396cb0b1be1e2f11
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_4x4_512x512_80k_vaihingen.py
@@ -0,0 +1,5 @@
+_base_ = [
+ '../_base_/models/fcn_hr18.py', '../_base_/datasets/vaihingen.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(decode_head=dict(num_classes=6))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_4x4_896x896_80k_isaid.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_4x4_896x896_80k_isaid.py
new file mode 100644
index 0000000000000000000000000000000000000000..62e6d6bf0e5db0c35131cc9a8eca81427b5199b9
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_4x4_896x896_80k_isaid.py
@@ -0,0 +1,5 @@
+_base_ = [
+ '../_base_/models/fcn_hr18.py', '../_base_/datasets/isaid.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(decode_head=dict(num_classes=16))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x1024_160k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x1024_160k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..9f04e935c39b08de66629f913b30675ffff2a8fe
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x1024_160k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/fcn_hr18.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..99760c36d8399204ca8e35f32690bcd369676852
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x1024_40k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/fcn_hr18.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..a653dda19255214a1a412b645abddd3fc5c0d853
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x1024_80k_cityscapes.py
@@ -0,0 +1,4 @@
+_base_ = [
+ '../_base_/models/fcn_hr18.py', '../_base_/datasets/cityscapes.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..45ed99b6813324a58575f9bb74ce0534626e10c4
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x512_160k_ade20k.py
@@ -0,0 +1,5 @@
+_base_ = [
+ '../_base_/models/fcn_hr18.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_160k.py'
+]
+model = dict(decode_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x512_20k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x512_20k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..f06448b168af4d2dcc5a1f96e4430a7948b7e170
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x512_20k_voc12aug.py
@@ -0,0 +1,5 @@
+_base_ = [
+ '../_base_/models/fcn_hr18.py', '../_base_/datasets/pascal_voc12_aug.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_20k.py'
+]
+model = dict(decode_head=dict(num_classes=21))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x512_40k_voc12aug.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x512_40k_voc12aug.py
new file mode 100644
index 0000000000000000000000000000000000000000..d74e95943afca04ba4073e411e0b713985384129
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x512_40k_voc12aug.py
@@ -0,0 +1,5 @@
+_base_ = [
+ '../_base_/models/fcn_hr18.py', '../_base_/datasets/pascal_voc12_aug.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_40k.py'
+]
+model = dict(decode_head=dict(num_classes=21))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x512_80k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x512_80k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..52bc9f5e91f2fdf9ce8f9e3a873902dd8db56522
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x512_80k_ade20k.py
@@ -0,0 +1,5 @@
+_base_ = [
+ '../_base_/models/fcn_hr18.py', '../_base_/datasets/ade20k.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(decode_head=dict(num_classes=150))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x512_80k_loveda.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x512_80k_loveda.py
new file mode 100644
index 0000000000000000000000000000000000000000..3bc4d0a321d363c6671b86e58f5fe3d66e66ca31
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x512_80k_loveda.py
@@ -0,0 +1,5 @@
+_base_ = [
+ '../_base_/models/fcn_hr18.py', '../_base_/datasets/loveda.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(decode_head=dict(num_classes=7))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x512_80k_potsdam.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x512_80k_potsdam.py
new file mode 100644
index 0000000000000000000000000000000000000000..043017f9192f62ab9c15f41fca5100ab9b8000f0
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18_512x512_80k_potsdam.py
@@ -0,0 +1,5 @@
+_base_ = [
+ '../_base_/models/fcn_hr18.py', '../_base_/datasets/potsdam.py',
+ '../_base_/default_runtime.py', '../_base_/schedules/schedule_80k.py'
+]
+model = dict(decode_head=dict(num_classes=6))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_480x480_40k_pascal_context.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_480x480_40k_pascal_context.py
new file mode 100644
index 0000000000000000000000000000000000000000..d09931048f762cd2ac224d62c2fe2ed8e0e148c8
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_480x480_40k_pascal_context.py
@@ -0,0 +1,9 @@
+_base_ = './fcn_hr18_480x480_40k_pascal_context.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w18_small',
+ backbone=dict(
+ extra=dict(
+ stage1=dict(num_blocks=(2, )),
+ stage2=dict(num_blocks=(2, 2)),
+ stage3=dict(num_modules=3, num_blocks=(2, 2, 2)),
+ stage4=dict(num_modules=2, num_blocks=(2, 2, 2, 2)))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_480x480_40k_pascal_context_59.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_480x480_40k_pascal_context_59.py
new file mode 100644
index 0000000000000000000000000000000000000000..0412c64f31d85997af9715949672ca55b07aaed7
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_480x480_40k_pascal_context_59.py
@@ -0,0 +1,9 @@
+_base_ = './fcn_hr18_480x480_40k_pascal_context_59.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w18_small',
+ backbone=dict(
+ extra=dict(
+ stage1=dict(num_blocks=(2, )),
+ stage2=dict(num_blocks=(2, 2)),
+ stage3=dict(num_modules=3, num_blocks=(2, 2, 2)),
+ stage4=dict(num_modules=2, num_blocks=(2, 2, 2, 2)))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_480x480_80k_pascal_context.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_480x480_80k_pascal_context.py
new file mode 100644
index 0000000000000000000000000000000000000000..584b7135fd95464f3d2c965440a0b92161cde09a
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_480x480_80k_pascal_context.py
@@ -0,0 +1,9 @@
+_base_ = './fcn_hr18_480x480_80k_pascal_context.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w18_small',
+ backbone=dict(
+ extra=dict(
+ stage1=dict(num_blocks=(2, )),
+ stage2=dict(num_blocks=(2, 2)),
+ stage3=dict(num_modules=3, num_blocks=(2, 2, 2)),
+ stage4=dict(num_modules=2, num_blocks=(2, 2, 2, 2)))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_480x480_80k_pascal_context_59.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_480x480_80k_pascal_context_59.py
new file mode 100644
index 0000000000000000000000000000000000000000..babd88db4eb5d96828adf8db2467b4f6fd8b7cf5
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_480x480_80k_pascal_context_59.py
@@ -0,0 +1,9 @@
+_base_ = './fcn_hr18_480x480_80k_pascal_context_59.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w18_small',
+ backbone=dict(
+ extra=dict(
+ stage1=dict(num_blocks=(2, )),
+ stage2=dict(num_blocks=(2, 2)),
+ stage3=dict(num_modules=3, num_blocks=(2, 2, 2)),
+ stage4=dict(num_modules=2, num_blocks=(2, 2, 2, 2)))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_4x4_512x512_80k_vaihingen.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_4x4_512x512_80k_vaihingen.py
new file mode 100644
index 0000000000000000000000000000000000000000..5828fe1af2f87de94d0c26a222f21d0b22cecba5
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_4x4_512x512_80k_vaihingen.py
@@ -0,0 +1,9 @@
+_base_ = './fcn_hr18_4x4_512x512_80k_vaihingen.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w18_small',
+ backbone=dict(
+ extra=dict(
+ stage1=dict(num_blocks=(2, )),
+ stage2=dict(num_blocks=(2, 2)),
+ stage3=dict(num_modules=3, num_blocks=(2, 2, 2)),
+ stage4=dict(num_modules=2, num_blocks=(2, 2, 2, 2)))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_4x4_896x896_80k_isaid.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_4x4_896x896_80k_isaid.py
new file mode 100644
index 0000000000000000000000000000000000000000..d6f6c657a58fe18e5e76d10655059a747b09e9ad
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_4x4_896x896_80k_isaid.py
@@ -0,0 +1,9 @@
+_base_ = './fcn_hr18_4x4_896x896_80k_isaid.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w18_small',
+ backbone=dict(
+ extra=dict(
+ stage1=dict(num_blocks=(2, )),
+ stage2=dict(num_blocks=(2, 2)),
+ stage3=dict(num_modules=3, num_blocks=(2, 2, 2)),
+ stage4=dict(num_modules=2, num_blocks=(2, 2, 2, 2)))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x1024_160k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x1024_160k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..ddbe3801f99dc21120548af85c55c7cdcfadaea2
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x1024_160k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = './fcn_hr18_512x1024_160k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w18_small',
+ backbone=dict(
+ extra=dict(
+ stage1=dict(num_blocks=(2, )),
+ stage2=dict(num_blocks=(2, 2)),
+ stage3=dict(num_modules=3, num_blocks=(2, 2, 2)),
+ stage4=dict(num_modules=2, num_blocks=(2, 2, 2, 2)))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x1024_40k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x1024_40k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..4e31d26e093b6cb2d59b24bb3060c92bd7dccdea
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x1024_40k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = './fcn_hr18_512x1024_40k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w18_small',
+ backbone=dict(
+ extra=dict(
+ stage1=dict(num_blocks=(2, )),
+ stage2=dict(num_blocks=(2, 2)),
+ stage3=dict(num_modules=3, num_blocks=(2, 2, 2)),
+ stage4=dict(num_modules=2, num_blocks=(2, 2, 2, 2)))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x1024_80k_cityscapes.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x1024_80k_cityscapes.py
new file mode 100644
index 0000000000000000000000000000000000000000..ee2831d99d859c419b158b5f828d8a84063564ea
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x1024_80k_cityscapes.py
@@ -0,0 +1,9 @@
+_base_ = './fcn_hr18_512x1024_80k_cityscapes.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w18_small',
+ backbone=dict(
+ extra=dict(
+ stage1=dict(num_blocks=(2, )),
+ stage2=dict(num_blocks=(2, 2)),
+ stage3=dict(num_modules=3, num_blocks=(2, 2, 2)),
+ stage4=dict(num_modules=2, num_blocks=(2, 2, 2, 2)))))
diff --git a/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x512_160k_ade20k.py b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x512_160k_ade20k.py
new file mode 100644
index 0000000000000000000000000000000000000000..22a3ce0b38f36efc96595fe1c3ef428fc1575eb0
--- /dev/null
+++ b/EgoHOS/raw/script/mmsegmentation/configs/hrnet/fcn_hr18s_512x512_160k_ade20k.py
@@ -0,0 +1,9 @@
+_base_ = './fcn_hr18_512x512_160k_ade20k.py'
+model = dict(
+ pretrained='open-mmlab://msra/hrnetv2_w18_small',
+ backbone=dict(
+ extra=dict(
+ stage1=dict(num_blocks=(2, )),
+ stage2=dict(num_blocks=(2, 2)),
+ stage3=dict(num_modules=3, num_blocks=(2, 2, 2)),
+ stage4=dict(num_modules=2, num_blocks=(2, 2, 2, 2)))))