
Diffusers documentation
Marigold Bilgisayar Görüşü
Marigold Bilgisayar Görüşü
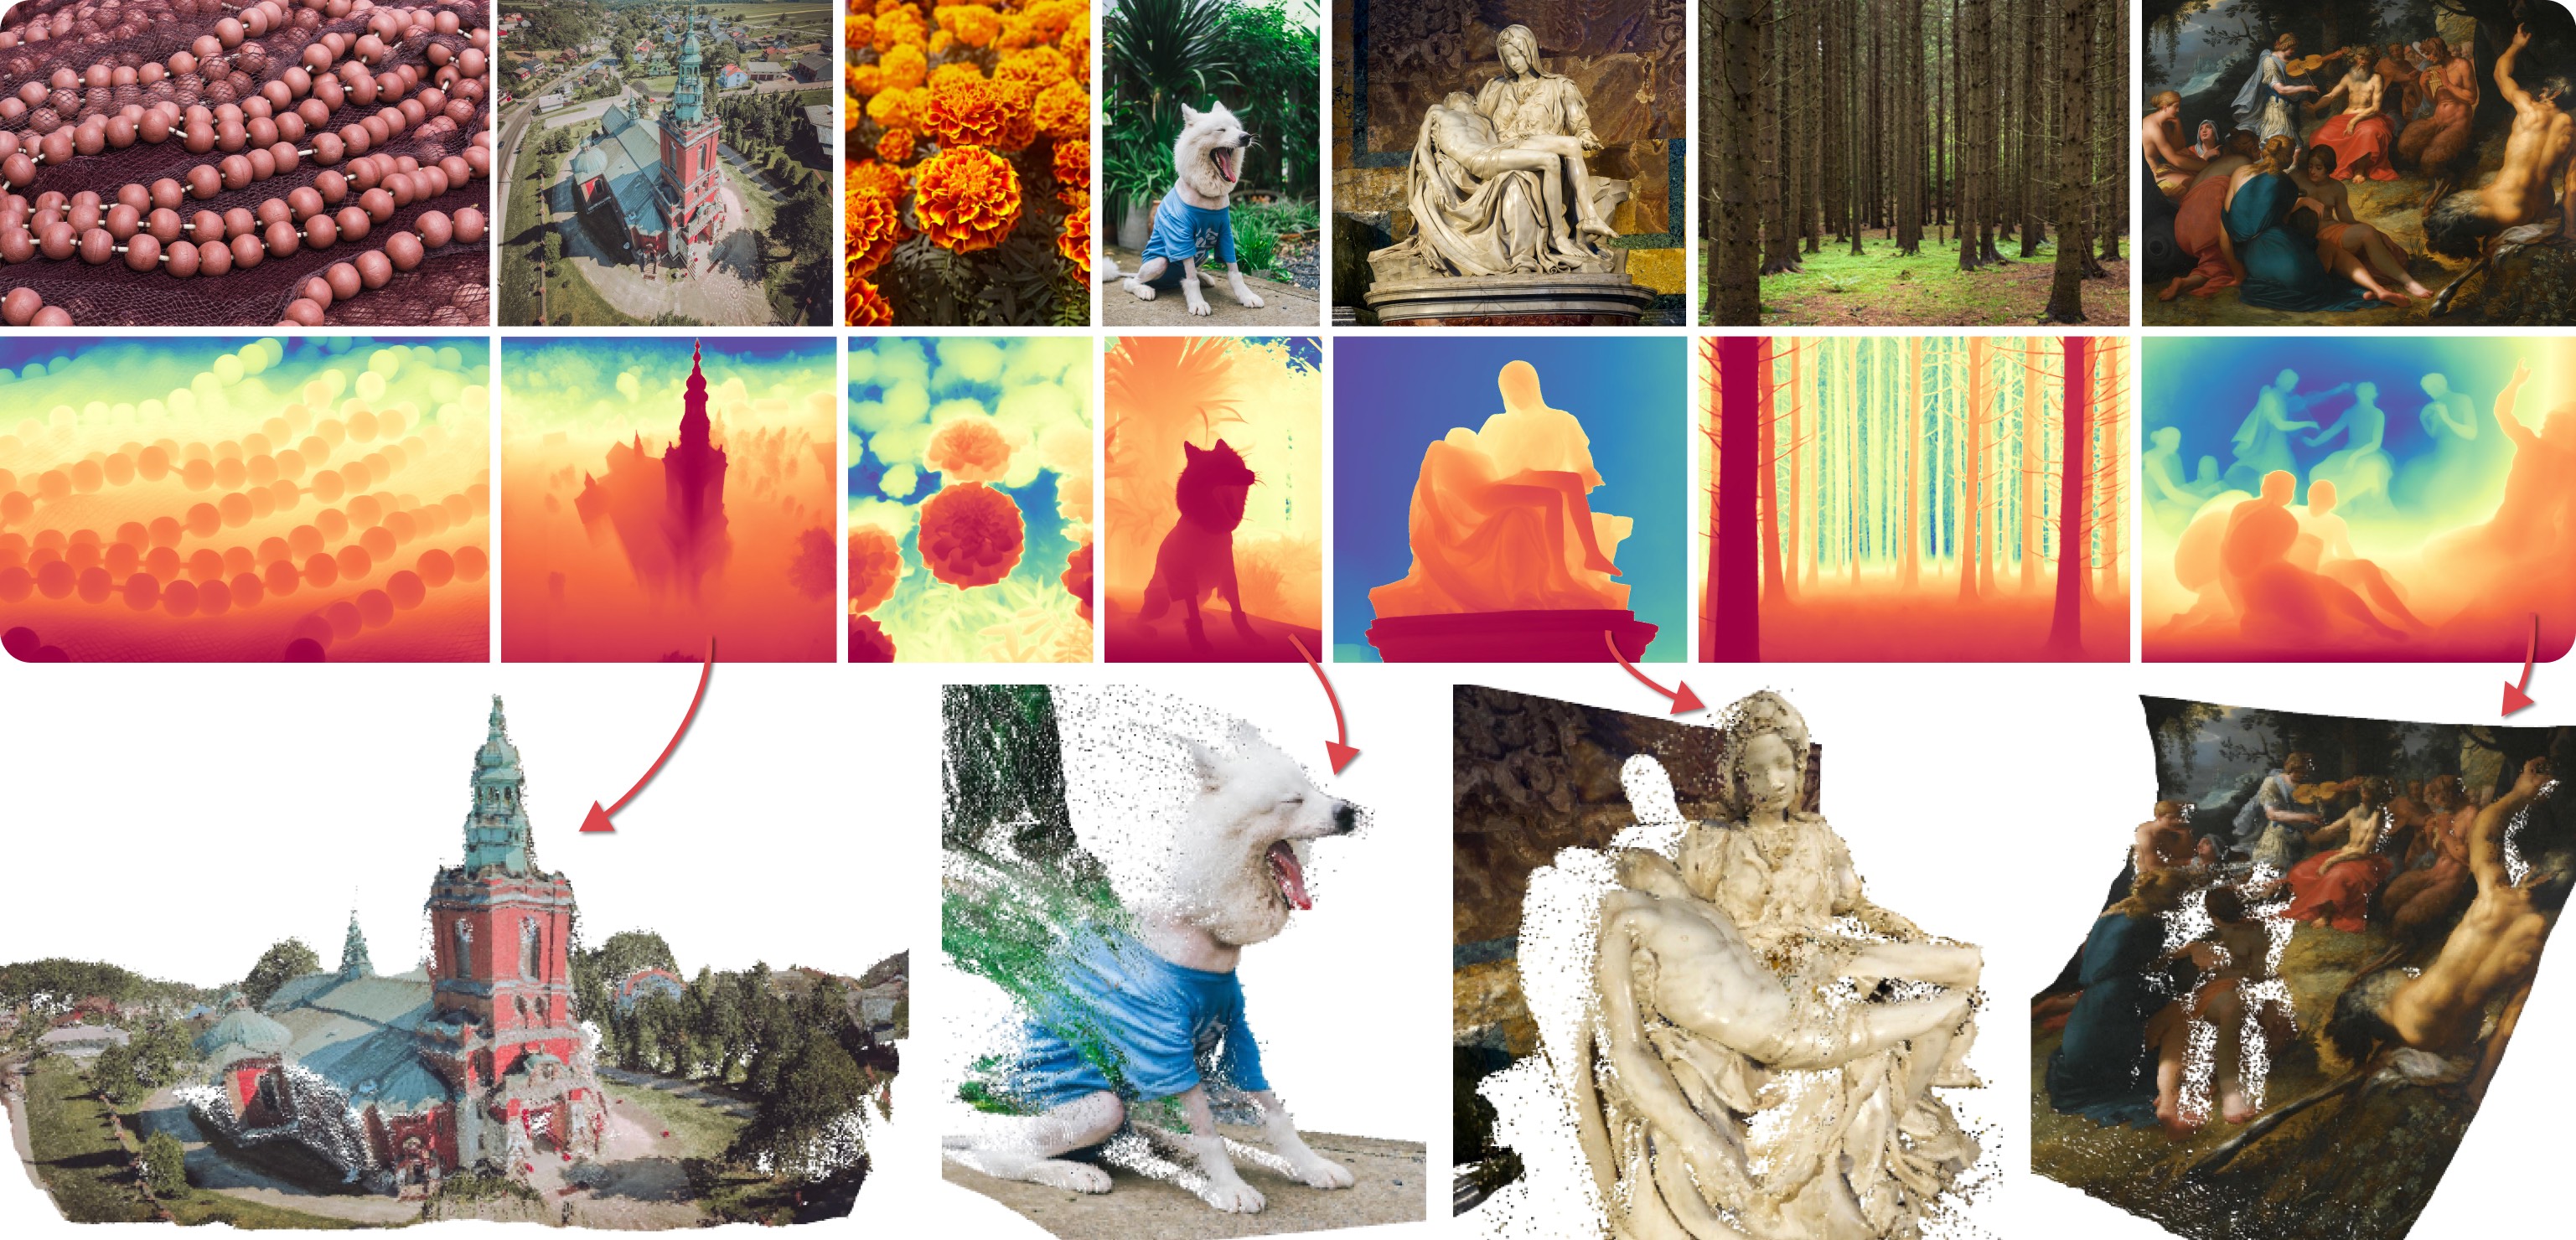
Marigold, Bingxin Ke, Anton Obukhov, Shengyu Huang, Nando Metzger, Rodrigo Caye Daudt ve Konrad Schindler tarafından yazılan CVPR 2024 Oral makalesi olan Repurposing Diffusion-Based Image Generators for Monocular Depth Estimation adlı çalışmada önerilmiştir. Temel fikir, Metinden Görsele Latent Difüzyon Modellerinin (LDM) üretken öncülünü geleneksel bilgisayar görüsü görevleri için yeniden kullanmaktır. Bu yaklaşım, yukarıdaki tanıtım görselinde gösterildiği gibi, Stable Diffusion'ın Monocular Depth Estimation için ince ayarlanarak keşfedilmiştir.
Marigold, Marigold: Affordable Adaptation of Diffusion-Based Image Generators for Image Analysis başlıklı takip eden makalede genişletilmiştir. Bu makalenin yazarları Bingxin Ke, Kevin Qu, Tianfu Wang, Nando Metzger, Shengyu Huang, Bo Li, Anton Obukhov ve Konrad Schindler'dir. Bu çalışma, Marigold'u Surface Normals ve Intrinsic Image Decomposition (IID) gibi yeni modaliteleri destekleyecek şekilde genişletmiş, Latent Consistency Models (LCM) için bir eğitim protokolü sunmuş ve High-Resolution (HR) işleme yeteneğini göstermiştir.
Erken Marigold modelleri (
v1-0ve öncesi), en az 10 çıkarım adımıyla en iyi sonuçlar için optimize edilmişti. LCM modelleri, yalnızca 1 ila 4 adımda yüksek kaliteli çıkarım yapılabilmesini sağlamak için daha sonra geliştirildi.v1-1ve sonraki Marigold modelleri, DDIM zamanlayıcısını kullanarak 1 ila 4 adım gibi az sayıda adımda optimal sonuçlar elde eder.
Kullanılabilir Boru Hatları
Her pipeline, belirli bir bilgisayarla görme görevi için tasarlanmıştır; girdi olarak bir RGB görüntüsü işler ve buna karşılık gelen bir tahmin üretir. Şu anda aşağıdaki bilgisayarla görme görevleri uygulanmıştır:
| Pipeline | Önerilen Model Kontrol Noktaları | Spaces (Etkileşimli Uygulamalar) | Tahmin Edilen Modaliteler |
|---|---|---|---|
| MarigoldDepthPipeline | prs-eth/marigold-depth-v1-1 | Derinlik Tahmini | Derinlik, Paralaks |
| MarigoldNormalsPipeline | prs-eth/marigold-normals-v1-1 | Yüzey Normallerinin Tahmini | Yüzey normalleri |
| MarigoldIntrinsicsPipeline | prs-eth/marigold-iid-appearance-v1-1, prs-eth/marigold-iid-lighting-v1-1 | İçsel Görüntü Ayrıştırma | Albedo, Materyaller, Aydınlatma |
Mevden Kontroller
Tüm orijinal checkpoint'ler Hugging Face'teki PRS-ETH kuruluşu altında mevcuttur. Bunlar, diffusers pipeline'ları ve yeni model checkpoint'leri eğitmek için de kullanılabilecek orijinal kod tabanı ile birlikte kullanılmak üzere tasarlanmıştır. Aşağıda, 1 ila 4 adımda güvenilir sonuçlar üreten önerilen checkpoint'lerin bir özeti yer almaktadır.
| Kontrol Noktası | Modalite | Yorum |
|---|---|---|
| prs-eth/marigold-depth-v1-1 | Derinlik | Affine-değişmez derinlik tahmini, her piksele 0 (yakın düzlem) ile 1 (uzak düzlem) arasında bir değer atar; her iki düzlem de çıkarım sırasında model tarafından belirlenir. |
| prs-eth/marigold-normals-v0-1 | Normal | Yüz normali tahminleri, ekran uzayı kamerasında -1 ile 1 aralığında değerlere sahip, birim uzunlukta 3B vektörlerdir. |
| prs-eth/marigold-iid-appearance-v1-1 | İçsel Özellikler | InteriorVerse ayrıştırması, Albedo ve iki BRDF malzeme özelliğinden oluşur: Roughness ve Metallicity. |
| prs-eth/marigold-iid-lighting-v1-1 | İçsel Özellikler | HyperSim görüntü ayrıştırması Albedo $A$, Difüz gölgeleme $S$ ve Difüz olmayan artık $R$ bileşenlerinden oluşur: $I = A*S+R$. |
Zamanlayıcılar kılavuzunu inceleyerek zamanlayıcı hızı ve kalitesi arasındaki ödünleşimi nasıl keşfedebileceğinizi öğrenin ve aynı bileşenleri birden çok boru hattına nasıl verimli bir şekilde yükleyebileceğinizi görmek için boru hatları arasında bileşenleri yeniden kullanma bölümüne bakın. Ayrıca, bu boru hattının bellek kullanımını azaltma konusunda daha fazla bilgi edinmek için buradaki [“Bellek kullanımını azaltma”] bölümüne başvurun.
Marigold pipeline'leri, zamanlayıcının model kontrol noktasına gömülü olduğu şekilde tasarlanmış ve test edilmiştir. En uygun çıkarım adım sayısı zamanlayıcıya göre değişir ve tüm durumlar için en iyi sonucu veren evrensel bir değer yoktur. Buna uyum sağlamak için, pipeline'ın
__call__yöntemindekinum_inference_stepsparametresinin varsayılan değeriNone'dir (bkz. API referansı). Açıkça ayarlanmadığı sürece, bu değer kontrol noktası yapılandırma dosyasındaki (model_index.json)default_denoising_stepsalanından devralınır. Bu, pipeline'ın yalnızcaimageargümanı ile çağrılması durumunda yüksek kaliteli tahminler yapılmasını sağlar.
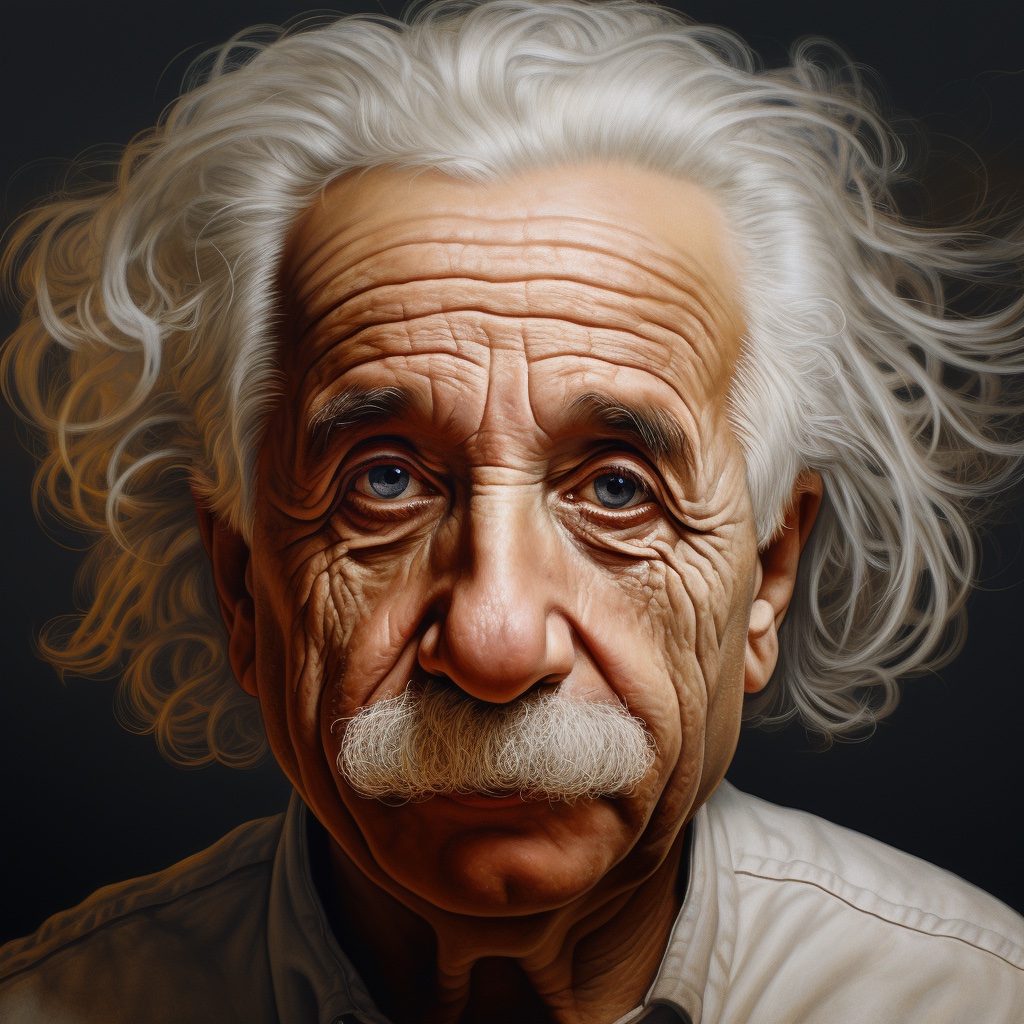
Aşağıdaki örnekler büyük ölçüde derinlik tahmini için verilmiştir, ancak desteklenen diğer modalitelere de evrensel olarak uygulanabilir. Tahminleri, Midjourney tarafından üretilen Albert Einstein'ın aynı girdi görselini kullanarak gösteriyoruz. Bu, tahminlerin görselleştirmelerini çeşitli modaliteler ve kontrol noktaları arasında karşılaştırmayı kolaylaştırır.
Derinlik Tahmini
Derinlik tahmini almak için prs-eth/marigold-depth-v1-1 kontrol noktasını MarigoldDepthPipeline içine yükleyin,
görseli boru hattından geçirin ve tahminleri kaydedin:
import diffusers
import torch

pipe = diffusers.MarigoldDepthPipeline.from_pretrained(
    "prs-eth/marigold-depth-v1-1", variant="fp16", dtype=torch.float16
).to("cuda")  # or "mps", "xpu", "cpu"

image = diffusers.utils.load_image("https://marigoldmonodepth.github.io/images/einstein.jpg")

depth = pipe(image)

vis = pipe.image_processor.visualize_depth(depth.prediction)
vis[0].save("einstein_depth.png")

depth_16bit = pipe.image_processor.export_depth_to_16bit_png(depth.prediction)
depth_16bit[0].save("einstein_depth_16bit.png")
visualize_depth() fonksiyonu, tek kanallı [0, 1] derinlik aralığındaki tahmini piksel değerlerini bir RGB görüntüsüne dönüştürmek için matplotlib’ın renk haritalarından birini (varsayılan olarak Spectral) uygular.
Spectral renk haritasında yakın derinliğe sahip pikseller kırmızı, uzak pikseller ise mavi olarak boyanır.
16 bitlik PNG dosyası, [0, 1] aralığından [0, 65535] aralığına doğrusal olarak eşlenen tek kanallı değerleri saklar.
Aşağıda ham ve görselleştirilmiş tahminler yer almaktadır. Daha koyu ve yakın alanlar (bıyık) görselleştirmede daha kolay ayırt edilebilir.


Yüzey Normalleri Tahmini
prs-eth/marigold-normals-v1-1 kontrol noktasını MarigoldNormalsPipeline içine yükleyin, görüntüyü boru hattından geçirin ve tahminleri kaydedin:
import diffusers
import torch

pipe = diffusers.MarigoldNormalsPipeline.from_pretrained(
    "prs-eth/marigold-normals-v1-1", variant="fp16", dtype=torch.float16
).to("cuda")  # or "mps", "xpu", "cpu"

image = diffusers.utils.load_image("https://marigoldmonodepth.github.io/images/einstein.jpg")

normals = pipe(image)

vis = pipe.image_processor.visualize_normals(normals.prediction)
vis[0].save("einstein_normals.png")visualize_normals(), [-1, 1] aralığında piksel değerlerine sahip üç boyutlu tahmini bir RGB görüntüsüne dönüştürür.
Görselleştirme işlevi, görselleştirmenin referans çerçevesi için diğer seçimlerle uyumlu hale getirilmesini sağlamak üzere yüzey normal eksenlerini ters çevirmeyi destekler.
Kavramsal olarak, her piksel; X ekseni sağa, Y ekseni yukarı ve Z ekseni izleyiciye baktığı referans çerçevesindeki yüzey normal vektörüne göre boyanır.
Aşağıda görselleştirilmiş tahmin yer almaktadır:

Bu örnekte, burun ucu neredeyse kesinlikle yüzeyde, yüzey normal vektörü doğrudan izleyiciye bakan bir noktaya sahiptir; bu da koordinatlarının [0, 0, 1] olduğu anlamına gelir.
Bu vektör, mor-mavi renge karşılık gelen RGB [128, 128, 255] değerine eşlenir.
Benzer şekilde, görüntünün sağ kısmındaki yanakta bir yüzey normalinin büyük bir X bileşeni vardır ve bu, kırmızı tonunu artırır.
Yukarıya doğru, büyük bir Y bileşeniyle işaret eden omuz noktaları yeşil rengi öne çıkarır.
İçsel Görüntü Ayrıştırma
Marigold, İçsel Görüntü Ayrıştırması (IID) için iki model sunar: “Appearance” ve “Lighting”. Her model, sırasıyla InteriorVerse ve Hypersim etiketlerinden türetilen Albedo haritaları üretir.
- “Görünüm” modeli ayrıca Malzeme özelliklerini de tahmin eder: Pürüzlülük ve Metaliklik.
- “Lighting” modeli, Diffuse Shading ve Non-diffuse Residual üretir.
İşte “Appearance” modelinin yaptığı tahminleri kaydeden örnek kod:
import diffusers
import torch

pipe = diffusers.MarigoldIntrinsicsPipeline.from_pretrained(
    "prs-eth/marigold-iid-appearance-v1-1", variant="fp16", dtype=torch.float16
).to("cuda")  # or "mps", "xpu", "cpu"

image = diffusers.utils.load_image("https://marigoldmonodepth.github.io/images/einstein.jpg")

intrinsics = pipe(image)

vis = pipe.image_processor.visualize_intrinsics(intrinsics.prediction, pipe.target_properties)
vis[0]["albedo"].save("einstein_albedo.png")
vis[0]["roughness"].save("einstein_roughness.png")
vis[0]["metallicity"].save("einstein_metallicity.png")
“Lighting” modelinin yaptığı tahminleri gösteren bir başka örnek:
import diffusers
import torch

pipe = diffusers.MarigoldIntrinsicsPipeline.from_pretrained(
    "prs-eth/marigold-iid-lighting-v1-1", variant="fp16", dtype=torch.float16
).to("cuda")  # or "mps", "xpu", "cpu"

image = diffusers.utils.load_image("https://marigoldmonodepth.github.io/images/einstein.jpg")

intrinsics = pipe(image)

vis = pipe.image_processor.visualize_intrinsics(intrinsics.prediction, pipe.target_properties)
vis[0]["albedo"].save("einstein_albedo.png")
vis[0]["shading"].save("einstein_shading.png")
vis[0]["residual"].save("einstein_residual.png")
Her iki model de farklı ayrıştırma türlerini desteklerken aynı iş akışını paylaşır.
Kesin ayrıştırma parametrelendirmesi (ör. sRGB ile doğrusal uzay) pipe.target_properties sözlüğünde saklanır ve bu sözlük visualize_intrinsics() fonksiyonuna aktarılır.
Aşağıda, tahmini ayrıştırma çıktıları sergileyen bazı örnekler yer almaktadır. Tüm modaliteler Intrinsic Image Decomposition Uzayında incelenebilir.


Çıkarım hızını artırma
Yukarıdaki hızlı başlangıç kod parçacıkları, kalite ve hız için zaten optimize edilmiştir; checkpoint yüklenir, ağırlıkların ve hesaplamaların fp16 varyantı kullanılır ve varsayılan sayıda (4) gürültü azaltma difüzyon adımı gerçekleştirilir.
Tahmin kalitesinden ödün vererek çıkarımı hızlandırmanın ilk adımı, gürültü azaltma difüzyon
adım sayısını minimuma indirmektir:
  import diffusers
  import torch

  pipe = diffusers.MarigoldDepthPipeline.from_pretrained(
      "prs-eth/marigold-depth-v1-1", variant="fp16", dtype=torch.float16
  ).to("cuda")  # or "mps", "xpu", "cpu"

  image = diffusers.utils.load_image("https://marigoldmonodepth.github.io/images/einstein.jpg")

- depth = pipe(image)
+ depth = pipe(image, num_inference_steps=1)
Bu değişiklik ile pipe çağrısı RTX 3090 GPU üzerinde 280ms içinde tamamlanır.
İçeride, girdi görüntüsü önce Stable Diffusion VAE kodlayıcısı kullanılarak kodlanır, ardından U-Net tarafından tek bir gürültü azaltma adımı gerçekleştirilir.
Son olarak, tahmin gizli değişkeni, VAE çözücü ile piksel uzayına çözülür.
Bu kurulumda, üç modül çağrısından ikisi, LDM'nin piksel ve gizli uzayları arasında dönüşüm için ayrılmıştır.
Marigold'un gizli uzayı Stable Diffusion 2.0 ile uyumlu olduğundan, SD VAE'nin hafif bir ikamesi kullanılarak çıkarım 3x'ten fazla hızlandırılabilir ve RTX 3090 üzerinde çağrı süresi 85ms'e düşürülebilir.
Hafif bir VAE kullanmanın, tahminlerin görsel kalitesini hafifçe azaltabileceğini unutmayın.
  import diffusers
  import torch

  pipe = diffusers.MarigoldDepthPipeline.from_pretrained(
      "prs-eth/marigold-depth-v1-1", variant="fp16", dtype=torch.float16
  ).to("cuda")  # or "mps", "xpu", "cpu"

+ pipe.vae = diffusers.AutoencoderTiny.from_pretrained(
+     "madebyollin/taesd", dtype=torch.float16
+ ).cuda()

  image = diffusers.utils.load_image("https://marigoldmonodepth.github.io/images/einstein.jpg")

  depth = pipe(image, num_inference_steps=1)
Şimdiye kadar difüzyon adım sayısını ve model bileşenlerini optimize ettik. Kendi-dikkat (self-attention) işlemleri, hesaplamaların önemli bir bölümünü oluşturur. Bunları hızlandırmak, daha verimli bir dikkat (attention) işlemcisi kullanarak sağlanabilir:
  import diffusers
  import torch
+ from diffusers.models.attention_processor import AttnProcessor2_0

  pipe = diffusers.MarigoldDepthPipeline.from_pretrained(
      "prs-eth/marigold-depth-v1-1", variant="fp16", dtype=torch.float16
  ).to("cuda")  # or "mps", "xpu", "cpu"

+ pipe.vae.set_attn_processor(AttnProcessor2_0())
+ pipe.unet.set_attn_processor(AttnProcessor2_0())

  image = diffusers.utils.load_image("https://marigoldmonodepth.github.io/images/einstein.jpg")

  depth = pipe(image, num_inference_steps=1)
Son olarak, Optimizations bölümünde önerildiği üzere, hedef donanıma bağlı olarak torch.compile etkinleştirilerek performans daha da artırılabilir.
Ancak derleme, ilk pipeline çağrısı sırasında önemli bir ek yük oluşturur; bu nedenle, aynı pipeline örneğinin bir döngü içinde olduğu gibi tekrar tekrar çağrıldığı durumlarda faydalıdır.
  import diffusers
  import torch
  from diffusers.models.attention_processor import AttnProcessor2_0

  pipe = diffusers.MarigoldDepthPipeline.from_pretrained(
      "prs-eth/marigold-depth-v1-1", variant="fp16", dtype=torch.float16
  ).to("cuda")  # or "mps", "xpu", "cpu"

  pipe.vae.set_attn_processor(AttnProcessor2_0())
  pipe.unet.set_attn_processor(AttnProcessor2_0())

+ pipe.vae = torch.compile(pipe.vae, mode="reduce-overhead", fullgraph=True)
+ pipe.unet = torch.compile(pipe.unet, mode="reduce-overhead", fullgraph=True)

  image = diffusers.utils.load_image("https://marigoldmonodepth.github.io/images/einstein.jpg")

  depth = pipe(image, num_inference_steps=1)
Hassasiyeti Maksimize Etme ve Ensemble
Marigold pipeline'leri, farklı rastgele latentlerden gelen birden çok tahmini birleştiren yerleşik bir ensemble mekanizmasına sahiptir.
Bu, difüzyonun üretken doğasından yararlanarak tahminlerin hassasiyetini artırmak için kullanılan kaba kuvvet (brute-force) bir yöntemdir.
Ensemble yolu, ensemble_size argümanı 3'e eşit veya daha büyük bir değere ayarlandığında otomatik olarak etkinleştirilir.
Maksimum hassasiyet hedefleniyorsa, num_inference_steps'in ensemble_size ile eş zamanlı olarak ayarlanması mantıklıdır.
Önerilen değerler checkpoint'ler arasında değişmekle birlikte, esas olarak zamanlayıcı (scheduler) türüne bağlıdır.
Ensemble'ın etkisi özellikle yüzey normallerinde (surface normals) belirgin şekilde görülür:
  import diffusers

  pipe = diffusers.MarigoldNormalsPipeline.from_pretrained("prs-eth/marigold-normals-v1-1").to("cuda")  # or "mps", "xpu", "cpu"

  image = diffusers.utils.load_image("https://marigoldmonodepth.github.io/images/einstein.jpg")

- depth = pipe(image)
+ depth = pipe(image, num_inference_steps=10, ensemble_size=5)

  vis = pipe.image_processor.visualize_normals(depth.prediction)
vis[0].save("einstein_normals.png") 
Görüldüğü üzere, saç gibi ince taneli yapıların olduğu tüm alanlarda tahminler daha muhafazakâr ve ortalama olarak daha doğru hale geldi. Bu tür bir sonuç, 3B yeniden oluşturma gibi hassasiyete duyarlı aşağı akış görevleri için daha uygundur.
Zamansal Tutarlılıkla Kare Kare Video İşleme
Marigold’ün üretken doğası nedeniyle, her tahmin benzersizdir ve gizli başlatma için örneklenen rastgele gürültü tarafından tanımlanır. Aşağıdaki videolarda da gösterildiği üzere, bu durum geleneksel uçtan uca yoğun regresyon ağlarına kıyasla açık bir dezavantaj haline gelir:


Bu sorunu çözmek için, difüzyonun başlangıç noktasını tanımlayan latents argümanını pipeline'lara iletmek mümkündür.
Deneysel olarak, aynı başlangıç noktası gürültü latentinin ve bir önceki kare tahminine karşılık gelen latentin konveks kombinasyonunun, aşağıdaki kod parçasında uygulandığı gibi yeterince pürüzsüz sonuçlar verdiğini tespit ettik:
import imageio
import diffusers
import torch
from diffusers.models.attention_processor import AttnProcessor2_0
from PIL import Image
from tqdm import tqdm

device = "cuda"  # or "mps", "xpu", "cpu"
path_in = "https://huggingface.co/spaces/prs-eth/marigold-lcm/resolve/c7adb5427947d2680944f898cd91d386bf0d4924/files/video/obama.mp4"
path_out = "obama_depth.gif"

pipe = diffusers.MarigoldDepthPipeline.from_pretrained(
    "prs-eth/marigold-depth-v1-1", variant="fp16", dtype=torch.float16
).to(device)
pipe.vae = diffusers.AutoencoderTiny.from_pretrained(
    "madebyollin/taesd", dtype=torch.float16
).to(device)
pipe.unet.set_attn_processor(AttnProcessor2_0())
pipe.vae = torch.compile(pipe.vae, mode="reduce-overhead", fullgraph=True)
pipe.unet = torch.compile(pipe.unet, mode="reduce-overhead", fullgraph=True)
pipe.set_progress_bar_config(disable=True)

with imageio.get_reader(path_in) as reader:
    size = reader.get_meta_data()['size']
    last_frame_latent = None
    latent_common = torch.randn(
        (1, 4, 768 * size[1] // (8 * max(size)), 768 * size[0] // (8 * max(size)))
    ).to(device=device, dtype=torch.float16)

    out = []
    for frame_id, frame in tqdm(enumerate(reader), desc="Processing Video"):
        frame = Image.fromarray(frame)
        latents = latent_common
        if last_frame_latent is not None:
            latents = 0.9 * latents + 0.1 * last_frame_latent

        depth = pipe(
            frame,
            num_inference_steps=1,
            match_input_resolution=False,
            latents=latents,
            output_latent=True,
        )
        last_frame_latent = depth.latent
        out.append(pipe.image_processor.visualize_depth(depth.prediction)[0])

    diffusers.utils.export_to_gif(out, path_out, fps=reader.get_meta_data()['fps'])
Burada difüzyon süreci, verilen hesaplanmış latentten başlar.
Pipeline, out.latent'e erişmek için output_latent=True ayarını yapar ve bir sonraki kareye ait latent başlatma işlemine katkısını hesaplar.
Sonuç artık çok daha kararlıdır:

ControlNet için Marigold
Derinlik tahmini için difüzyon modellerinin çok yaygın bir uygulaması, ControlNet ile birlikte gelir. Derinlik netliği, ControlNet'ten yüksek kaliteli sonuçlar elde etmede kritik bir rol oynar. Yukarıdaki diğer yöntemlerle karşılaştırmalarda görüldüğü üzere, Marigold bu görevde üstün bir performans sergiler. Aşağıdaki kod parçası, bir görüntünün nasıl yükleneceğini, derinliğin nasıl hesaplanacağını ve ControlNet'e uyumlu bir formatta nasıl geçirileceğini göstermektedir:
import torch
import diffusers

device = "cuda"  # or "mps", "xpu", "cpu"
generator = torch.Generator(device=device).manual_seed(2024)
image = diffusers.utils.load_image(
    "https://huggingface.co/datasets/huggingface/documentation-images/resolve/main/diffusers/controlnet_depth_source.png"
)

pipe = diffusers.MarigoldDepthPipeline.from_pretrained(
    "prs-eth/marigold-depth-v1-1", dtype=torch.float16, variant="fp16"
).to(device)

depth_image = pipe(image, generator=generator).prediction
depth_image = pipe.image_processor.visualize_depth(depth_image, color_map="binary")
depth_image[0].save("motorcycle_controlnet_depth.png")

controlnet = diffusers.ControlNetModel.from_pretrained(
    "diffusers/controlnet-depth-sdxl-1.0", dtype=torch.float16, variant="fp16"
).to(device)
pipe = diffusers.StableDiffusionXLControlNetPipeline.from_pretrained(
    "SG161222/RealVisXL_V4.0", dtype=torch.float16, variant="fp16", controlnet=controlnet
).to(device)
pipe.scheduler = diffusers.DPMSolverMultistepScheduler.from_config(pipe.scheduler.config, use_karras_sigmas=True)

controlnet_out = pipe(
    prompt="high quality photo of a sports bike, city",
    negative_prompt="",
    guidance_scale=6.5,
    num_inference_steps=25,
    image=depth_image,
    controlnet_conditioning_scale=0.7,
    control_guidance_end=0.7,
    generator=generator,
).images
controlnet_out[0].save("motorcycle_controlnet_out.png")


Nicel Değerlendirme
Marigold'u standart lider tablolarında ve test setlerinde (NYU, KITTI ve diğer veri setleri gibi) nicel olarak değerlendirmek için, makalede belirtilen değerlendirme protokolünü izleyin: tam hassasiyetli fp32 modeli yükleyin ve num_inference_steps ile ensemble_size için uygun değerleri kullanın.
İsteğe bağlı olarak, yeniden üretilebilirliği sağlamak için rastgelelik tohumu (seed) ayarlayın.
batch_size değerini en üst düzeye çıkarmak, maksimum cihaz kullanımını sağlar.
import diffusers
import torch

device = "cuda"  # or "mps", "xpu", "cpu"
seed = 2024

generator = torch.Generator(device=device).manual_seed(seed)
pipe = diffusers.MarigoldDepthPipeline.from_pretrained("prs-eth/marigold-depth-v1-1").to(device)

image = diffusers.utils.load_image("https://marigoldmonodepth.github.io/images/einstein.jpg")

depth = pipe(
    image,
    num_inference_steps=4,  # set according to the evaluation protocol from the paper
    ensemble_size=10,       # set according to the evaluation protocol from the paper
    generator=generator,
)

# evaluate metrics
Tahmine Dayalı Belirsizlik Kullanma
Marigold pipeline'lerine yerleştirilmiş ensemble mekanizması, farklı rastgele latentlerden elde edilen birden çok tahmini birleştirir.
Yan etki olarak, epistemik (model) belirsizliğini nicelendirmek için kullanılabilir; bunun için ensemble_size değerini 3'e eşit veya daha büyük bir değere ayarlayıp output_uncertainty=True olarak belirlemeniz yeterlidir.
Sonuçta elde edilen belirsizlik, çıktının uncertainty alanında kullanılabilir hale gelir.
Aşağıdaki gibi görselleştirilebilir:
import diffusers
import torch

pipe = diffusers.MarigoldDepthPipeline.from_pretrained(
    "prs-eth/marigold-depth-v1-1", variant="fp16", dtype=torch.float16
).to("cuda")  # or "mps", "xpu", "cpu"

image = diffusers.utils.load_image("https://marigoldmonodepth.github.io/images/einstein.jpg")

depth = pipe(
	image,
	ensemble_size=10,  # any number >= 3
	output_uncertainty=True,
)

uncertainty = pipe.image_processor.visualize_uncertainty(depth.uncertainty)
uncertainty[0].save("einstein_depth_uncertainty.png")


Belirsizliğin yorumlanması kolaydır: daha yüksek değerler (beyaz), modelin tutarlı tahminler yapmekte zorlandığı piksellere karşılık gelir.
- Derinlik modeli, nesne derinliğinin ani olarak değiştiği kesintilerin etrafında en yüksek belirsizliği gösterir.
- Yüzey normal modeli, saç gibi ince yapılar ve yakalık bölgesi gibi karanlık alanlarda en az güvenlidir.
- Albedo belirsizliği, derinlik ve yüzey normallerinin aksine, her renk kanalında bağımsız olarak belirsizliği yakaladığı için bir RGB görüntüsü olarak temsil edilir. Gölge bölgelerde ve süreksizliklerde de daha yüksektir.
Marigold Derinlik Tahmin API
sınıf diffusers.MarigoldDepthPipeline
< source >( unet: UNet2DConditionModelvae: AutoencoderKLscheduler: diffusers.schedulers.scheduling_ddim.DDIMScheduler | diffusers.schedulers.scheduling_lcm.LCMSchedulertext_encoder: CLIPTextModeltokenizer: CLIPTokenizerprediction_type: str | None = Nonescale_invariant: bool | None = Trueshift_invariant: bool | None = Truedefault_denoising_steps: int | None = Nonedefault_processing_resolution: int | None = None )
Parametreler
- unet (
UNet2DConditionModel) — Görüntü latentine koşullu olarak, derinlik latentini gürültüden arındırmak için kullanılan koşullu U-Net. - vae (
AutoencoderKL) — Görselleri ve tahminleri gizil (latent) temsillerine kodlamak ve bu temsillerden çözmek için kullanılan Varyasyonel Oto-Kodlayıcı (VAE) Modeli. - scheduler (
DDIMSchedulerveyaLCMScheduler) — Kodlanmış görüntü latentlerini gürültüden arındırmak içinunetile birlikte kullanılacak bir zamanlayıcı. - text_encoder (
CLIPTextModel) — Boş metin gömme için metin kodlayıcı. - tokenizer (
CLIPTokenizer) — CLIP işleyicisi. - prediction_type (
str, isteğe bağlı) — Modelin yaptığı tahminlerin türü. - scale_invariant (
bool, isteğe bağlı) — Tahmin edilen derinlik haritalarının ölçekten bağımsız olup olmadığını belirten bir model özelliği. Bu değer model yapılandırmasında ayarlanmalıdır.shift_invariant=Truebayrağıyla birlikte kullanıldığında, modele ayrıca “affine-invariant” da denir. Not: Bu değerin üzerine yazılması desteklenmez. - shift_invariant (
bool, isteğe bağlı) — Tahmin edilen derinlik haritalarının kaydırma değişmezliği (shift-invariant) olup olmadığını belirten bir model özelliği. Bu değer model yapılandırmasında ayarlanmalıdır.scale_invariant=Truebayrağıyla birlikte kullanıldığında, modele ayrıca “affine-invariant” (afin değişmez) denir. NOT: Bu değerin üzerine yazılması desteklenmez. - default_denoising_steps (
int, isteğe bağlı) — Verilen modelle makul bir kalitede tahmin üretmek için gereken minimum gürültü azaltma difüzyon adımı sayısı. Bu değer model yapılandırmasında ayarlanmalıdır. Pipeline,num_inference_stepsaçıkça ayarlanmadan çağrıldığında, varsayılan değer kullanılır. Bu, pipeline ile uyumlu çeşitli model türlerinde makul sonuçları sağlamak için gereklidir; örneğin çok kısa gürültü azaltma zamanlamalarına (LCMScheduler) dayananlar ve tam difüzyon zamanlamalarına (DDIMScheduler) sahip olanlar. - default_processing_resolution (
int, isteğe bağlı) — Hattınprocessing_resolutionparametresi için önerilen değer. Bu değer model yapılandırmasında ayarlanmalıdır. Hat,processing_resolutionaçıkça ayarlanmadan çağrıldığında varsayılan değer kullanılır. Bu, farklı optimal işleme çözünürlüğü değerleriyle eğitilmiş çeşitli model türleriyle makul sonuçları garanti altına almak için gereklidir.
Marigold yöntemi kullanılarak tek göz derinlik tahmini için pipeline: https://marigoldmonodepth.github.io.
Bu model DiffusionPipeline sınıfından devralır. Kütüphanenin tüm pipeline'lar için uyguladığı genel yöntemler (indirme veya kaydetme, belirli bir cihazda çalıştırma vb.) için üst sınıf belgelendirmesine bakın.
__call__
< source >( image: typing.Union[PIL.Image.Image, numpy.ndarray, torch.Tensor, list[PIL.Image.Image], list[numpy.ndarray], list[torch.Tensor]]num_inference_steps: int | None = Noneensemble_size: int = 1processing_resolution: int | None = Nonematch_input_resolution: bool = Trueresample_method_input: str = 'bilinear'resample_method_output: str = 'bilinear'batch_size: int = 1ensembling_kwargs: dict[str, typing.Any] | None = Nonelatents: typing.Union[torch.Tensor, list[torch.Tensor], NoneType] = Nonegenerator: typing.Union[torch.Generator, list[torch.Generator], NoneType] = Noneoutput_type: str = 'np'output_uncertainty: bool = Falseoutput_latent: bool = Falsereturn_dict: bool = True ) → MarigoldDepthOutput or tuple
Parametreler
- image (
PIL.Image.Image,np.ndarray,torch.Tensor,list[PIL.Image.Image],list[np.ndarray]),list[torch.Tensor]: Derinlik tahmini görevi için girdi olarak kullanılan bir veya birden fazla girdi görüntüsü. Diziler ve tensörler için beklenen değer aralığı[0, 1]arasındadır. Dört boyutlu bir dizi veya tensör sağlanarak bir görüntü partisi geçirilebilir. Ayrıca, iki veya üç boyutlu dizi veya tensörlerden oluşan bir görüntü listesi de geçirilebilir. Bu durumda, listenin tüm öğelerinin aynı genişliğe ve yüksekliğe sahip olması gerekir. - num_inference_steps (
int, isteğe bağlı, varsayılanNone) — Çıkarım sırasında gürültü azaltma difüzyon adımlarının sayısı. Varsayılan değerNoneotomatik seçimle sonuçlanır. - ensemble_size (
int, varsayılan1) — Ensemble tahmin sayısı. Daha yüksek değerler ölçülebilir iyileşmelere ve görsel bozulmalara yol açar. - processing_resolution (
int, isteğe bağlı, varsayılanNone) — Geçerli işleme çözünürlüğü.0olarak ayarlandığında, daha büyük giriş görüntü boyutuna eşitlenir. Bu, daha keskin tahminler üretir ancak genel bağlamın tamamen kaybedilmesine de yol açabilir. Varsayılan değerNone, model yapılandırmasındaki en uygun değere çözümlenir. - match_input_resolution (
bool, isteğe bağlı, varsayılanTrue) — Etkinleştirildiğinde, çıktı tahmini giriş boyutlarıyla eşleşecek şekilde yeniden boyutlandırılır. Devre dışı bırakıldığında, çıktının daha uzun kenarıprocessing_resolutiondeğerine eşit olur. - resample_method_input (
str, isteğe bağlı, varsayılan"bilinear") — Giriş görüntüleriniprocessing_resolutionboyutuna yeniden boyutlandırmak için kullanılan yeniden örnekleme yöntemi. Kabul edilen değerler:"nearest","nearest-exact","bilinear","bicubic"veya"area". - resample_method_output (
str, isteğe bağlı, varsayılan"bilinear") — Giriş çözünürlüğüyle eşleşecek şekilde çıktı tahminlerini yeniden boyutlandırmak için kullanılan yeniden örnekleme yöntemi. Kabul edilen değerler"nearest","nearest-exact","bilinear","bicubic"veya"area"'dır. - batch_size (
int, isteğe bağlı, varsayılan1) — Toplu işlem boyutu; yalnızcaensemble_sizeayarlanırken veya bir görüntü tensörü geçirilirken önemlidir. - ensembling_kwargs (
dict, isteğe bağlı, varsayılan olarakNone) — Hassas ensemble kontrolü için argümanlar içeren ek sözlük. Kullanılabilir seçenekler şunlardır:- reduction (
str, isteğe bağlı, varsayılan"median"): Her piksel konumunda uygulanan ensemble işlevini tanımlar,"median"veya"mean"olabilir. - regularizer_strength (
float, isteğe bağlı, varsayılan0.02): Hizalı tahminleri 0'dan 1'e birim aralığına çeken düzenleyicinin (regularizer) gücü. - max_iter (
int, isteğe bağlı, varsayılan2): Hizalama çözücü adımlarının maksimum sayısı.scipy.optimize.minimizefonksiyonuna,optionsargümanına bakın. - tol (
float, isteğe bağlı, varsayılan1e-3): Hizalama çözücü toleransı. Çözücü, tolerans değerine ulaşıldığında durur. - max_res (
int, isteğe bağlı, varsayılanNone): Hizalamanın yapıldığı çözünürlük;None,processing_resolutionile eşleşir.
- reduction (
- latents (
torch.Tensorveyalist[torch.Tensor], isteğe bağlı, varsayılanNone) — Rastgele başlatmanın yerini alacak gizli gürültü tensörleri. Bunlar, önceki fonksiyon çağrısının çıktısından alınabilir. - generator (
torch.Generatorveyalist[torch.Generator], isteğe bağlı, varsayılanNone) — Tekrarlanabilirliği sağlamak için rastgele sayı üreteci nesnesi. - output_type (
str, isteğe bağlı, varsayılan"np") — Çıktınınpredictionve isteğe bağlıuncertaintyalanları için tercih edilen biçim. Kabul edilen değerler:"np"(numpy dizisi) veya"pt"(torch tensörü). - output_uncertainty (
bool, isteğe bağlı, varsayılanFalse) — Etkinleştirildiğinde,ensemble_sizeargümanı 2'den büyük bir değere ayarlanmışsa, çıktınınuncertaintyalanı tahmini belirsizlik haritasını içerir. - output_latent (
bool, isteğe bağlı, varsayılanFalse) — Etkinleştirildiğinde, çıktınınlatentalanı, ensemble içindeki tahminlere karşılık gelen latent kodları içerir. Bu kodlar kaydedilebilir, değiştirilebilir ve sonraki çağrılardalatentsargümanı ile kullanılabilir. - return_dict (
bool, isteğe bağlı, varsayılanTrue) — Düz bir tuple yerine MarigoldDepthOutput döndürülüp döndürülmemesi.
Dönüş değeri
MarigoldDepthOutput veya tuple
return_dict True ise MarigoldDepthOutput döndürülür, aksi halde ilk öğesi tahmin, ikinci öğesi belirsizlik (veya None) ve üçüncü öğesi latent (veya None) olan bir tuple döndürülür.
pipeline çağrıldığında tetiklenen işlev.
Örnekler:
>>> import diffusers
>>> import torch

>>> pipe = diffusers.MarigoldDepthPipeline.from_pretrained(
...     "prs-eth/marigold-depth-v1-1", variant="fp16", torch_dtype=torch.float16
... ).to("cuda")

>>> image = diffusers.utils.load_image("https://marigoldmonodepth.github.io/images/einstein.jpg")
>>> depth = pipe(image)

>>> vis = pipe.image_processor.visualize_depth(depth.prediction)
>>> vis[0].save("einstein_depth.png")

>>> depth_16bit = pipe.image_processor.export_depth_to_16bit_png(depth.prediction)
>>> depth_16bit[0].save("einstein_depth_16bit.png")
sınıf diffusers.pipelines.marigold.MarigoldDepthOutput
< source >( prediction: typing.Union[numpy.ndarray, torch.Tensor]uncertainty: typing.Union[NoneType, numpy.ndarray, torch.Tensor]latent: typing.Optional[torch.Tensor] )
Parametreler
- prediction (
np.ndarray,torch.Tensor) — [0, 1] aralığında değerlere sahip tahmini derinlik haritaları. Şekil,torch.Tensoriçinnumimages × 1 × height × widthveyanp.ndarrayiçinnumimages × height × width × 1'dir. - uncertainty (
None,np.ndarray,torch.Tensor) — Ensemble'den hesaplanan belirsizlik haritaları, değerler [0, 1] aralığındadır.torch.Tensoriçin şekilnumimages × 1 × height × width,np.ndarrayiçin isenumimages × height × width × 1'dir. - latent (
None,torch.Tensor) — Tahminlerle eşleşen, pipeline'ınlatentsargümanıyla uyumlu gizli özellikler. Biçimnumimages * numensemble × 4 × latentheight × latentwidth'dir.
Marigold tek gözlü derinlik tahmini hattı için çıktı sınıfı.
diffusers.pipelines.marigold.MarigoldImageProcessor.visualize_depth
< source >( depth: typing.Union[PIL.Image.Image, numpy.ndarray, torch.Tensor, list[PIL.Image.Image], list[numpy.ndarray], list[torch.Tensor]]val_min: float = 0.0val_max: float = 1.0color_map: str = 'Spectral' )
Parametreler
- depth (
PIL.Image.Image | np.ndarray | torch.Tensor | list[PIL.Image.Image, list[np.ndarray], -- list[torch.Tensor]]): Derinlik haritaları. - val_min (
float, isteğe bağlı, varsayılan0.0) — Görselleştirilen derinlik aralığının minimum değeri. - val_max (
float, isteğe bağlı, varsayılan1.0) — Görselleştirilen derinlik aralığının maksimum değeri. - color_map (
str, isteğe bağlı, varsayılan"Spectral") — Tek kanallı derinlik tahminini renkli temsiline dönüştürmek için kullanılan renk haritası.
MarigoldDepthPipeline öngörüleri gibi derinlik haritalarını görselleştirir.
Dönüş: derinlik haritalarının görselleştirmesi içeren list[PIL.Image.Image].
Marigold Normals Tahmin API'si
sınıf diffusers.MarigoldNormalsPipeline
< source >( unet: UNet2DConditionModelvae: AutoencoderKLscheduler: diffusers.schedulers.scheduling_ddim.DDIMScheduler | diffusers.schedulers.scheduling_lcm.LCMSchedulertext_encoder: CLIPTextModeltokenizer: CLIPTokenizerprediction_type: str | None = Noneuse_full_z_range: bool | None = Truedefault_denoising_steps: int | None = Nonedefault_processing_resolution: int | None = None )
Parametreler
- unet (
UNet2DConditionModel) — Görüntü latentine koşullu olarak, normal latentini gürültüden arındırmak için kullanılan koşullu U-Net. - vae (
AutoencoderKL) — Görselleri ve tahminleri gizil (latent) temsillerine kodlamak ve bu temsillerden çözmek için kullanılan Varyasyonel Oto-Kodlayıcı (VAE) Modeli. - scheduler (
DDIMSchedulerveyaLCMScheduler) — Kodlanmış görüntü latentlerini gürültüden arındırmak içinunetile birlikte kullanılacak bir zamanlayıcı. - text_encoder (
CLIPTextModel) — Boş metin gömme için metin kodlayıcı. - tokenizer (
CLIPTokenizer) — CLIP işleyicisi. - prediction_type (
str, isteğe bağlı) — Modelin yaptığı tahminlerin türü. - use_full_z_range (
bool, isteğe bağlı) — Bu modelin öngördüğü normal vektörlerin Z boyutunun tam aralığını mı yoksa yalnızca pozitif yarısını mı kullandığını belirtir. - default_denoising_steps (
int, isteğe bağlı) — Verilen modelle makul bir kalitede tahmin üretmek için gereken minimum gürültü azaltma difüzyon adımı sayısı. Bu değer model yapılandırmasında ayarlanmalıdır. Pipeline,num_inference_stepsaçıkça ayarlanmadan çağrıldığında, varsayılan değer kullanılır. Bu, pipeline ile uyumlu çeşitli model türlerinde makul sonuçları sağlamak için gereklidir; örneğin çok kısa gürültü azaltma zamanlamalarına (LCMScheduler) dayananlar ve tam difüzyon zamanlamalarına (DDIMScheduler) sahip olanlar. - default_processing_resolution (
int, isteğe bağlı) — Hattınprocessing_resolutionparametresi için önerilen değer. Bu değer model yapılandırmasında ayarlanmalıdır. Hat,processing_resolutionaçıkça ayarlanmadan çağrıldığında varsayılan değer kullanılır. Bu, farklı optimal işleme çözünürlüğü değerleriyle eğitilmiş çeşitli model türleriyle makul sonuçları garanti altına almak için gereklidir.
Marigold yöntemi kullanılarak tek gözlü normal tahmini için pipeline: https://marigoldmonodepth.github.io.
Bu model DiffusionPipeline sınıfından devralır. Kütüphanenin tüm pipeline'lar için uyguladığı genel yöntemler (indirme veya kaydetme, belirli bir cihazda çalıştırma vb.) için üst sınıf belgelendirmesine bakın.
__call__
< source >( image: typing.Union[PIL.Image.Image, numpy.ndarray, torch.Tensor, list[PIL.Image.Image], list[numpy.ndarray], list[torch.Tensor]]num_inference_steps: int | None = Noneensemble_size: int = 1processing_resolution: int | None = Nonematch_input_resolution: bool = Trueresample_method_input: str = 'bilinear'resample_method_output: str = 'bilinear'batch_size: int = 1ensembling_kwargs: dict[str, typing.Any] | None = Nonelatents: typing.Union[torch.Tensor, list[torch.Tensor], NoneType] = Nonegenerator: typing.Union[torch.Generator, list[torch.Generator], NoneType] = Noneoutput_type: str = 'np'output_uncertainty: bool = Falseoutput_latent: bool = Falsereturn_dict: bool = True ) → MarigoldNormalsOutput or tuple
Parametreler
- image (
PIL.Image.Image,np.ndarray,torch.Tensor,list[PIL.Image.Image],list[np.ndarray]), —list[torch.Tensor]: Normaller tahmini görevi için girdi olarak kullanılan bir veya daha fazla girdi görüntüsü. Diziler ve tensörler için beklenen değer aralığı[0, 1]arasındadır. Dört boyutlu bir dizi veya tensör sağlanarak bir görüntü partisi geçirilebilir. Ayrıca, iki veya üç boyutlu dizi veya tensörlerden oluşan bir görüntü listesi de geçirilebilir. Bu durumda, listenin tüm öğelerinin aynı genişliğe ve yüksekliğe sahip olması gerekir. - num_inference_steps (
int, isteğe bağlı, varsayılanNone) — Çıkarım sırasında gürültü azaltma difüzyon adımlarının sayısı. Varsayılan değerNoneotomatik seçimle sonuçlanır. - ensemble_size (
int, varsayılan1) — Ensemble tahmin sayısı. Daha yüksek değerler ölçülebilir iyileşmelere ve görsel bozulmalara yol açar. - processing_resolution (
int, isteğe bağlı, varsayılanNone) — Geçerli işleme çözünürlüğü.0olarak ayarlandığında, daha büyük giriş görüntü boyutuna eşitlenir. Bu, daha keskin tahminler üretir ancak genel bağlamın tamamen kaybedilmesine de yol açabilir. Varsayılan değerNone, model yapılandırmasındaki en uygun değere çözümlenir. - match_input_resolution (
bool, isteğe bağlı, varsayılanTrue) — Etkinleştirildiğinde, çıktı tahmini giriş boyutlarıyla eşleşecek şekilde yeniden boyutlandırılır. Devre dışı bırakıldığında, çıktının daha uzun kenarıprocessing_resolutiondeğerine eşit olur. - resample_method_input (
str, isteğe bağlı, varsayılan"bilinear") — Giriş görüntüleriniprocessing_resolutionboyutuna yeniden boyutlandırmak için kullanılan yeniden örnekleme yöntemi. Kabul edilen değerler:"nearest","nearest-exact","bilinear","bicubic"veya"area". - resample_method_output (
str, isteğe bağlı, varsayılan"bilinear") — Giriş çözünürlüğüyle eşleşecek şekilde çıktı tahminlerini yeniden boyutlandırmak için kullanılan yeniden örnekleme yöntemi. Kabul edilen değerler"nearest","nearest-exact","bilinear","bicubic"veya"area"'dır. - batch_size (
int, isteğe bağlı, varsayılan1) — Toplu işlem boyutu; yalnızcaensemble_sizeayarlanırken veya bir görüntü tensörü geçirilirken önemlidir. - ensembling_kwargs (
dict, isteğe bağlı, varsayılan olarakNone) — Hassas ensembling kontrolü için argümanlar içeren ek sözlük. Kullanılabilir seçenekler şunlardır:- reduction (
str, isteğe bağlı, varsayılan"closest"): Her piksel konumunda uygulanan ensemble işlevini tanımlar,"closest"veya"mean"olabilir.
- reduction (
- latents (
torch.Tensor, isteğe bağlı, varsayılanNone) — Rastgele başlatmanın yerini alacak gizli gürültü tensörleri. Bunlar, önceki fonksiyon çağrısının çıktısından alınabilir. - generator (
torch.Generatorveyalist[torch.Generator], isteğe bağlı, varsayılanNone) — Tekrarlanabilirliği sağlamak için rastgele sayı üreteci nesnesi. - output_type (
str, isteğe bağlı, varsayılan"np") — Çıktınınpredictionve isteğe bağlıuncertaintyalanları için tercih edilen biçim. Kabul edilen değerler:"np"(numpy dizisi) veya"pt"(torch tensörü). - output_uncertainty (
bool, isteğe bağlı, varsayılanFalse) — Etkinleştirildiğinde,ensemble_sizeargümanı 2'den büyük bir değere ayarlanmışsa, çıktınınuncertaintyalanı tahmini belirsizlik haritasını içerir. - output_latent (
bool, isteğe bağlı, varsayılanFalse) — Etkinleştirildiğinde, çıktınınlatentalanı, ensemble içindeki tahminlere karşılık gelen latent kodları içerir. Bu kodlar kaydedilebilir, değiştirilebilir ve sonraki çağrılardalatentsargümanı ile kullanılabilir. - return_dict (
bool, isteğe bağlı, varsayılanTrue) — Düz bir tuple yerine MarigoldNormalsOutput döndürülüp döndürülmemesi.
Dönüş değeri
MarigoldNormalsOutput veya tuple
return_dict True ise MarigoldNormalsOutput döndürülür, aksi halde ilk öğesi tahmin, ikinci öğesi belirsizlik (veya None) ve üçüncü öğesi latent (veya None) olan bir tuple döndürülür.
pipeline çağrıldığında tetiklenen işlev.
Örnekler:
>>> import diffusers
>>> import torch

>>> pipe = diffusers.MarigoldNormalsPipeline.from_pretrained(
...     "prs-eth/marigold-normals-v1-1", variant="fp16", torch_dtype=torch.float16
... ).to("cuda")

>>> image = diffusers.utils.load_image("https://marigoldmonodepth.github.io/images/einstein.jpg")
>>> normals = pipe(image)

>>> vis = pipe.image_processor.visualize_normals(normals.prediction)
>>> vis[0].save("einstein_normals.png")
sınıf diffusers.pipelines.marigold.MarigoldNormalsOutput
< source >( prediction: typing.Union[numpy.ndarray, torch.Tensor]uncertainty: typing.Union[NoneType, numpy.ndarray, torch.Tensor]latent: typing.Optional[torch.Tensor] )
Parametreler
- prediction (
np.ndarray,torch.Tensor) — [-1, 1] aralığında değerlere sahip tahmini normal vektörler.torch.Tensoriçin şekilnumimages × 3 × height × width,np.ndarrayiçin isenumimages × height × width × 3'tür. - uncertainty (
None,np.ndarray,torch.Tensor) — Ensemble'den hesaplanan belirsizlik haritaları, değerler [0, 1] aralığındadır.torch.Tensoriçin şekilnumimages × 1 × height × width,np.ndarrayiçin isenumimages × height × width × 1'dir. - latent (
None,torch.Tensor) — Tahminlerle eşleşen, pipeline'ınlatentsargümanıyla uyumlu gizli özellikler. Biçimnumimages * numensemble × 4 × latentheight × latentwidth'dir.
Marigold tek gözlü normal tahmin hattı için çıktı sınıfı.
diffusers.pipelines.marigold.MarigoldImageProcessor.visualize_normals
< source >( normals: typing.Union[numpy.ndarray, torch.Tensor, list[numpy.ndarray], list[torch.Tensor]]flip_x: bool = Falseflip_y: bool = Falseflip_z: bool = False )
Parametreler
- normals (
np.ndarray | torch.Tensor | list[np.ndarray, list[torch.Tensor]]) — Yüzey normalleri. - flip_x (
bool, isteğe bağlı, varsayılanFalse) — Normaller referans çerçevesinin X eksenini ters çevirir. Varsayılan yön sağdır. - flip_y (
bool, isteğe bağlı, varsayılanFalse) — Normaller referans çerçevesinin Y eksenini ters çevirir. Varsayılan yön yukarıdır. - flip_z (
bool, isteğe bağlı, varsayılanFalse) — Normallerin referans çerçevesinin Z eksenini tersine çevirir. Varsayılan yön, gözlemciye bakmaktadır.
MarigoldNormalsPipeline öngörüleri gibi yüzey normallerini görselleştirir.
Dönüş: Yüzey normalleri görselleştirmesi içeren list[PIL.Image.Image].
Marigold İçsel Görüntü Ayrıştırma API
sınıf diffusers.MarigoldIntrinsicsPipeline
< source >( unet: UNet2DConditionModelvae: AutoencoderKLscheduler: diffusers.schedulers.scheduling_ddim.DDIMScheduler | diffusers.schedulers.scheduling_lcm.LCMSchedulertext_encoder: CLIPTextModeltokenizer: CLIPTokenizerprediction_type: str | None = Nonetarget_properties: dict[str, typing.Any] | None = Nonedefault_denoising_steps: int | None = Nonedefault_processing_resolution: int | None = None )
Parametreler
- unet (
UNet2DConditionModel) — Görsel latentine koşullu olarak, hedef latentin gürültüsünü azaltmak için kullanılan koşullu U-Net. - vae (
AutoencoderKL) — Görselleri ve tahminleri gizil (latent) temsillerine kodlamak ve bu temsillerden çözmek için kullanılan Varyasyonel Oto-Kodlayıcı (VAE) Modeli. - scheduler (
DDIMSchedulerveyaLCMScheduler) — Kodlanmış görüntü latentlerini gürültüden arındırmak içinunetile birlikte kullanılacak bir zamanlayıcı. - text_encoder (
CLIPTextModel) — Boş metin gömme için metin kodlayıcı. - tokenizer (
CLIPTokenizer) — CLIP işleyicisi. - prediction_type (
str, isteğe bağlı) — Modelin yaptığı tahminlerin türü. - target_properties (
dict[str, Any], isteğe bağlı) — Tahmin edilen modalitelerin özellikleri, örneğin tahmin edilen modalitelerin sayısını, sırasını ve adlarını tanımlamak için kullanılanlist[str]türündetarget_namesve tahminleri yorumlamak için gerekebilecek diğer tüm meta veriler. - default_denoising_steps (
int, isteğe bağlı) — Verilen modelle makul bir kalitede tahmin üretmek için gereken minimum gürültü azaltma difüzyon adımı sayısı. Bu değer model yapılandırmasında ayarlanmalıdır. Pipeline,num_inference_stepsaçıkça ayarlanmadan çağrıldığında, varsayılan değer kullanılır. Bu, pipeline ile uyumlu çeşitli model türlerinde makul sonuçları sağlamak için gereklidir; örneğin çok kısa gürültü azaltma zamanlamalarına (LCMScheduler) dayananlar ve tam difüzyon zamanlamalarına (DDIMScheduler) sahip olanlar. - default_processing_resolution (
int, isteğe bağlı) — Hattınprocessing_resolutionparametresi için önerilen değer. Bu değer model yapılandırmasında ayarlanmalıdır. Hat,processing_resolutionaçıkça ayarlanmadan çağrıldığında varsayılan değer kullanılır. Bu, farklı optimal işleme çözünürlüğü değerleriyle eğitilmiş çeşitli model türleriyle makul sonuçları garanti altına almak için gereklidir.
Marigold yöntemi kullanılarak İçsel Görüntü Ayrıştırması (IID) için Pipeline: https://marigoldcomputervision.github.io.
Bu model DiffusionPipeline sınıfından devralır. Kütüphanenin tüm pipeline'lar için uyguladığı genel yöntemler (indirme veya kaydetme, belirli bir cihazda çalıştırma vb.) için üst sınıf belgelendirmesine bakın.
__call__
< source >( image: typing.Union[PIL.Image.Image, numpy.ndarray, torch.Tensor, list[PIL.Image.Image], list[numpy.ndarray], list[torch.Tensor]]num_inference_steps: int | None = Noneensemble_size: int = 1processing_resolution: int | None = Nonematch_input_resolution: bool = Trueresample_method_input: str = 'bilinear'resample_method_output: str = 'bilinear'batch_size: int = 1ensembling_kwargs: dict[str, typing.Any] | None = Nonelatents: typing.Union[torch.Tensor, list[torch.Tensor], NoneType] = Nonegenerator: typing.Union[torch.Generator, list[torch.Generator], NoneType] = Noneoutput_type: str = 'np'output_uncertainty: bool = Falseoutput_latent: bool = Falsereturn_dict: bool = True ) → MarigoldIntrinsicsOutput or tuple
Parametreler
- image (
PIL.Image.Image,np.ndarray,torch.Tensor,list[PIL.Image.Image],list[np.ndarray]),list[torch.Tensor]: İçsel ayrıştırma görevi için girdi olarak kullanılan bir veya daha fazla girdi görüntüsü. Diziler ve tensörler için beklenen değer aralığı[0, 1]arasındadır. Dört boyutlu bir dizi veya tensör sağlayarak bir görüntü partisi geçirmek mümkündür. Ayrıca, iki veya üç boyutlu dizi veya tensörlerden oluşan bir görüntü listesi de geçirilebilir. Bu son durumda, liste öğelerinin tümü aynı genişliğe ve yüksekliğe sahip olmalıdır. - num_inference_steps (
int, isteğe bağlı, varsayılanNone) — Çıkarım sırasında gürültü azaltma difüzyon adımlarının sayısı. Varsayılan değerNoneotomatik seçimle sonuçlanır. - ensemble_size (
int, varsayılan1) — Ensemble tahmin sayısı. Daha yüksek değerler ölçülebilir iyileşmelere ve görsel bozulmalara yol açar. - processing_resolution (
int, isteğe bağlı, varsayılanNone) — Geçerli işleme çözünürlüğü.0olarak ayarlandığında, daha büyük giriş görüntü boyutuna eşitlenir. Bu, daha keskin tahminler üretir ancak genel bağlamın tamamen kaybedilmesine de yol açabilir. Varsayılan değerNone, model yapılandırmasındaki en uygun değere çözümlenir. - match_input_resolution (
bool, isteğe bağlı, varsayılanTrue) — Etkinleştirildiğinde, çıktı tahmini giriş boyutlarıyla eşleşecek şekilde yeniden boyutlandırılır. Devre dışı bırakıldığında, çıktının daha uzun kenarıprocessing_resolutiondeğerine eşit olur. - resample_method_input (
str, isteğe bağlı, varsayılan"bilinear") — Giriş görüntüleriniprocessing_resolutionboyutuna yeniden boyutlandırmak için kullanılan yeniden örnekleme yöntemi. Kabul edilen değerler:"nearest","nearest-exact","bilinear","bicubic"veya"area". - resample_method_output (
str, isteğe bağlı, varsayılan"bilinear") — Giriş çözünürlüğüyle eşleşecek şekilde çıktı tahminlerini yeniden boyutlandırmak için kullanılan yeniden örnekleme yöntemi. Kabul edilen değerler"nearest","nearest-exact","bilinear","bicubic"veya"area"'dır. - batch_size (
int, isteğe bağlı, varsayılan1) — Toplu işlem boyutu; yalnızcaensemble_sizeayarlanırken veya bir görüntü tensörü geçirilirken önemlidir. - ensembling_kwargs (
dict, isteğe bağlı, varsayılan olarakNone) — Hassas ensembling kontrolü için argümanlar içeren ek sözlük. Kullanılabilir seçenekler şunlardır:- reduction (
str, isteğe bağlı, varsayılan"median"): Her piksel konumunda uygulanan ensemble işlevini tanımlar,"median"veya"mean"olabilir.
- reduction (
- latents (
torch.Tensor, isteğe bağlı, varsayılanNone) — Rastgele başlatmanın yerini alacak gizli gürültü tensörleri. Bunlar, önceki fonksiyon çağrısının çıktısından alınabilir. - generator (
torch.Generatorveyalist[torch.Generator], isteğe bağlı, varsayılanNone) — Tekrarlanabilirliği sağlamak için rastgele sayı üreteci nesnesi. - output_type (
str, isteğe bağlı, varsayılan"np") — Çıktınınpredictionve isteğe bağlıuncertaintyalanları için tercih edilen biçim. Kabul edilen değerler:"np"(numpy dizisi) veya"pt"(torch tensörü). - output_uncertainty (
bool, isteğe bağlı, varsayılanFalse) — Etkinleştirildiğinde,ensemble_sizeargümanı 2'den büyük bir değere ayarlanmışsa, çıktınınuncertaintyalanı tahmini belirsizlik haritasını içerir. - output_latent (
bool, isteğe bağlı, varsayılanFalse) — Etkinleştirildiğinde, çıktınınlatentalanı, ensemble içindeki tahminlere karşılık gelen latent kodları içerir. Bu kodlar kaydedilebilir, değiştirilebilir ve sonraki çağrılardalatentsargümanı ile kullanılabilir. - return_dict (
bool, isteğe bağlı, varsayılanTrue) — Düz bir tuple yerine MarigoldIntrinsicsOutput döndürülüp döndürülmemesi.
Dönüş değeri
MarigoldIntrinsicsOutput veya tuple
return_dict True ise MarigoldIntrinsicsOutput döndürülür, aksi halde ilk öğesi tahmin, ikinci öğesi belirsizlik (veya None) ve üçüncü öğesi latent (veya None) olan bir tuple döndürülür.
pipeline çağrıldığında tetiklenen işlev.
Örnekler:
>>> import diffusers
>>> import torch

>>> pipe = diffusers.MarigoldIntrinsicsPipeline.from_pretrained(
...     "prs-eth/marigold-iid-appearance-v1-1", variant="fp16", torch_dtype=torch.float16
... ).to("cuda")

>>> image = diffusers.utils.load_image("https://marigoldmonodepth.github.io/images/einstein.jpg")
>>> intrinsics = pipe(image)

>>> vis = pipe.image_processor.visualize_intrinsics(intrinsics.prediction, pipe.target_properties)
>>> vis[0]["albedo"].save("einstein_albedo.png")
>>> vis[0]["roughness"].save("einstein_roughness.png")
>>> vis[0]["metallicity"].save("einstein_metallicity.png")>>> import diffusers
>>> import torch
>>> pipe = diffusers.MarigoldIntrinsicsPipeline.from_pretrained(
... "prs-eth/marigold-iid-lighting-v1-1", variant="fp16", torch_dtype=torch.float16
... ).to("cuda")
>>> image = diffusers.utils.load_image("https://marigoldmonodepth.github.io/images/einstein.jpg")
>>> intrinsics = pipe(image)
>>> vis = pipe.image_processor.visualize_intrinsics(intrinsics.prediction, pipe.target_properties)
>>> vis[0]["albedo"].save("einstein_albedo.png")
>>> vis[0]["shading"].save("einstein_shading.png")
>>> vis[0]["residual"].save("einstein_residual.png")sınıf diffusers.pipelines.marigold.MarigoldIntrinsicsOutput
< source >( prediction: typing.Union[numpy.ndarray, torch.Tensor]uncertainty: typing.Union[NoneType, numpy.ndarray, torch.Tensor]latent: typing.Optional[torch.Tensor] )
Parametreler
- prediction (
np.ndarray,torch.Tensor) — [0, 1] aralığında değerlere sahip tahmini görüntü içsel parametreleri. Şekil,torch.Tensoriçin(numimages * numtargets) × 3 × height × widthveyanp.ndarrayiçin(numimages * numtargets) × height × width × 3şeklindedir; buradanumtargets, içsel görüntü ayrıştırmasının tahmin edilen hedef modalitelerinin sayısına karşılık gelir. - uncertainty (
None,np.ndarray,torch.Tensor) — Ensemble'den hesaplanan belirsizlik haritaları, değerler [0, 1] aralığındadır.torch.Tensoriçin şekil(numimages * numtargets) × 3 × height × width,np.ndarrayiçin ise(numimages * numtargets) × height × width × 3'tür. - latent (
None,torch.Tensor) — Latent features corresponding to the predictions, compatible with thelatentsargument of the pipeline. The shape is(numimages * numensemble) × (numtargets * 4) × latentheight × latentwidth.
Marigold Intrinsic Image Decomposition hattı için çıktı sınıfı.
diffusers.pipelines.marigold.MarigoldImageProcessor.visualize_intrinsics
< source >( prediction: typing.Union[numpy.ndarray, torch.Tensor, list[numpy.ndarray], list[torch.Tensor]]target_properties: dictcolor_map: str | dict[str, str] = 'binary' )
Parametreler
- prediction (
np.ndarray | torch.Tensor | list[np.ndarray, list[torch.Tensor]]) — İçsel görüntü ayrıştırması. - target_properties (
dict[str, Any]) — Ayrıştırma özellikleri. Beklenen girdiler:target_names: list[str]ve anahtarlarıprediction_space: str,sub_target_names: list[str | Null](eksik modaliteler için null olmak üzere 3 girdi içermelidir),up_to_scale: boololan bir sözlük; her hedef ve alt hedef için bir tane. - color_map (
str | dict[str, str], isteğe bağlı, varsayılan"Spectral") — Tek kanallı tahminleri renkli temsillere dönüştürmek için kullanılan renk haritası. Bir sözlük (dictionary) geçirildiğinde, her modalite kendi renk haritasıyla renklendirilebilir.
MarigoldIntrinsicsPipeline öngörüleri gibi içsel görüntü ayrıştırmasını görselleştirir.
Dönüş: list[dict[str, PIL.Image.Image]] ile içsel görüntü ayrıştırma görselleştirmesi.